നിങ്ങളുടെ റോബോട്ട് തിരിക്കുന്നു#
Turning Your Robot
turn for ബ്ലോക്ക് ഉപയോഗിച്ച് നിങ്ങളുടെ റോബോട്ടിനെ VEXcode GO-യിൽ എങ്ങനെ തിരിക്കാൻ കഴിയുമെന്ന് ഈ ട്യൂട്ടോറിയൽ വിശദീകരിക്കുന്നു. അവസാനം, നിങ്ങളുടെ റോബോട്ടിനെ തിരിക്കാൻ സഹായിക്കുന്ന ഒരു പ്രോജക്റ്റ് നിങ്ങൾക്ക് ലഭിക്കും.
നിങ്ങളുടെ റോബോട്ട് ഒരു ഡ്രൈവ്ട്രെയിൻ ഉപയോഗിച്ച് കോൺഫിഗർ ചെയ്തിട്ടുണ്ടെന്ന് ഉറപ്പാക്കുക, അതുവഴി ടൂൾബോക്സിൽ ഡ്രൈവ്ട്രെയിൻ ബ്ലോക്കുകൾ നിങ്ങൾക്ക് കാണാൻ കഴിയും. നിങ്ങൾ ഇതുവരെ ഒരെണ്ണം ചേർത്തിട്ടില്ലെങ്കിൽ ഉപകരണങ്ങൾ കോൺഫിഗർ ചെയ്യുന്നു കാണുക.
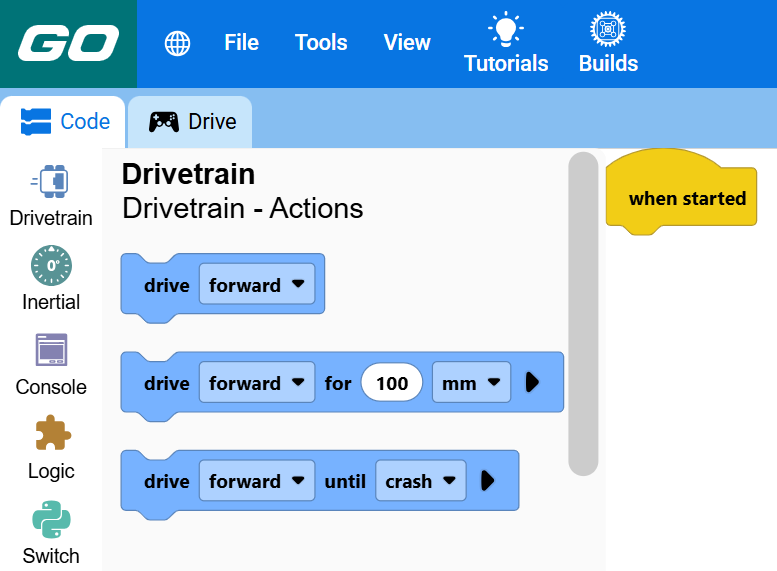
when started ബ്ലോക്കിന് താഴെയായി ഒരു turn for ബ്ലോക്ക് ഘടിപ്പിക്കുക.
ആരംഭിക്കുമ്പോൾ താഴെ കണക്റ്റുചെയ്ത ബ്ലോക്കിനുള്ള ഒരു തിരിവ്.#
ആരംഭിക്കുമ്പോൾ :: hat events
[വലത് v] ദിശയിൽ (90) ഡിഗ്രി തിരിക്കുക ▶
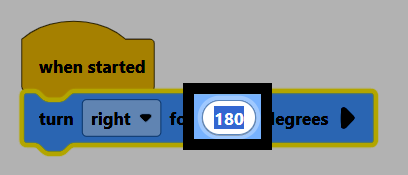
ആംഗിൾ പാരാമീറ്റർ 180 ആക്കുക.
നിങ്ങളുടെ റോബോട്ട് VEXcode ലേക്ക് ബന്ധിപ്പിച്ചിട്ടുണ്ടെന്ന് ഉറപ്പാക്കുക, തുടർന്ന് പ്രോജക്റ്റ് പ്രവർത്തിപ്പിക്കാൻ ആരംഭിക്കുക തിരഞ്ഞെടുക്കുക. റോബോട്ട് എതിർ ദിശയിലേക്ക് തിരിയും.