轉動你的機器人#
Turning Your Robot
本教學將引導您使用 VEXcode GO 中的 turn for 模組來控制機器人轉向。教程結束時,您將完成一個可以控制機器人轉向的專案。
請確保您的機器人已配置驅動系統,以便在工具箱中看到驅動系統模組。如果您尚未新增驅動系統,請參閱配置設備。
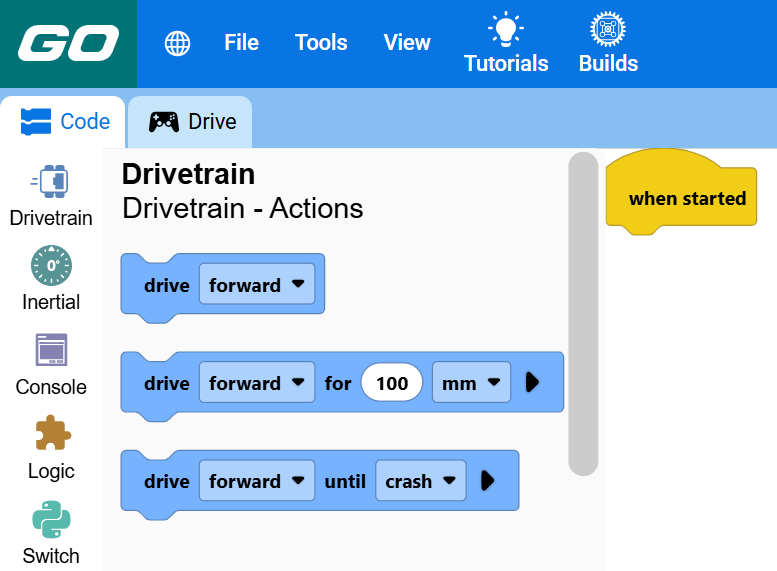
在 when started 模組下方新增 turn for 模組。
啟動時,下方連接的方塊會轉動。#
當開始時 :: hat events
向 [右 v] 轉 (90) 度 ▶
將角度參數改為180。
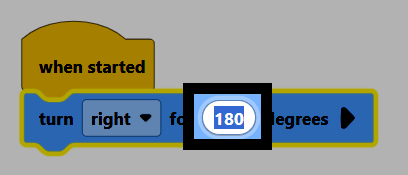
Make sure your robot is connected to VEXcode, then select Start to run the project. The robot will turn around to face the opposite direction.