Vrid din robot#
Turning Your Robot
Den här handledningen guidar dig genom hur du använder blocket vänd för för att vända din robot i VEXcode GO. I slutet har du ett projekt som vänder din robot.
Se till att din robot är konfigurerad med en drivlina, så att du ser drivlinans block i verktygslådan. Se Konfigurera enheter om du inte har lagt till en än.
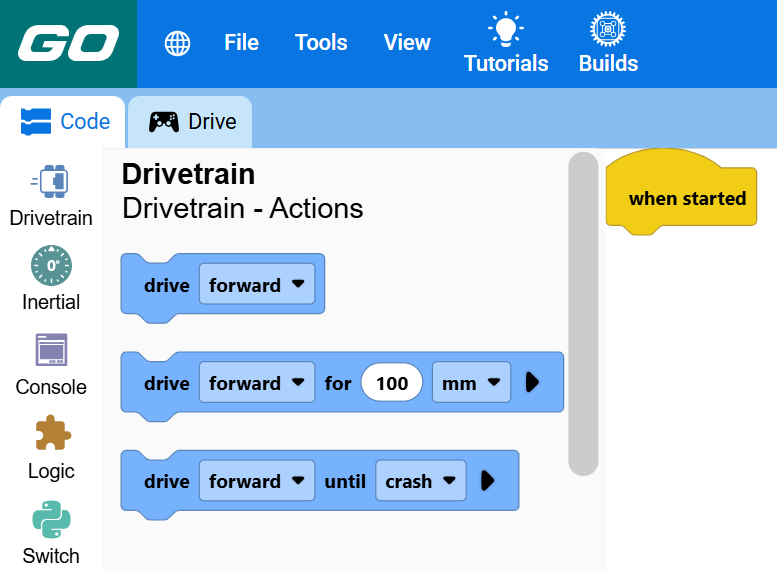
Fäst ett sväng för-block under när startat-blocket.
En sväng för blocket anslutet nedan när det startas.#
när startad :: hat events
sväng [höger v] i (90) grader ▶
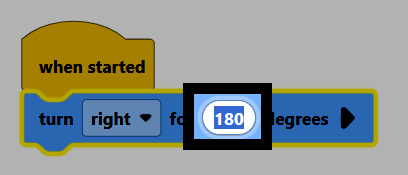
Ändra parametern vinkel till 180.
Se till att din robot är ansluten till VEXcode och välj sedan Starta för att köra projektet. Roboten kommer att vända sig om och vända sig åt motsatt håll.