Ihren Roboter#
Turning Your Robot
Dieses Tutorial erklärt Ihnen die Verwendung des Drehen-für-Blocks, um Ihren Roboter in VEXcode GO zu drehen. Am Ende verfügen Sie über ein Projekt, das Ihren Roboter umdreht.
Stellen Sie sicher, dass Ihr Roboter mit einem Antriebsstrang konfiguriert ist, damit die Antriebsstrang-Blöcke in der Werkzeugleiste angezeigt werden. Falls Sie noch keinen hinzugefügt haben, lesen Sie bitte Geräte konfigurieren.
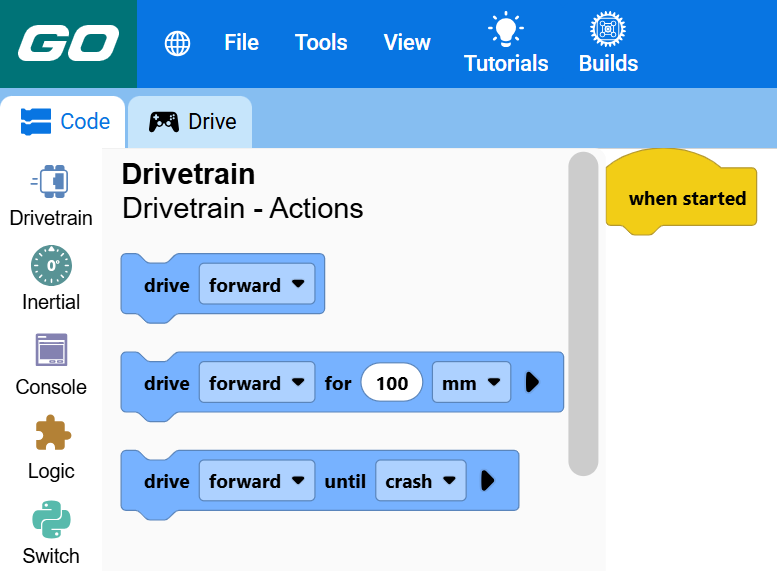
Füge unterhalb des Blocks „Wenn gestartet“ einen Drehen für-Block ein.
Eine Drehung für den unten angeschlossenen Block beim Start.#
wenn gestartet :: hat events
drehe [rechts v] für (90) Grad ▶
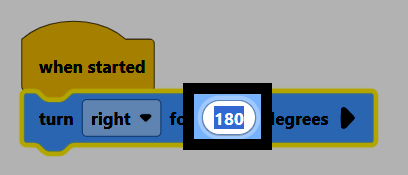
Ändern Sie den Parameter Winkel auf 180.
Make sure your robot is connected to VEXcode, then select Start to run the project. The robot will turn around to face the opposite direction.