আপনার রোবট চালু করা#
Turning Your Robot
এই টিউটোরিয়ালটি আপনাকে VEXcode GO-তে turn for ব্লক ব্যবহার করে আপনার রোবটকে ঘোরানোর পদ্ধতি ধাপে ধাপে দেখাবে। টিউটোরিয়ালটি শেষে, আপনি এমন একটি প্রজেক্ট তৈরি করতে পারবেন যা আপনার রোবটকে ঘুরিয়ে দিতে পারবে।
নিশ্চিত করুন যে আপনার রোবটটি একটি ড্রাইভট্রেন দিয়ে কনফিগার করা আছে, যাতে আপনি টুলবক্সে ড্রাইভট্রেন ব্লকগুলি দেখতে পান। আপনি যদি এখনও একটি যোগ না করে থাকেন তবে ডিভাইস কনফিগার করা দেখুন।
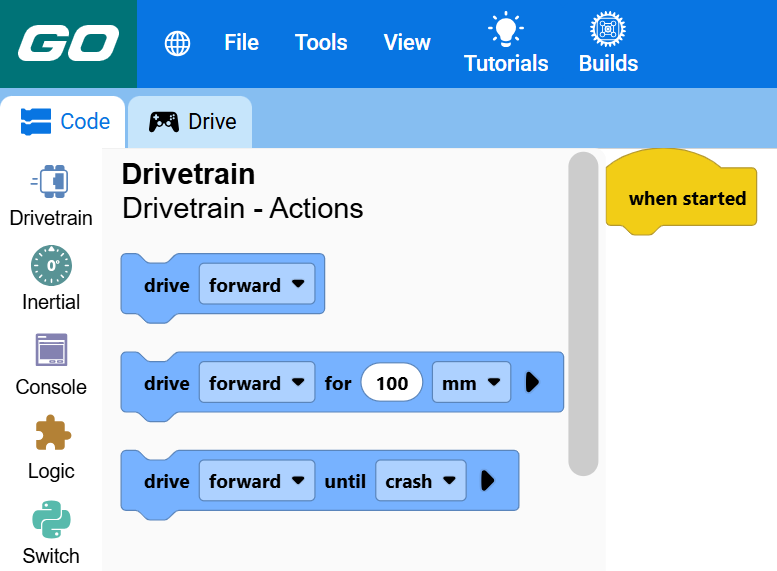
when started ব্লকের নিচে একটি turn for ব্লক সংযুক্ত করুন।
চালু করার সময় নীচে সংযুক্ত ব্লকটির জন্য একটি মোড় প্রয়োজন।#
শুরু হলে :: hat events
[ডান v] দিকে (90) ডিগ্রি ঘোরো ▶
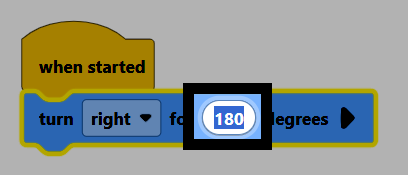
angle প্যারামিটারটি 180-তে পরিবর্তন করুন।
Make sure your robot is connected to VEXcode, then select Start to run the project. The robot will turn around to face the opposite direction.