വൈദ്യുതകാന്തികം ഉപയോഗിക്കുന്നു#
VEXcode GO-യിൽ ഒരു ഡിസ്ക് എടുക്കുന്നതിനും ഇടുന്നതിനും ഇലക്ട്രോമാഗ്നറ്റ് ഉപയോഗിക്കുന്നതിനെക്കുറിച്ച് ഈ ട്യൂട്ടോറിയൽ നിങ്ങളെ പഠിപ്പിക്കുന്നു. അവസാനം, ഒരു ഡിസ്ക് എടുക്കുകയും കാത്തിരിക്കുകയും പിന്നീട് ഉപേക്ഷിക്കുകയും ചെയ്യുന്ന ഒരു പ്രോജക്റ്റ് നിങ്ങൾക്ക് ലഭിക്കും.
നിങ്ങളുടെ റോബോട്ടിൽ ഒരു ഇലക്ട്രോമാഗ്നറ്റ് ബന്ധിപ്പിച്ചിട്ടുണ്ടെന്ന് ഉറപ്പാക്കുക. നിങ്ങൾ ഇതുവരെ ഒന്ന് ചേർത്തിട്ടില്ലെങ്കിൽ ഉപകരണങ്ങൾ ക്രമീകരിക്കുന്നു കാണുക.
എനർജിസ് മാഗ്നറ്റ് ബ്ലോക്ക് ഘടിപ്പിക്കുക, ബൂസ്റ്റ് ആയി സജ്ജമാക്കുക, വെൻ സ്റ്റാർട്ട് ബ്ലോക്കിന് താഴെ, ഒരു ഡിസ്ക് എടുക്കാൻ.
ആരംഭിക്കുമ്പോൾ :: hat events
[Magnet2 v] [ബൂസ്റ്റ് v] ആക്കി ഊർജ്ജിതമാക്കുക
ഡിസ്ക് ഉപേക്ഷിക്കുന്നതിനുമുമ്പ് നിങ്ങളുടെ റോബോട്ടിന് പ്രതികരിക്കാൻ സമയം നൽകുന്നതിന്, ഒരു വെയിറ്റ് ബ്ലോക്ക് ഘടിപ്പിക്കുക.
ആരംഭിക്കുമ്പോൾ :: hat events
[Magnet2 v] [ബൂസ്റ്റ് v] ആക്കി ഊർജ്ജിതമാക്കുക
[1] സെക്കൻഡ് കാത്തിരിക്കുക
വെയിറ്റ് ബ്ലോക്കിന് താഴെ മറ്റൊരു എനർജൈസ് മാഗ്നറ്റ് ബ്ലോക്ക് ഘടിപ്പിക്കുക.
ആരംഭിക്കുമ്പോൾ :: hat events
[Magnet2 v] [ബൂസ്റ്റ് v] ആക്കി ഊർജ്ജിതമാക്കുക
[1] സെക്കൻഡ് കാത്തിരിക്കുക
[Magnet2 v] [ബൂസ്റ്റ് v] ആക്കി ഊർജ്ജിതമാക്കുക
ഡിസ്ക് റിലീസ് ചെയ്യുന്നതിന് പാരാമീറ്റർ ഡ്രോപ്പ് ആയി മാറ്റുക.
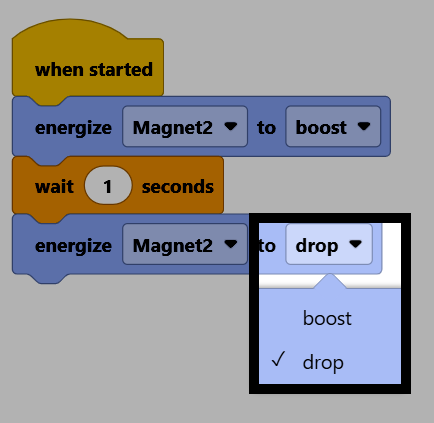
രണ്ടാമത്തെ എനർജിസ് മാഗ്നറ്റ് ബ്ലോക്കിന് താഴെയായി ഒരു ഡ്രൈവ് ഫോർ ബ്ലോക്കുമായി ഘടിപ്പിക്കുക.
ആരംഭിക്കുമ്പോൾ :: hat events
[Magnet2 v] [ബൂസ്റ്റ് v] ആക്കി ഊർജ്ജിതമാക്കുക
[1] സെക്കൻഡ് കാത്തിരിക്കുക
[Magnet2 v] [ഡ്രോപ്പ് v] ആക്കി ഊർജ്ജിതമാക്കുക
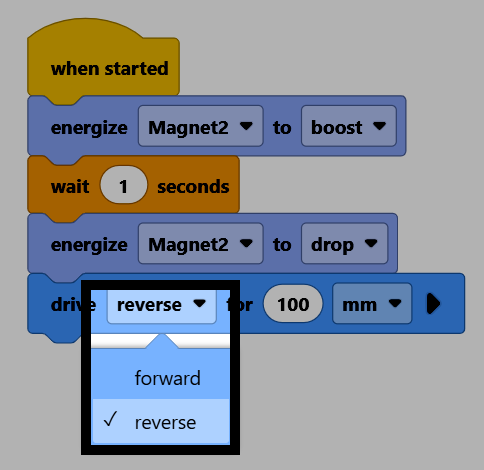
[മുന്നോട്ട് v] ദിശയിൽ (100) [mm v] ഡ്രൈവ് ചെയ്യുക ▶
ഡിസ്ക് ഡ്രോപ്പ് ചെയ്തുകഴിഞ്ഞാൽ, അതിൽ നിന്ന് പിന്നോട്ട് പോകാൻ, ദിശ പാരാമീറ്റർ റിവേഴ്സ് ആക്കുക.
നിങ്ങളുടെ റോബോട്ട് VEXcode-ലേക്ക് ബന്ധിപ്പിച്ചിട്ടുണ്ടെന്ന് ഉറപ്പാക്കുക. അത് ഇതുവരെ ബന്ധിപ്പിച്ചിട്ടില്ലെങ്കിൽ നിങ്ങളുടെ റോബോട്ടുമായി ബന്ധിപ്പിക്കുന്നു കാണുക.
പ്രോജക്റ്റ് പ്രവർത്തിപ്പിക്കാൻ ആരംഭിക്കുക തിരഞ്ഞെടുക്കുക. ഇലക്ട്രോമാഗ്നറ്റ് ഒരു ഡിസ്ക് എടുക്കും, ഒരു നിമിഷം കാത്തിരിക്കുക, അത് ഉപേക്ഷിക്കുക, തുടർന്ന് തിരികെ പോകും.