转动你的机器人#
Turning Your Robot
本教程将引导您使用 VEXcode GO 中的 turn for 模块来控制机器人转向。教程结束时,您将完成一个可以控制机器人转向的项目。
请确保您的机器人已配置驱动系统,以便在工具箱中看到驱动系统模块。如果您尚未添加驱动系统,请参阅配置设备。
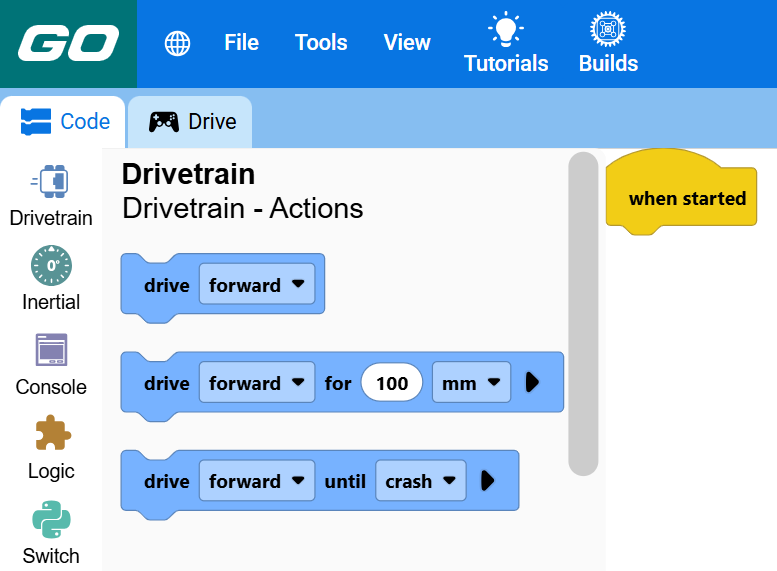
在 when started 模块下方添加 turn for 模块。
启动时,下方连接的方块会转动。#
当开始 :: hat events
[右 v] 转 (90) 度 ▶
将角度参数更改为180。
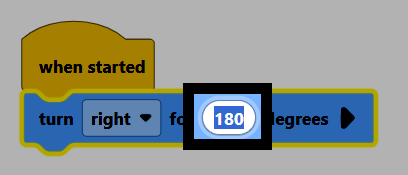
请确保您的机器人已连接到connecting-to-your-robot.md,然后选择“开始”运行项目。机器人将转向相反的方向。