利用电磁铁#
Using the Electromagnet
本教程将引导您使用电磁铁在 VEXcode GO 中拾取和放置圆盘。教程结束时,您将完成一个可以拾取圆盘、等待片刻然后将其放下的项目。
请确保您的机器人已连接电磁铁。如果您尚未添加电磁铁,请参阅配置设备。
在“启动时”方块下方安装一个设置为“增强”的“能量磁铁”方块,以拾取圆盘。
拿起一张光盘。#
当开始 :: hat events
使 [Magnet2 v] [加磁 v]
添加一个等待模块,让你的机器人有时间在放下圆盘之前做出反应。
请稍等片刻再放下光盘。#
当开始 :: hat events
使 [Magnet2 v] [加磁 v]
等待 [1] 秒
在 等待 模块下方再安装一个 通电磁铁 模块。
第二个通电磁块,请稍候。#
当开始 :: hat events
使 [Magnet2 v] [加磁 v]
等待 [1] 秒
使 [Magnet2 v] [加磁 v]
将参数更改为 drop,以释放磁盘。
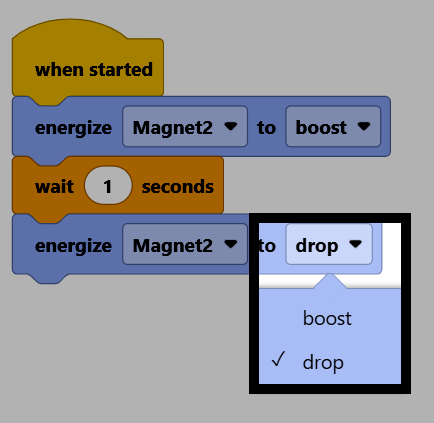
在第二个 通电磁铁 模块下方安装一个 驱动模块。
驱动块位于第二个通电磁铁块下方。#
当开始 :: hat events
使 [Magnet2 v] [加磁 v]
等待 [1] 秒
使 [Magnet2 v] [放下 v]
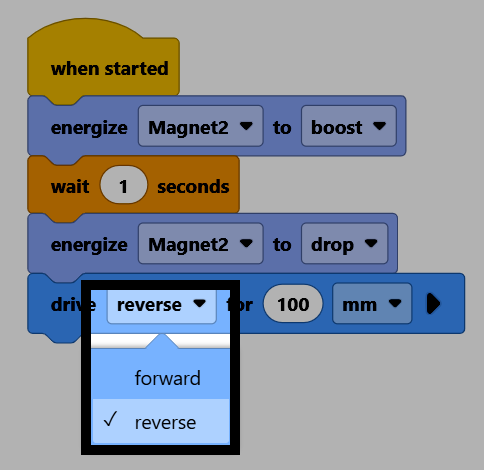
驱动 [向前 v] (100) [毫米 v] ▶
将方向参数更改为反向,以便在磁盘掉落后远离它。
请确保您的机器人已连接到 VEXcode。如果尚未连接,请参阅连接到您的机器人。
选择“开始”运行项目。电磁铁会拾取一个圆盘,稍等片刻,然后放下,最后退后。