
GO 競賽機器人#
GO Competition Advanced 2.0 機器人用於 GO Competition - 火星數學探險遊樂場。
機器人概覽#
這個虛擬機器人模仿了實體機器人的主要尺寸、運動系統、馬達和感測器。
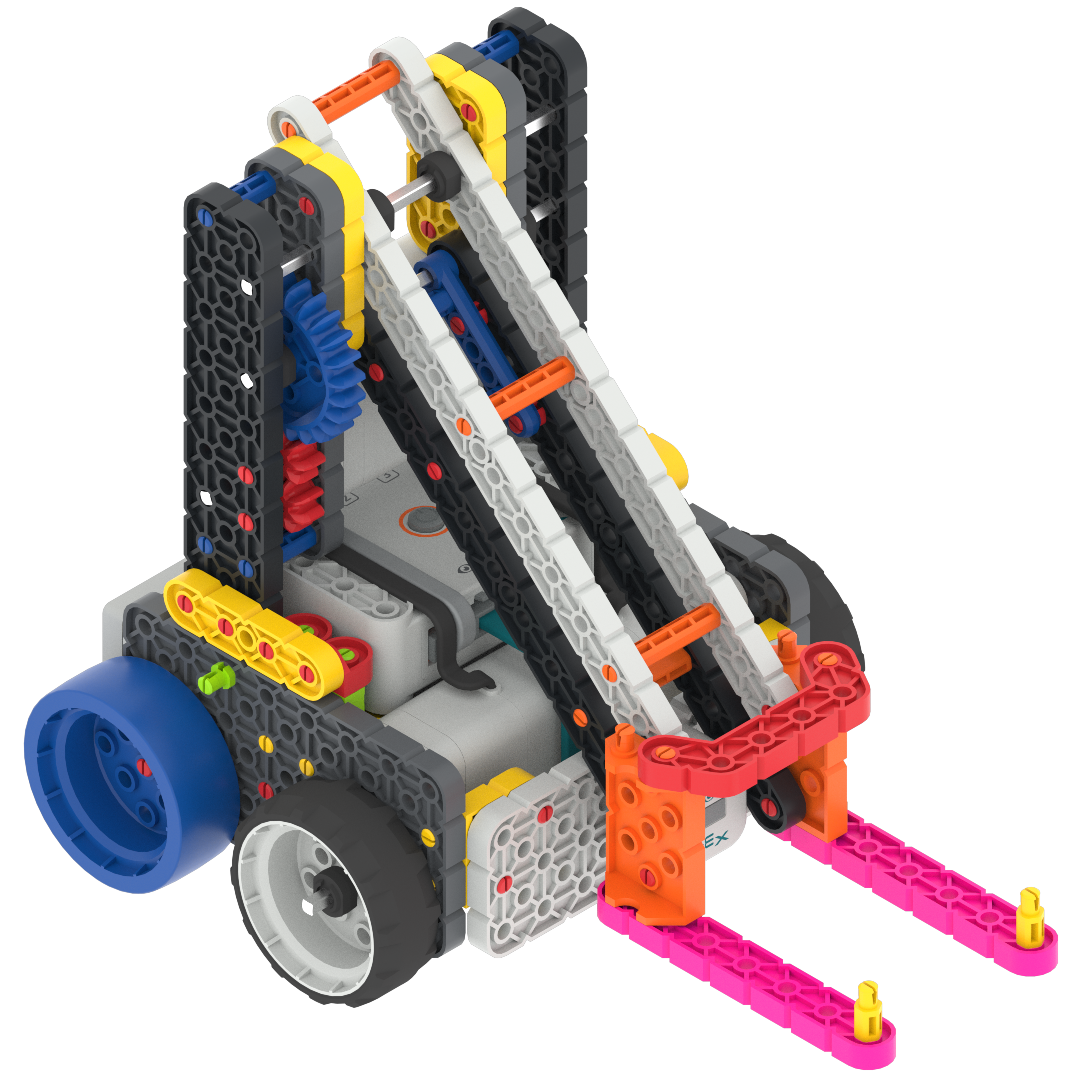
組件和功能#
組件或功能 |
使用 |
API 文件 |
|---|---|---|
傳動系統 |
駕駛機器人繞火星場地旋轉。 |
|
機械手臂 |
抬起和放下機械手臂來操控遊戲物件。機械手臂的活動範圍為0度至420度。 |
|
前置眼部感應器 |
偵測物體是否存在,並報告顏色、亮度和色調值。 |
|
陀螺儀 |
報告機器人是否撞到牆壁或物體。 |
|
腦力計時器 |
記錄工程啟動以來經過的時間。 |
在這個 Playground 中進行程式設計通常涉及同時協調導航和物件互動。其他機器人特有的功能在機器人特有模組中有所介紹。
遊樂場#
操場 |
描述 |
|---|---|
使用 GO Competition Advanced 2.0 機器人完成分階段的火星挑戰任務。 |