
水下虛擬實境機器人#
水下VR機器人用於珊瑚礁清理遊樂場。
機器人概覽#
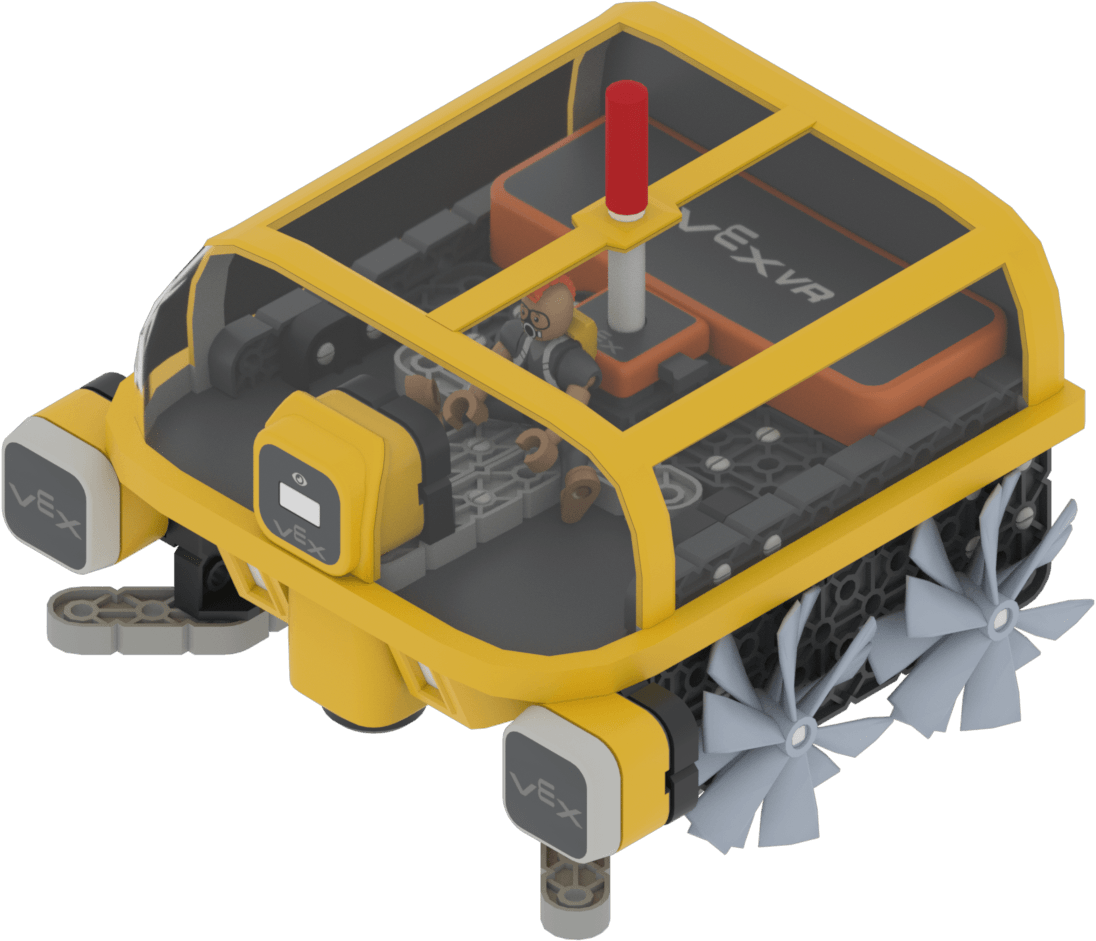
水下VR機器人的工作原理與VR機器人相同,但它被設計成可以在水下環境中操作。
組件和功能#
成分 |
使用 |
API 文件 |
|---|---|---|
傳動系統 |
移動和轉向機器人。 |
|
電磁鐵 |
拾取並丟棄水下垃圾。 |
|
腦力計時器 |
記錄工程啟動以來經過的時間。 |
|
保險桿感測器 |
偵測機器人正面何時與物體接觸。 |
|
距離感測器 |
檢測機器人前端與物體之間的距離。 |
|
眼部感應器 |
偵測機器人前方或下方的任何顏色。 |
|
位置感測器 |
返回機器人目前在遊樂場上的位置。 |
遊樂場#
操場 |
描述 |
|---|---|
在機器人電池耗盡之前,收集所有垃圾。 |