
V5 高風險(軸)#
Axel 是 VEX V5 Hero Bot,用於 V5 24-25 高風險遊樂場。
機器人概覽#
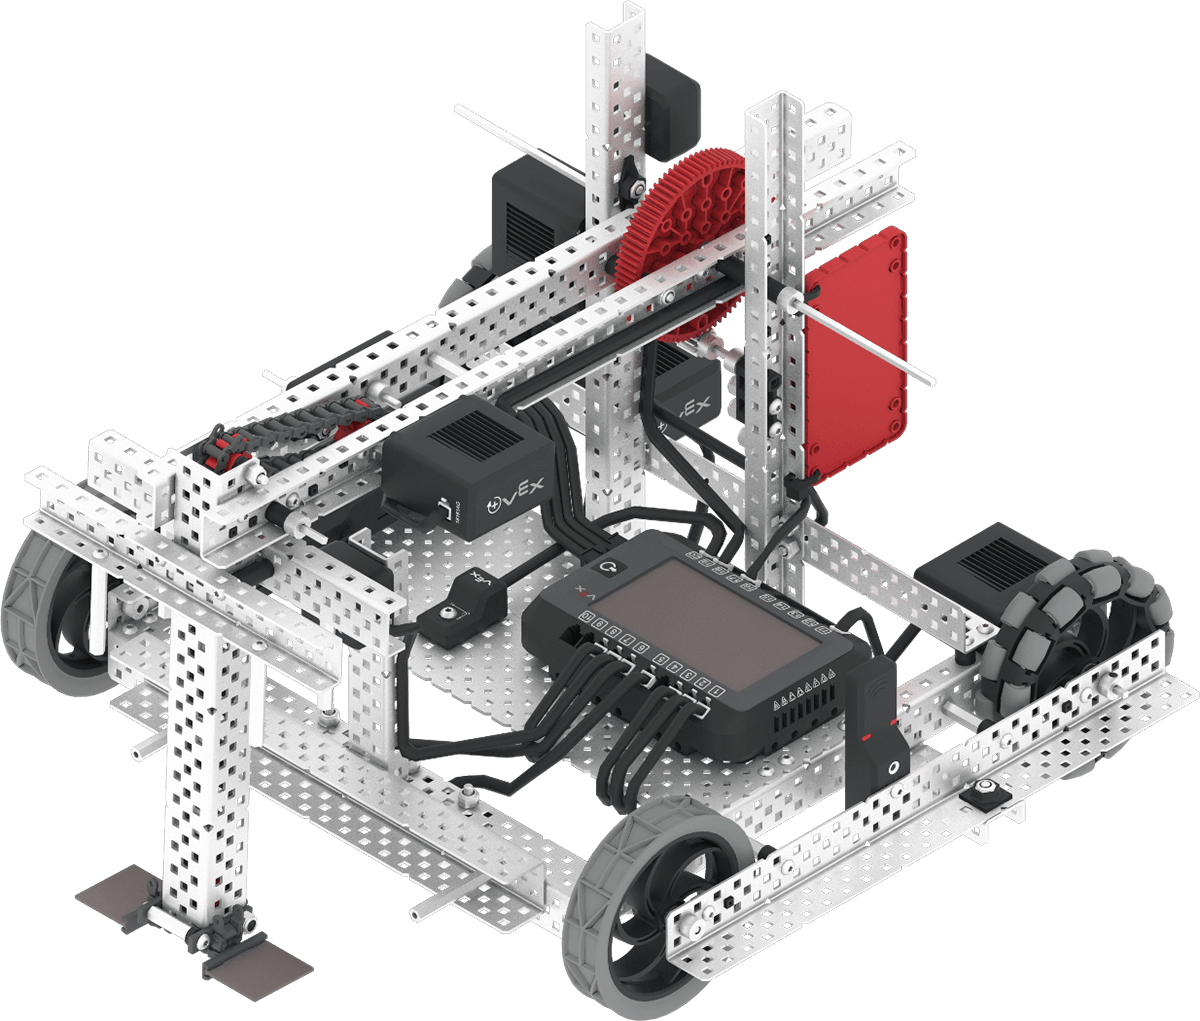
Axel 支援標準 VR 控制和感測器,例如慣性感測器和腦計時器,此外,Axel 還具有一些特定於機器人的功能,這些功能在 機器人專用模組 和 機器人專用 Python 中進行了介紹。
馬達#
配置和 |
描述 |
|---|---|
|
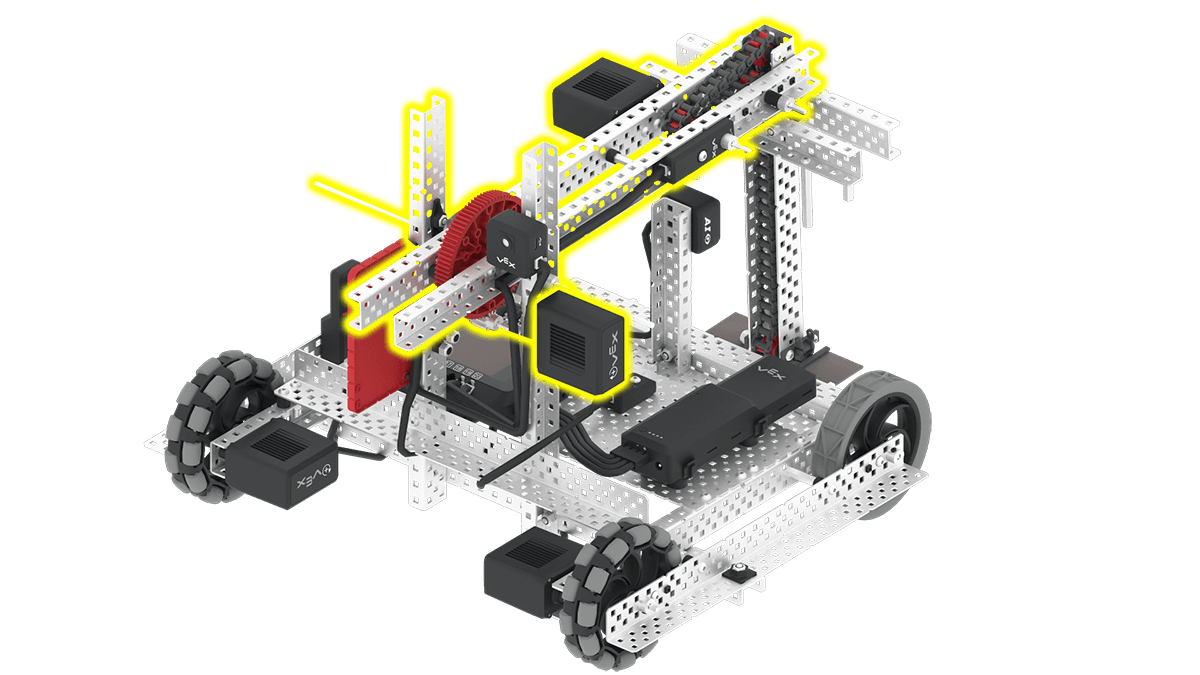
機械手臂負責升降Axel的手臂。機械手臂必須抬起 |
|
推桿馬達驅動推桿沿臂向下移動。這樣就可以將環從臂上推到樁 |
組件和功能#
組件或功能 |
使用 |
API 文件 |
|---|---|---|
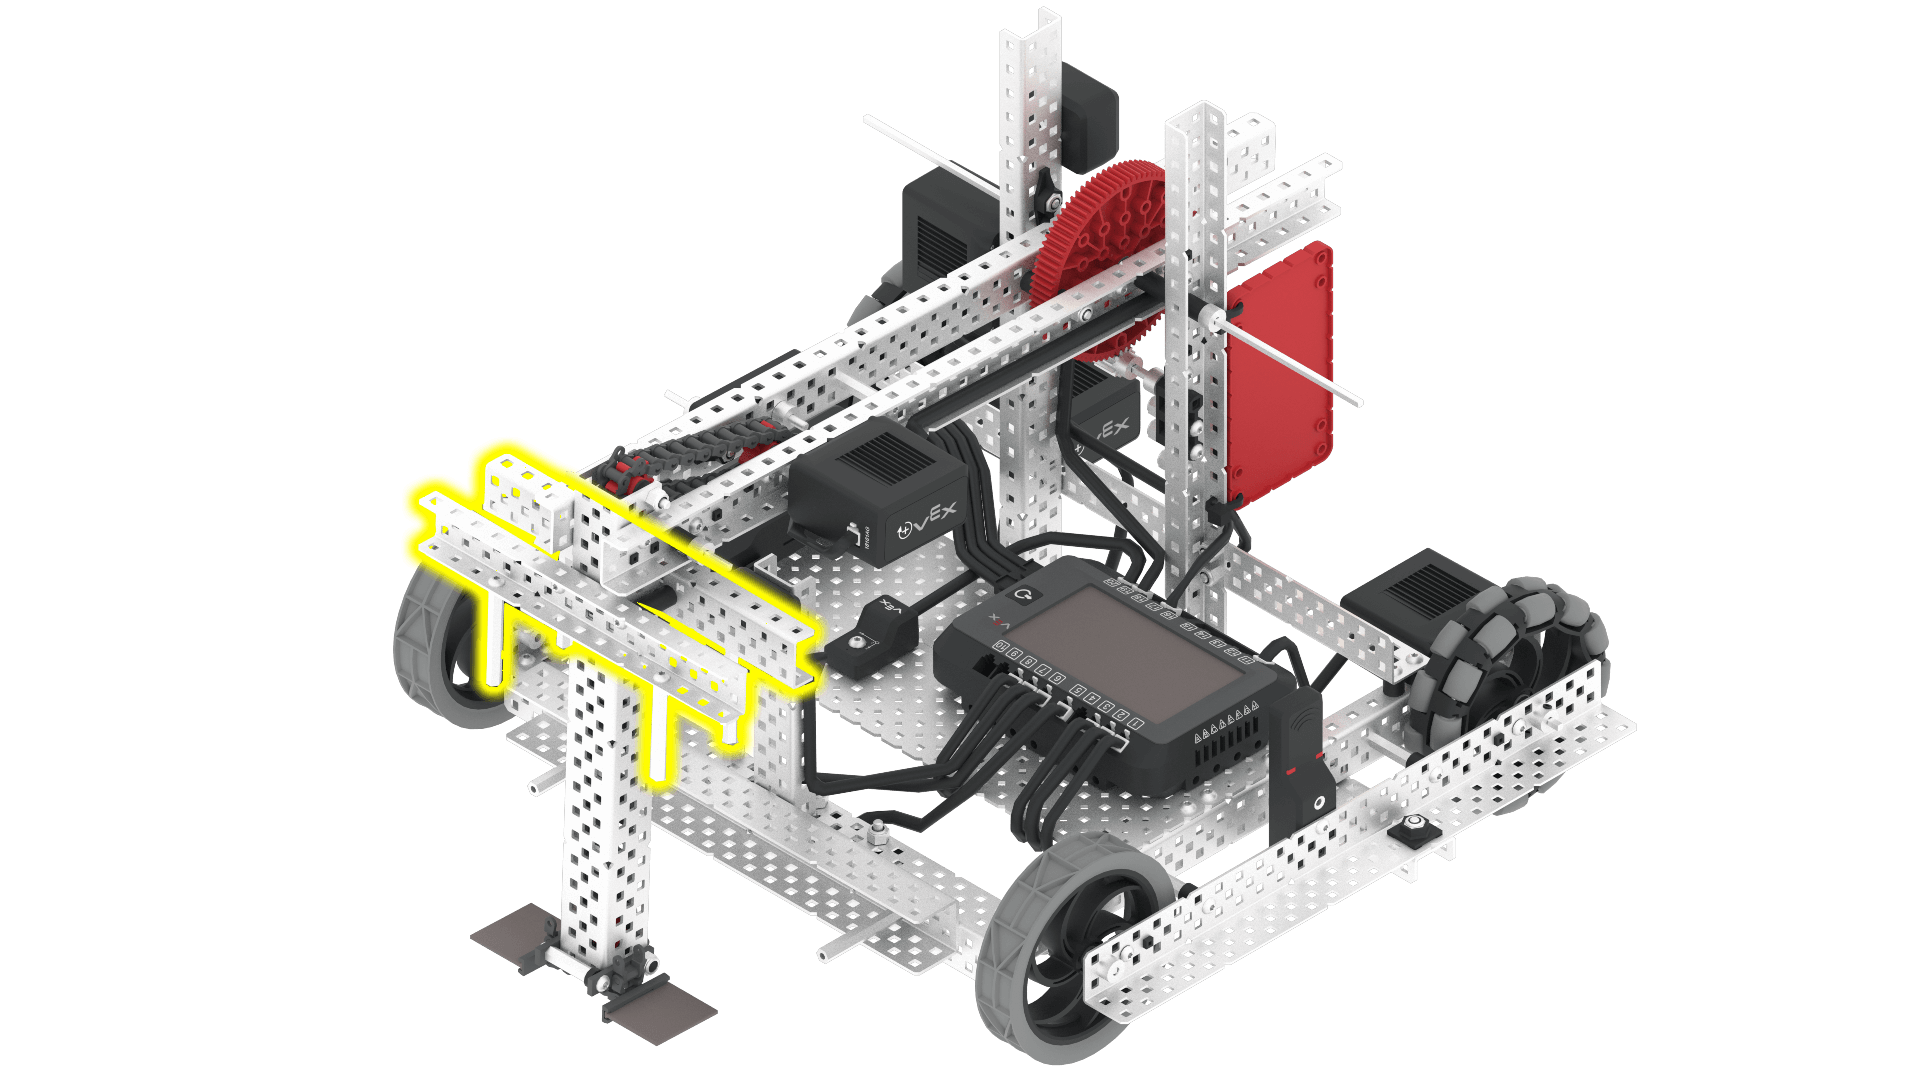
傳動系統 |
移動和轉向機器人。 |
|
機械手臂 |
升降機械手臂以操控遊戲物件。機械臂必須抬起,以免遮擋人工智慧視覺感測器,並能將圓環推到樁柱上。要將機械手臂抬高到足以將圓環推到樁柱上的高度,機械手臂必須至少抬升 310 度。 |
|
推桿電機 |
推動推桿沿手臂向下移動。這樣可以將環從臂上推到樁上。推桿在臂頂的位置為 0 度。要將環從臂上推下,推桿馬達必須下降 780 度。 |
|
AI視覺感測器 |
偵測遊戲對象,使機器人能夠自主調整方向。 |
|
距離感測器 |
返回物體距離機器人前端的距離。 |
|
光學感測器 |
偵測機器人前方的物體並確定其顏色。 |
|
旋轉感應器 |
返回推桿馬達的目前旋轉角度和位置。 |
|
GPS感應器 |
返回機器人目前在遊樂場上的位置和方向。 |
|
腦力計時器 |
記錄工程啟動以來經過的時間。 |
遊樂場#
操場 |
描述 |
|---|---|
在 V5 24-25 虛擬技能賽場上得分環和移動目標。 |