
IQ快速中繼(瑞士)#
Swish 是 VEX IQ Hero Bot,用於 IQ 24-25 快速接力遊樂場。
機器人概覽#
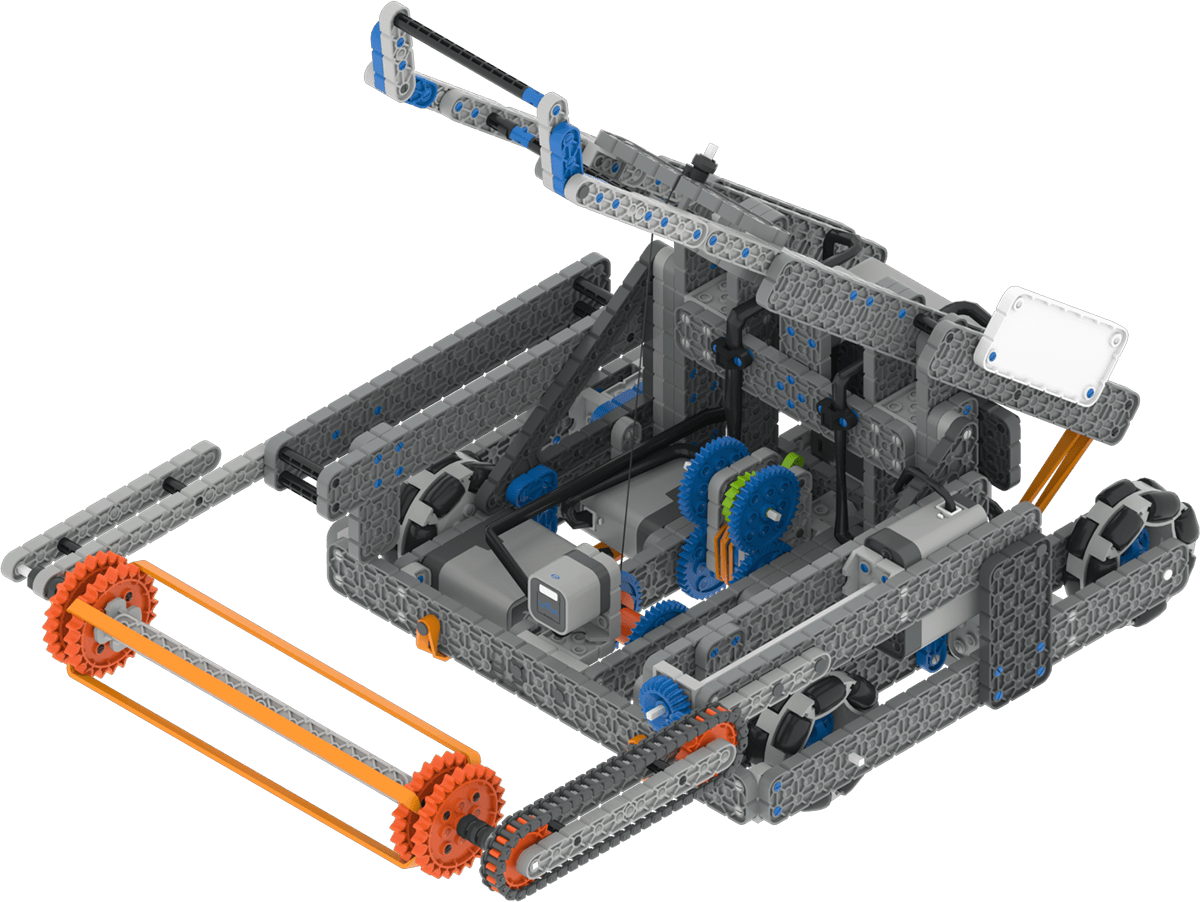
Swish 支援標準 VR 控制和感測器,例如慣性感測器和腦計時器,其他 Swish 特有的功能在 機器人專用模組 和 機器人專用 Python 中有所介紹。
汽車集團#
配置和 |
描述 |
|---|---|
|
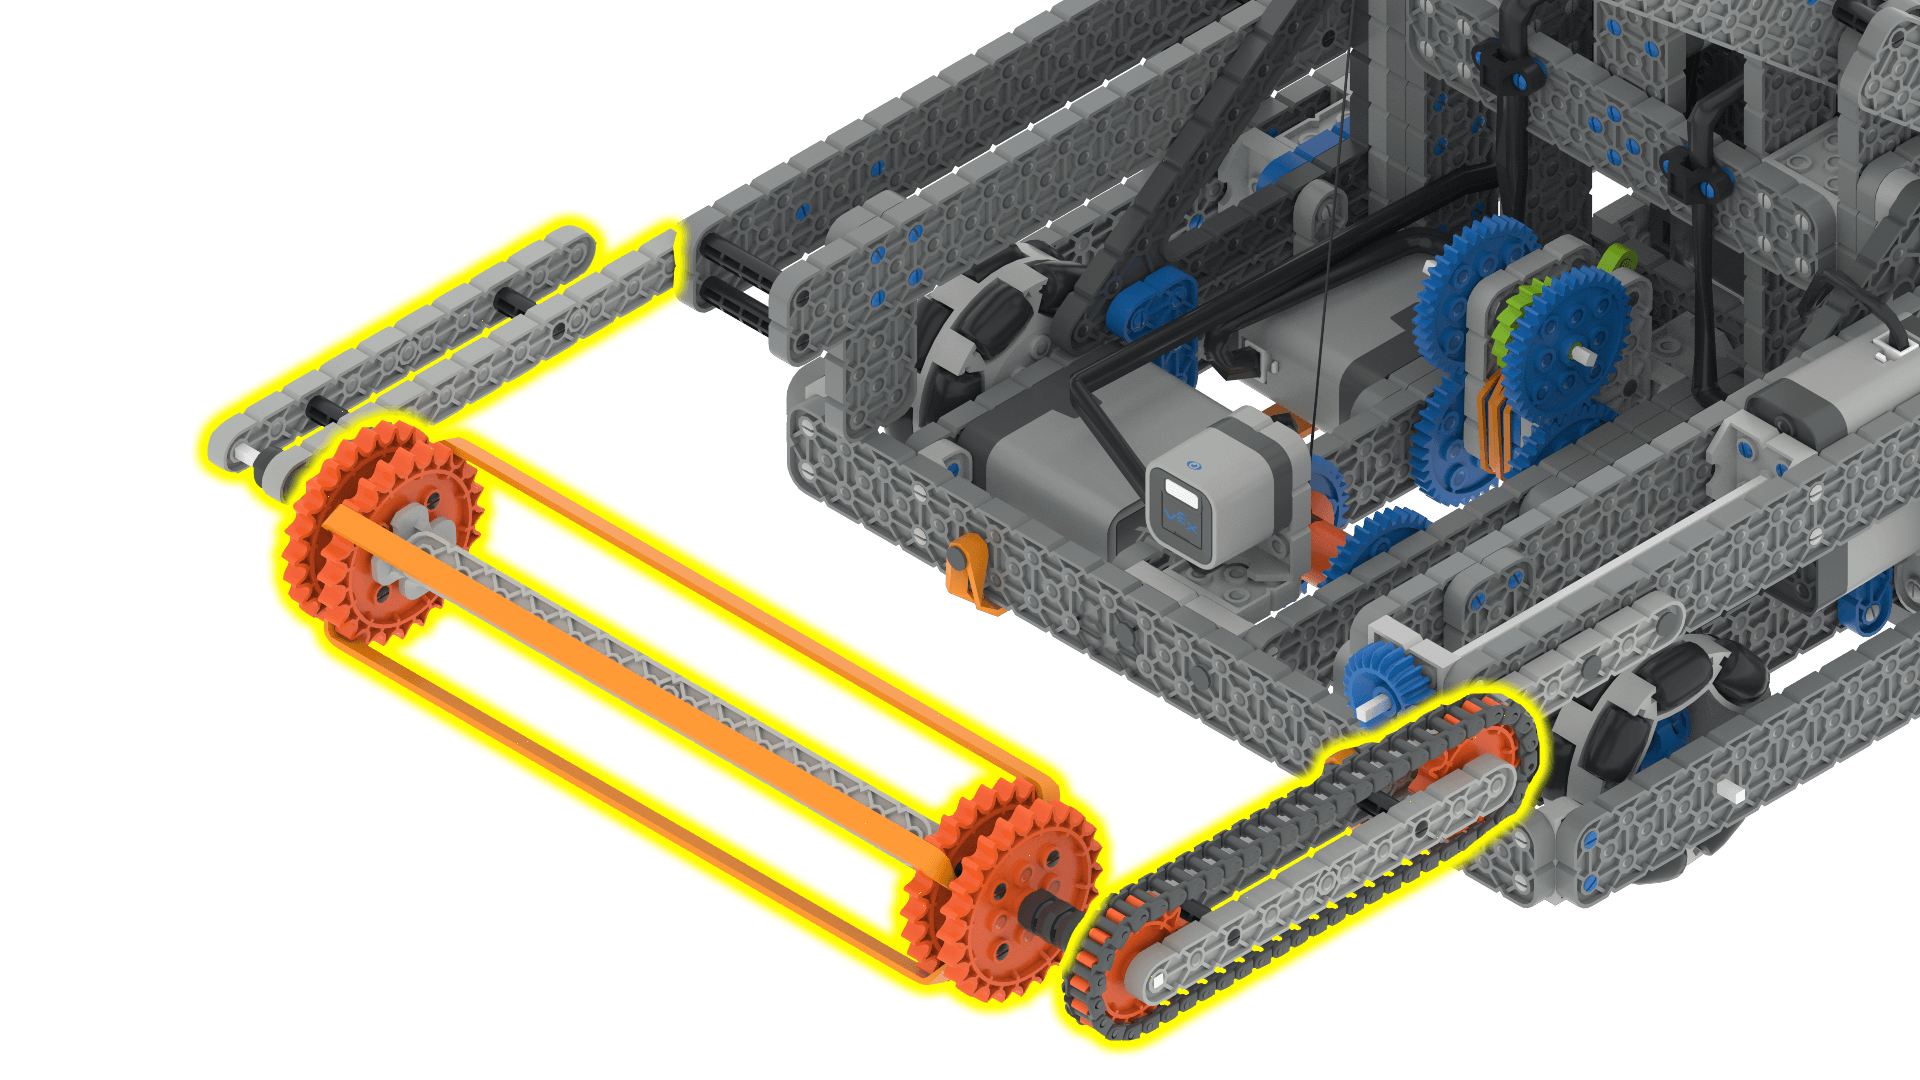
進料馬達可以正反轉,用來收集球並將其放置在彈射器上。進料馬達必須先旋轉才能接觸到球並將其拾取。 |
|
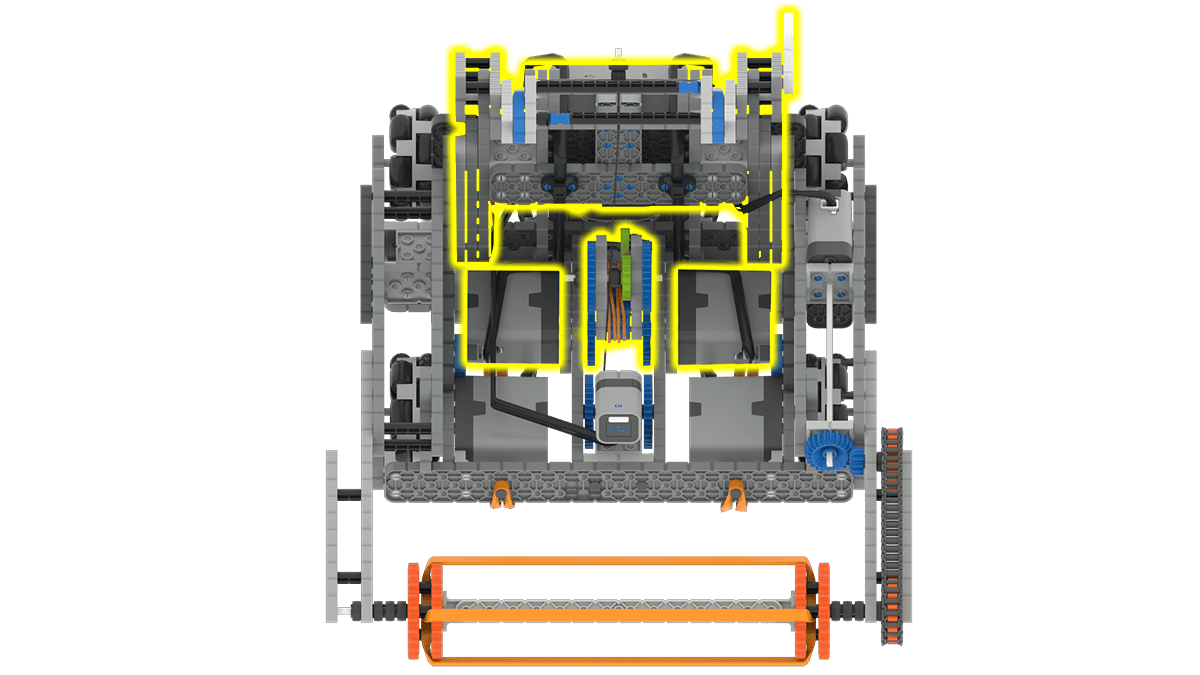
彈射臂馬達組用於發射機器人拾取的球。拾取球時,彈射臂必須下降至少 1350 度。當彈射臂抬起或釋放任意距離時,它會自動移動到最大高度以發射球。 |
組件和功能#
組件或功能 |
使用 |
API 文件 |
|---|---|---|
傳動系統 |
移動和轉向機器人。 |
|
進氣馬達 |
轉動機器人前方的兩個輪子。這樣就可以從地面上撿起球。 |
|
彈射汽車集團 |
發射機器人拾取的球。 |
|
後方距離感測器 |
偵測機器人後部與終點牆的距離。 |
|
進氣光學感測器 |
檢測進水口內是否有球。 |
|
腦力計時器 |
記錄工程啟動以來經過的時間。 |
遊樂場#
操場 |
描述 |
|---|---|
在 IQ 24-25 虛擬技能場中收集並發射球。 |