
GO競技用ロボット#
GO Competition Advanced 2.0 ロボットは、GO Competition - Mars Math Expedition Playground で使用されています。
ロボットの概要#
この仮想ロボットは、実物のロボットの主要な寸法、動作システム、モーター、センサーを忠実に再現している。
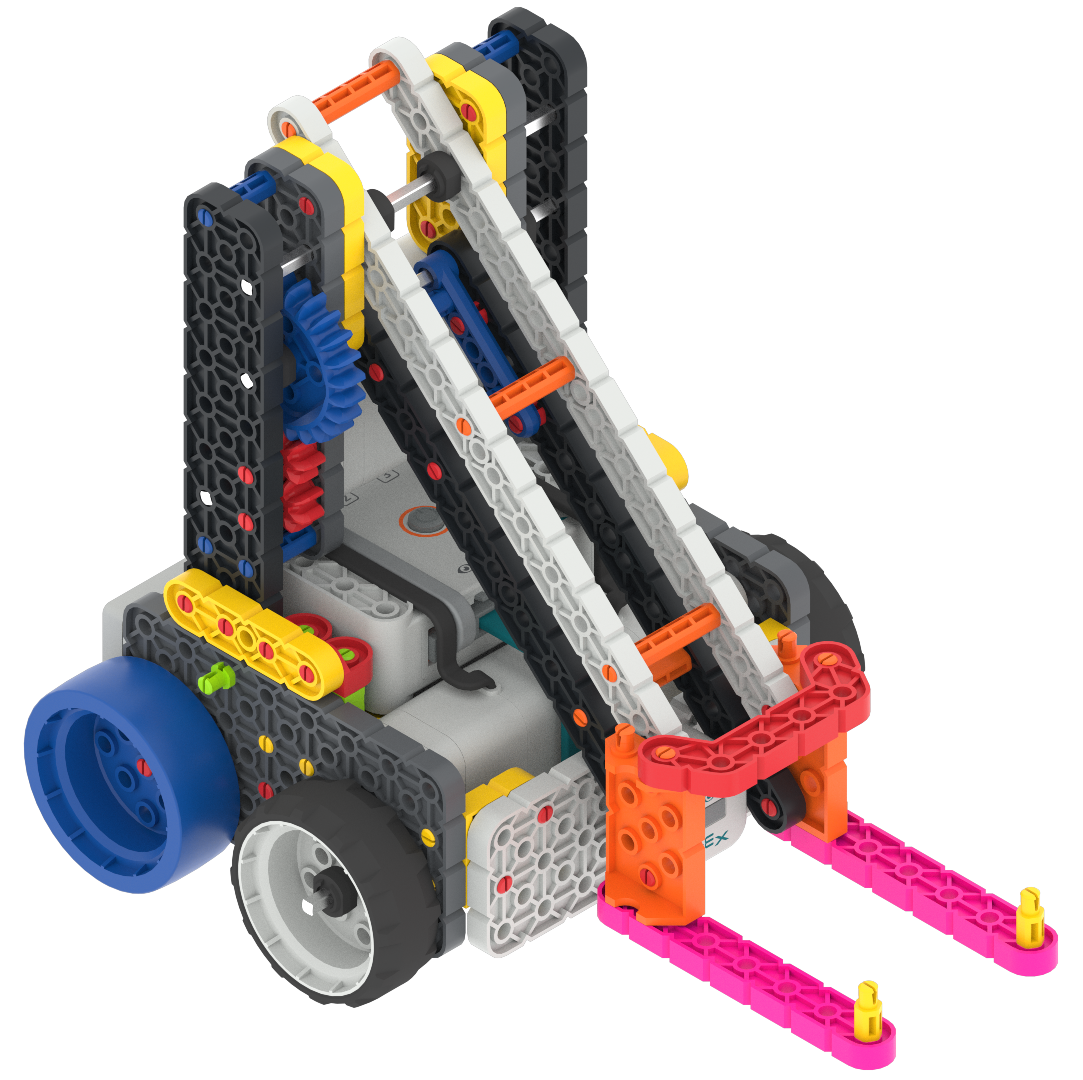
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
火星探査フィールドでロボットを運転・旋回させる。 |
|
腕のモーター |
腕を上げ下げしてゲーム内のオブジェクトを操作します。腕の可動範囲は0度から420度です。 |
|
フロントアイセンサー |
オブジェクトが存在するかどうかを検出し、色、明るさ、色相の値を報告する。 |
|
ジャイロ |
ロボットが壁や物体に衝突したかどうかを報告します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
このプレイグラウンドでのプログラミングでは、ナビゲーションとオブジェクトとのインタラクションを同時に調整することがよく必要になります。ロボット固有の追加機能については、ロボット固有のブロックで説明します。
遊び場#
遊び場 |
説明 |
|---|---|
GO Competition Advanced 2.0ロボットを使用して、段階的に設定された火星チャレンジのタスクを完了してください。 |