
IQ 快照(快照)#
Snapshot 是 IQ 22-23 Slapshot Playground 中使用的 VEX IQ Hero Bot。
機器人概覽#
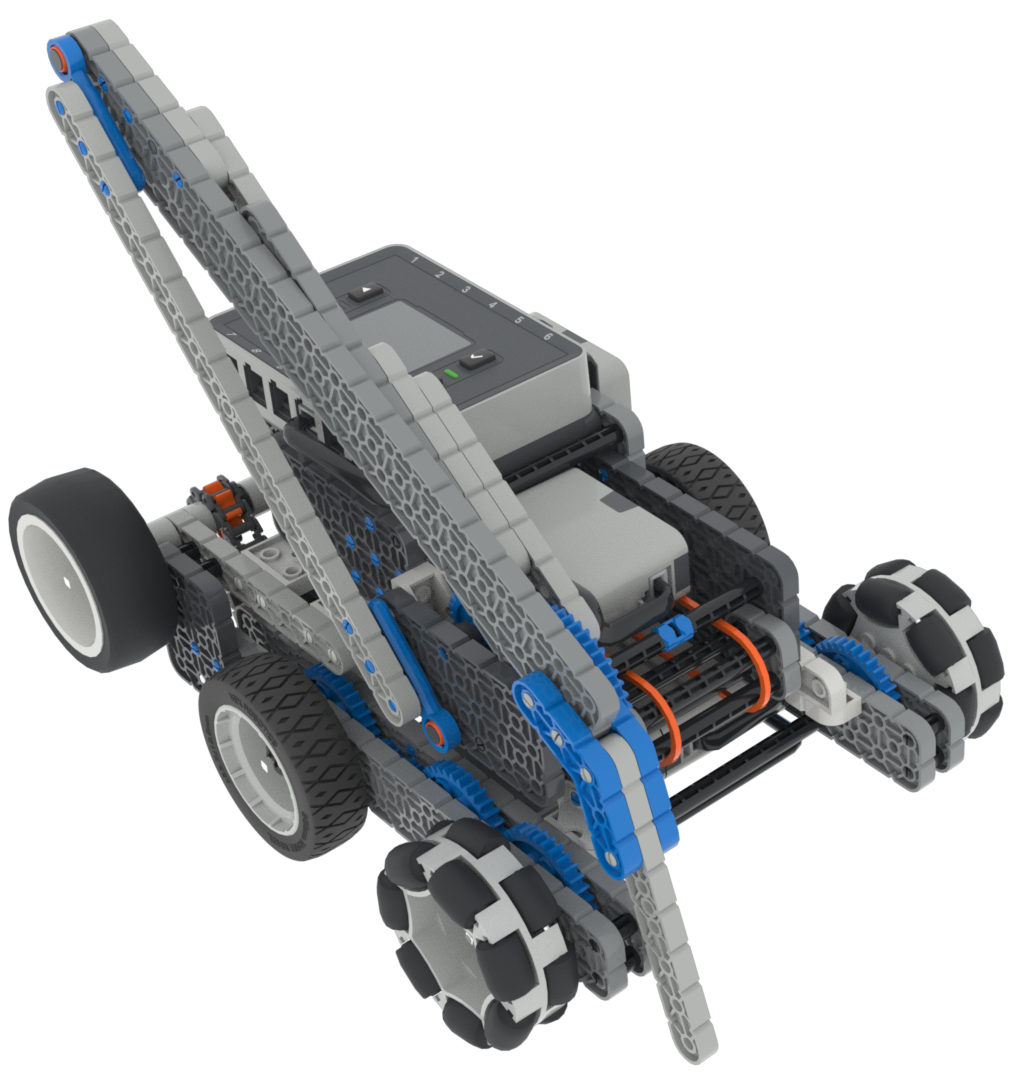
Snapshot 支援標準的 VR 控制和感測器,例如 Brain Timer,此外,Snapshot 還具有一些特定於 Snapshot 的功能,這些功能在 機器人專用模組 和 機器人專用 Python 中進行了介紹。
馬達#
配置和 |
描述 |
|---|---|
|
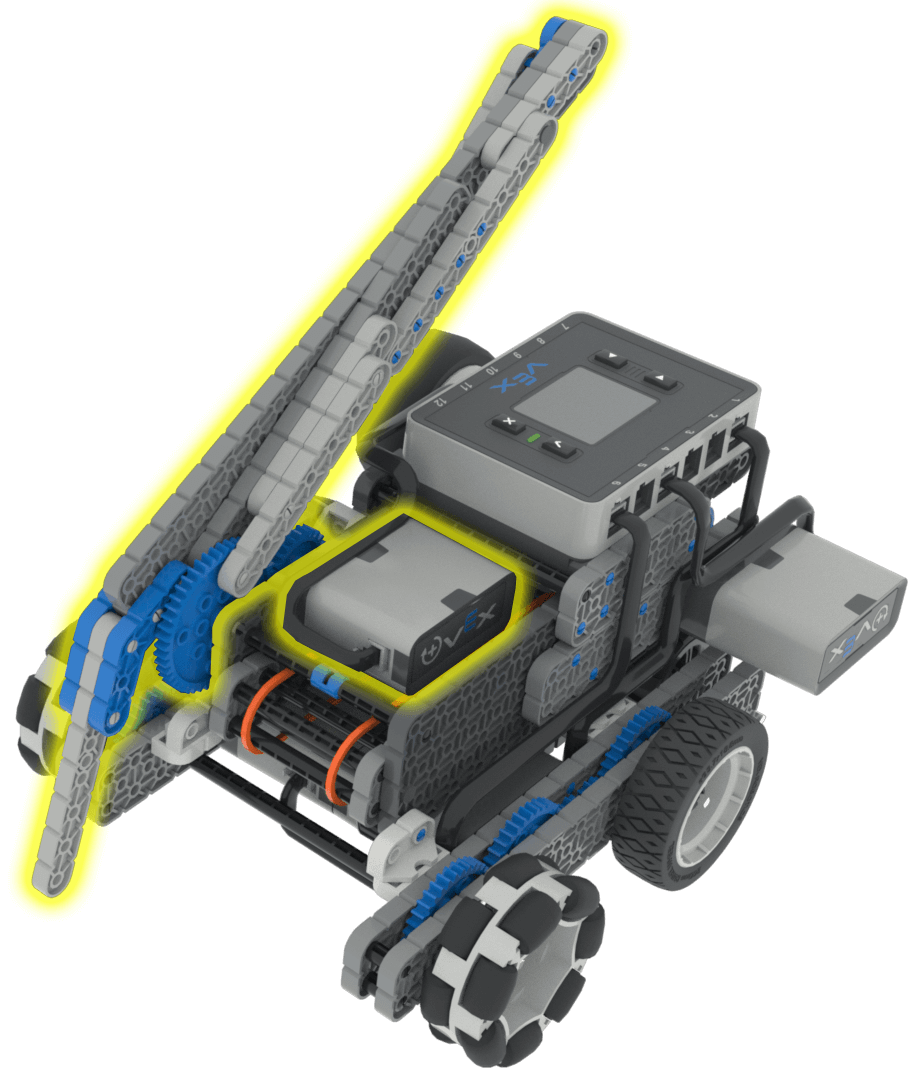
機械手臂使機器人能夠從一些分配器中釋放圓盤,並越過障礙物在比賽結束時觸碰到接觸區。 |
|
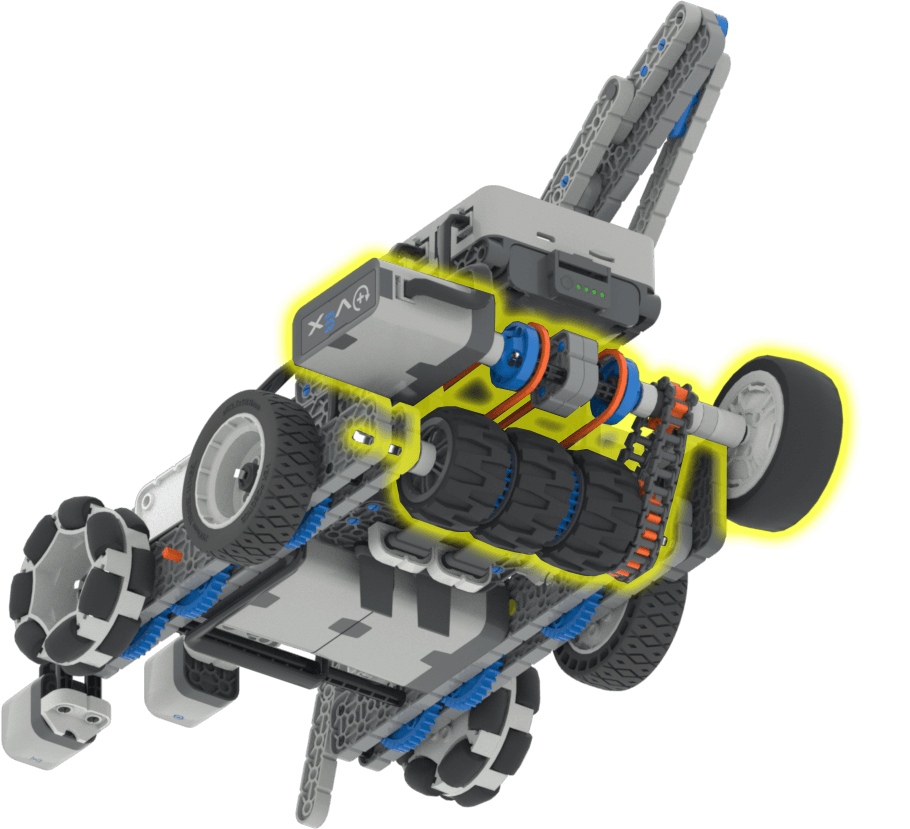
進料裝置使機器人能夠吸入圓盤,或反轉進料裝置將圓盤旋轉出並進行評分。進料馬達從0度開始,正向旋轉180度即可吸入圓盤,反向旋轉180度即可對圓盤進行評分或使其掉落。 |
組件和功能#
組件或功能 |
使用 |
API 文件 |
|---|---|---|
傳動系統 |
移動和轉向機器人。 |
|
機械手臂 |
升降機械手臂。這使得機器人能夠從部分分配器中釋放圓盤,並越過障礙物觸碰比賽結束時的接觸區。 |
|
進氣馬達 |
轉動機器人前方的兩個輪子,這樣就能從地面上撿起圓盤。 |
|
進氣保險桿開關 |
偵測何時將光碟裝入進料口。 |
|
前置距離感測器 |
檢測圓盤與機器人前端的距離。 |
|
前置光學感測器 |
檢測進氣口內是否有光碟。 |
|
腦力計時器 |
記錄工程啟動以來經過的時間。 |
遊樂場#
操場 |
描述 |
|---|---|
在 IQ 22-23 虛擬技能領域收集並得分光碟。 |