
GO 대회용 로봇#
GO Competition Advanced 2.0 로봇은 GO Competition - Mars Math Expedition Playground에서 사용됩니다.
로봇 개요#
이 가상 로봇은 실제 로봇의 주요 크기, 움직임 시스템, 모터 및 센서를 그대로 재현합니다.
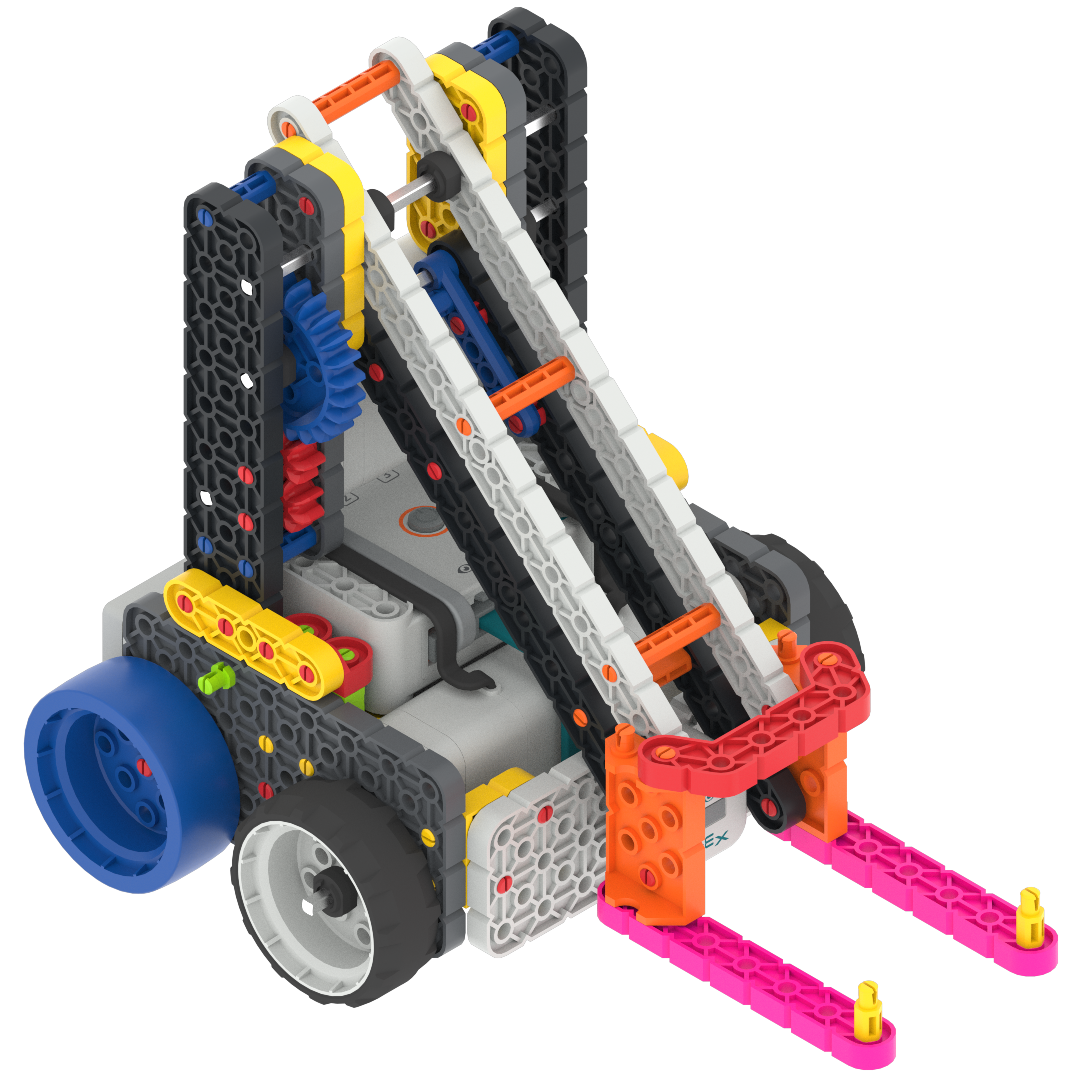
구성 요소 및 특징#
구성 요소 또는 기능 |
사용 |
API 문서 |
|---|---|---|
구동계 |
로봇을 조종하여 화성 지형을 회전시킵니다. |
|
암 모터 |
게임 오브젝트를 조작하기 위해 팔을 올리고 내립니다. 팔의 움직임 범위는 0도에서 420도까지입니다. |
|
전면 눈 센서 |
물체의 존재 여부를 감지하고 색상, 밝기 및 색조 값을 보고합니다. |
|
자이로 |
로봇이 벽이나 물체에 충돌했는지 여부를 보고합니다. |
|
브레인 타이머 |
프로젝트 시작 이후 경과 시간을 추적합니다. |
이 플레이그라운드에서의 프로그래밍은 종종 탐색과 객체 상호 작용을 동시에 조정하는 것을 포함합니다. 추가적인 로봇별 기능은 로봇별 블록에서 다룹니다.
놀이터#
운동장 |
설명 |
|---|---|
GO Competition Advanced 2.0 로봇을 사용하여 단계별로 구성된 화성 탐사 과제를 완료하세요. |