
機器人專用模組#
介紹#
123 機器人包含驅動系統、LED、揚聲器、眼睛感應器和陀螺儀感應器。
所有標準 VEXcode VR 模組均可在 123 Playspace 遊樂場中使用。
以下是所有可用的機器人專用模組清單:
驅動系統-控制機器人的移動和轉向。
操作
設定
價值觀
聲音 - 透過 123 機器人的揚聲器播放內建聲音。
播放聲音 - 播放機器人內建的音效之一。
LED - 控制 123 機器人的中央 LED 燈。
glow - 設定 LED 燈的顏色。
動作 - 讓 123 機器人執行預設行為。
act - 表演不同的情緒。
感測 - 讀取 123 機器人感測器的數值。
傳動系統#
123 型機器人採用雙輪驅動系統,使其能夠行駛和轉彎。驅動系統模組控制機器人的運動方式。
傳動系統可以透過兩種方式測量距離:步數和毫米。一步相當於123格子上的一個方格。
行動#
駕駛#
驅動 模組使機器人能夠無限向前或向後移動。機器人將持續移動,直到收到其他指令,例如轉向或停止。
行駛 [前方 v]
參數 |
描述 |
|---|---|
方向 |
機器人移動方向:前進或後退。 |
例子
當開始時
[Drive for 2 seconds.]
行駛 [前方 v]
等待 (2) 秒
停止行駛
開車直到#
驅動直到堆疊塊使機器人向前移動,直到眼傳感器偵測到物體、碰撞或線路。
向前行駛直到 [物件 v]
參數 |
描述 |
|---|---|
狀態 |
The condition that stops the robot:
|
例子
當開始時
[Reverse after a crash.]
向前行駛直到 [碰撞 v]
行駛 [反向 v] (1) [步 v]
驅動#
驅動堆疊模組控制機器人前進或後退一段特定距離。程式會等待機器人完成移動後,才會執行堆疊中的下一個模組。
行駛 [前方 v] (1) [步 v]
參數 |
描述 |
|---|---|
方向 |
機器人移動方向:前進或後退。 |
距離 |
機器人行駛的距離。可以是整數,也可以是小數。 |
單元 |
距離單位:步或毫米。 |
例子
當開始時
[Drive back and forth.]
行駛 [前方 v] (3) [步 v]
行駛 [反向 v] (3) [步 v]
轉動#
轉向 積木塊會讓機器人無限向左或向右轉向。機器人會一直轉向,直到收到其他動作指令,例如行駛或停止。
向 [右 v] 轉
參數 |
描述 |
|---|---|
方向 |
機器人轉向的方向:向左或向右。 |
例子
當開始時
[Turn for 2 seconds.]
向 [右 v] 轉
等待 (2) 秒
停止行駛
轉向#
「轉向」堆疊模組會使機器人向左或向右旋轉指定的角度。旋轉角度是相對於機器人的當前位置而言的。程式會等待機器人完成旋轉後,才會執行堆疊中的下一個模組。
向 [右 v] 轉 (90) 度
參數 |
描述 |
|---|---|
方向 |
機器人轉向的方向:向左或向右。 |
角度 |
機器人旋轉的角度數。可以是整數,也可以是小數。 |
例子
當開始時
[Turn left, then turn around to the right.]
向 [左 v] 轉 (90) 度
向 [右 v] 轉 (180) 度
轉向標題#
航向角是指機器人面向的方向,以度為單位。 轉向航向角 代碼塊可以將機器人轉向 -359 度到 359 度之間的特定航向角。機器人會選擇到達目標航向角的最短路徑。
機器人的初始航向角為0度。
轉向航向 (90) 度
參數 |
描述 |
|---|---|
標題 |
機器人應面向的方向,以度為單位。該值可以是-359到359之間的整數或小數。 |
例子
當開始時
[Turn to face the cardinal directions.]
轉向航向 (90) 度
等待 (2) 秒
轉向航向 (180) 度
等待 (2) 秒
轉向航向 (270) 度
等待 (2) 秒
轉向航向 (0) 度
等待 (2) 秒
停止駕駛#
停止驅動堆疊塊會停止機器人的移動。
停止行駛
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Stop driving after 4 seconds.]
行駛 [前方 v]
等待 [4] 秒
停止行駛
設定#
設定驅動超時#
設定驅動超時 程式碼區塊用於設定機器人嘗試完成一次動作的秒數。如果機器人無法在規定時間內完成,它將停止嘗試並執行程式碼區塊中的下一個。這樣可以防止機器人卡在某個動作上。
設定行駛超時為 (1) 秒
參數 |
描述 |
|---|---|
時間 |
機器人嘗試完成一次動作的秒數。該值可以是整數或小數。 |
例子
當開始時
[Turn right after driving for 1 second.]
設定行駛超時為 (1) 秒
行駛 [前方 v] (1000) [mm v]
向 [右 v] 轉 (90) 度
設定驅動航向#
航向角是指機器人朝向的方向,以度為單位。 設定驅動航向堆疊區塊會將機器人的目前航向角變更為新的航向角值。
例如,如果機器人轉向右側,將航向設定為 0 度,則該右側位置將成為新的 0 度航向。然後,機器人可以根據新的航向轉向其他位置。
設定行駛航向為 (0) 度
參數 |
描述 |
|---|---|
標題 |
要設定的機器人航向角值,單位為度。該值可以是整數,也可以是介於 -359 到 359 之間的十進制數。 |
例子
當開始時
[Face the new 0 degree heading.]
設定行駛航向為 (90) 度
轉向航向 (0) 度
價值觀#
駕駛已完成#
「驅動完成」布林模組用於報告機器人是否已停止移動。這可用於根據機器人的移動狀態來控制其他行為的執行時間。
正確 — 機器人已停止移動。
錯誤 — 機器人仍在移動。
此模組與下列傳動系統模組搭配使用:驅動至、驅動至、轉向 和 轉向航向。
<行駛完成?>
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Glow blue after a crash.]
向前行駛直到 [碰撞 v]
永遠
如果 <行駛完成?> 則
發光 [藍色 v]
否則
發光 [綠色 v]
行駛方向#
航向角是指機器人朝向的方向,以度為單位。 驅動航向報告模組會報告機器人目前的航向角,範圍從 0 度到 359 度。
機器人的初始航向角為0度。
(行駛航向(度))
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Display the heading after turning.]
向 [右 v] 轉 (450) 度
列印 (行駛航向(度)) ▶
聲音#
播放聲音#
播放聲音 模組會播放機器人內建的聲音之一。
播放聲音 [喇叭聲 v]
參數 |
描述 |
|---|---|
聲音 |
下面顯示的是其中一種內建音效。 |
聲音名稱 |
播放聲音 |
|---|---|
喇叭 |
|
門鈴 |
|
碰撞 |
|
隨機的 |
播放以上 3 種聲音中的隨機一種。 |
例子
當開始時 :: hat events
[Play the doorbell sound.]
播放聲音 [門鈴 v]
引領#
輝光#
發光模組用於設定 LED 燈的顏色。
發光 [綠色 v]
參數 |
描述 |
|---|---|
顏色 |
LED燈顏色設定:
|
例子
當開始時 :: hat events
[Blink the LED light forever.]
永遠
發光 [綠色 v]
等待 [0.5] 秒
發光 [關 v]
等待 [0.5] 秒
行動#
行為#
act 模組用於讓 123 機器人執行一系列行駛、轉彎和發聲行為,從而表現悲傷、快樂或瘋狂。
表現 [悲傷 v]
參數 |
描述 |
|---|---|
情緒 |
要表現的情緒。 0
|
當開始時 :: hat events
[Act out a happy behavior.]
表現 [開心 v]
感測#
虛擬 123 機器人還可以存取標準的 大腦 和 驅動系統 感測模組。
陀螺儀#
123 機器人利用陀螺儀感測來偵測突然的衝擊,例如撞到牆壁或物體。
偵測到崩潰#
偵測到碰撞布爾模組報告機器人是否偵測到突然的撞擊,例如撞到牆壁或物體,其力度足以迅速改變其運動。
正確 — 偵測到崩潰。
錯誤 — 未偵測到崩潰。
<偵測到碰撞?>
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Back up after a crash.]
行駛 [前方 v]
等待直到 <偵測到碰撞?>
行駛 [反向 v] (200) [mm v]
眼睛#
眼睛發現了一個物體#
眼睛發現物體布林模組報告眼睛感測器是否在範圍內偵測到物體。
正確 — 眼部感應器偵測到物體。
錯誤 — 眼部感應器未偵測到物體。
<眼睛偵測到物件?>
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Stop driving after detecting an object.]
設定眼睛燈光 [開 v]
行駛 [前方 v]
等待 (0.1) 秒
等待直到 <眼睛偵測到物件?>
停止行駛
眼睛能感知顏色#
眼睛偵測顏色布林模組根據偵測到的色調值報告眼睛感應器是否偵測到指定的顏色。
正確 – 眼睛感應器偵測到了指定的顏色。
錯誤 – 眼睛感應器未偵測到指定顏色。
若要檢查眼睛感應器偵測到的確切色調值,請使用 眼睛色調 報告器模組。
<眼睛偵測到 [紅色 v]?>
參數 |
描述 |
|---|---|
顏色 |
待檢測顏色:
|
例子
當開始時
[Stop driving after detecting a green object.]
設定眼睛燈光 [開 v]
行駛 [前方 v]
等待 (0.1) 秒
等待直到 <眼睛偵測到 [綠色 v]?>
停止行駛
眼睛顏色#
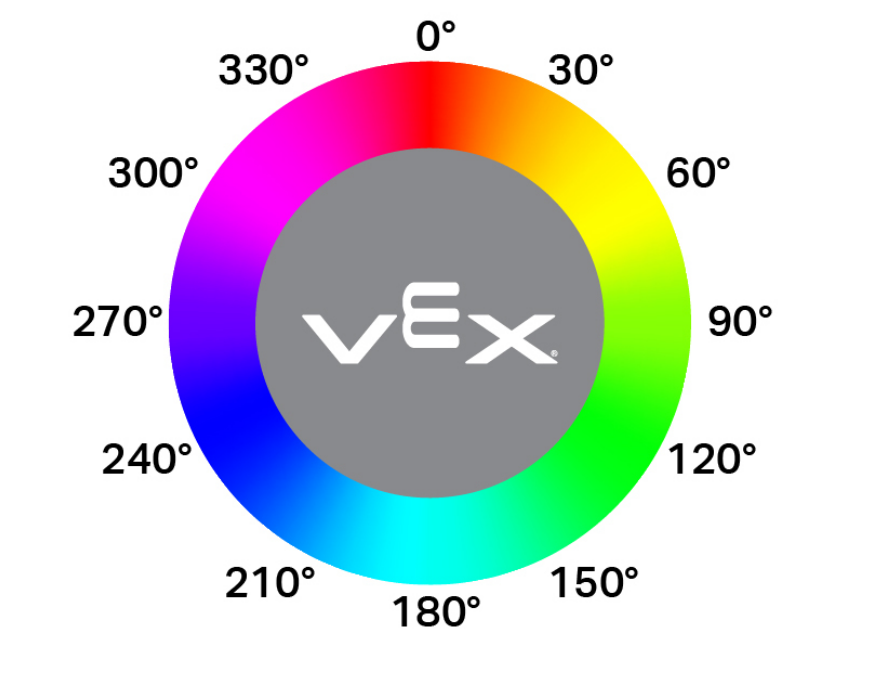
眼睛色調報告模組將眼睛感測器偵測到的色調報告為 0 到 359 度之間的數字。
色相是用色輪上的數字來描述顏色的一種方法。
(眼睛色相(度))
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Display if an object is pink.]
永遠
清除所有列
如果 <[290] [math_less_than v] (眼睛色相(度)) [math_less_than v] [350]> 則
列印 [Pink!] ▶
等待 (0.1) 秒
否則
列印 [Not pink!] ▶
等待 (0.1) 秒
明亮的物體#
眼睛明亮物體布林模組報告眼睛感應器偵測到的物體是否明亮。
當物體反射回人眼感測器的亮度超過其亮度的 70% 時,該物體被認為是明亮的。
正確 — 偵測到的物體反射超過 70% 的亮度。
錯誤 — 偵測到的物體反射亮度低於 70%。
在檢查顏色之前,可以使用此方法確保物體反射足夠的光線,以便眼動感測器能夠可靠地偵測到顏色。
<眼睛偵測到亮物件?>
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Display whether a detected object is bright.]
設定眼睛燈光功率為 (100) %
行駛 [前方 v]
等待直到 <眼睛偵測到物件?>
等待 (0.1) 秒
如果 <眼睛偵測到亮物件?> 則
列印 [Bright object!] ▶
否則
列印 [Object not bright.] ▶
眼睛亮度#
眼睛亮度報告模組會報告有多少光線反射回眼睛感測器,以 0% 到 100% 的百分比表示。
百分比越高,表示反射回眼部感應器的光線越多;百分比越低,代表反射回的光線越少。
(眼睛亮度(%))
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Display whether a detected object is bright.]
設定眼睛燈光功率為 (100) %
行駛 [前方 v]
等待直到 <眼睛偵測到物件?>
等待 (0.1) 秒
如果 <(眼睛亮度(%)) [math_less_than v] [70]> 則
列印 [Object not bright.] ▶
否則
列印 [Bright object!] ▶