
V5 上下(前鋒)#
Striker 是 VEX V5 Hero Bot,用於 V5 23-24 Over Under Playground。
機器人概覽#
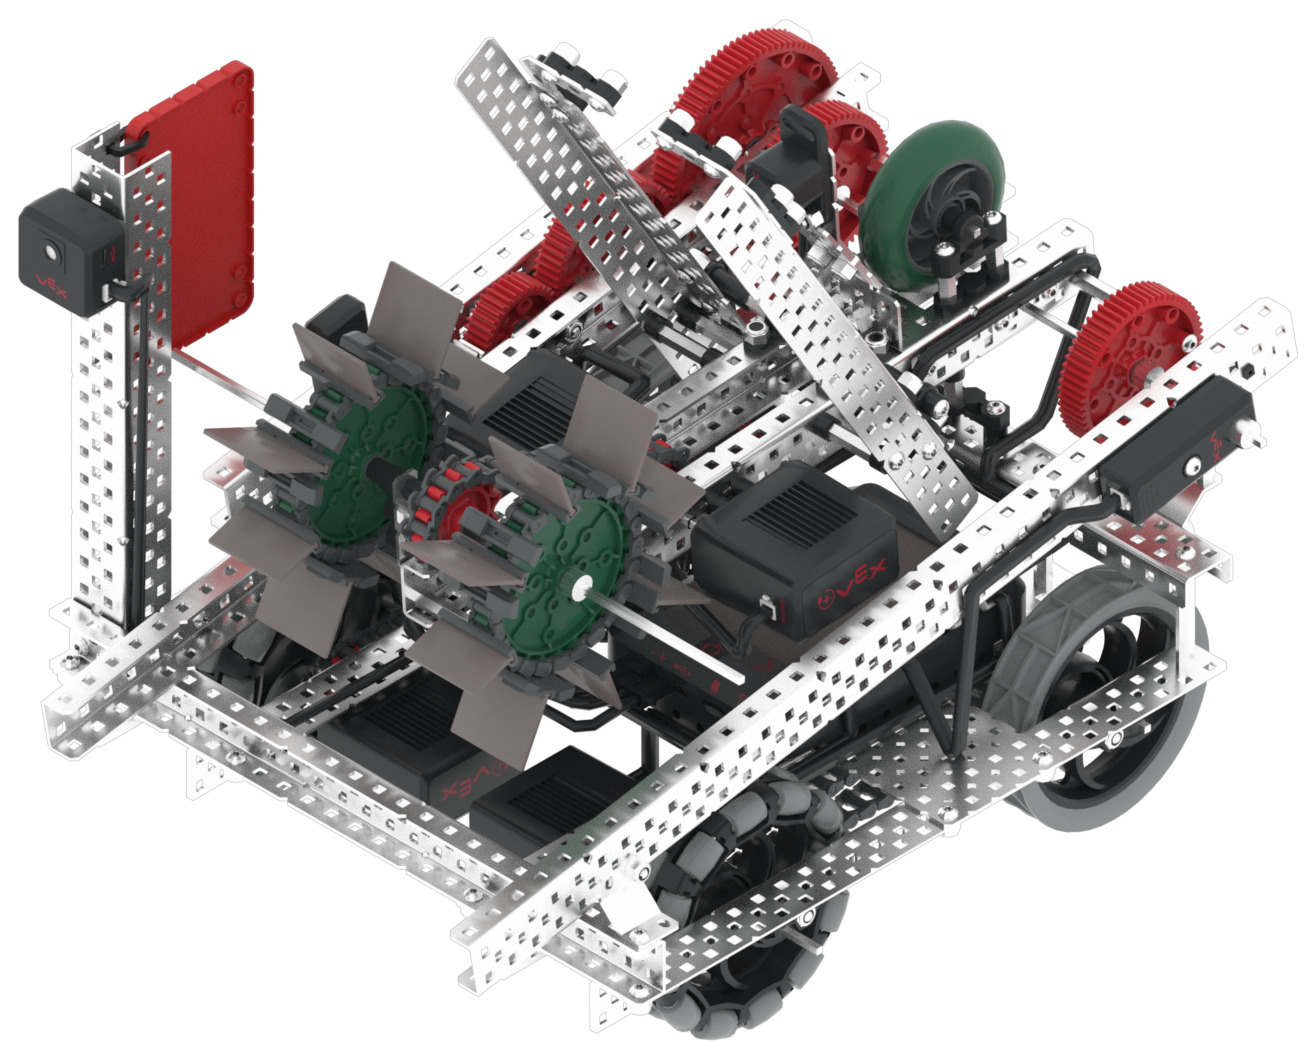
Striker 支援標準 VR 控制和感測器,例如慣性感測器和腦計時器,其他 Striker 特有的功能在 機器人專用模組 和 機器人專用 Python 中有所介紹。
馬達#
配置和 |
描述 |
|---|---|
|
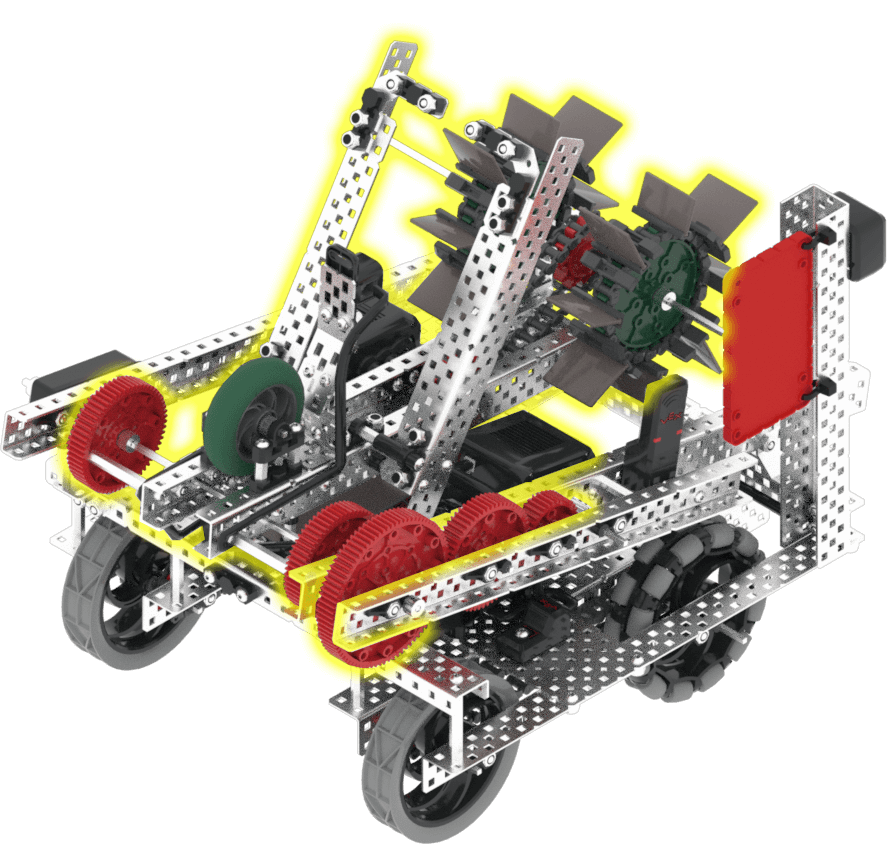
機械手臂可以升降,這使得機器人能夠執行諸如搬運遊戲物品之類的任務。預設情況下,機械手臂從0度開始,向前旋轉1200度後將完全放下。 |
|
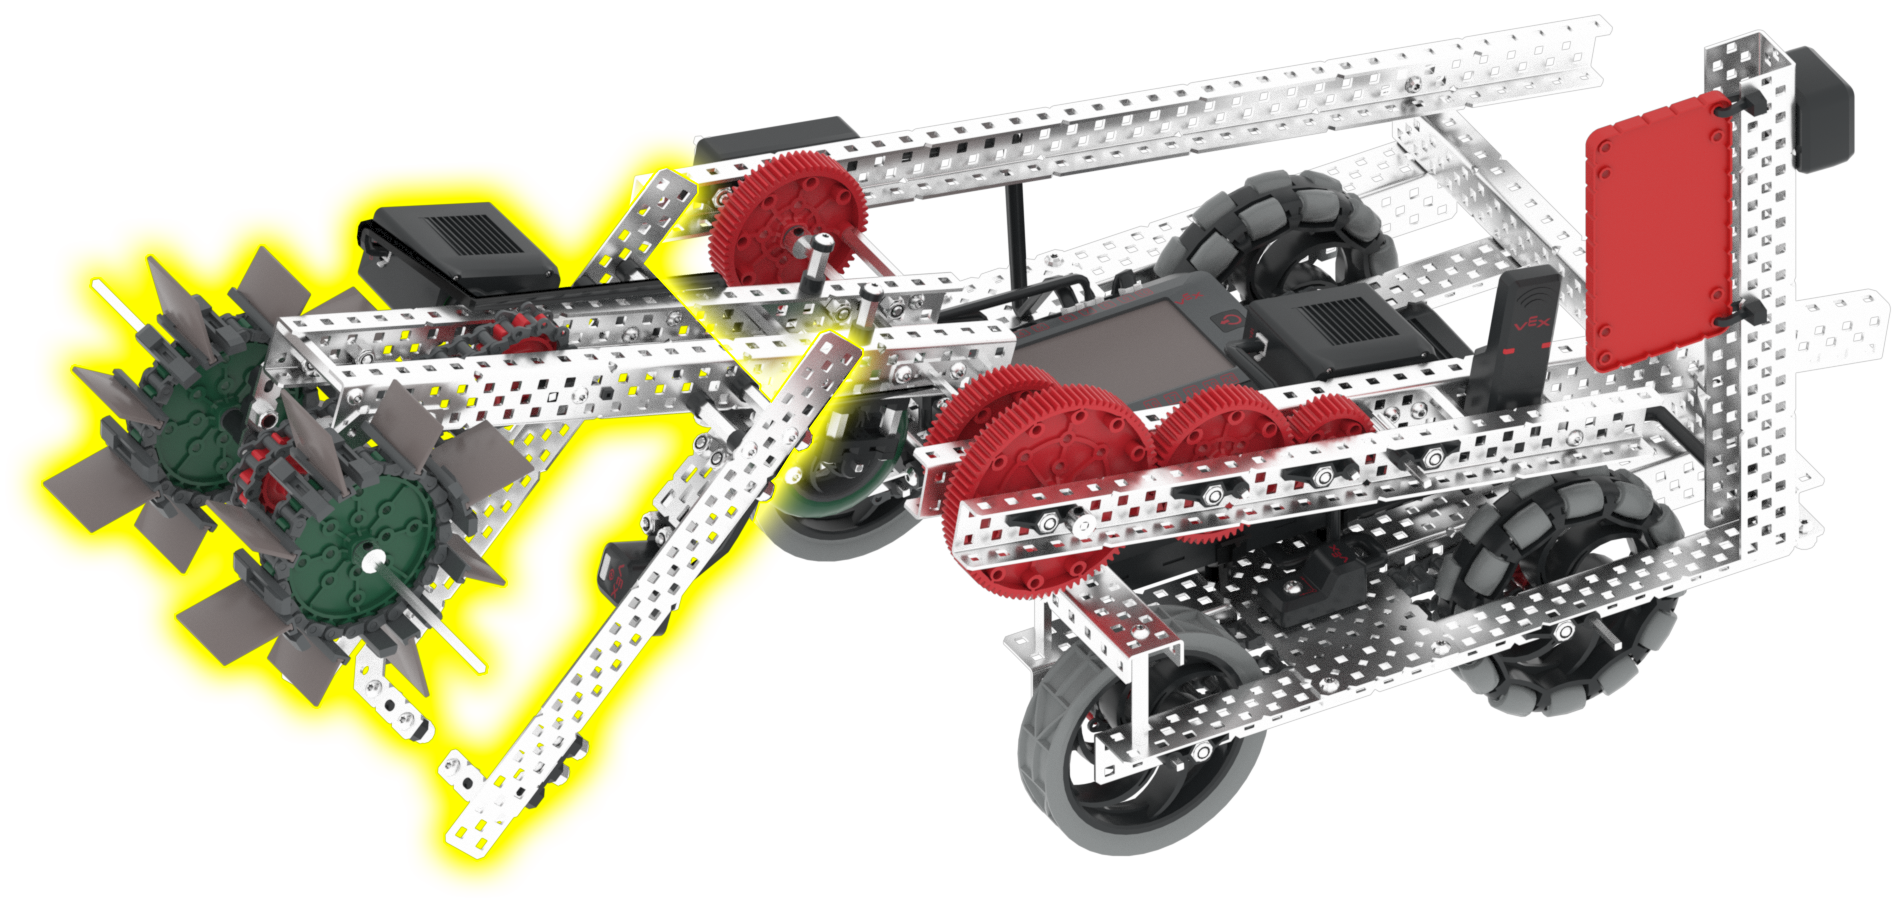
進料口可以正反轉,使機器人能夠收集和得分遊戲物品。進料口正轉360度即可收集三球,反轉360度則可得分或丟棄三球。 |
組件和功能#
組件或功能 |
使用 |
API 文件 |
|---|---|---|
傳動系統 |
移動和轉向機器人。 |
|
機械手臂 |
機械手臂可以升降,這使得機器人能夠執行諸如搬運遊戲物品之類的任務。預設情況下,機械手臂從0度開始,向前旋轉1200度後將完全放下。 |
|
進氣馬達 |
進料口可以正反轉,使機器人能夠收集和得分遊戲物品。進料口正轉360度即可收集三球,反轉360度則可得分或丟棄三球。 |
|
光學感測器 |
偵測機器人附近是否有物體以及物體的顏色。 |
|
旋轉感應器 |
返回機械手臂馬達的目前旋轉角度和位置。 |
|
GPS感應器 |
返回機器人目前在遊樂場上的位置和方向。 |
|
腦力計時器 |
記錄工程啟動以來經過的時間。 |
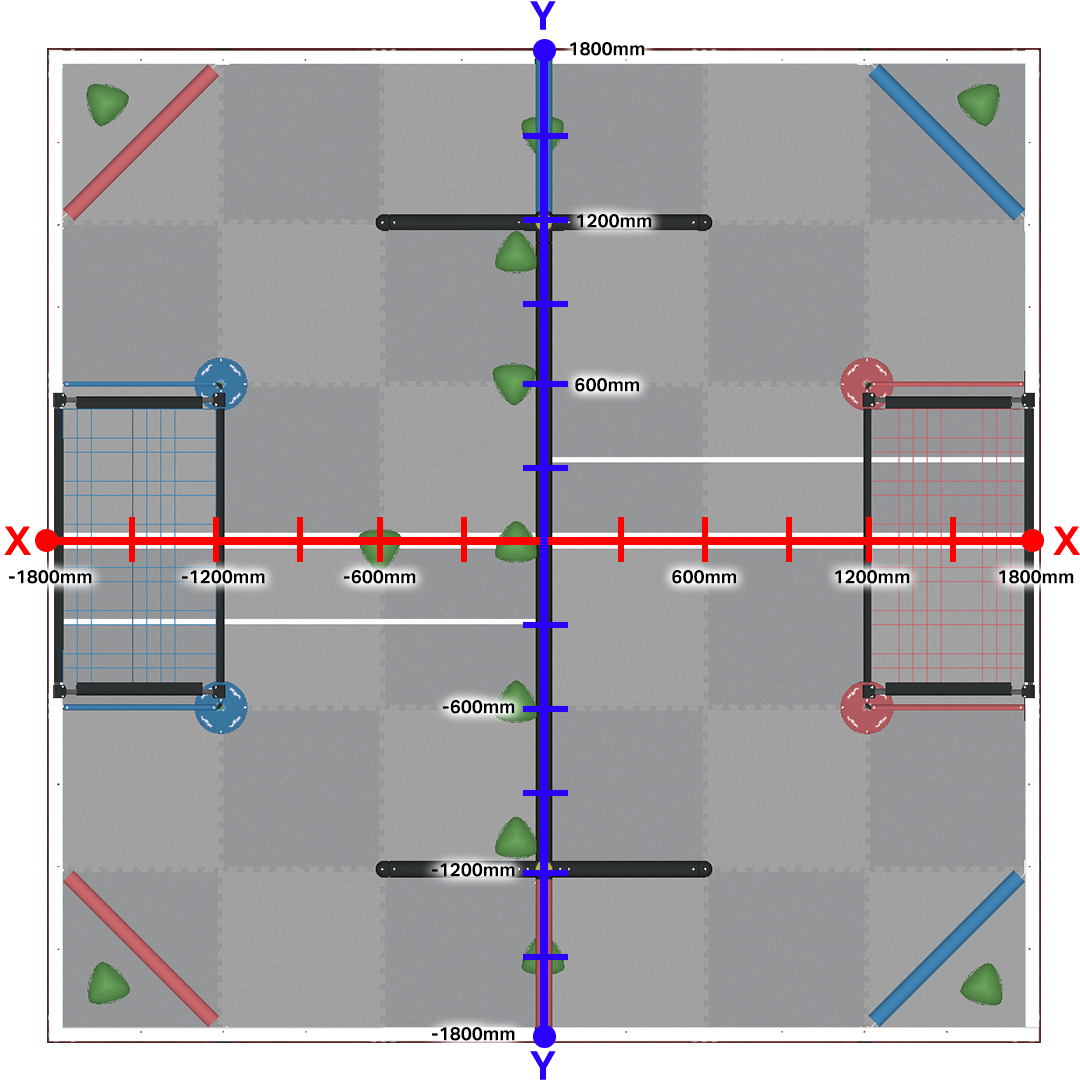
GPS感測器採用笛卡爾座標系進行導航,場中心位於原點(0,0),並向每個方向延伸1800毫米。
遊樂場#
操場 |
描述 |
|---|---|
在 V5 23-24 虛擬技能賽場上得分 Triballs 並提升等級。 |