
V5 臨界點(Moby)#
Moby 是 VEX V5 英雄機器人,用於 V5 21-22 臨界點遊樂場。
機器人概覽#
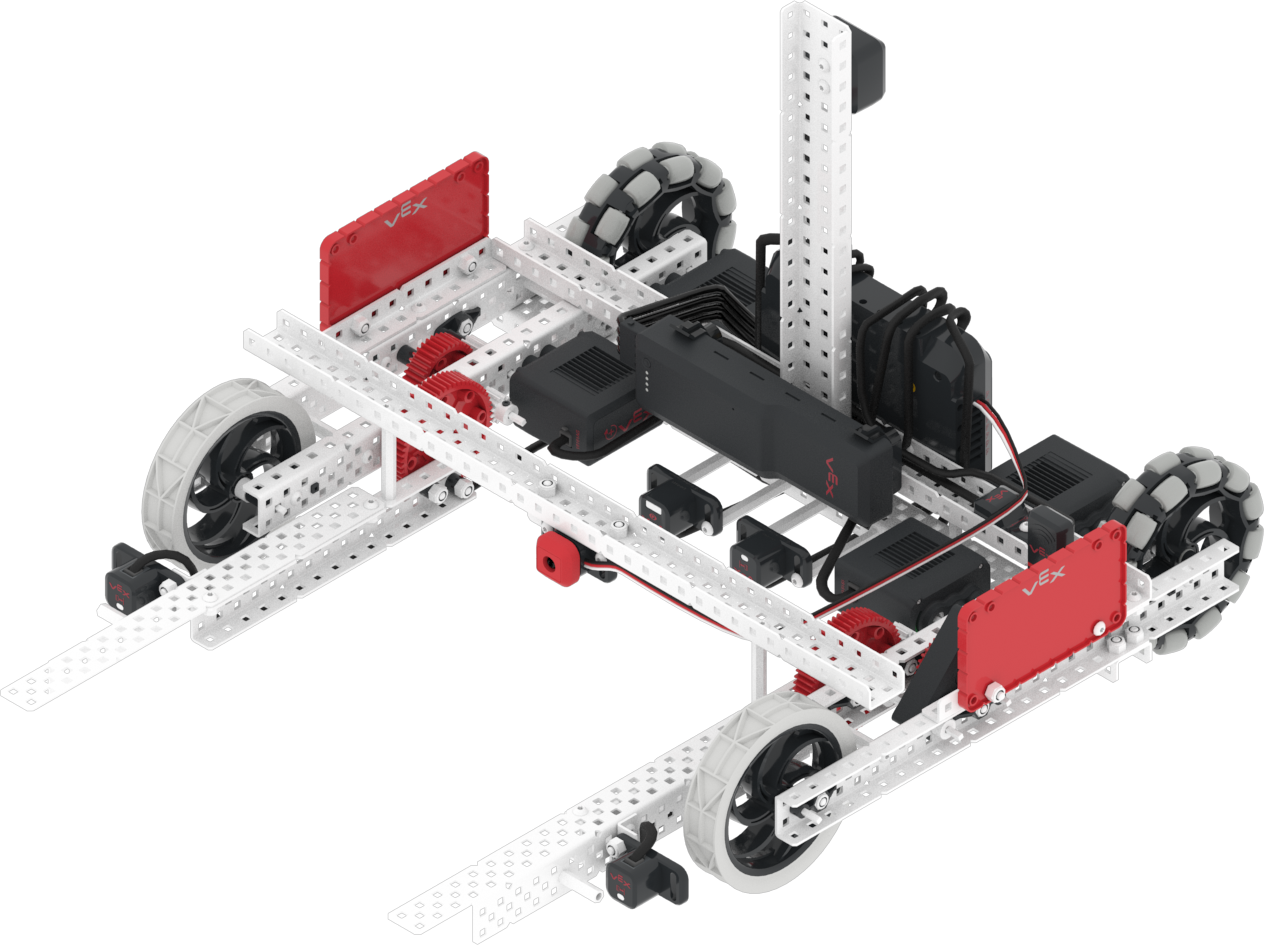
Moby 支援標準 VR 控制和感測器,例如慣性感測器和腦計時器,其他 Moby 特有的功能在 機器人專用模組 和 機器人專用 Python 中有所介紹。
汽車集團#
配置和 |
描述 |
|---|---|
|
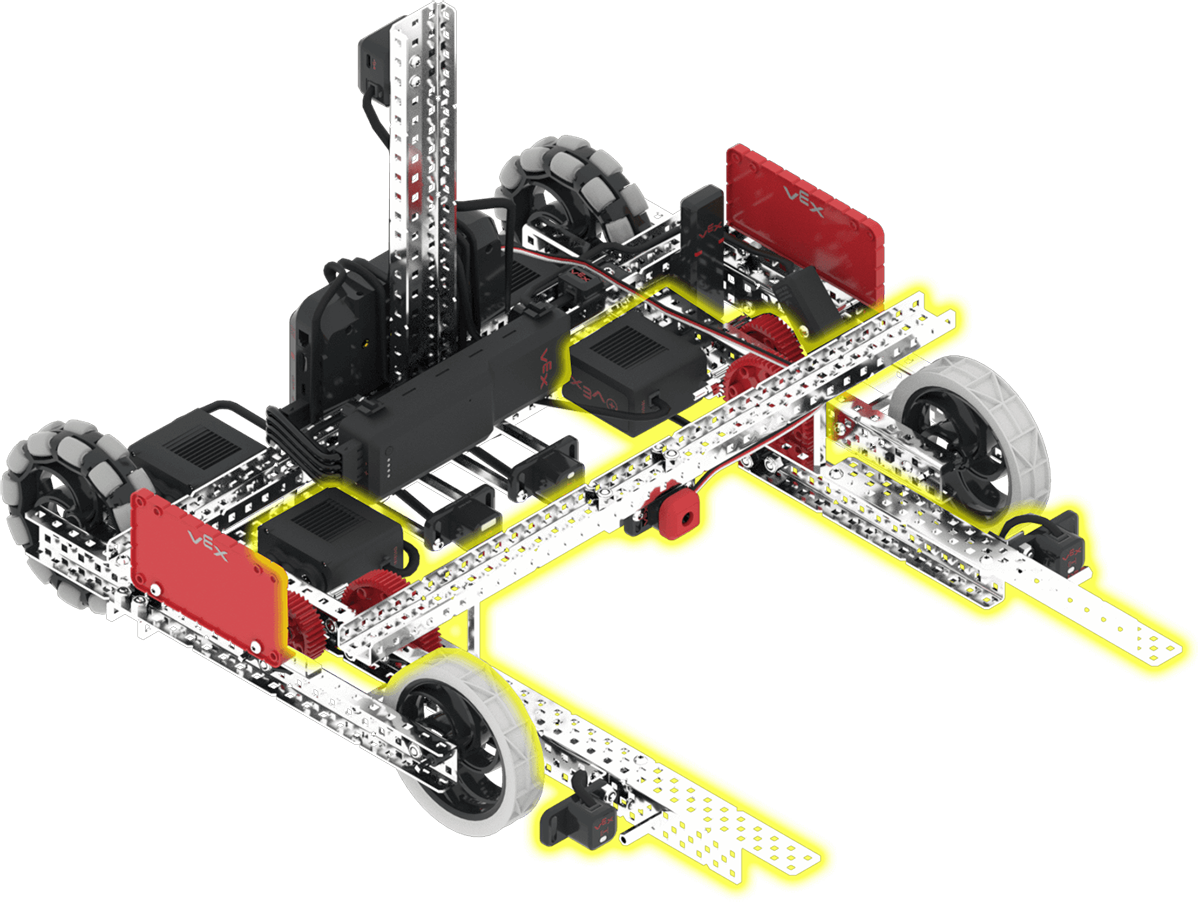
叉臂可以升降,使機器人能夠運輸和投籃得分,包括投籃圈和移動球門。叉臂電機組的預設位置為0度,在1700度時會降至地面。 |
組件和功能#
組件或功能 |
使用 |
API 文件 |
|---|---|---|
傳動系統 |
移動和轉向機器人。 |
|
叉式電機 |
升降叉架。這使得機器人能夠運輸和得分圓環和移動球門。 |
|
保險桿開關 |
檢測戒指是否位於叉子上。 |
|
光學感測器 |
檢測機器人叉子之間的環。 |
|
旋轉感應器 |
返回叉子的角度。 |
|
距離感測器 |
返回物體距離機器人前端的距離。 |
|
GPS感應器 |
返回機器人目前在遊樂場上的位置和方向。 |
|
腦力計時器 |
記錄工程啟動以來經過的時間。 |
遊樂場#
操場 |
描述 |
|---|---|
在 V5 21-22 虛擬技能賽場上,對移動目標、圓環和平台高度進行評分。 |