
V5 覆蓋(Flex)#
Flex 是 VEX V5 Hero Bot,用於 V5 26-27 Override Playground。
機器人概覽#
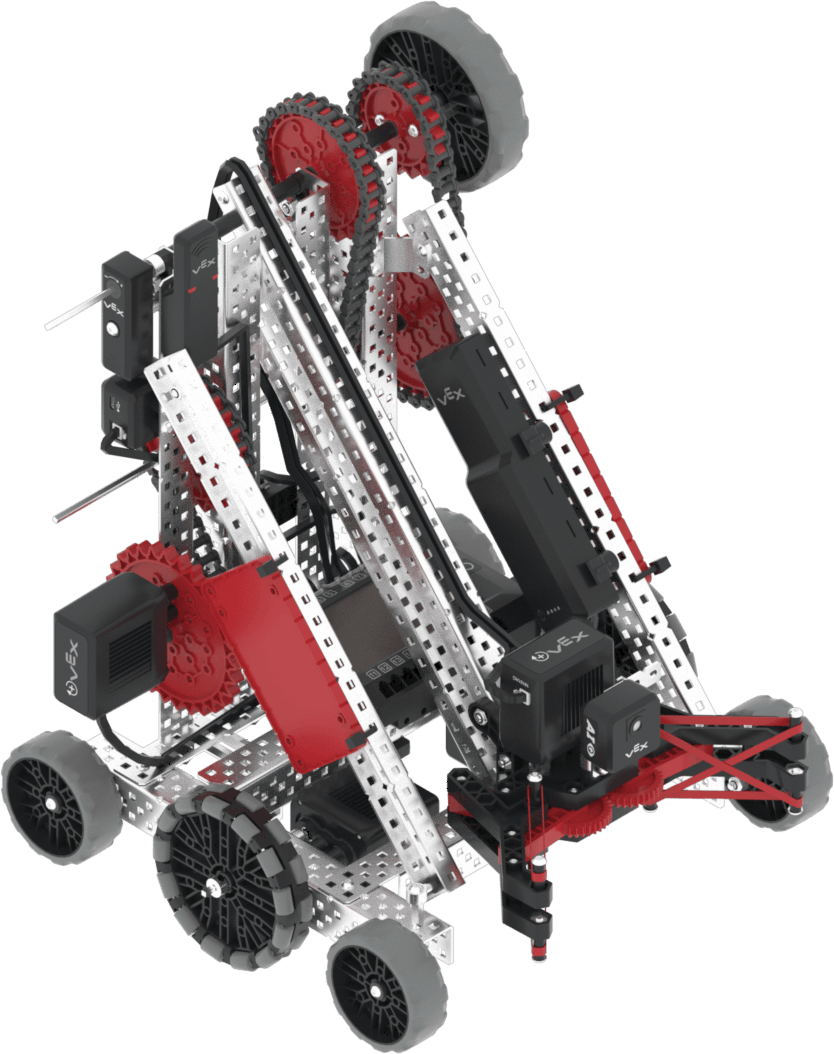
Flex 支援標準 VR 控制和感測器,例如慣性感測器和腦計時器,其他 Flex 特有的功能在 機器人專用模組 和 機器人專用 Python 中有所介紹。
馬達#
配置和 |
描述 |
|---|---|
|
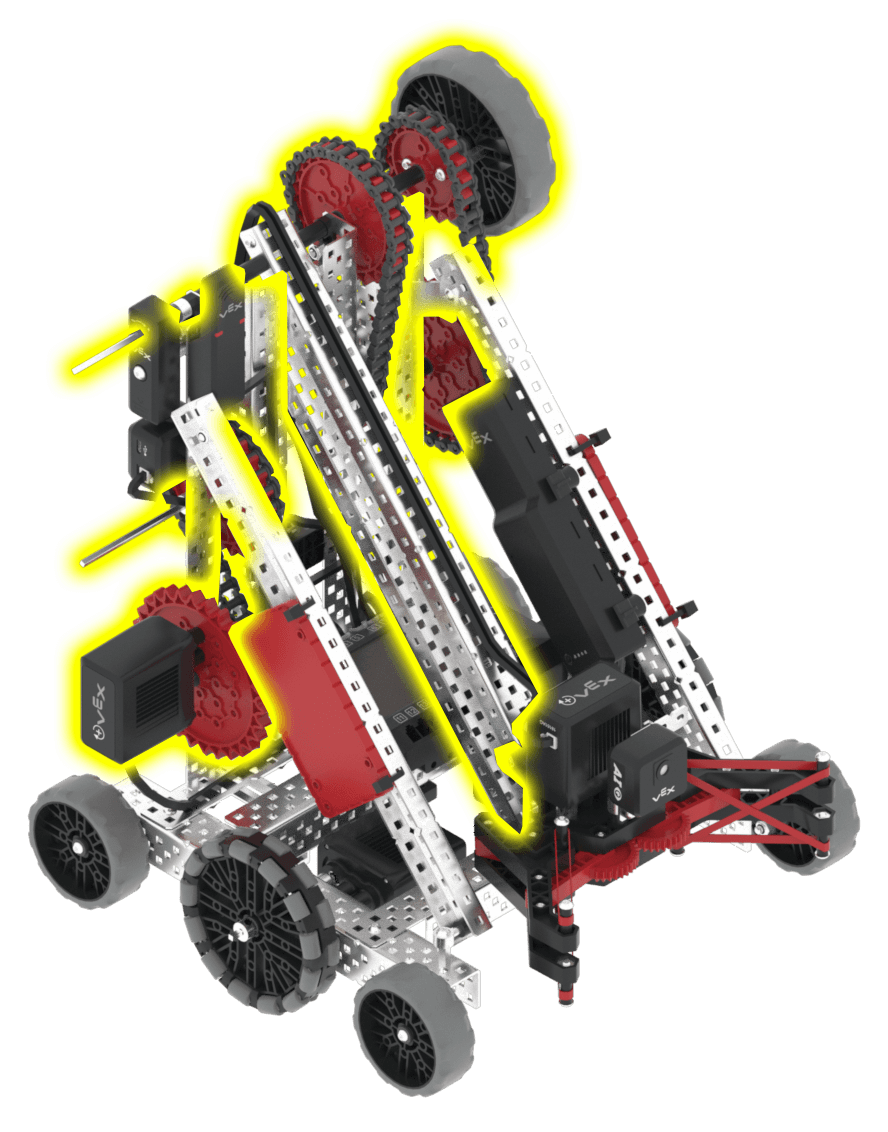
抬起並放下手臂。手臂完全抬起時的角度為 2000 度;起始位置為 0 度。 |
|
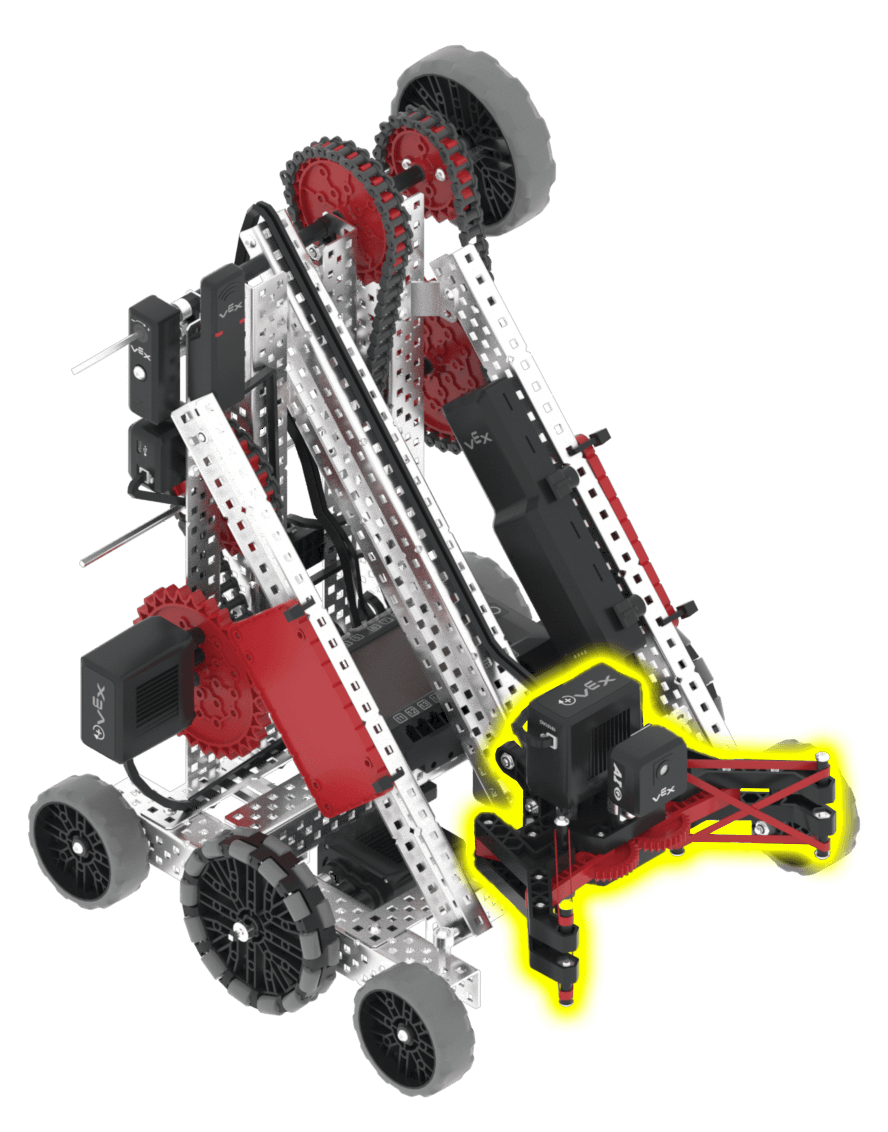
爪子可以張開和閉合。初始位置為 467 度(完全閉合);爪子完全打開時為 0 度。 |
組件和功能#
組件或功能 |
使用 |
API 文件 |
|---|---|---|
傳動系統 |
移動和轉向機器人。 |
|
臂馬達 |
抬起和放下手臂以與遊戲元素互動。 |
|
爪式馬達 |
打開和閉合爪子,抓取和釋放遊戲元素。 |
|
AI視覺感測器 |
安裝在機械爪上,朝向前方。用於偵測機械爪前方的遊戲物體,以便機器人自主調整方向。當機械爪抓取圖釘或杯子時,裝置會被遮擋,因此僅在機械爪為空時工作。 |
|
距離感測器 |
安裝在機器人前端,朝向前方。用於檢測機器人前端與物體之間的距離。 |
|
GPS感應器 |
返回機器人目前在遊樂場上的位置和方向。 |
|
腦力計時器 |
記錄工程啟動以來經過的時間。 |
遊樂場#
操場 |
描述 |
|---|---|
參加 V5 26-27 自主編碼技能挑戰。 |