
GPS sensors#
Ievads#
V5 GPS (Game Positioning System™) sensors nodrošina precīzu robota atrašanās vietas un orientācijas izsekošanu VEX laukumā. Tas izmanto GPS lauka kodu ap lauka perimetru, lai reāllaikā aprēķinātu robota X un Y koordinātas un virzienu.
GPS sensors atgriež robota pozīciju, izmantojot atskaites punktu, kas tiek automātiski aprēķināts no nobīdēm, kas ievadītas, konfigurējot GPS sensoru ierīču logā.
Lai iegūtu papildinformāciju par GPS sensoru, izlasiet rakstu GPS sensora izmantošana ar VEX V5 VEX bibliotēkā.
Atsauces punkts darbojas kā GPS sensora paša (0, 0) pozīcija, kur visas GPS metožu atgrieztās koordinātas, virzieni un kustības ir relatīvas attiecībā pret šo konfigurēto punktu.
Šajā lapā kā GPS sensora nosaukuma piemērs tiek izmantots gps_sensor Ja nepieciešams, nomainiet to ar savu konfigurēto nosaukumu.
Zemāk ir pieejamo metožu saraksts:
calibrate– Kalibrē GPS sensoru, lai iestatītu tā virzienu kā pašreizējo piedziņas mehānisma virzienu.set_origin– Iestata atskaites punkta pozīciju uz robota.set_location– Iestata gan atskaites punkta pozīciju, gan virzienu laukā.x_position– Atgriež atskaites punkta x koordinātu laukā.y_position– Atgriež atskaites punkta y koordinātu laukā.heading– Atgriež atsauces punkta virsrakstu, pamatojoties uz lauka orientāciju.acceleration– Atgriež robota paātrinājumu pa atlasīto asi.gyro_rate– Atgriež robota rotācijas ātrumu pa atlasīto asi.orientation– Atgriež robota rites, slīpuma vai pagrieziena orientāciju grādos.quality– Atgriež GPS sensora signāla stiprumu.changed– Reģistrē funkciju, kas tiks izsaukta ikreiz, kad GPS sensors konstatē kursa izmaiņas.
Konstruktors — GPS sensora manuāla inicializācija.
Gps– Izveido GPS sensoru.
kalibrēt#
calibrate kalibrē atskaites punktu, iestatot tā konfigurēto virzienu kā pašreizējo piedziņas mehānisma virzienu. Šajā laikā robotam jāpaliek pilnīgi nekustīgam, jo kustība kalibrēšanas laikā radīs neprecīzus rezultātus.
Usage:
gps_sensor.calibrate()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
set_origin#
set_origin manuāli iestata atskaites punkta pozīciju uz robota. To var izdarīt, lai manuāli iestatītu GPS sensora atrašanās vietu uz robota, nevis to darīt konfigurācijas iestatījumos.
Usage:
gps_sensor.set_origin(x, y, distance_units)
Parametri |
Apraksts |
|---|---|
x |
Atskaites punkta x koordināta uz robota. |
y |
Atskaites punkta y koordināta uz robota. |
attāluma_vienības |
X un y koordinātu mērvienība:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
iestatīt_vietu#
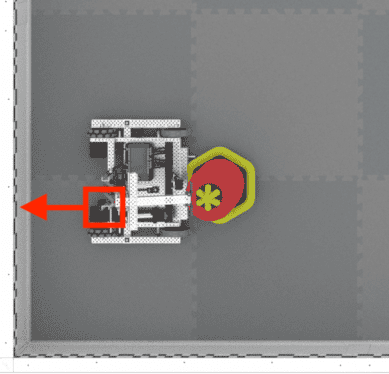
set_location manuāli iestata atsauces punkta pozīciju un virzienu uz lauka. To var izdarīt, lai samazinātu neprecizitātes, ja GPS sensors startēšanas laikā atrodas pārāk tuvu lauka sienām, lai tā redzeslokā būtu pietiekami daudz GPS lauka koda.
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
Parametri |
Apraksts |
|---|---|
x |
Atsauces punkta x koordināta uz lauka. |
y |
Atsauces punkta y koordināta uz lauka. |
attāluma_vienības |
X un y koordinātu mērvienība:
|
virsraksts |
Atsauces punkta virziens attiecībā pret absolūto lauka virzienu no 0 līdz 359,9 grādiem. |
virsrakstu_vienības |
Virziena mērvienība: |
x_pozīcija#
x_position atgriež atskaites punkta x koordinātu laukā.
Usage:
gps_sensor.x_position(units)
Parametri |
Apraksts |
|---|---|
vienība |
Mērvienība:
|
y_pozīcija#
y_position atgriež atskaites punkta y koordinātu laukā.
Usage:
gps_sensor.y_position(units)
Parametri |
Apraksts |
|---|---|
vienība |
Mērvienība:
|
virsraksts#
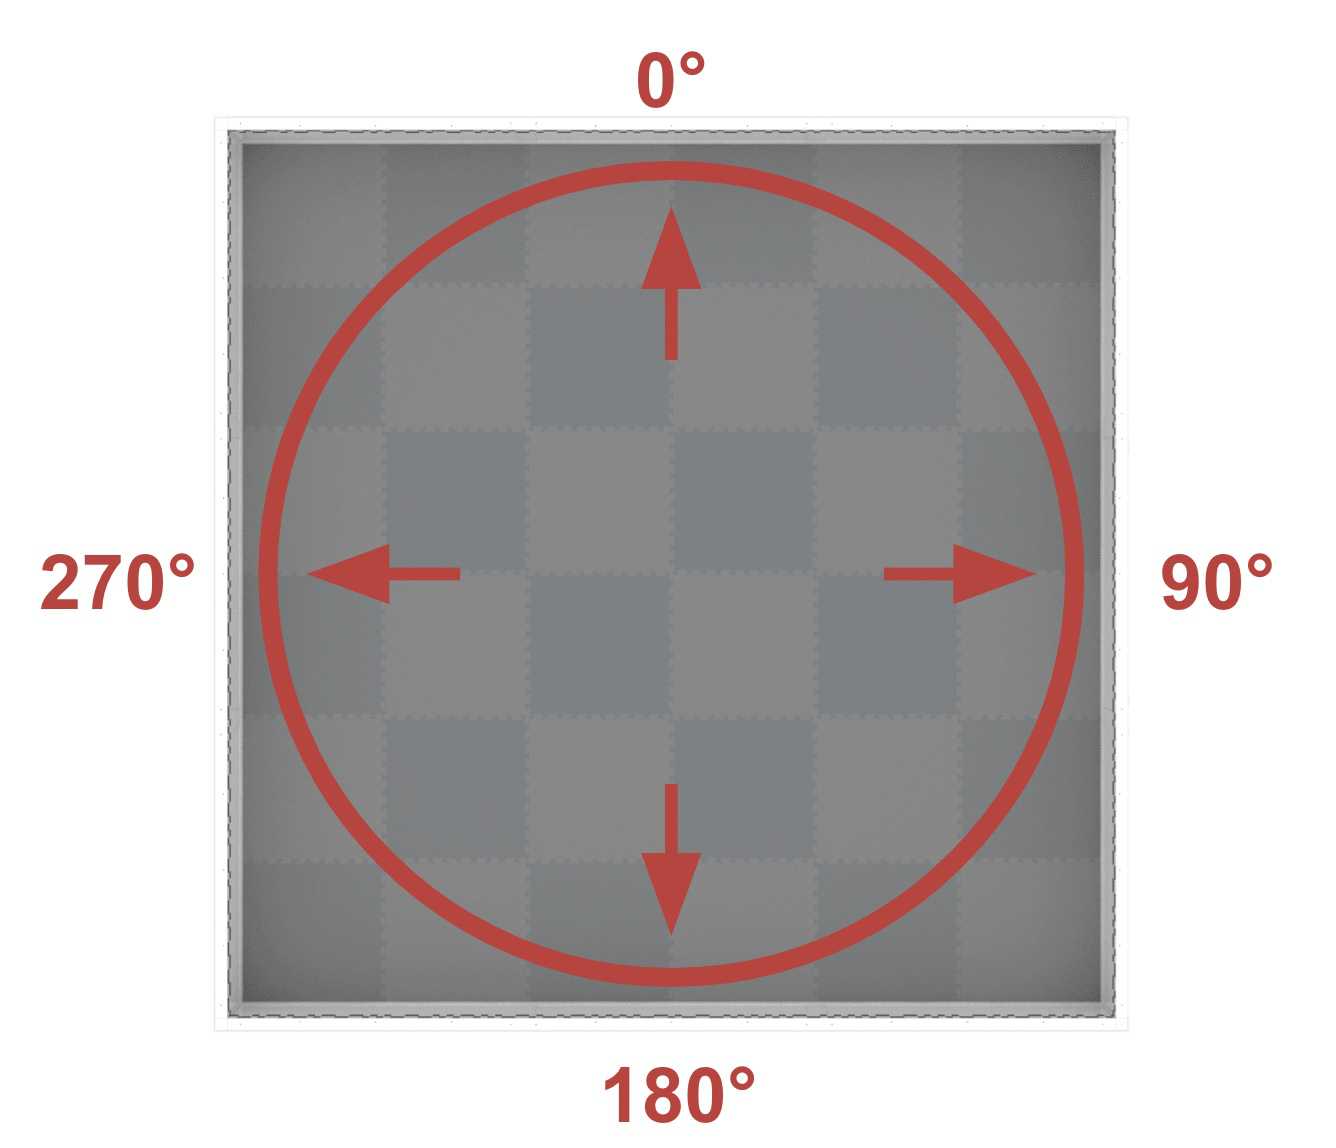
heading atgriež atskaites punkta virzienu, pamatojoties uz lauka orientāciju no 0 līdz 359,9 grādiem.
Virziens atbilst absolūtajam lauka virzienam, kas ir diapazons no 0º līdz 359,9º pulksteņrādītāja virzienā. 0º atrodas pulksten 12 pozīcijā.
Usage:
gps_sensor.heading()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
paātrinājums#
acceleration atgriež robota paātrinājumu uz norādītās ass no -4,0 līdz 4,0 Gs.
Usage:
gps_sensor.acceleration(axis)
Parametri |
Apraksts |
|---|---|
ass |
Kuru asi izmantot:
|
žiroskopiskā_ātruma#
gyro_rate atgriež robota rotācijas ātrumu pa izvēlēto asi.
Usage:
gps_sensor.gyro_rate(axis, units)
Parametri |
Apraksts |
|---|---|
ass |
Kuru asi izmantot:
|
vienības |
Mērvienība:
|
orientācija#
orientation atgriež robota rites, slīpuma vai pagrieziena orientāciju grādos.
Usage:
gps_sensor.orientation(axis, units)
Parametri |
Apraksts |
|---|---|
ass |
Kuru orientāciju izmantot:
|
vienības |
Mērvienība: |
kvalitāte#
quality atgriež GPS sensora signāla stiprumu procentos.
Iespējamās vērtības |
Apraksts |
|---|---|
100 |
Visi GPS sensora ziņotie pozīcijas un virziena dati ir derīgi. |
~90 |
Jebkādi pozīcijas dati vairs netiek aprēķināti, iegūstot informāciju no GPS lauka koda, bet gan izmantojot alternatīvus līdzekļus. |
0–80 |
Derīgas ir tikai GPS sensora virziena vērtības, taču, laikam ejot, kad GPS sensors neskenē pietiekami daudz GPS lauka koda, lai precīzi noteiktu atrašanās vietas un virziena informāciju, ziņotā signāla kvalitāte turpinās kristies līdz 0, kur visi GPS sensora dati faktiski tiek iesaldēti un vairs nav derīgi. |
Usage:
gps_sensor.quality()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
mainījies#
changed reģistrē funkciju, kas tiks izsaukta ikreiz, kad GPS sensors konstatē virziena izmaiņas.
Usage:
gps_sensor.changed(callback, arg)
Parametri |
Apraksts |
|---|---|
|
Iepriekš definēta funkcija, kas tiek izpildīta, kad mainās GPS sensora virziens. |
|
Neobligāti. Kortežs, kas satur argumentus, kas jānodod atzvanīšanas funkcijai. Plašāku informāciju skatiet sadaļā Funkciju izmantošana ar parametriem. |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
Konstruktors#
Konstruktori tiek izmantoti, lai manuāli izveidotu Gps objektus, kas ir nepieciešami GPS sensora konfigurēšanai ārpus VEXcode.
Gps#
Gps izveido GPS sensoru.
Usage:
Gps(smartport)
Parametrs |
Apraksts |
|---|---|
|
Viedports, kuram ir pievienots GPS sensors, tiek pierakstīts kā |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)