
GPS-érzékelő#
Bevezetés#
A V5 GPS (Game Positioning System™) érzékelő pontos pozíció- és tájoláskövetést biztosít a VEX pályán lévő robot számára. A pálya kerülete mentén mért GPS-kódot használja a robot X és Y koordinátáinak és irányának valós idejű kiszámításához.
A GPS-érzékelő a robot pozícióját egy referenciapont segítségével adja vissza, amelyet a rendszer automatikusan kiszámít a GPS-érzékelő Eszközök ablakban történő konfigurálásakor megadott eltolások alapján.
A GPS-érzékelővel kapcsolatos további információkért olvassa el a GPS-érzékelő használata VEX V5-tel című részt a VEX könyvtárban.
A referenciapont a GPS-érzékelő saját (0, 0) pozíciójaként működik, ahol a GPS-metódusok által visszaadott összes koordináta, irány és mozgás ehhez a konfigurált ponthoz viszonyított.
Ez az oldal gps_sensor értéket használja példaként a GPS-érzékelő nevére. Szükség szerint cserélje ki a saját konfigurált névre.
Az alábbiakban felsoroljuk az elérhető módszereket:
calibrate– Kalibrálja a GPS-érzékelőt, hogy annak irányát állítsa be az aktuális hajtáslánc irányának.set_origin– Beállítja a referenciapont pozícióját a roboton.set_location– Beállítja a referenciapont pozícióját és irányát a mezőn.x_position– Visszaadja a referenciapont x koordinátáját a mezőn.y_position– Visszaadja a referenciapont y koordinátáját a mezőn.heading– Visszaadja a referenciapont fejlécét a mező orientációja alapján.acceleration– Visszaadja a robot gyorsulását egy kiválasztott tengely mentén.gyro_rate– Visszaadja a robot forgási sebességét egy kiválasztott tengely mentén.orientation– Visszaadja a robot gördülési, dőlési vagy elfordulási irányát fokban.quality– Visszaadja a GPS-érzékelő jelerősségét.changed– Regisztrál egy függvényt, amely akkor hívódik meg, amikor a GPS-érzékelő irányváltozást észlel.
Konstrukció – GPS-érzékelő manuális inicializálása.
Gps– Létrehoz egy GPS-érzékelőt.
kalibrálás#
calibrate kalibrálja a referenciapontot, és a konfigurált irányt állítja be az aktuális hajtáslánc irányaként. Ez idő alatt a robotnak teljesen mozdulatlanul kell maradnia, mivel a kalibrálás közbeni mozgás pontatlan eredményeket eredményez.
Usage:
gps_sensor.calibrate()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
set_origin#
set_origin manuálisan állítja be a roboton lévő referenciapont pozícióját. Ez úgy tehető meg, hogy manuálisan állítsa be a GPS-érzékelő helyét a roboton a konfigurációs beállítások helyett.
Usage:
gps_sensor.set_origin(x, y, distance_units)
Paraméterek |
Leírás |
|---|---|
x |
A roboton lévő referenciapont x koordinátája. |
y |
A roboton lévő referenciapont y koordinátája. |
távolság_egységek |
Az x és y koordináták mértékegysége:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
set_location#
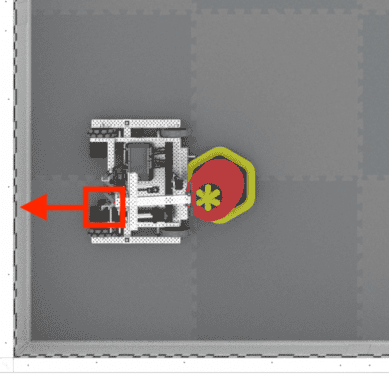
set_location manuálisan állítja be a referenciapont pozícióját és irányát a terepen. Ez a pontatlanságok csökkentésére szolgál, ha a GPS-érzékelő indításkor túl közel van a terep falaihoz ahhoz, hogy elegendő mennyiségű GPS terepi kódot lásson.
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
Paraméterek |
Leírás |
|---|---|
x |
A mezőn lévő referenciapont x koordinátája. |
y |
A terepen lévő referenciapont y koordinátája. |
távolság_egységek |
Az x és y koordináták mértékegysége:
|
cím |
A referenciapont iránya az abszolút mezőirányhoz képest 0 és 359,9 fok között. |
címsoregységek |
A haladási irány mértékegysége: |
x_pozíció#
x_position visszaadja a referenciapont x koordinátáját a mezőn.
Usage:
gps_sensor.x_position(units)
Paraméterek |
Leírás |
|---|---|
egység |
A mértékegység:
|
y_pozíció#
y_position visszaadja a referenciapont y koordinátáját a mezőn.
Usage:
gps_sensor.y_position(units)
Paraméterek |
Leírás |
|---|---|
egység |
A mértékegység:
|
cím#
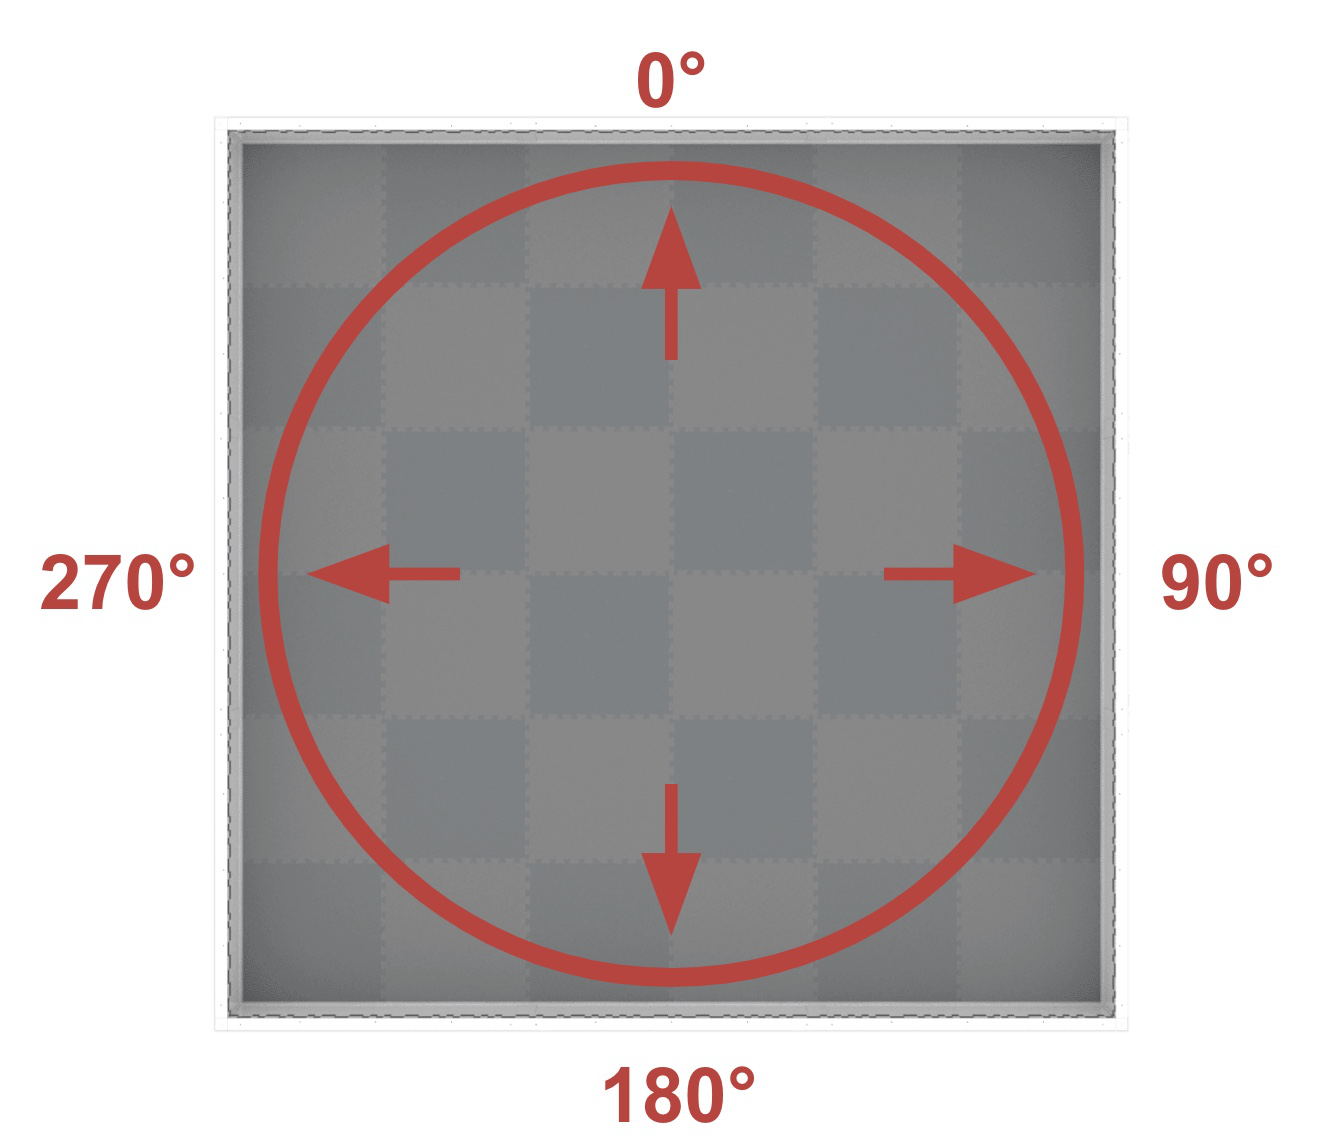
heading Az 1-es érték a referenciapont irányát adja vissza a mező 0 és 359,9 fok közötti tájolása alapján.
A haladási irány az abszolút mezőiránynak felel meg, amely az óramutató járásával megegyező irányban 0º és 359,9º közötti tartomány. A 0º a 12 órás pozícióban van.
Usage:
gps_sensor.heading()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
gyorsulás#
acceleration Az 1-es érték a robot megadott tengely mentén mért gyorsulását adja vissza -4,0 és 4,0 Gs között.
Usage:
gps_sensor.acceleration(axis)
Paraméterek |
Leírás |
|---|---|
tengely |
Melyik tengelyt használjuk:
|
giroszkóp_sebesség#
gyro_rate visszaadja a robot forgási sebességét a kiválasztott tengely mentén.
Usage:
gps_sensor.gyro_rate(axis, units)
Paraméterek |
Leírás |
|---|---|
tengely |
Melyik tengelyt használjuk:
|
egységek |
Mértékegység:
|
tájolás#
orientation érték a robot gördülési, dőlési vagy elfordulási irányát adja vissza fokban.
Usage:
gps_sensor.orientation(axis, units)
Paraméterek |
Leírás |
|---|---|
tengely |
Melyik orientációt használjuk:
|
egységek |
Mértékegység: |
minőség#
quality A GPS-érzékelő jelerősségét adja vissza százalékban.
Lehetséges értékek |
Leírás |
|---|---|
100 |
A GPS-érzékelőtől származó összes jelentett pozíció- és irányadat érvényes. |
~90 |
A pozícióadatokat már nem a GPS terepi kódból származó információk kinyerésével, hanem alternatív eszközökkel számítják ki. |
0 - 80 |
Csak a GPS-érzékelő irányértékei érvényesek, de ahogy egyre több idő telik el, és a GPS-érzékelő nem olvassa be a GPS mezőkód elegendő részét a pozíció és az irányadatok pontos meghatározásához, a jelentett jel minősége folyamatosan romlik 0-ig, ahol a GPS-érzékelő adatai gyakorlatilag lefagynak és már nem érvényesek. |
Usage:
gps_sensor.quality()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
megváltozott#
changed Egy függvényt regisztrál, amely akkor hívódik meg, amikor a GPS-érzékelő irányváltozást észlel.
Usage:
gps_sensor.changed(callback, arg)
Paraméterek |
Leírás |
|---|---|
|
Egy korábban definiált függvény, amely akkor hajtódik végre, amikor a GPS-érzékelő iránya megváltozik. |
|
Opcionális. Egy tuple, amely argumentumokat tartalmaz a visszahívó függvénynek átadandó. További információkért lásd a Függvények használata paraméterekkel részt. |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
Konstruktőr#
A konstruktorokat Gps objektumok manuális létrehozására használják, amelyek szükségesek egy GPS-érzékelő VEXcode-on kívüli konfigurálásához.
Gps#
Gps parancs egy GPS-érzékelőt hoz létre.
Usage:
Gps(smartport)
Paraméter |
Leírás |
|---|---|
|
Az az intelligens port, amelyhez a GPS-érzékelő csatlakozik, |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)