
Braiteoir GPS#
Réamhrá#
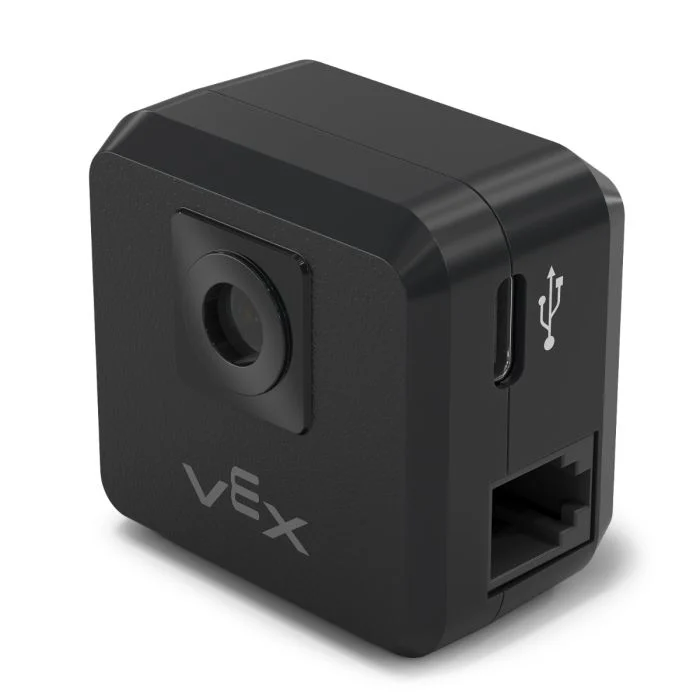
Soláthraíonn an Braiteoir V5 GPS (Córas Positioning Game™) rianú cruinn suímh agus treoshuímh do róbat ar an VEX Field. Úsáideann sé Cód an Réimse GPS timpeall imlíne an Réimse chun comhordanáidí X agus Y agus treo an róbait a ríomh i bhfíor-am.
Tugann an Braiteoir GPS suíomh an róbait ar ais ag baint úsáide as pointe tagartha a ríomhtar go huathoibríoch ó na fritháireamh a iontráladh agus an Braiteoir GPS á chumrú sa fhuinneog Gléasanna.
Chun tuilleadh eolais a fháil faoin Braiteoir GPS, léigh Úsáid an Braiteora GPS le VEX V5 i Leabharlann VEX.
Feidhmíonn an pointe tagartha mar shuíomh (0, 0) an Braiteora GPS féin áit a bhfuil na comhordanáidí, na ceannteidil agus na gluaiseachtaí uile a chuirtear ar ais trí mhodhanna GPS i gcoibhneas leis an bpointe cumraithe seo.
Úsáideann an leathanach seo gps_sensor mar shampla d’ainm Braiteora GPS. Cuir d’ainm cumraithe féin ina áit de réir mar is gá.
Seo thíos liosta de na modhanna atá ar fáil:
calibrate– Calabraíonn sé an Braiteoir GPS chun a threo a shocrú mar threo reatha an trealaimh tiomána.set_origin– Socraíonn sé suíomh an phointe tagartha ar an róbat.set_location– Socraíonn sé suíomh agus treo an phointe tagartha ar an Réimse.x_position– Tugann sé seo comhordanáid x an phointe tagartha ar an Réimse ar ais.y_position– Tugann sé seo comhordanáid y an phointe tagartha ar an Réimse ar ais.heading– Tugann sé seo ceannteideal an phointe tagartha ar ais bunaithe ar threoshuíomh an Réimse.acceleration– Tugann sé seo luasghéarú an róbait ar ais ar ais roghnaithe.gyro_rate– Tugann sé seo luas rothlach an róbait ar ais ar ais roghnaithe.orientation– Tugann sé seo treoshuíomh rolla, claonta nó lúbadh an róbait ar ais i gcéimeanna.quality– Tugann sé neart comhartha an Braiteora GPS ar ais.changed– Cláraíonn sé feidhm le glaoch uirthi aon uair a bhraitheann an Braiteoir GPS athrú ar threo.
Tógálaí – Braiteoir GPS a thosú de láimh.
Gps– Cruthaíonn sé Braiteoir GPS.
calabrú#
calibrate calabraíonn an pointe tagartha, ag socrú a threo cumraithe mar threo reatha an tiomána. Le linn an ama seo, ní mór don róbat fanacht go hiomlán socair mar go dtabharfaidh gluaiseacht le linn calabrúcháin torthaí míchruinne.
Usage:
gps_sensor.calibrate()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
socraigh_bunús#
Socraíonn set_origin suíomh an phointe tagartha ar an róbat de láimh. Is féidir é seo a dhéanamh chun suíomh Braiteora GPS a shocrú de láimh ar róbat seachas é sin a dhéanamh sna socruithe cumraíochta.
Usage:
gps_sensor.set_origin(x, y, distance_units)
Paraiméadair |
Cur síos |
|---|---|
x |
Comhordanáid x an phointe tagartha ar an róbat. |
y |
Comhordanáid y an phointe tagartha ar an róbat. |
aonaid_achair |
An t-aonad tomhais do chomhordanáidí x agus y:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
socraigh_suíomh#
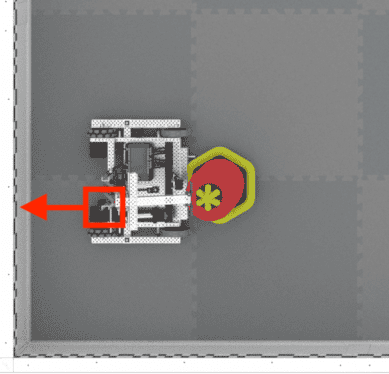
Socraíonn set_location suíomh agus treo an phointe tagartha ar an bPáirc de láimh. Is féidir é seo a dhéanamh chun cabhrú le míchruinneas a laghdú má tá an Braiteoir GPS ró-ghar do bhallaí an Pháirc ag an am tosaithe chun go leor den Chód Páirce GPS a fháil ina radharc.
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
Paraiméadair |
Cur síos |
|---|---|
x |
Comhordanáid x an phointe tagartha ar an Réimse. |
y |
Comhordanáid y an phointe tagartha ar an Réimse. |
aonaid_achair |
An t-aonad tomhais do chomhordanáidí x agus y:
|
ceannteideal |
An treo atá os comhair an phointe tagartha i gcoibhneas leis an treo iomlán Réimse ó 0 go 359.9 céim. |
ceannteideal_aonaid |
An t-aonad tomhais don cheannteideal: |
suíomh_x#
x_position comhordanáid x an phointe tagartha ar an Réimse ar ais.
Usage:
gps_sensor.x_position(units)
Paraiméadair |
Cur síos |
|---|---|
aonad |
An t-aonad tomhais:
|
suíomh_y#
Tugann y_position comhordanáid y an phointe tagartha ar an Réimse ar ais.
Usage:
gps_sensor.y_position(units)
Paraiméadair |
Cur síos |
|---|---|
aonad |
An t-aonad tomhais:
|
ceannteideal#
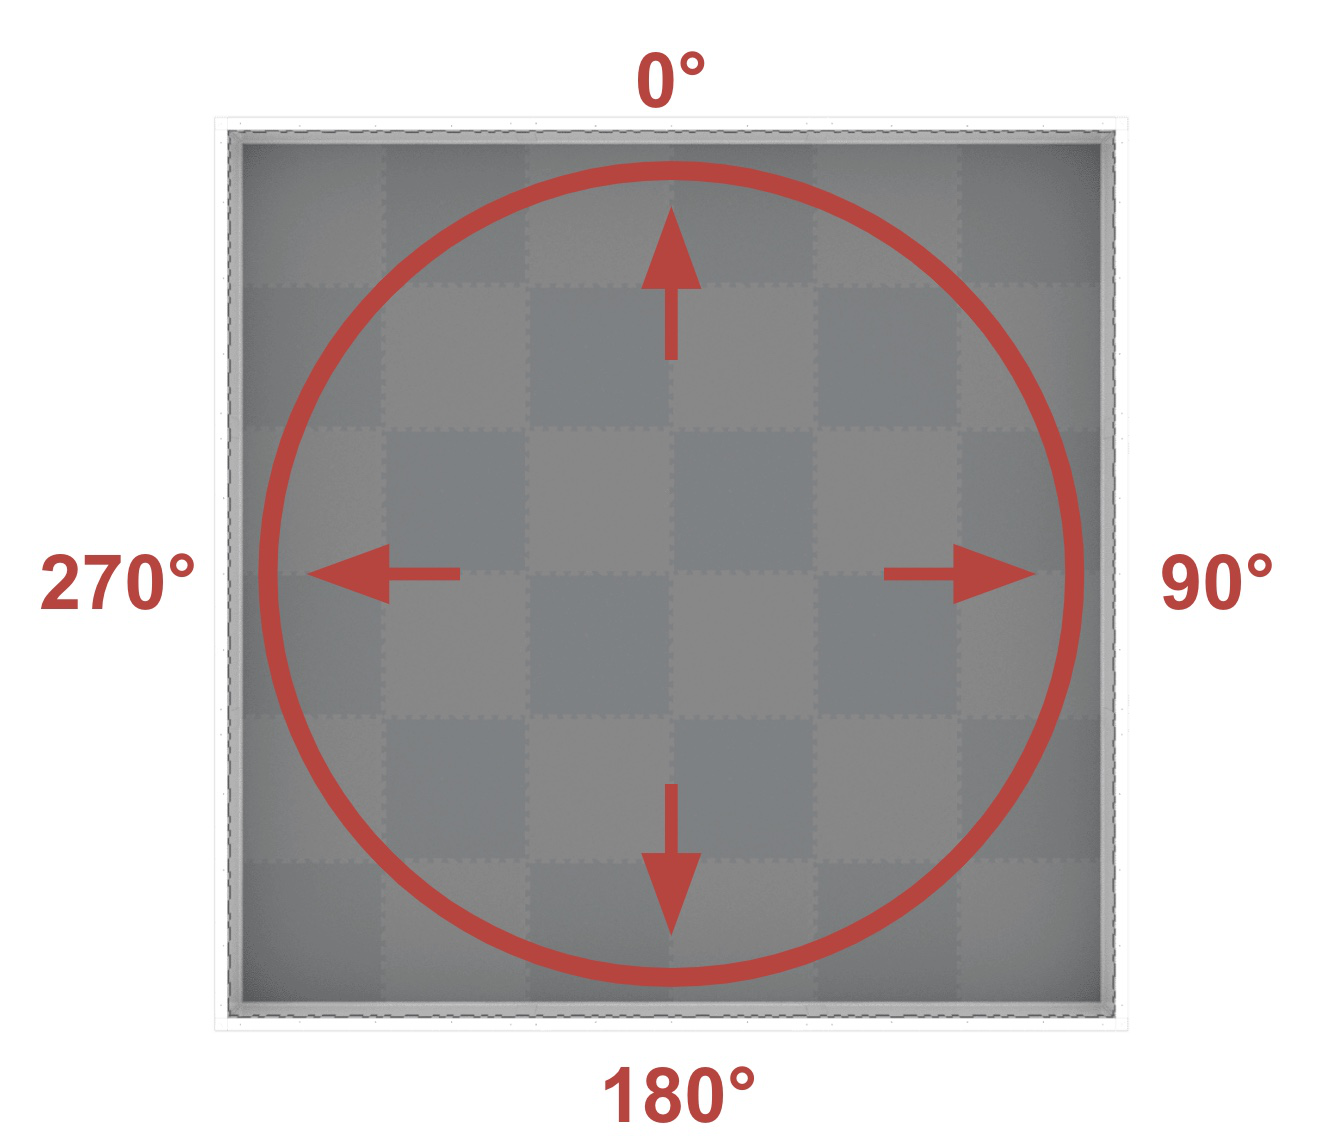
Tugann heading ceannteideal an phointe tagartha ar ais bunaithe ar threoshuíomh an Réimse ó 0 go 359.9 céim.
Freagraíonn an ceannteideal don cheannteideal Réimse absalóideach, arb é atá ann raon ó 0º go 359.9º sa treo deiseal. Tá an 0º sa suíomh 12 a chlog.
Usage:
gps_sensor.heading()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
luasghéarú#
Tugann acceleration luasghéarú an róbait ar ais ar ais shonraithe ó -4.0 go 4.0 Gs.
Usage:
gps_sensor.acceleration(axis)
Paraiméadair |
Cur síos |
|---|---|
ais |
Cén ais atá le húsáid:
|
ráta_gíro#
gyro_rate tugann sé luas rothlach an róbait ar ais ar ais roghnaithe.
Usage:
gps_sensor.gyro_rate(axis, units)
Paraiméadair |
Cur síos |
|---|---|
ais |
Cén ais atá le húsáid:
|
aonaid |
An t-aonad tomhais:
|
treoshuíomh#
orientation tugann treoshuíomh rolla, claonta, nó luascadh an róbait ar ais i gcéimeanna.
Usage:
gps_sensor.orientation(axis, units)
Paraiméadair |
Cur síos |
|---|---|
ais |
Cén treoshuíomh le húsáid:
|
aonaid |
An t-aonad tomhais: |
cáilíocht#
Tugann cáilíocht quality neart comhartha an Braiteora GPS ar ais mar chéatadán.
Luachanna Féideartha |
Cur síos |
|---|---|
100 |
Tá na sonraí suímh agus treoraithe uile a tuairiscíodh ón Braiteoir GPS bailí. |
~90 |
Ní dhéantar aon sonraí suímh a ríomh a thuilleadh trí fhaisnéis a ghabháil ón gCód Réimse GPS, ach trí mhodhanna malartacha. |
0 - 80 |
Níl ach luachanna ceannlíne Braiteora GPS bailí, ach de réir mar a théann níos mó ama thart nuair nach bhfuil Braiteoir GPS ag scanadh go leor den Chód Réimse GPS chun suíomh agus faisnéis ceannlíne a chinneadh go cruinn, leanfaidh cáilíocht an chomhartha tuairiscithe ag titim go dtí 0, áit a reoitear aon sonraí Braiteora GPS go héifeachtach agus nach bhfuil siad bailí a thuilleadh. |
Usage:
gps_sensor.quality()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
athraithe#
changed feidhm le glaoch uirthi aon uair a bhraitheann an Braiteoir GPS athrú treo.
Usage:
gps_sensor.changed(callback, arg)
Paraiméadair |
Cur síos |
|---|---|
|
Feidhm shainithe a fhorghníomhaítear nuair a athraíonn treo an Braiteora GPS. |
|
Roghnach. Tupla ina bhfuil argóintí le cur chuig an bhfeidhm athghlaoite. Féach Úsáid Feidhmeanna le Paraiméadair le haghaidh tuilleadh eolais. |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
Tógálaí#
Úsáidtear tógálaithe chun Gps a chruthú de láimh, atá riachtanach chun Braiteoir GPS a chumrú lasmuigh de VEXcode.
Gps#
Cruthaíonn Gps Braiteoir GPS.
Usage:
Gps(smartport)
Paraiméadar |
Cur síos |
|---|---|
|
An Port Cliste a bhfuil an Braiteoir GPS ceangailte leis, scríofa mar |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)