
जीपीएस सेंसर#
परिचय#
V5 GPS (गेम पोजिशनिंग सिस्टम™) सेंसर VEX फील्ड पर रोबोट की सटीक स्थिति और दिशा का पता लगाने में मदद करता है। यह फील्ड की परिधि के आसपास मौजूद GPS फील्ड कोड का उपयोग करके रोबोट के X और Y निर्देशांक और दिशा की गणना वास्तविक समय में करता है।
जीपीएस सेंसर, डिवाइस विंडो में जीपीएस सेंसर को कॉन्फ़िगर करते समय दर्ज किए गए ऑफसेट से स्वचालित रूप से गणना किए गए संदर्भ बिंदु का उपयोग करके रोबोट की स्थिति लौटाता है।
जीपीएस सेंसर के बारे में अधिक जानकारी के लिए, वीईएक्स लाइब्रेरी में वीईएक्स वी5 के साथ जीपीएस सेंसर का उपयोग करना पढ़ें।
संदर्भ बिंदु जीपीएस सेंसर की अपनी (0, 0) स्थिति के रूप में कार्य करता है, जहां जीपीएस विधियों द्वारा लौटाए गए सभी निर्देशांक, दिशाएं और गतिविधियां इस कॉन्फ़िगर किए गए बिंदु के सापेक्ष होती हैं।
इस पृष्ठ पर उदाहरण के तौर पर GPS सेंसर का नाम gps_sensor दिया गया है। आवश्यकतानुसार इसे अपने कॉन्फ़िगर किए गए नाम से बदलें।
नीचे उपलब्ध विधियों की सूची दी गई है:
calibrate– जीपीएस सेंसर को कैलिब्रेट करता है ताकि इसकी दिशा को वर्तमान ड्राइवट्रेन दिशा के रूप में सेट किया जा सके।set_origin– रोबोट पर संदर्भ बिंदु की स्थिति निर्धारित करता है।set_location– फ़ील्ड पर संदर्भ बिंदु की स्थिति और हेडिंग दोनों को सेट करता है।x_position– फ़ील्ड पर संदर्भ बिंदु का x निर्देशांक लौटाता है।y_position– फ़ील्ड पर संदर्भ बिंदु का y निर्देशांक लौटाता है।heading– फ़ील्ड ओरिएंटेशन के आधार पर संदर्भ बिंदु की हेडिंग लौटाता है।acceleration– चयनित अक्ष पर रोबोट का त्वरण लौटाता है।gyro_rate– चयनित अक्ष पर रोबोट की घूर्णीय गति लौटाता है।orientation– रोबोट के रोल, पिच या यॉ ओरिएंटेशन को डिग्री में लौटाता है।quality– जीपीएस सेंसर की सिग्नल शक्ति लौटाता है।changed– जीपीएस सेंसर द्वारा हेडिंग में बदलाव का पता चलने पर कॉल किए जाने वाले फ़ंक्शन को रजिस्टर करता है।
कंस्ट्रक्टर – जीपीएस सेंसर को मैन्युअल रूप से प्रारंभ करें।
Gps– एक जीपीएस सेंसर बनाता है।
कैलिब्रेट#
कैलिब्रेट करने के calibrate कैलिब्रेट किया जाता है और उसकी निर्धारित दिशा को वर्तमान ड्राइवट्रेन दिशा के रूप में सेट किया जाता है। इस दौरान रोबोट को पूरी तरह स्थिर रहना चाहिए, क्योंकि कैलिब्रेशन के दौरान हिलने-डुलने से गलत परिणाम प्राप्त होंगे।
Usage:
gps_sensor.calibrate()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
सेट_ओरिजिन#
set_origin फ़ंक्शन रोबोट पर संदर्भ बिंदु की स्थिति को मैन्युअल रूप से सेट करता है। ऐसा इसलिए किया जा सकता है ताकि कॉन्फ़िगरेशन सेटिंग्स में GPS सेंसर का स्थान निर्धारित करने के बजाय रोबोट पर GPS सेंसर का स्थान मैन्युअल रूप से निर्धारित किया जा सके।
Usage:
gps_sensor.set_origin(x, y, distance_units)
पैरामीटर |
विवरण |
|---|---|
एक्स |
रोबोट पर संदर्भ बिंदु का x निर्देशांक। |
वाई |
रोबोट पर स्थित संदर्भ बिंदु का y निर्देशांक। |
दूरी_इकाइयाँ |
x और y निर्देशांकों की माप की इकाई:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
स्थान निर्धारित करें#
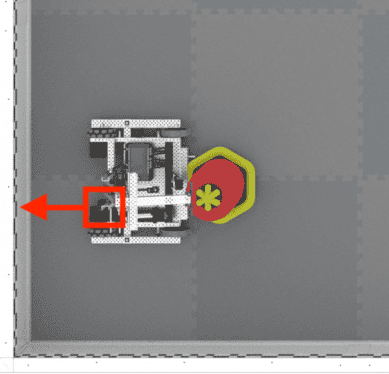
set_location फ़ील्ड पर संदर्भ बिंदु की स्थिति और दिशा को मैन्युअल रूप से सेट करता है। ऐसा तब किया जा सकता है जब जीपीएस सेंसर स्टार्टअप के समय फ़ील्ड की दीवारों के बहुत करीब हो और जीपीएस फ़ील्ड कोड का पर्याप्त हिस्सा उसके दृश्य में न आ पाए, जिससे अशुद्धियों को कम करने में मदद मिलती है।
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
पैरामीटर |
विवरण |
|---|---|
एक्स |
क्षेत्र पर संदर्भ बिंदु का x निर्देशांक। |
वाई |
क्षेत्र पर संदर्भ बिंदु का y निर्देशांक। |
दूरी_इकाइयाँ |
x और y निर्देशांकों की माप की इकाई:
|
शीर्षक |
संदर्भ बिंदु की दिशा, निरपेक्ष क्षेत्र दिशा के सापेक्ष 0 से 359.9 डिग्री तक होती है। |
शीर्षक_इकाइयाँ |
शीर्षक के लिए माप की इकाई: |
x_स्थिति#
x_position फ़ील्ड पर संदर्भ बिंदु का x निर्देशांक लौटाता है।
Usage:
gps_sensor.x_position(units)
पैरामीटर |
विवरण |
|---|---|
इकाई |
माप की इकाई:
|
y_position#
y_position फ़ील्ड पर संदर्भ बिंदु का y निर्देशांक लौटाता है।
Usage:
gps_sensor.y_position(units)
पैरामीटर |
विवरण |
|---|---|
इकाई |
माप की इकाई:
|
शीर्षक#
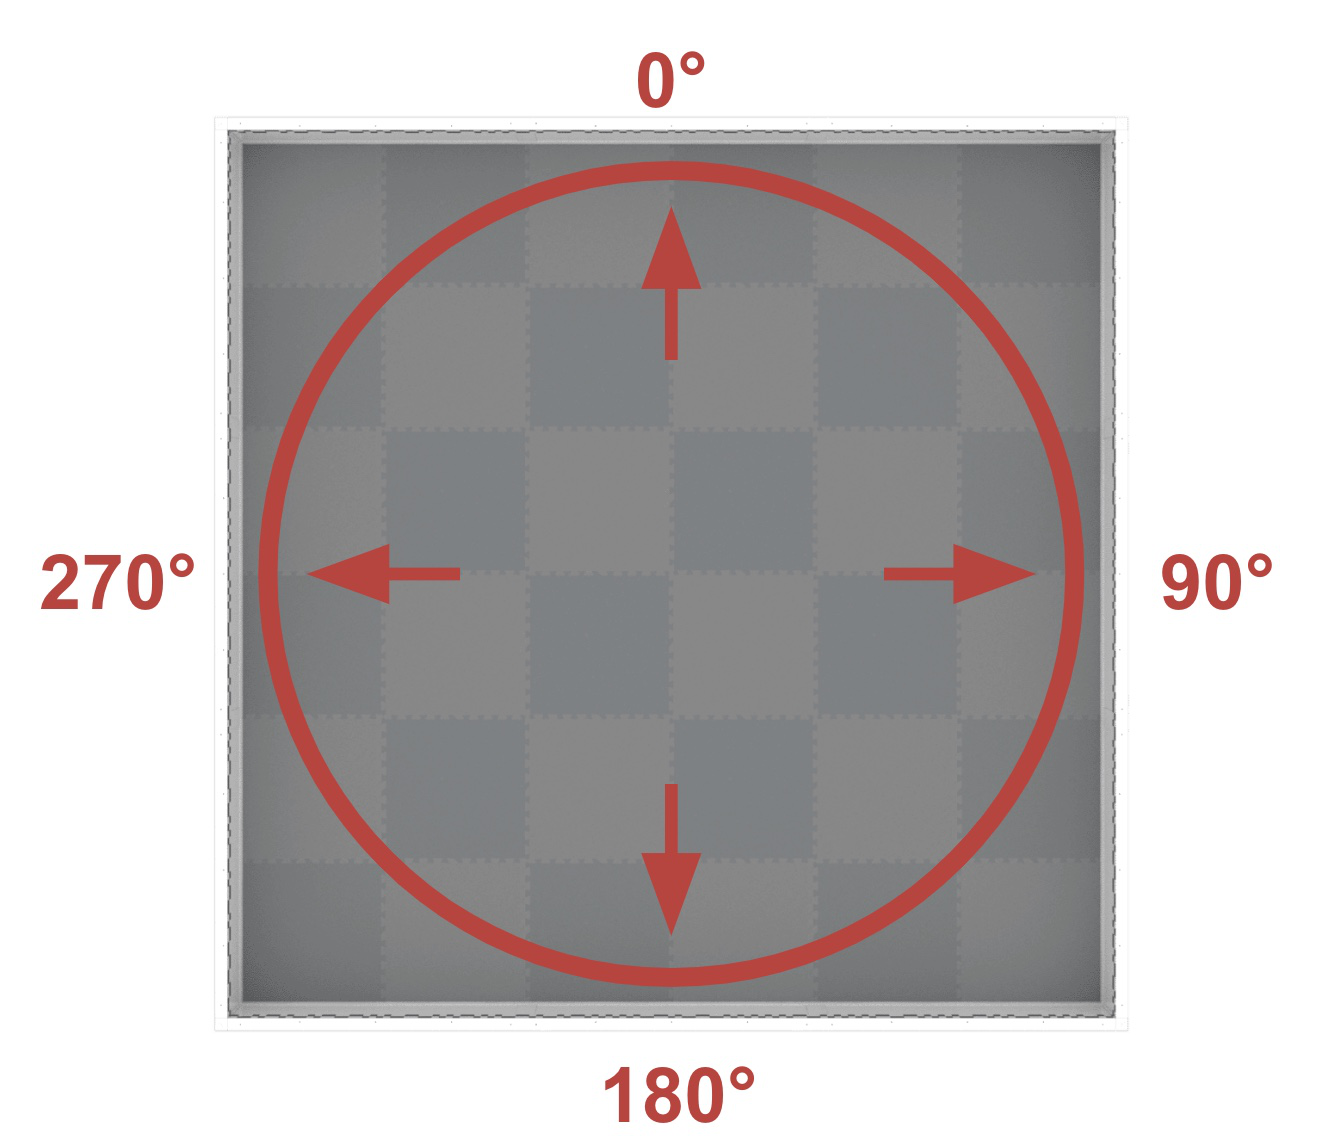
heading फ़ील्ड के ओरिएंटेशन के आधार पर संदर्भ बिंदु की हेडिंग को 0 से 359.9 डिग्री तक लौटाता है।
यह शीर्षक क्षेत्र के निरपेक्ष शीर्ष बिंदु को दर्शाता है, जो दक्षिणावर्त दिशा में 0º से 359.9º तक की सीमा है। 0º 12 बजे की स्थिति में है।
Usage:
gps_sensor.heading()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
त्वरण#
acceleration निर्दिष्ट अक्ष पर रोबोट का त्वरण -4.0 से 4.0 Gs तक लौटाता है।
Usage:
gps_sensor.acceleration(axis)
पैरामीटर |
विवरण |
|---|---|
अक्ष |
किस अक्ष का उपयोग करें:
|
जाइरो_रेट#
gyro_rate चयनित अक्ष पर रोबोट की घूर्णीय गति लौटाता है।
Usage:
gps_sensor.gyro_rate(axis, units)
पैरामीटर |
विवरण |
|---|---|
अक्ष |
किस अक्ष का उपयोग करें:
|
इकाइयां |
मापन की इकाई:
|
अभिविन्यास#
orientation रोबोट के रोल, पिच या यॉ ओरिएंटेशन को डिग्री में लौटाता है।
Usage:
gps_sensor.orientation(axis, units)
पैरामीटर |
विवरण |
|---|---|
अक्ष |
किस ओरिएंटेशन का उपयोग करना है:
|
इकाइयां |
मापन की इकाई: |
गुणवत्ता#
quality जीपीएस सेंसर की सिग्नल शक्ति को प्रतिशत के रूप में दर्शाता है।
संभावित मान |
विवरण |
|---|---|
100 |
जीपीएस सेंसर से प्राप्त सभी स्थिति और दिशा संबंधी डेटा मान्य है। |
~90 |
अब जीपीएस फील्ड कोड से जानकारी प्राप्त करके किसी भी प्रकार का स्थिति संबंधी डेटा नहीं निकाला जा रहा है, बल्कि वैकल्पिक तरीकों से निकाला जा रहा है। |
0 - 80 |
केवल जीपीएस सेंसर द्वारा प्राप्त दिशा संबंधी मान ही मान्य होते हैं, लेकिन जैसे-जैसे समय बीतता जाता है और जीपीएस सेंसर स्थिति और दिशा संबंधी जानकारी को सटीक रूप से निर्धारित करने के लिए जीपीएस फील्ड कोड के पर्याप्त हिस्से को स्कैन नहीं कर पाता है, वैसे-वैसे रिपोर्ट की गई सिग्नल की गुणवत्ता लगातार गिरती जाएगी जब तक कि यह 0 न हो जाए, जहां जीपीएस सेंसर का कोई भी डेटा प्रभावी रूप से स्थिर हो जाता है और अब मान्य नहीं रहता है। |
Usage:
gps_sensor.quality()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
बदला हुआ#
changed जीपीएस सेंसर द्वारा दिशा में परिवर्तन का पता चलने पर कॉल किए जाने वाले फ़ंक्शन को पंजीकृत करता है।
Usage:
gps_sensor.changed(callback, arg)
पैरामीटर |
विवरण |
|---|---|
|
एक पूर्व-परिभाषित फ़ंक्शन जो जीपीएस सेंसर की दिशा बदलने पर निष्पादित होता है। |
|
वैकल्पिक। कॉलबैक फ़ंक्शन को पास करने के लिए तर्क युक्त एक टपल। अधिक जानकारी के लिए पैरामीटर के साथ फ़ंक्शन का उपयोग करना देखें। |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
निर्माता#
कंस्ट्रक्टर का उपयोग मैन्युअल रूप से Gps ऑब्जेक्ट बनाने के लिए किया जाता है, जो वीईएक्सकोड के बाहर जीपीएस सेंसर को कॉन्फ़िगर करने के लिए आवश्यक हैं।
Gps#
Gps जीपीएस सेंसर बनाता है।
Usage:
Gps(smartport)
पैरामीटर |
विवरण |
|---|---|
|
जीपीएस सेंसर जिस स्मार्ट पोर्ट से जुड़ा है, उसे |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)