
Sensor GPS#
Perkenalan#
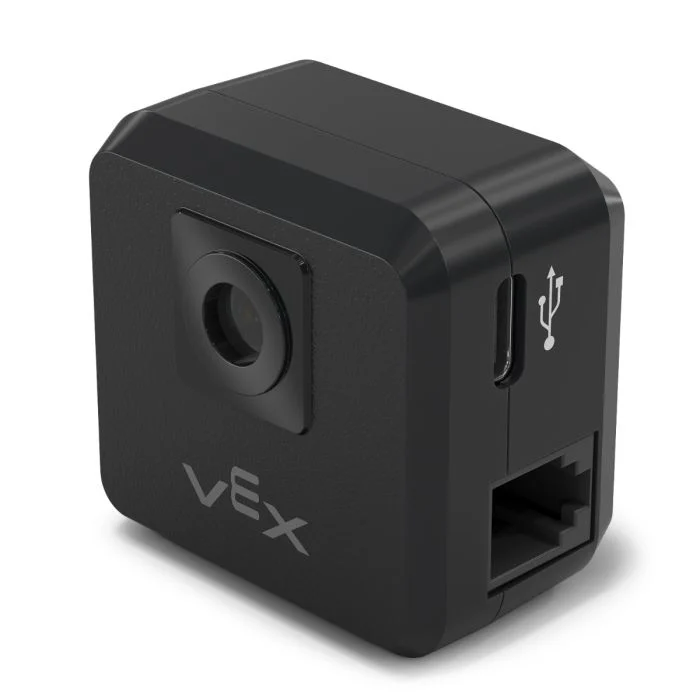
Sensor V5 GPS (Game Positioning System™) menyediakan pelacakan posisi dan orientasi yang akurat untuk robot di Lapangan VEX. Sensor ini menggunakan Kode Lapangan GPS di sekitar perimeter Lapangan untuk menghitung koordinat X dan Y serta arah robot secara real-time.
Sensor GPS mengembalikan posisi robot menggunakan titik referensi yang dihitung secara otomatis dari offset yang dimasukkan saat mengkonfigurasi Sensor GPS di jendela Perangkat.
Untuk informasi lebih lanjut mengenai Sensor GPS, baca Menggunakan Sensor GPS dengan VEX V5 di Pustaka VEX.
Titik referensi bertindak sebagai posisi (0, 0) Sensor GPS itu sendiri, di mana semua koordinat, arah, dan pergerakan yang dikembalikan oleh metode GPS bersifat relatif terhadap titik yang dikonfigurasi ini.
Halaman ini menggunakan gps_sensor sebagai contoh nama Sensor GPS. Ganti dengan nama yang Anda konfigurasi sendiri sesuai kebutuhan.
Berikut adalah daftar metode yang tersedia:
calibrate– Mengkalibrasi Sensor GPS untuk mengatur arahnya sesuai dengan arah penggerak saat ini.set_origin– Mengatur posisi titik referensi pada robot.set_location– Mengatur posisi dan arah titik referensi pada Lapangan.x_position– Mengembalikan koordinat x titik referensi pada Field.y_position– Mengembalikan koordinat y titik referensi pada Field.heading– Mengembalikan heading titik referensi berdasarkan orientasi Field.acceleration– Mengembalikan percepatan robot pada sumbu yang dipilih.gyro_rate– Mengembalikan kecepatan rotasi robot pada sumbu yang dipilih.orientation– Mengembalikan orientasi roll, pitch, atau yaw robot dalam derajat.quality– Mengembalikan kekuatan sinyal Sensor GPS.changed– Mendaftarkan fungsi yang akan dipanggil setiap kali Sensor GPS mendeteksi perubahan arah.
Konstruktor – Menginisialisasi Sensor GPS secara manual.
Gps– Membuat Sensor GPS.
menyesuaikan#
calibrate mengkalibrasi titik referensi, menetapkan arah yang telah dikonfigurasi sebagai arah penggerak saat ini. Selama waktu ini, robot harus tetap diam sepenuhnya karena pergerakan selama kalibrasi akan menghasilkan hasil yang tidak akurat.
Usage:
gps_sensor.calibrate()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
set_origin#
set_origin mengatur posisi titik referensi pada robot secara manual. Ini dapat dilakukan untuk mengatur lokasi Sensor GPS pada robot secara manual, bukan melalui pengaturan konfigurasi.
Usage:
gps_sensor.set_origin(x, y, distance_units)
Parameter |
Keterangan |
|---|---|
X |
Koordinat x dari titik referensi pada robot. |
y |
Koordinat y dari titik referensi pada robot. |
satuan_jarak |
Satuan pengukuran untuk koordinat x dan y:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
atur_lokasi#
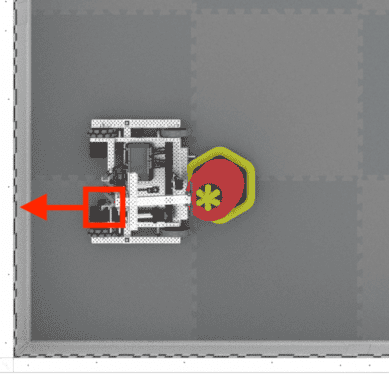
set_location mengatur posisi dan arah titik referensi di Lapangan secara manual. Ini dapat dilakukan untuk membantu mengurangi ketidakakuratan jika Sensor GPS terlalu dekat dengan dinding Lapangan saat startup sehingga tidak dapat melihat Kode Lapangan GPS dalam jumlah yang cukup.
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
Parameter |
Keterangan |
|---|---|
X |
Koordinat x dari titik referensi pada Lapangan. |
y |
Koordinat y dari titik referensi pada Lapangan. |
satuan_jarak |
Satuan pengukuran untuk koordinat x dan y:
|
menuju |
Arah yang ditunjukkan oleh titik referensi relatif terhadap arah bidang absolut dari 0 hingga 359,9 derajat. |
unit_penajaman |
Satuan ukuran untuk judul: |
posisi x#
x_position mengembalikan koordinat x titik referensi pada Field.
Usage:
gps_sensor.x_position(units)
Parameter |
Keterangan |
|---|---|
satuan |
Satuan pengukuran:
|
posisi y#
y_position mengembalikan koordinat y titik referensi pada Field.
Usage:
gps_sensor.y_position(units)
Parameter |
Keterangan |
|---|---|
satuan |
Satuan pengukuran:
|
menuju#
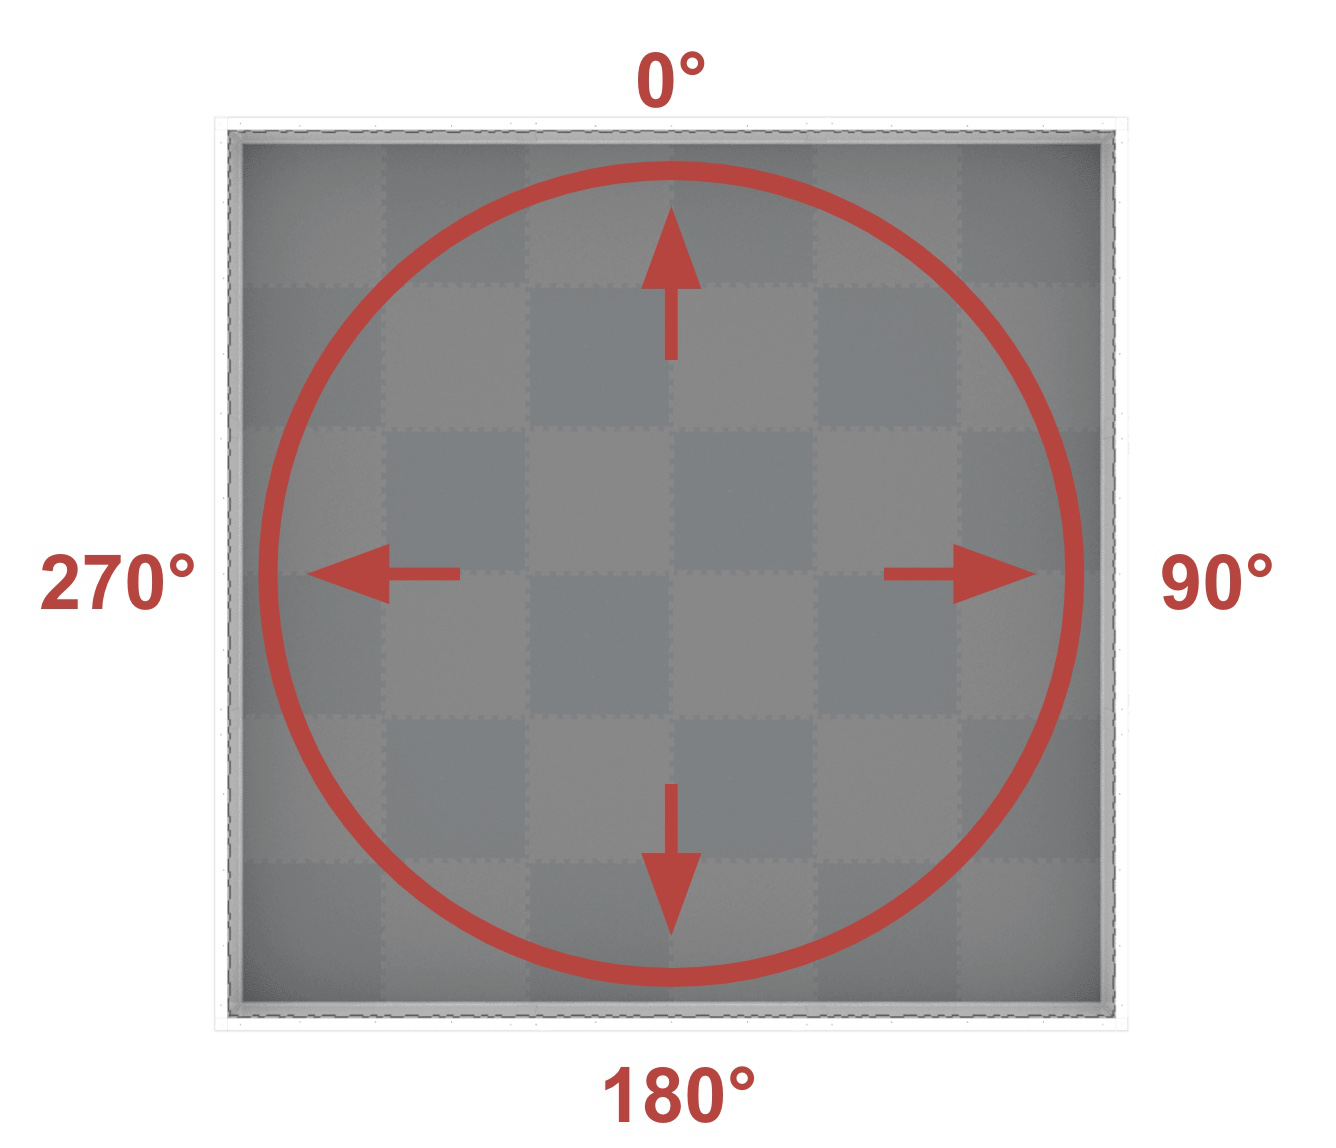
heading mengembalikan arah titik referensi berdasarkan orientasi Field dari 0 hingga 359,9 derajat.
Arah haluan tersebut sesuai dengan arah haluan absolut lapangan, yang merupakan rentang 0º hingga 359,9º searah jarum jam. Titik 0º berada pada posisi pukul 12.
Usage:
gps_sensor.heading()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
percepatan#
acceleration mengembalikan percepatan robot pada sumbu tertentu dari -4,0 hingga 4,0 Gs.
Usage:
gps_sensor.acceleration(axis)
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu mana yang akan digunakan:
|
kecepatan_giroskop#
gyro_rate mengembalikan kecepatan rotasi robot pada sumbu yang dipilih.
Usage:
gps_sensor.gyro_rate(axis, units)
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu mana yang akan digunakan:
|
satuan |
Satuan pengukuran:
|
orientasi#
orientation mengembalikan orientasi roll, pitch, atau yaw robot dalam derajat.
Usage:
gps_sensor.orientation(axis, units)
Parameter |
Keterangan |
|---|---|
sumbu |
Orientasi mana yang akan digunakan:
|
satuan |
Satuan pengukuran: |
kualitas#
quality mengembalikan kekuatan sinyal Sensor GPS dalam bentuk persentase.
Nilai yang Mungkin |
Keterangan |
|---|---|
100 |
Semua data posisi dan arah yang dilaporkan dari Sensor GPS adalah valid. |
~90 |
Data posisi tidak lagi dihitung dengan menangkap informasi dari Kode Lapangan GPS, melainkan melalui cara alternatif. |
0 - 80 |
Hanya nilai arah dari Sensor GPS yang valid, tetapi seiring berjalannya waktu dan Sensor GPS tidak memindai cukup banyak Kode Medan GPS untuk menentukan informasi posisi dan arah secara akurat, kualitas sinyal yang dilaporkan akan terus menurun hingga 0, di mana semua data Sensor GPS secara efektif dibekukan dan tidak lagi valid. |
Usage:
gps_sensor.quality()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
berubah#
changed mendaftarkan sebuah fungsi yang akan dipanggil setiap kali Sensor GPS mendeteksi perubahan arah.
Usage:
gps_sensor.changed(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya yang akan dieksekusi ketika arah Sensor GPS berubah. |
|
Opsional. Sebuah tuple yang berisi argumen untuk diteruskan ke fungsi callback. Lihat Menggunakan Fungsi dengan Parameter untuk informasi selengkapnya. |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
Konstruktor#
Konstruktor digunakan untuk membuat objek Gps secara manual, yang diperlukan untuk mengkonfigurasi Sensor GPS di luar VEXcode.
Gps#
Gps membuat Sensor GPS.
Usage:
Gps(smartport)
Parameter |
Keterangan |
|---|---|
|
Port Pintar yang terhubung dengan Sensor GPS, ditulis sebagai |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)