
GPS-сенсор#
Вступ#
Датчик V5 GPS (Система позиціонування в грі™) забезпечує точне відстеження положення та орієнтації робота на полі VEX. Він використовує код поля GPS по периметру поля для розрахунку координат X та Y робота та його напрямку в режимі реального часу.
GPS-датчик повертає положення робота, використовуючи опорну точку, автоматично розраховану на основі зміщень, введених під час налаштування GPS-датчика у вікні «Пристрої».
Щоб отримати додаткові відомості про GPS-датчик, прочитайте статтю Використання GPS-датчика з VEX V5 у бібліотеці VEX.
Опорна точка діє як власна позиція (0, 0) GPS-датчика, де всі координати, напрямки та рухи, що повертаються методами GPS, відносяться до цієї налаштованої точки.
На цій сторінці як приклад назви GPS-датчика використовується gps_sensor За потреби замініть її власною налаштованою назвою.
Нижче наведено список доступних методів:
calibrate– Калібрує GPS-датчик, щоб встановити його курс як поточний курс трансмісії.set_origin– Встановлює положення опорної точки на роботу.set_location– Встановлює як положення, так і напрямок опорної точки на полі.x_position– Повертає координату x опорної точки на Полі.y_position– Повертає y-координату опорної точки на Полі.heading– Повертає напрямок опорної точки на основі орієнтації поля.acceleration– Повертає прискорення робота на вибраній осі.gyro_rate– Повертає швидкість обертання робота на вибраній осі.orientation– Повертає орієнтацію робота по крен, тангажу або рискуванню в градусах.quality– Повертає силу сигналу GPS-датчика.changed– Реєструє функцію, яка викликається щоразу, коли GPS-датчик виявляє зміну курсу.
Конструктор – Ручна ініціалізація GPS-датчика.
Gps– Створює GPS-датчик.
калібрувати#
calibrate калібрує опорну точку, встановлюючи її налаштований напрямок як поточний напрямок руху трансмісії. Протягом цього часу робот повинен залишатися повністю нерухомим, оскільки рух під час калібрування призведе до неточних результатів.
Usage:
gps_sensor.calibrate()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
set_origin#
set_origin встановлює положення опорної точки на роботу вручну. Це можна зробити, щоб вручну встановити розташування GPS-датчика на роботу, замість того, щоб робити це в налаштуваннях конфігурації.
Usage:
gps_sensor.set_origin(x, y, distance_units)
Параметри |
Опис |
|---|---|
х |
Координата x опорної точки на роботі. |
у |
Координата Y опорної точки на роботі. |
одиниці_вимірювання_відстані |
Одиниця вимірювання для координат x та y:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
встановити_розташування#
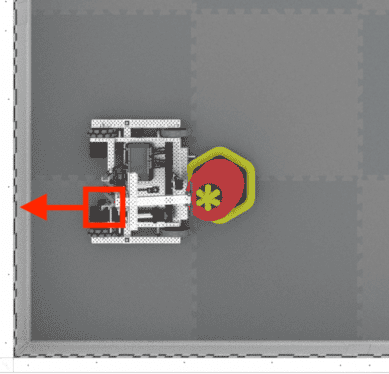
set_location вручну встановлює положення та напрямок опорної точки на полі. Це можна зробити, щоб зменшити неточності, якщо GPS-датчик знаходиться занадто близько до стінок поля під час запуску, щоб отримати достатню кількість коду GPS-поля в його поле зору.
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
Параметри |
Опис |
|---|---|
х |
Координата x опорної точки на полі. |
у |
Координата Y опорної точки на полі. |
одиниці_вимірювання_відстані |
Одиниця вимірювання для координат x та y:
|
заголовок |
Напрямок, на який спрямована опорна точка відносно абсолютного напрямку поля від 0 до 359,9 градусів. |
одиниці_заголовків |
Одиниця вимірювання для заголовка: |
положення_x#
x_position повертає x-координату опорної точки на Полі.
Usage:
gps_sensor.x_position(units)
Параметри |
Опис |
|---|---|
одиниця |
Одиниця вимірювання:
|
положення_y#
y_position повертає y-координату опорної точки на Полі.
Usage:
gps_sensor.y_position(units)
Параметри |
Опис |
|---|---|
одиниця |
Одиниця вимірювання:
|
заголовок#
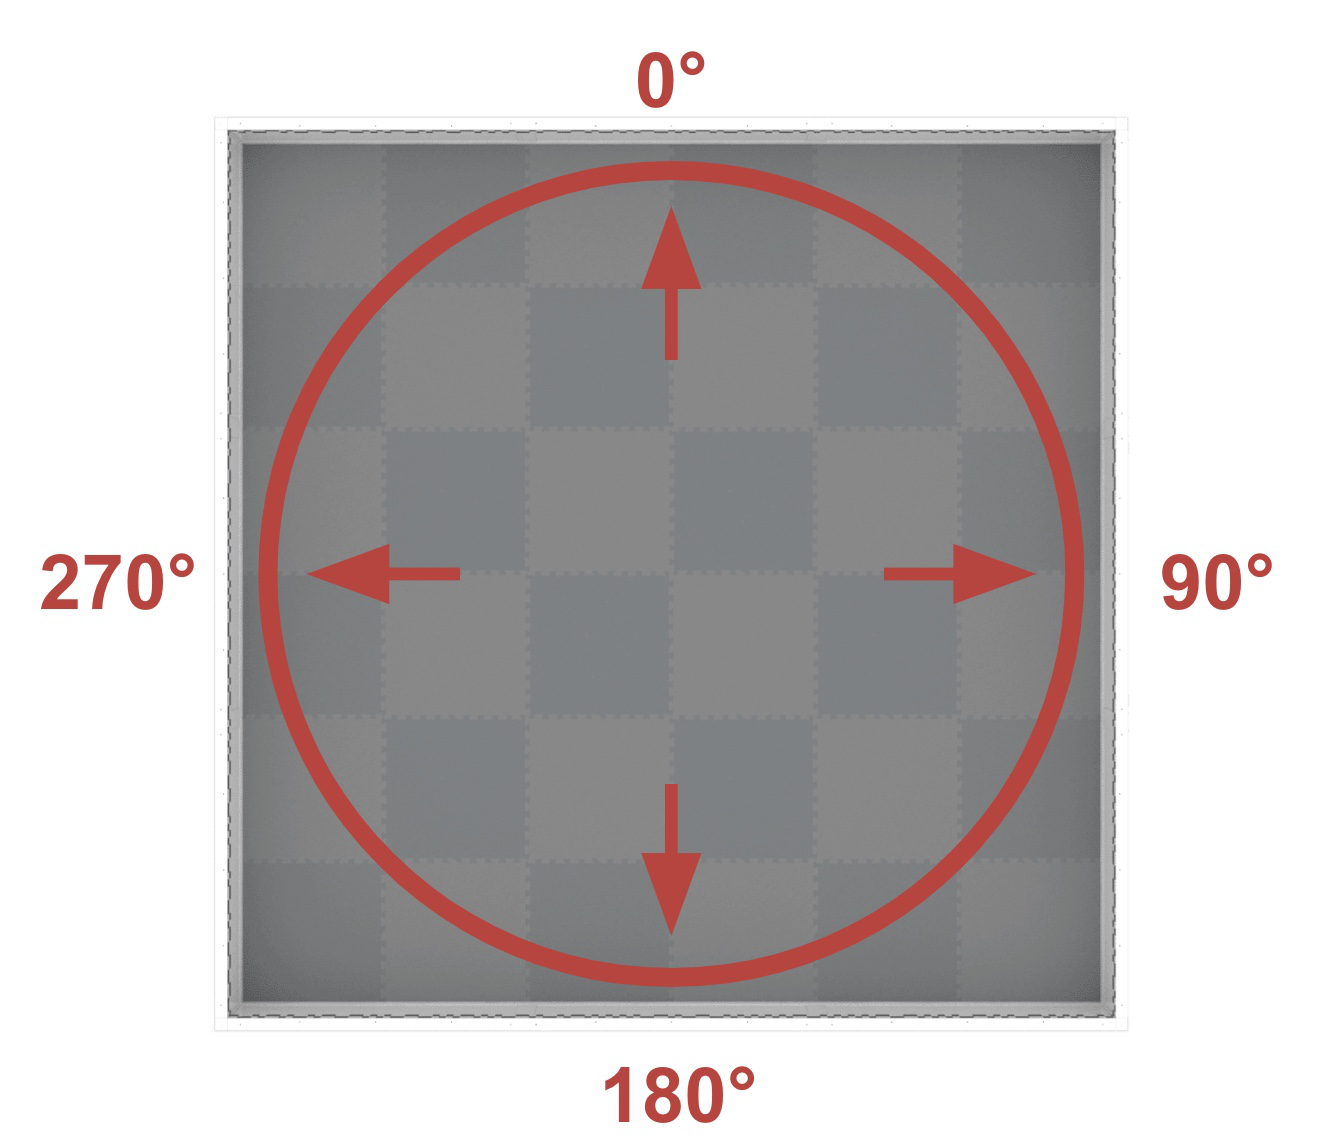
heading повертає напрямок опорної точки на основі орієнтації Поля від 0 до 359,9 градусів.
Курс відповідає абсолютному польовому курсу, який знаходиться в діапазоні від 0º до 359,9º за годинниковою стрілкою. 0º знаходиться в положенні 12 годин.
Usage:
gps_sensor.heading()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
прискорення#
acceleration повертає прискорення робота на заданій осі від -4,0 до 4,0 Gs.
Usage:
gps_sensor.acceleration(axis)
Параметри |
Опис |
|---|---|
вісь |
Яку вісь використовувати:
|
гіроскопічна_швидкість#
gyro_rate повертає швидкість обертання робота на вибраній осі.
Usage:
gps_sensor.gyro_rate(axis, units)
Параметри |
Опис |
|---|---|
вісь |
Яку вісь використовувати:
|
одиниці |
Одиниця вимірювання:
|
орієнтація#
orientation повертає орієнтацію робота по креновому, тангажувальному або рисьхальному напрямку в градусах.
Usage:
gps_sensor.orientation(axis, units)
Параметри |
Опис |
|---|---|
вісь |
Яку орієнтацію використовувати:
|
одиниці |
Одиниця вимірювання: |
якість#
quality повертає силу сигналу GPS-датчика у відсотках.
Можливі значення |
Опис |
|---|---|
100 |
Усі дані про місцезнаходження та напрямок, що надходять від GPS-датчика, є дійсними. |
~90 |
Будь-які дані про місцезнаходження більше не обчислюються шляхом збору інформації з польового коду GPS, а за допомогою альтернативних засобів. |
0 - 80 |
Дійсні лише значення курсу від GPS-сенсора, але з плином часу, коли GPS-сенсор не сканує достатньо польового коду GPS для точного визначення інформації про місцезнаходження та курс, якість сигналу продовжуватиме падати до 0, коли будь-які дані GPS-сенсора фактично зависають і більше не є дійсними. |
Usage:
gps_sensor.quality()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
змінився#
changed реєструє функцію, яка викликається щоразу, коли GPS-датчик виявляє зміну курсу.
Usage:
gps_sensor.changed(callback, arg)
Параметри |
Опис |
|---|---|
|
Раніше визначена функція, яка виконується, коли змінюється напрямок руху GPS-датчика. |
|
Необов’язково. Кортеж, що містить аргументи для передачі функції зворотного виклику. Див. Використання функцій з параметрами для отримання додаткової інформації. |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
Конструктор#
Конструктори використовуються для ручного створення об’єктів Gps , які необхідні для налаштування GPS-датчика поза VEX-кодом.
Gps#
Gps створює GPS-датчик.
Usage:
Gps(smartport)
Параметр |
Опис |
|---|---|
|
Розумний порт, до якого підключено GPS-датчик, записується як |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)