
مستشعر نظام تحديد المواقع العالمي (GPS)#
مقدمة#
يوفر مستشعر نظام تحديد المواقع العالمي (GPS) من الجيل الخامس (V5) تتبعًا دقيقًا لموقع واتجاه الروبوت في ساحة VEX. ويستخدم رمز حقل نظام تحديد المواقع العالمي (GPS) المحيط بالساحة لحساب إحداثيات X وY للروبوت واتجاهه في الوقت الفعلي.
يقوم مستشعر نظام تحديد المواقع العالمي (GPS) بإرجاع موقع الروبوت باستخدام نقطة مرجعية يتم حسابها تلقائيًا من الإزاحات التي تم إدخالها عند تكوين مستشعر نظام تحديد المواقع العالمي (GPS) في نافذة الأجهزة.
للحصول على مزيد من المعلومات حول مستشعر GPS، اقرأ استخدام مستشعر GPS مع VEX V5 في مكتبة VEX.
تعمل نقطة المرجع كموقع (0، 0) الخاص بمستشعر نظام تحديد المواقع العالمي (GPS) حيث تكون جميع الإحداثيات والاتجاهات والحركات التي يتم إرجاعها بواسطة طرق نظام تحديد المواقع العالمي (GPS) نسبية إلى هذه النقطة المُكوّنة.
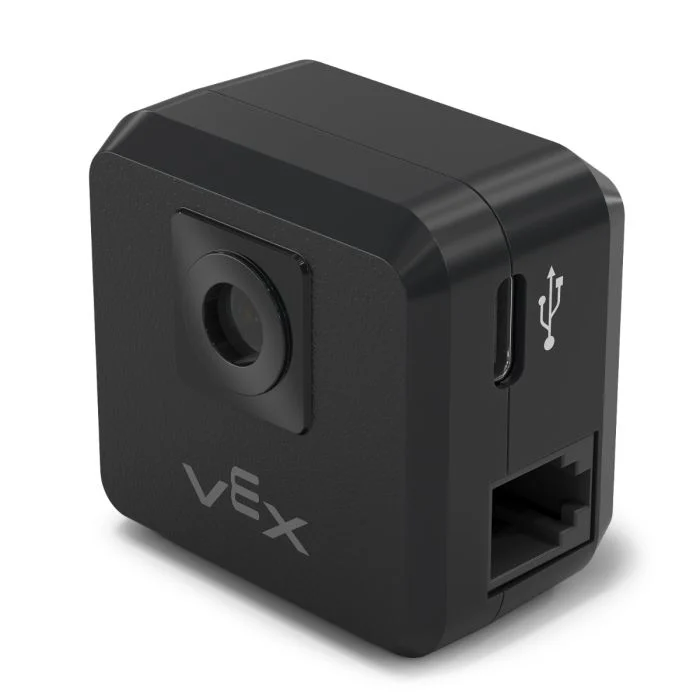
تستخدم هذه الصفحة الاسم gps_sensor كمثال لاسم مستشعر GPS. استبدله بالاسم الذي قمت بتكوينه حسب الحاجة.
فيما يلي قائمة بالطرق المتاحة:
calibrate– يقوم بمعايرة مستشعر نظام تحديد المواقع العالمي (GPS) لضبط اتجاهه على أنه اتجاه مجموعة نقل الحركة الحالي.set_origin– يحدد موضع نقطة المرجع على الروبوت.set_location– يحدد موضع واتجاه نقطة المرجع على الحقل.x_position– تُرجع إحداثيات x لنقطة المرجع على الحقل.y_position– تُرجع إحداثيات y لنقطة المرجع على الحقل.heading– يُرجع عنوان نقطة المرجع بناءً على اتجاه الحقل.acceleration– يعيد تسارع الروبوت على محور محدد.gyro_rate– يعيد سرعة دوران الروبوت على محور محدد.orientation– يعيد اتجاه دوران الروبوت أو ميله أو انحرافه بالدرجات.quality– يعيد قوة إشارة مستشعر نظام تحديد المواقع العالمي (GPS).changed– يسجل دالة يتم استدعاؤها كلما اكتشف مستشعر نظام تحديد المواقع العالمي (GPS) تغييرًا في الاتجاه.
المنشئ – تهيئة مستشعر نظام تحديد المواقع العالمي (GPS) يدويًا.
Gps– إنشاء مستشعر GPS.
معايرة#
يقوم الأمر calibrate لأن الحركة أثناء المعايرة ستؤدي إلى نتائج غير دقيقة.
Usage:
gps_sensor.calibrate()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
set_origin#
يُستخدم الأمر set_origin لتحديد موضع نقطة المرجع على الروبوت يدويًا. يُمكن القيام بذلك لضبط موقع مستشعر نظام تحديد المواقع العالمي (GPS) على الروبوت يدويًا بدلًا من ضبطه في إعدادات التكوين.
Usage:
gps_sensor.set_origin(x, y, distance_units)
حدود |
وصف |
|---|---|
x |
إحداثي س لنقطة المرجع على الروبوت. |
y |
إحداثي y لنقطة المرجع على الروبوت. |
وحدات المسافة |
وحدة قياس الإحداثيات س و ص:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
تحديد الموقع#
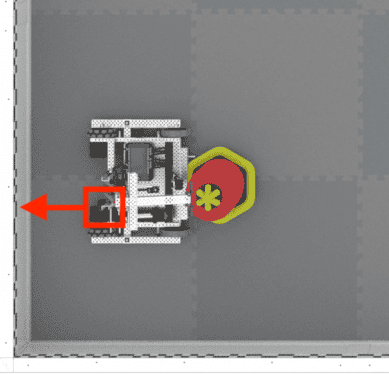
يُحدد الخيار set_location موضع واتجاه نقطة المرجع على الحقل يدويًا. يُمكن القيام بذلك للمساعدة في تقليل الأخطاء إذا كان مستشعر نظام تحديد المواقع العالمي (GPS) قريبًا جدًا من جدران الحقل عند بدء التشغيل بحيث لا يحصل على قدر كافٍ من رمز حقل نظام تحديد المواقع العالمي (GPS) في مجال رؤيته.
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
حدود |
وصف |
|---|---|
x |
إحداثي س لنقطة المرجع على الحقل. |
y |
إحداثي y لنقطة المرجع على الحقل. |
وحدات المسافة |
وحدة قياس الإحداثيات س و ص:
|
عنوان |
الاتجاه الذي تواجهه نقطة المرجع بالنسبة إلى اتجاه الحقل المطلق من 0 إلى 359.9 درجة. |
وحدات_العنوان |
وحدة القياس لهذا العنوان: |
الموضع السيني#
x_position تُرجع إحداثيات x لنقطة المرجع على الحقل.
Usage:
gps_sensor.x_position(units)
حدود |
وصف |
|---|---|
وحدة |
وحدة القياس:
|
y_position#
y_position تُرجع إحداثيات النقطة المرجعية y على الحقل.
Usage:
gps_sensor.y_position(units)
حدود |
وصف |
|---|---|
وحدة |
وحدة القياس:
|
عنوان#
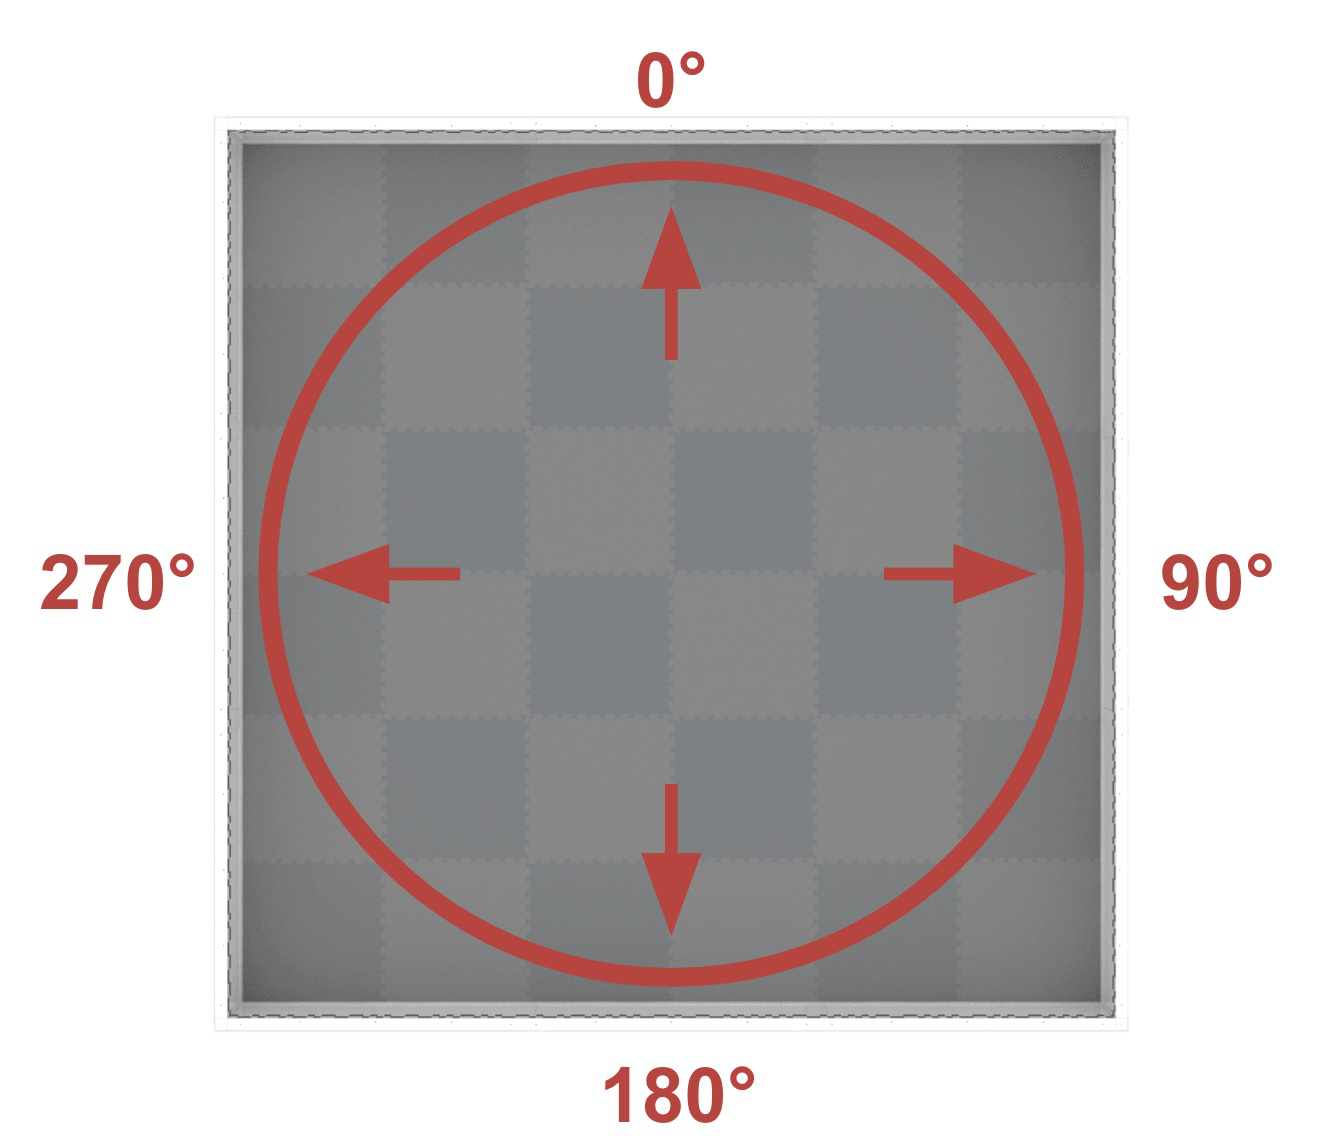
heading يعيد اتجاه نقطة المرجع بناءً على اتجاه الحقل من 0 إلى 359.9 درجة.
يتوافق هذا الاتجاه مع اتجاه الحقل المطلق، والذي يتراوح بين 0 درجة و359.9 درجة في اتجاه عقارب الساعة. تقع الدرجة 0 عند موضع الساعة 12.
Usage:
gps_sensor.heading()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
تسريع#
acceleration يعيد تسارع الروبوت على محور محدد من -4.0 إلى 4.0 Gs.
Usage:
gps_sensor.acceleration(axis)
حدود |
وصف |
|---|---|
محور |
أي محور يجب استخدامه:
|
معدل الدوران#
gyro_rate تُعيد سرعة دوران الروبوت على محور محدد.
Usage:
gps_sensor.gyro_rate(axis, units)
حدود |
وصف |
|---|---|
محور |
أي محور يجب استخدامه:
|
وحدات |
وحدة القياس:
|
توجيه#
orientation يعيد اتجاه دوران الروبوت أو ميله أو انحرافه بالدرجات.
Usage:
gps_sensor.orientation(axis, units)
حدود |
وصف |
|---|---|
محور |
أي اتجاه يجب استخدامه:
|
وحدات |
وحدة القياس: |
جودة#
quality تُرجع قوة إشارة مستشعر نظام تحديد المواقع العالمي (GPS) كنسبة مئوية.
القيم المحتملة |
وصف |
|---|---|
100 |
جميع بيانات الموقع والاتجاه المُبلغ عنها من مستشعر نظام تحديد المواقع العالمي (GPS) صحيحة. |
90 تقريبًا |
لم تعد أي بيانات موقعية تُحسب عن طريق التقاط المعلومات من رمز حقل نظام تحديد المواقع العالمي (GPS)، بل من خلال وسائل بديلة. |
0 - 80 |
قيم اتجاه مستشعر نظام تحديد المواقع العالمي (GPS) فقط هي الصالحة، ولكن مع مرور الوقت حيث لا يقوم مستشعر نظام تحديد المواقع العالمي (GPS) بمسح ما يكفي من رمز مجال نظام تحديد المواقع العالمي (GPS) لتحديد معلومات الموقع والاتجاه بدقة، ستستمر جودة الإشارة المبلغ عنها في الانخفاض حتى تصل إلى 0، حيث يتم تجميد أي بيانات لمستشعر نظام تحديد المواقع العالمي (GPS) بشكل فعال وتصبح غير صالحة. |
Usage:
gps_sensor.quality()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
تم التغيير#
changed يسجل وظيفة ليتم استدعاؤها كلما اكتشف مستشعر نظام تحديد المواقع العالمي (GPS) تغييرًا في الاتجاه.
Usage:
gps_sensor.changed(callback, arg)
حدود |
وصف |
|---|---|
|
A previously defined function that executes when the GPS Sensor’s heading changes. |
|
اختياري. مجموعة تحتوي على الوسائط التي يتم تمريرها إلى دالة الاستدعاء. راجع استخدام الدوال ذات المعاملات لمزيد من المعلومات. |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
المُنشئ#
تُستخدم أدوات الإنشاء لإنشاء كائنات Gps يدويًا، وهي ضرورية لتكوين مستشعر GPS خارج VEXcode.
Gps#
Gps يقوم بإنشاء مستشعر GPS.
Usage:
Gps(smartport)
المعلمة |
وصف |
|---|---|
|
المنفذ الذكي الذي يتصل به مستشعر GPS، مكتوبًا على النحو التالي: |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)