
GPS-anturi#
Johdanto#
V5 GPS (Game Positioning System™) -anturi tarjoaa robotille tarkan paikannuksen ja suunnan seurannan VEX-kentällä. Se käyttää kentän reunojen ympärillä olevaa GPS-kenttäkoodia robotin X- ja Y-koordinaatit ja suunnan laskemiseen reaaliajassa.
GPS-anturi palauttaa robotin sijainnin käyttämällä referenssipistettä, joka lasketaan automaattisesti GPS-anturin konfiguroinnin yhteydessä Laitteet-ikkunassa syötettyjen siirtymien perusteella.
Lisätietoja GPS-anturista on VEX-kirjaston artikkelissa GPS-anturin käyttö VEX V5:n kanssa.
Referenssipiste toimii GPS-anturin omana (0, 0)-paikkana, jossa kaikki GPS-menetelmien palauttamat koordinaatit, suunnat ja liikkeet ovat suhteessa tähän konfiguroituun pisteeseen.
Tällä sivulla käytetään esimerkkinä GPS-anturin nimeä gps_sensor Korvaa se tarvittaessa omalla määritetyllä nimelläsi.
Alla on luettelo käytettävissä olevista menetelmistä:
calibrate– Kalibroi GPS-anturin ja asettaa sen suunnan voimansiirron nykyiseksi suunnaksi.set_origin– Asettaa robotin referenssipisteen sijainnin.set_location– Asettaa sekä referenssipisteen sijainnin että suunnan pellolla.x_position– Palauttaa kentän referenssipisteen x-koordinaatin.y_position– Palauttaa kentän referenssipisteen y-koordinaatin.heading– Palauttaa viitepisteen otsikon kentän suunnan perusteella.acceleration– Palauttaa robotin kiihtyvyyden valitulla akselilla.gyro_rate– Palauttaa robotin pyörimisnopeuden valitulla akselilla.orientation– Palauttaa robotin vierintä-, kallistus- tai kääntösuunnan asteina.quality– Palauttaa GPS-anturin signaalin voimakkuuden.changed– Rekisteröi funktion, jota kutsutaan aina, kun GPS-anturi havaitsee muutoksen suunnassa.
Rakentaja – GPS-anturin manuaalinen alustaminen.
Gps– Luo GPS-anturin.
kalibroida#
calibrate kalibroi referenssipisteen ja asettaa sen konfiguroidun suunnan voimansiirron nykyiseksi suunnaksi. Tänä aikana robotin on pysyttävä täysin paikallaan, koska liike kalibroinnin aikana tuottaa epätarkkoja tuloksia.
Usage:
gps_sensor.calibrate()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
set_origin#
set_origin asettaa robotin referenssipisteen sijainnin manuaalisesti. Tämä voidaan tehdä GPS-anturin sijainnin asettamiseksi robotissa manuaalisesti sen sijaan, että se tehtäisiin kokoonpanoasetuksissa.
Usage:
gps_sensor.set_origin(x, y, distance_units)
Parametrit |
Kuvaus |
|---|---|
x |
Robotin referenssipisteen x-koordinaatti. |
y |
Robotin referenssipisteen y-koordinaatti. |
etäisyysyksiköt |
X- ja y-koordinaattien mittayksikkö:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
set_location#
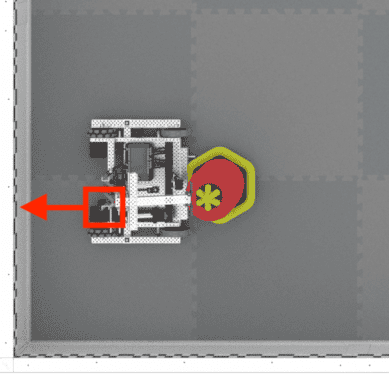
set_location asettaa pellon referenssipisteen sijainnin ja suunnan manuaalisesti. Tämä voidaan tehdä epätarkkuuksien vähentämiseksi, jos GPS-anturi on käynnistyksen yhteydessä liian lähellä pellon seiniä saadakseen riittävästi GPS-kenttäkoodia näkyviin.
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
Parametrit |
Kuvaus |
|---|---|
x |
Kentän referenssipisteen x-koordinaatti. |
y |
Kentän referenssipisteen y-koordinaatti. |
etäisyysyksiköt |
X- ja y-koordinaattien mittayksikkö:
|
otsikko |
Viitepisteen suunta suhteessa absoluuttiseen kenttäsuuntaan välillä 0 - 359,9 astetta. |
otsikkoyksiköt |
Kulkusuunnan mittayksikkö: |
x-sijainti#
x_position palauttaa vertailupisteen x-koordinaatin kentässä.
Usage:
gps_sensor.x_position(units)
Parametrit |
Kuvaus |
|---|---|
yksikkö |
Mittayksikkö:
|
y-sijainti#
y_position palauttaa vertailupisteen y-koordinaatin kentässä.
Usage:
gps_sensor.y_position(units)
Parametrit |
Kuvaus |
|---|---|
yksikkö |
Mittayksikkö:
|
otsikko#
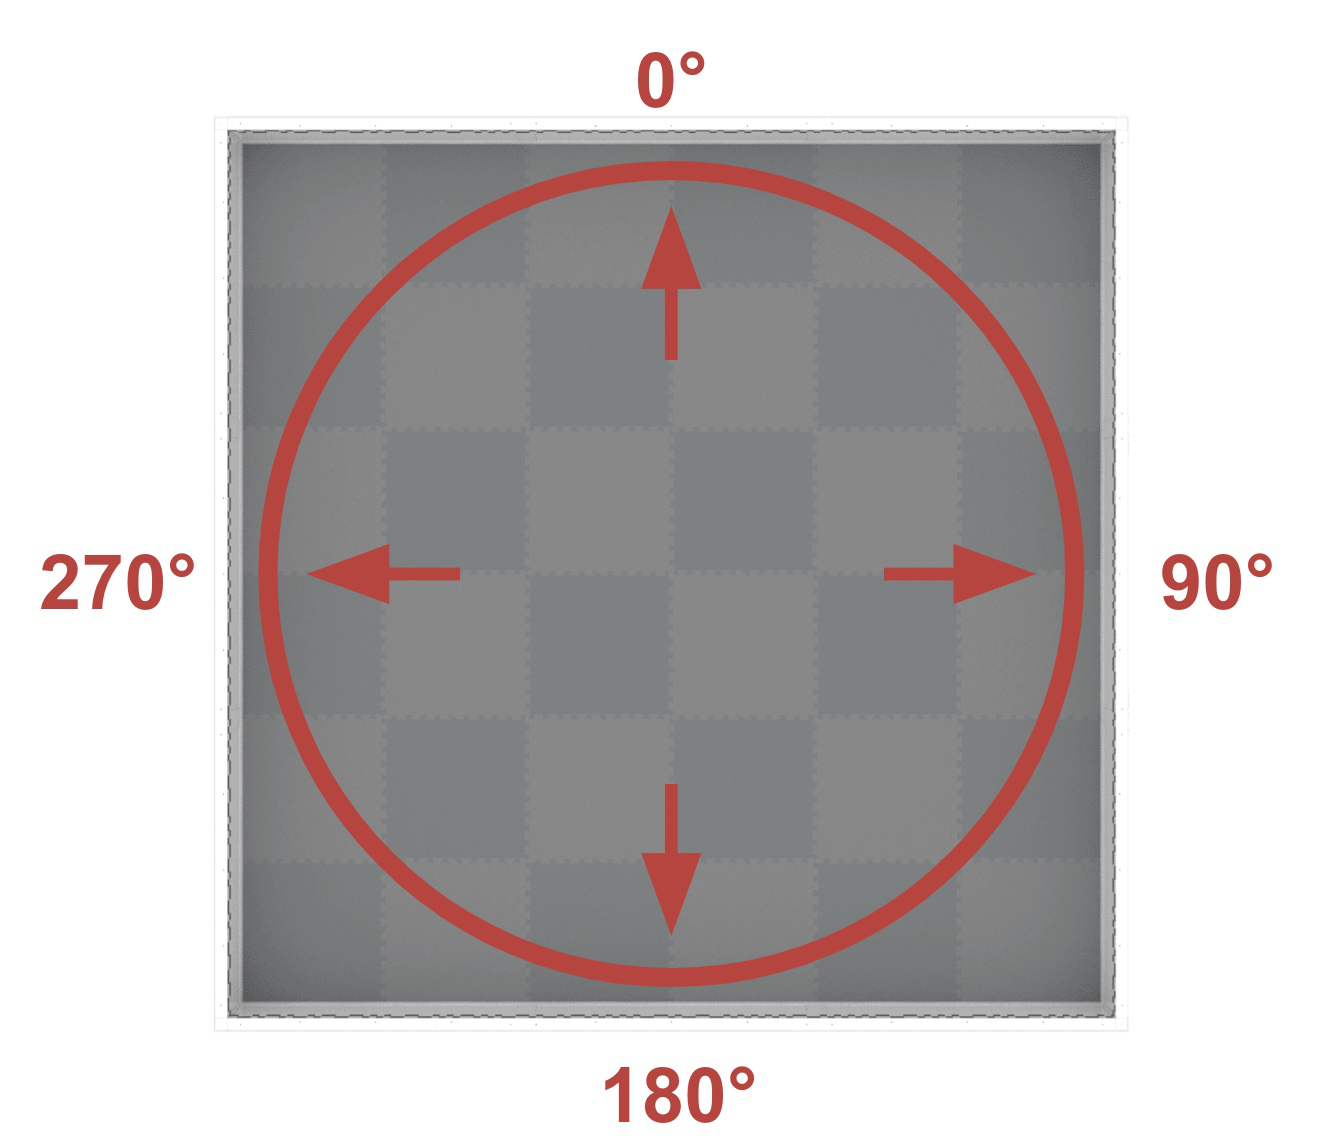
heading palauttaa referenssipisteen suunnan kentän suunnan perusteella 0–359,9 astetta.
Suunta vastaa absoluuttista kenttäsuuntaa, joka on 0º - 359,9º myötäpäivään. 0º on kello 12:n asennossa.
Usage:
gps_sensor.heading()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
kiihtyvyys#
acceleration palauttaa robotin kiihtyvyyden tietyllä akselilla välillä -4,0 - 4,0 Gs.
Usage:
gps_sensor.acceleration(axis)
Parametrit |
Kuvaus |
|---|---|
akseli |
Käytettävä akseli:
|
gyroskooppinopeus#
gyro_rate palauttaa robotin pyörimisnopeuden valitulla akselilla.
Usage:
gps_sensor.gyro_rate(axis, units)
Parametrit |
Kuvaus |
|---|---|
akseli |
Käytettävä akseli:
|
yksiköitä |
Mittayksikkö:
|
suuntautuminen#
orientation palauttaa robotin vierintä-, kallistus- tai kääntösuunnan asteina.
Usage:
gps_sensor.orientation(axis, units)
Parametrit |
Kuvaus |
|---|---|
akseli |
Käytettävä suunta:
|
yksiköitä |
Mittayksikkö: |
laatu#
quality palauttaa GPS-anturin signaalin voimakkuuden prosentteina.
Mahdolliset arvot |
Kuvaus |
|---|---|
100 |
Kaikki GPS-anturin raportoimat sijainti- ja suuntatiedot ovat kelvollisia. |
~90 |
Paikkatietoja ei enää lasketa GPS-kenttäkoodin tietojen perusteella, vaan vaihtoehtoisilla tavoilla. |
0–80 |
Vain GPS-anturin suunta-arvot ovat kelvollisia, mutta ajan kuluessa, jolloin GPS-anturi ei skannaa tarpeeksi GPS-kenttäkoodia sijainnin ja suuntatietojen tarkkaan määrittämiseen, raportoidun signaalin laatu heikkenee edelleen, kunnes se on 0, jolloin kaikki GPS-anturin tiedot käytännössä jäätyvät eivätkä ole enää kelvollisia. |
Usage:
gps_sensor.quality()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
muuttunut#
changed rekisteröi funktion kutsuttavaksi aina, kun GPS-anturi havaitsee muutoksen suunnassa.
Usage:
gps_sensor.changed(callback, arg)
Parametrit |
Kuvaus |
|---|---|
|
Aiemmin määritelty function, joka suoritetaan, kun GPS-anturin suunta muuttuu. |
|
Valinnainen. Tuple, joka sisältää argumentteja, jotka välitetään takaisinkutsufunktiolle. Lisätietoja on kohdassa Funktioiden käyttö parametrien kanssa. |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
Rakentaja#
Konstruktoreita käytetään Gps -objektien luomiseen manuaalisesti, jotka ovat välttämättömiä GPS-anturin konfiguroimiseksi VEXcoden ulkopuolella.
Gps#
Gps luo GPS-anturin.
Usage:
Gps(smartport)
Parametri |
Kuvaus |
|---|---|
|
GPS-anturin kytkennän sisältävä älyportti, joka kirjoitetaan muodossa |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)