
Ekran#
giriiş#
Ekran yöntemleri, VEX AIM Kodlama Robotunun ekranında metin, sayı ve grafikleri nasıl göstereceğini ve ekran tuşlarına nasıl tep vereceğini kontrol eder.
Aşağıda tüm yöntemlerin listesi bulunmaktadır:
Dokunmatik – Ekran dokunuşlarını algılar ve bunlara yanıt verir.
pressingbasıyor – Ekranın şu anda basılı olup olmadığını döndürür.x_position– Son ekran basımının x koordinatını döndürür.y_position– Son ekran basımının y koordinatını döndürür.
İmleçle Yazdırma – Metni satır/sütun sistemi kullanarak görüntüler.
print– Geçerli imleç konumunda metin, sayı veya değişken değerleri yazdırır.set_cursor– İmleci belirli bir satır ve sütuna taşır.next_row– İmleci bir sonraki satırın 1. sütununa taşır.clear_row– Bir satır metni temizler.get_row– Geçerli imleç satırını döndürür.get_column– Geçerli imleç sütununu döndürür.
XY Yazdırma – Metni ekranın belirli bir koordinatında görüntüleyin.
print_at– Belirli bir x ve y koordinatında metin, sayı veya değişken değerleri yazdırır.set_origin– Koordinat tabanlı yazdırma ve çizim için kullanılan başlangıç noktasını ayarlar.
Değiştiriciler – Ekranı temizle veya görsel ayarları güncelle.
clear_screen– Ekrandaki tüm çizimleri ve metinleri temizler.set_font– Yazdırılan metin için yazı tipini ayarlar.set_pen_width– Çizilen çizgilerin ve şekil ana hatlarının kalınlığını ayarlar.set_pen_color– Metnin, piksellerin, çizgilerin ve şekil ana hatlarının rengini ayarlar.set_fill_color– Çizilen şekillerin ve yazdırılan metin arka planlarının dolgu rengini ayarlar.
Çizim – Ekrana grafikler ve resimler ekleyin.
draw_pixel– Belirli bir x ve y konumunda bir piksel çizer.draw_line– İki nokta arasında bir çizgi çizer.draw_rectangle– Bir dikdörtgen çizer.draw_circle– Bir daire çizer.show_file– Yüklenen bir resmi görüntüler.set_clip_region– Çizimlerin ve metinlerin nerede görünebileceğini kısıtlar.
Geri Çağrı Fonksiyonları – Ekrana basıldığında veya ekran bırakıldığında çalıştırılan fonksiyonlar.
Dokunmak#
pressing#
pressing robotun ekranına şu anda basılıp basılmadığını gösteren bir Boolean değeri döndürür.
True– Ekrana basılıyor.False– Ekran basılmıyor.
Usage:
robot.screen.pressing()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Turn LEDs white only while the screen is pressed.
while True:
    if robot.screen.pressing():
        robot.led.on(ALL_LEDS, WHITE)
    else:
        robot.led.off(ALL_LEDS)

    wait(50, MSEC)
# Display different messages after the screen is pressed
while not robot.screen.pressing():
    wait(5, MSEC)
robot.screen.print("First message!")
robot.screen.next_row()
# Lift finger to press the screen again
while robot.screen.pressing():
    wait(5, MSEC)
while not robot.screen.pressing():
    wait(5, MSEC)
robot.screen.print("Second message!")
robot.screen.next_row()
x_position#
x_position , son ekran tıklamasının x koordinatını 0 (sol) ile 240 (sağ) arasında bir tamsayı olarak döndürür.
Usage:robot.screen.x_position()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Display the x-coordinate of where
# the screen is pressed
while True:
    if robot.screen.pressing():
        robot.screen.clear_screen()
        robot.screen.print(robot.screen.x_position())
    wait (50, MSEC)
y_position#
y_position , son ekran tıklamasının y koordinatını 0 (üst) ile 240 (alt) arasında bir tamsayı olarak döndürür.
Usage:robot.screen.y_position()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Display the y-coordinate of where
# the screen is pressed
while True:
    if robot.screen.pressing():
        robot.screen.clear_screen()
        robot.screen.print(robot.screen.y_position())
    wait (50, MSEC)
İmleç Yazdırma#
print#
print , robotun ekranında geçerli imleç konumunda ve yazı tipinde metin, sayı veya değişken değerleri yazdırır.
Usage:robot.screen.print(text)
Parametreler |
Tanım |
|---|---|
|
Ekranda görüntülenecek metin, sayı veya değişken değeri. |
# Display a message at the starting cursor position
robot.screen.print("Hello, Robot!")
set_cursor#
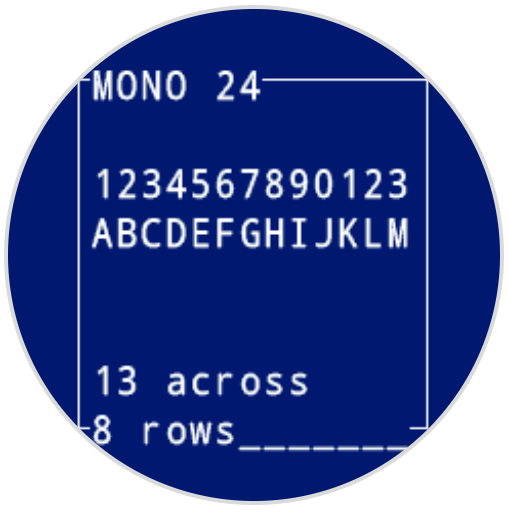
set_cursor metin imlecini robotun ekranındaki belirli bir satır ve sütuna taşır. Sonraki print çağrısı, yazdırmaya o konumdan başlayacaktır. Sığabilecek satır ve sütun sayısı, seçilen yazı tipine bağlıdır. Varsayılan tek aralıklı orta yazı tipiyle, ekran 8 satır ve 13 sütuna kadar net bir şekilde görüntüleyebilir. Bu aralığın ötesine yerleştirilen metin kesilebilir veya okunması zor olabilir.
Tek aralıklı yazı tiplerinde karakterlerin tümü aynı genişliktedir, bu da metin yerleşimini tutarlı hale getirir. Buna karşılık, orantılı yazı tiplerinde karakter genişliği değişir, bu nedenle bazı harfler diğerlerinden daha fazla yer kaplar. Bununla birlikte, hangi tür kullanılırsa kullanılsın, set_cursor imleci yazı tipi stiline göre değil, satır ve sütun boyutuna göre konumlandırır. Yazı tipi boyutu set_font kullanılarak ayarlanabilir.
Usage:robot.screen.set_cursor(row, column)
Parametreler |
Tanım |
|---|---|
|
İmleci taşımak istediğiniz satır. |
|
İmleci taşımak istediğiniz sütun. |
# Display text starting at Row 3 Column 2
robot.screen.set_cursor(3, 2)
robot.screen.print("Row 3, Column 2")
next_row#
next_row komutu, imleci robotun ekranındaki bir sonraki satırın 1. sütununa taşır.
Usage:robot.screen.next_row()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Display two lines of text
robot.screen.print("Line 1")
robot.screen.next_row()
robot.screen.print("Line 2")
clear_row#
clear_row komutu, robotun ekranındaki tek bir satır metni temizler.
Usage:robot.screen.clear_row(row, color)
Parametre |
Tanım |
|---|---|
|
İsteğe bağlı. Temizlenecek satır, tam sayı olarak belirtilir. Varsayılan değer, geçerli imleç satırıdır. |
|
Optional. The color to apply to the cleared row. Options include:
|
# Display text on two rows
robot.screen.print("This text stays")
robot.screen.next_row()
robot.screen.print("This text disappears")

# Wait 3 seconds before clearing only the second row
wait(3, SECONDS)
robot.screen.clear_row()
# Turn the 5th row green
robot.screen.clear_row(5, GREEN)
get_row#
get_row metnin tam sayı olarak yazdırılacağı geçerli satırı döndürür.
Usage:robot.screen.get_row()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Set cursor to (3,2) and print row number
robot.screen.set_cursor(3, 2)
robot.screen.print(robot.screen.get_row())
get_column#
get_column fonksiyonu, metnin tam sayı olarak yazdırılacağı geçerli sütunu döndürür.
Usage:robot.screen.get_column()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Set cursor to (3,2) and print column number
robot.screen.set_cursor(3, 2)
robot.screen.print(robot.screen.get_column())
XY Baskısı#
print_at#
print_at robotun ekranında belirli bir x ve y koordinatında piksel cinsinden metin, sayı veya değişken değerleri yazdırır; bu işlem, şu anda ayarlanmış font ve origin kullanılarak yapılır. x metnin sol taraftan ne kadar uzakta başlayacağını belirler ve y harflerin alt kısmının nerede duracağını belirler. Bu yöntem, mevcut imleç konumunu dikkate almaz.
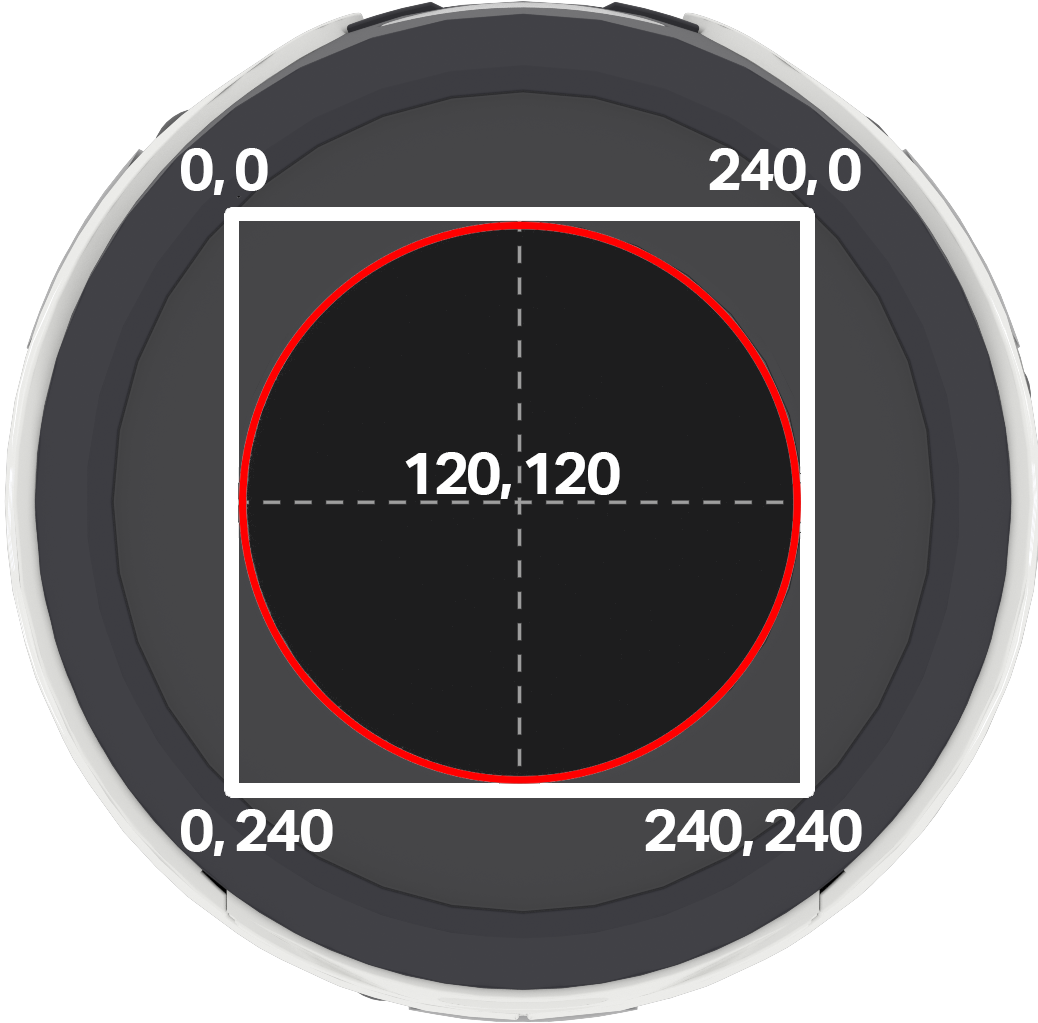
Not: Kırmızı daire, AIM robotunun dairesel ekranında hangi koordinatların görüneceğini gösterir. Kırmızı dairenin dışında kalan koordinatlar 0-240 aralığındadır ancak ekranda görünmeyecektir.
Usage:
robot.screen.print_at(text, x, y)
Parametre |
Tanım |
|---|---|
|
Ekrana yazdırılacak metin, sayı veya değişken değeri. |
|
Metnin yatay konumu, 0 ile 240 piksel arasında bir tamsayı olarak belirtilir. 0 sol; 240 sağdır. |
|
Metnin dikey konumu, 0 ile 240 piksel arasında bir tamsayı olarak belirtilir. 0 üst, 240 alt konumdur. |
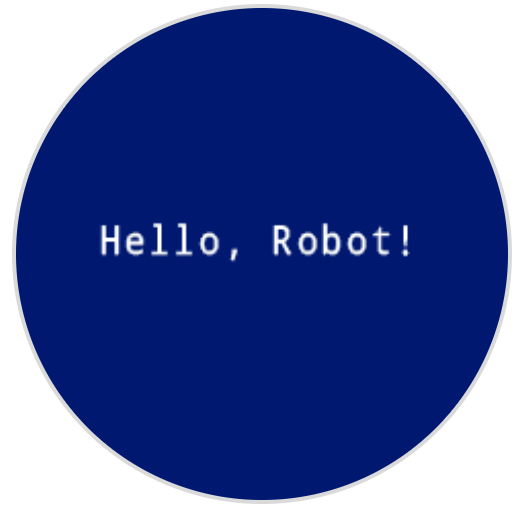
# Display a message in the middle of the screen
robot.screen.print_at("Hello, Robot!", x=40, y=120)
set_origin#
set_origin , robotun ekranında çizim ve koordinat tabanlı yazdırma için kullanılan başlangıç noktasını ayarlar. Varsayılan olarak, başlangıç noktası ekranın sol üst köşesidir.
Usage:
robot.screen.set_origin(x, y)
Parametre |
Tanım |
|---|---|
|
Başlangıç noktası olarak belirlenecek yeni x koordinatı, 0 ile 240 arasında bir tamsayı olarak verilmelidir. |
|
Başlangıç noktası olarak belirlenecek yeni y koordinatı, 0 ile 240 arasında bir tamsayı olarak verilmelidir. |
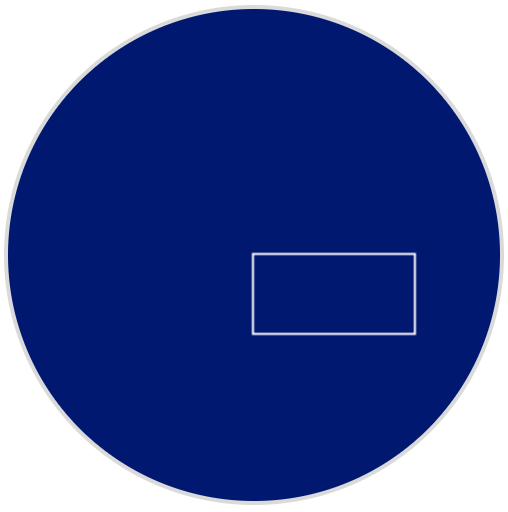
# Set the origin to the center of the screen
robot.screen.set_origin(120, 120)

# Draw a rectangle at the new origin
robot.screen.draw_rectangle(0, 0, 80, 40)
Mutatörler#
clear_screen#
clear_screen komutu, robotun ekranındaki tüm çizimleri ve metinleri temizler. Varsayılan olarak, imleç konumunu da 1. satır, 1. sütuna sıfırlar.
Usage:
robot.screen.clear_screen(color)
Parametre |
Tanım |
|---|---|
|
İsteğe bağlı. Ekran rengini ayarlar. Seçenekler şunlardır:
|
# Draw a circle, and clear it after 2 seconds
robot.screen.draw_circle(120, 120, 60)
wait(2, SECONDS)
robot.screen.clear_screen()
# Set the background color of the screen to red
robot.screen.clear_screen(RED)
set_font#
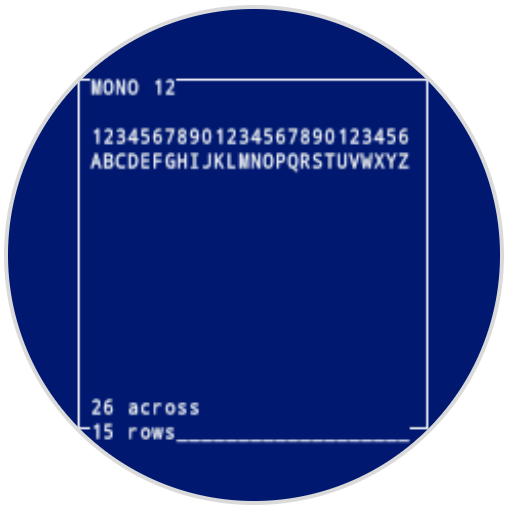
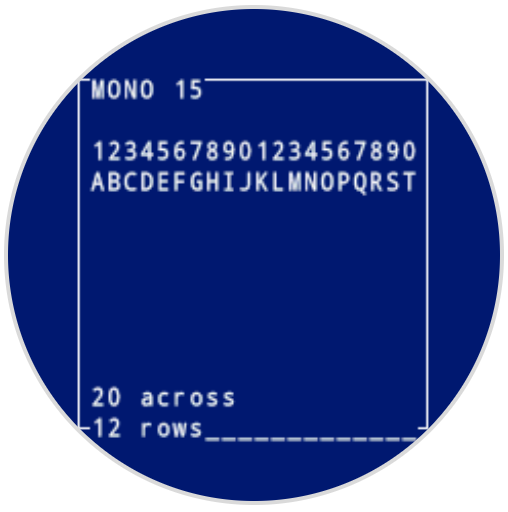
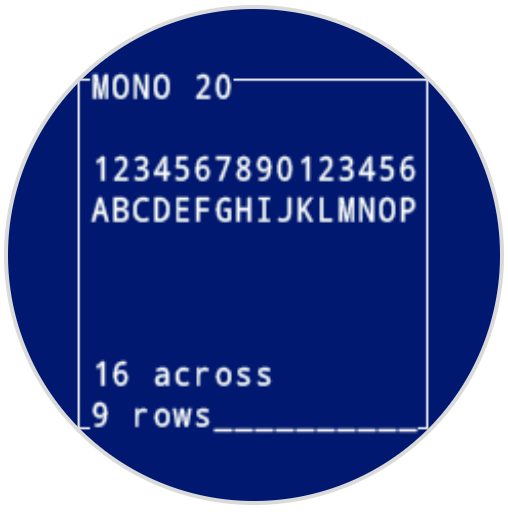
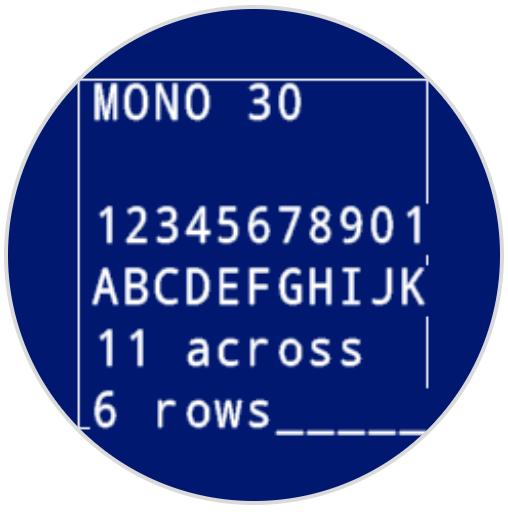
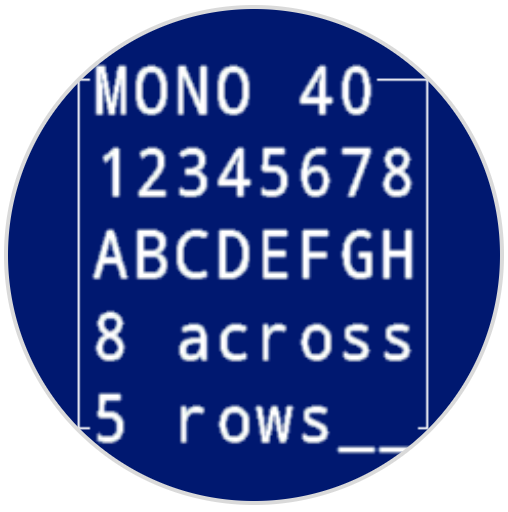
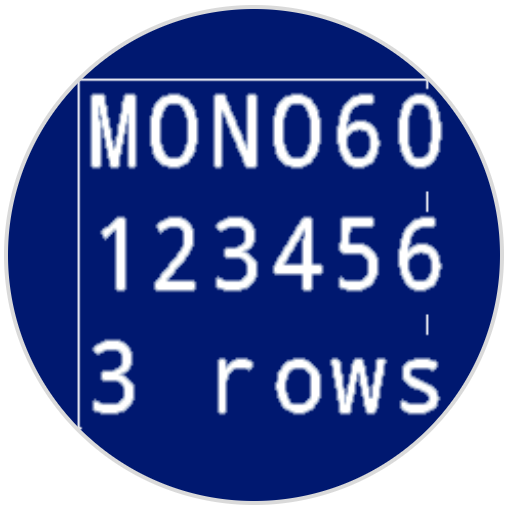
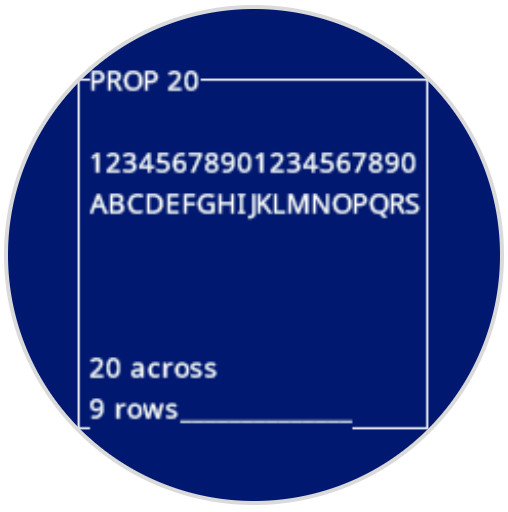
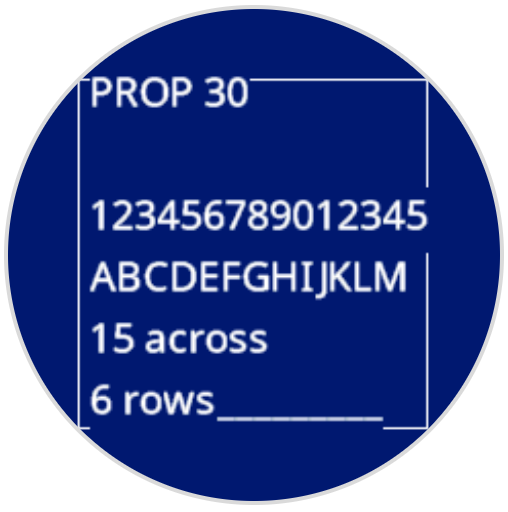
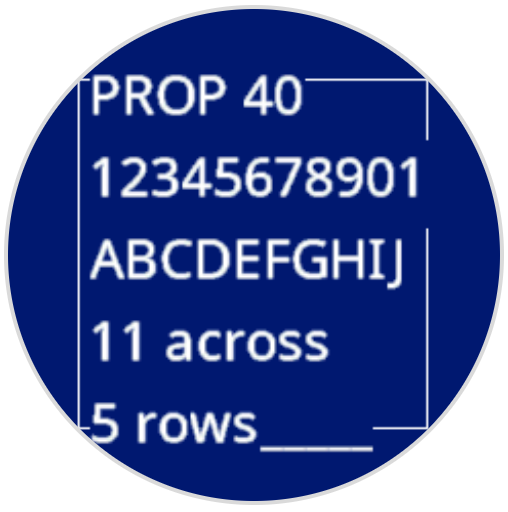
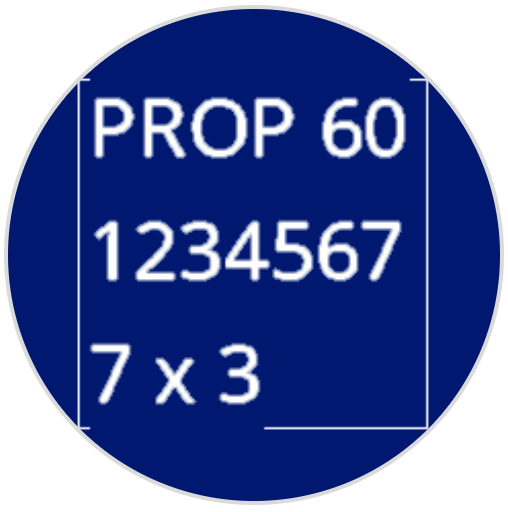
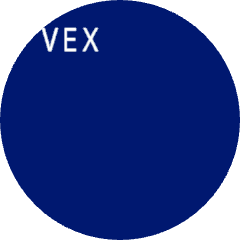
set_font , robotun ekranında metin görüntülemek için kullanılan yazı tipini ayarlar. Bu yazı tipi, print veya print_at ile yazdırılan tüm metinlere uygulanacaktır. Bir projenin başlangıcındaki varsayılan yazı tipi MONO24.
Usage:
robot.screen.set_font(fontname)
Parametre |
Tanım |
|---|---|
|
Yazı tipini aşağıdaki seçeneklerden birine ayarlar:
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
# Display text using a larger font
robot.screen.set_font(MONO40)
robot.screen.print("VEX")
set_pen_width#
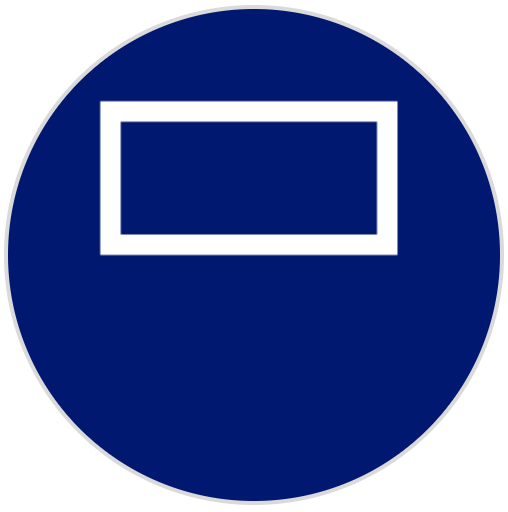
set_pen_width , çizilen çizgilerin ve şekil ana hatlarının kalınlığını ayarlar.
Usage:
robot.screen.set_pen_width(width)
Parametre |
Tanım |
|---|---|
|
Kalem genişliği, piksel cinsinden, 0 ile 32 arasında. |
# Draw a rectangle with a pen width of 10
robot.screen.set_pen_width(10)
robot.screen.draw_rectangle(50, 50, 130, 60)
set_pen_color#
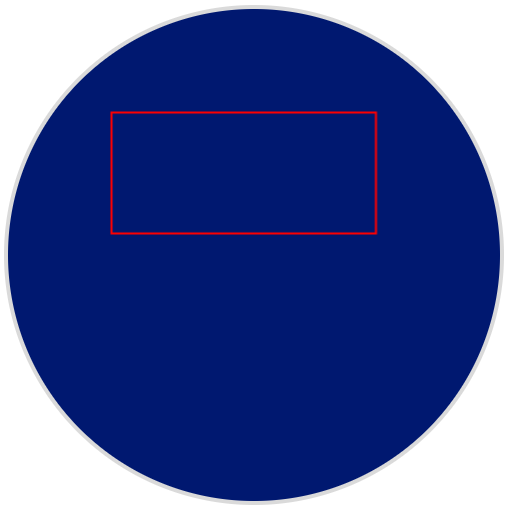
set_pen_color , metnin, piksellerin, çizgilerin ve şekil ana hatlarının rengini ayarlar.
Usage:
robot.screen.set_pen_color(color)
Parametre |
Tanım |
|---|---|
|
İsteğe bağlı. Kullanılacak kalem ve yazı tipi rengi. Seçenekler şunlardır:
|
# Draw a rectangle with a red pen
robot.screen.set_pen_color(RED)
robot.screen.draw_rectangle(50, 50, 130, 60)
set_fill_color#
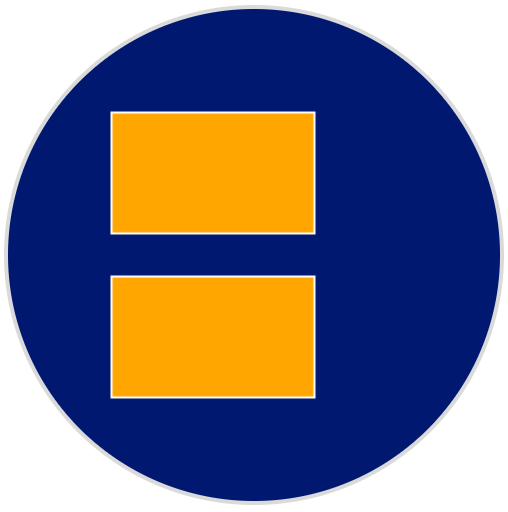
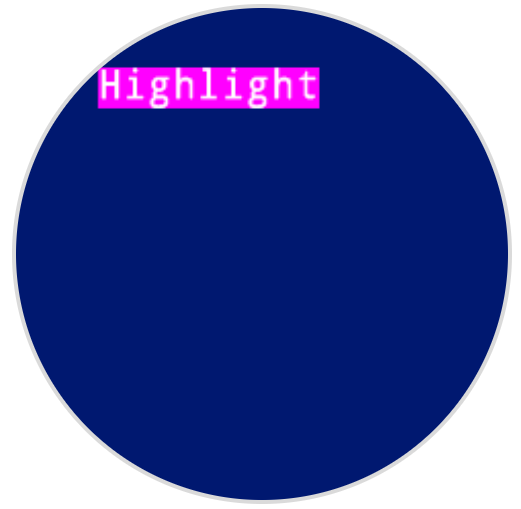
set_fill_color , şekiller çizilirken ve basılı metin arka plan kullandığında kullanılan dolgu rengini ayarlar.
Usage:robot.screen.set_fill_color(color)
Parametre |
Tanım |
|---|---|
|
İsteğe bağlı. Kullanılacak dolgu rengi. Seçenekler şunlardır:
|
# Draw two orange rectangles
robot.screen.set_fill_color(ORANGE)
robot.screen.draw_rectangle(50, 50, 100, 60)
robot.screen.draw_rectangle(50, 130, 100, 60)
# Display text with a purple background
robot.screen.set_fill_color(PURPLE)
robot.screen.print("Highlight")
Çizmek#
draw_pixel#
draw_pixel seçili x ve y koordinatında geçerli kalem rengi kullanılarak bir piksel çizer.
Usage:
robot.screen.draw_pixel(x, y)
Parametre |
Tanım |
|---|---|
|
Pikselin çizileceği x koordinatı, 0 ile 240 arasında bir tamsayı olarak verilir. |
|
Pikselin çizileceği y koordinatı, 0 ile 240 arasında bir tamsayı olarak verilir. |
# Draw a pixel at the center of the screen
robot.screen.draw_pixel(120, 120)
draw_line#
draw_line , mevcut kalem genişliği ve kalem rengi kullanılarak ilk ekran koordinatı (x1, y1) ikinci ekran koordinatı (x2, y2) bir çizgi çizer.
x ve y koordinatları, set_origin kullanılarak farklı bir başlangıç noktası ayarlanmadığı sürece varsayılan başlangıç noktası olan (0, 0)’ı kullanır.
Usage:
robot.screen.draw_line(x1, y1, x2, y2)
Parametre |
Tanım |
|---|---|
|
Çizginin başlangıç x koordinatı, 0 ile 240 arasında bir tamsayı olarak verilir. |
|
Doğrunun başlangıç y koordinatı, 0 ile 240 arasında bir tamsayı olarak verilir. |
|
Doğrunun bitiş noktasındaki x koordinatı, 0 ile 240 arasında bir tamsayı olarak verilir. |
|
Doğrunun bitiş noktasındaki y koordinatı, 0 ile 240 arasında bir tamsayı olarak verilir. |
# Draw a line from the top left to bottom right of the screen
robot.screen.draw_line(0, 0, 240, 240)
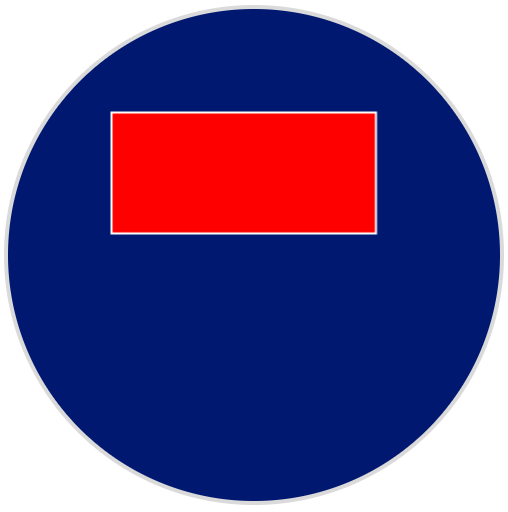
draw_rectangle#
draw_rectangle sol üst köşesi seçilen (x, y) koordinatında olan ve verilen genişlik ve yükseklik ile belirlenen boyutta (tüm değerler piksel cinsinden ölçülür) bir dikdörtgen çizer. Dikdörtgenin dış çizgisi, geçerli kalem genişliği ve kalem rengi kullanılarak çizilir. İç kısım, isteğe bağlı color parametresi kullanılmadığı sürece, geçerli dolgu rengi ile doldurulur.
x ve y koordinatları, set_origin kullanılarak farklı bir başlangıç noktası ayarlanmadığı sürece varsayılan başlangıç noktası olan (0, 0)’ı kullanır.
Usage:robot.screen.draw_rectangle(x, y, width, height, color)
Parametre |
Tanım |
|---|---|
|
Dikdörtgenin sol üst köşesinin x koordinatı, 0 ile 240 arasında bir tamsayı olarak verilir. |
|
Dikdörtgenin sol üst köşesinin y koordinatı, 0 ile 240 arasında bir tamsayı olarak verilir. |
|
Dikdörtgenin genişliği, 0 ile 240 arasında bir tamsayı olarak verilir. |
|
Dikdörtgenin yüksekliği, 0 ile 240 arasında bir tamsayı olarak verilmiştir. |
|
Optional. The fill color of the rectangle. Options include:
|
# Draw a red rectangle on the screen
robot.screen.draw_rectangle(50, 50, 130, 60, RED)
draw_circle#
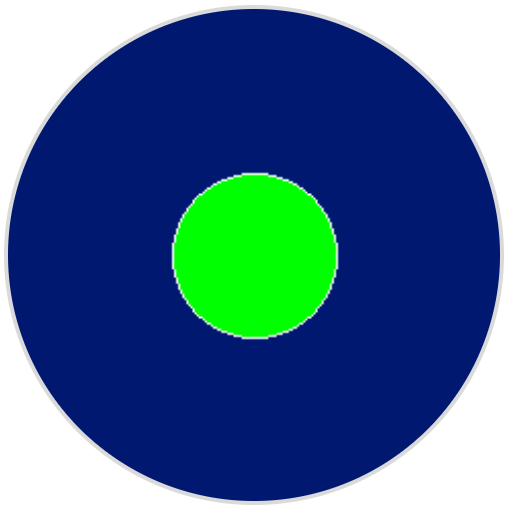
draw_circle seçilen (x, y) koordinatında merkezi olan ve verilen yarıçapla belirlenen boyutta bir daire çizer; tümü piksel cinsinden ölçülür. Dairenin dış çizgisi, geçerli kalem genişliği ve kalem rengi kullanılarak çizilir. İç kısım, isteğe bağlı color parametresi kullanılmadığı sürece, geçerli dolgu rengi ile doldurulur.
x ve y koordinatları, set_origin kullanılarak farklı bir başlangıç noktası ayarlanmadığı sürece varsayılan başlangıç noktası olan (0, 0)’ı kullanır.
Usage:robot.screen.draw_circle(x, y, radius, color)
Parametre |
Tanım |
|---|---|
|
Çemberin merkezinin x koordinatı, 0 ile 240 arasında bir tamsayı olarak verilir. |
|
Çemberin merkezinin y koordinatı, 0 ile 240 arasında bir tamsayı olarak verilir. |
|
Dairenin yarıçapı, 0 ile 240 piksel arasında bir tamsayı olarak verilir. |
|
Optional. The fill color of the circle. Options include:
|
# Draw a green circle on the screen
robot.screen.draw_circle(120, 120, 40, GREEN)
show_file#
show_file komutu, robotun ekranında özel olarak yüklenmiş bir görüntüyü görüntüler; robotun konumu, görüntünün referans noktasına bağlı olarak x, yve center parametreleri kullanılarak ayarlanır.
Usage:
robot.screen.show_file(file, x, y, center)
Parametre |
Tanım |
|---|---|
|
Kullanılacak özel resim, |
|
Görüntünün yatay kaydırma değeri, piksel cinsinden bir tamsayı olarak verilir. Pozitif değerler görüntüyü sağa, negatif değerler sola kaydırır. |
|
Görüntünün dikey kayması, piksel cinsinden bir tamsayı olarak verilir. Pozitif değerler görüntüyü aşağıya, negatif değerler yukarıya doğru hareket ettirir. |
|
Optional. If |
# Display uploaded Image 1 in the top left corner
robot.screen.show_file(IMAGE1, 0, 0)
# Show the same image on both sides of the screen
# Image size is 120 x 120
robot.screen.show_file(IMAGE1, 65, 0, center=True)
robot.screen.show_file(IMAGE1, -65, 0, center=True)
set_clip_region#
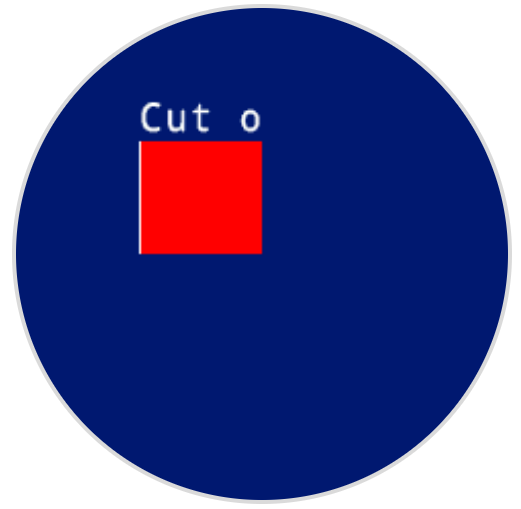
`set_clip_region , ekranda tüm çizimlerin ve metinlerin sınırlandırılacağı dikdörtgen bir alan tanımlar. Bu alanın dışındaki herhangi bir içerik görüntülenmeyecektir.
Usage:
robot.screen.set_clip_region(x, y, width, height)
Parametre |
Tanım |
|---|---|
|
Kırpma bölgesinin sol üst köşesinin x koordinatı, 0 ile 240 arasında ondalık bir değer olarak verilmiştir ( |
|
Kırpma bölgesinin sol üst köşesinin y koordinatı, 0 ile 240 arasında ondalık bir değer olarak verilmiştir ( |
|
Kırpma bölgesinin piksel cinsinden genişliği, 0 ile 240 arasında ondalık bir değer olarak verilmiştir ( |
|
Kırpma bölgesinin piksel cinsinden yüksekliği, 0 ile 240 arasında ondalık bir değer olarak verilmiştir ( |
# Restrict text and drawings to a specific region
robot.screen.set_clip_region(0, 0, 120, 120)
robot.screen.draw_rectangle(60, 60, 100, 100, RED)
robot.screen.print_at("Cut off!", x=60, y=60)
Geri aramalar#
pressed#
pressed , robotun ekranına basıldığında çağrılacak bir yöntemi kaydeder.
Usage:robot.screen.pressed(callback, arg)
Parametreler |
Tanım |
|---|---|
|
Kontrol ekranına basıldığında yürütülecek şekilde önceden tanımlanmış bir fonksiyon. |
|
İsteğe bağlı. Geri çağrı fonksiyonuna iletilecek argümanları içeren bir tuple. Daha fazla bilgi için Parametreli Fonksiyonları Kullanma bölümüne bakın. |
# Set the LEDs to green when the screen is pressed.
def screen_touched():
    robot.led.on(ALL_LEDS, GREEN)

robot.screen.pressed(screen_touched)
released#
released , robotun ekranı bırakıldığında çağrılacak bir yöntemi kaydeder.
Usage:robot.screen.released(callback, arg)
Parametreler |
Tanım |
|---|---|
|
Kontrol ekranına basıldığında yürütülecek şekilde önceden tanımlanmış bir fonksiyon. |
|
İsteğe bağlı. Geri çağrı fonksiyonuna iletilecek argümanları içeren bir tuple. Daha fazla bilgi için Parametreli Fonksiyonları Kullanma bölümüne bakın. |
# Set the LEDs to blue when the screen is released.
def screen_released():
    robot.led.on(ALL_LEDS, BLUE)

robot.screen.released(screen_released)