
स्क्रीन#
परिचय#
स्क्रीन विधियां नियंत्रित करती हैं कि VEX AIM कोडिंग रोबोट अपनी स्क्रीन पर टेक्स्ट, संख्याएं और ग्राफिक्स कैसे प्रदर्शित करता है, और स्क्रीन पर दबाए गए संकेतों पर कैसे प्रतिक्रिया देता है।
नीचे सभी विधियों की सूची दी गई है:
टच – स्क्रीन पर होने वाले दबाव को पहचानता है और प्रतिक्रिया देता है।
pressing– लौटाता है कि स्क्रीन वर्तमान में दबाई जा रही है या नहीं।x_position– अंतिम स्क्रीन प्रेस का x-निर्देशांक लौटाता है।y_position– अंतिम स्क्रीन प्रेस का y-निर्देशांक लौटाता है।
कर्सर प्रिंट – पंक्ति/स्तंभ प्रणाली का उपयोग करके पाठ प्रदर्शित करें।
print– वर्तमान कर्सर स्थिति पर टेक्स्ट, संख्याएँ या चर मान प्रिंट करता है।set_cursor– कर्सर को एक विशिष्ट पंक्ति और स्तंभ पर ले जाता है।next_row– कर्सर को अगली पंक्ति के कॉलम 1 पर ले जाता है।clear_row– पाठ की एक पंक्ति साफ़ करता है।get_row– वर्तमान कर्सर पंक्ति लौटाता है।get_column– वर्तमान कर्सर कॉलम लौटाता है।
XY प्रिंट – स्क्रीन पर किसी विशिष्ट निर्देशांक पर पाठ प्रदर्शित करें।
print_at– किसी विशिष्ट x और y निर्देशांक पर टेक्स्ट, संख्याएँ या चर मान प्रिंट करता है।set_origin– निर्देशांक-आधारित मुद्रण और ड्राइंग के लिए उपयोग किए जाने वाले मूल को सेट करता है।
म्यूटेटर्स – स्क्रीन साफ़ करें या दृश्य सेटिंग्स अपडेट करें।
clear_screen– स्क्रीन से सभी चित्र और टेक्स्ट साफ़ करता है।set_font– मुद्रित पाठ के लिए फ़ॉन्ट सेट करता है।set_pen_width– खींची गई रेखाओं और आकृति की रूपरेखा की मोटाई निर्धारित करता है।set_pen_color– टेक्स्ट, पिक्सेल, लाइन और आकार की रूपरेखा का रंग सेट करता है।set_fill_color– खींचे गए आकार और मुद्रित पाठ पृष्ठभूमि के लिए भरने का रंग सेट करता है।
ड्रा करें – स्क्रीन पर ग्राफ़िक्स और चित्र जोड़ें।
draw_pixel– एक विशिष्ट x और y स्थिति पर एक पिक्सेल बनाता है।draw_line– दो बिंदुओं के बीच एक रेखा खींचता है।draw_rectangle– एक आयत बनाता है।draw_circle– एक वृत्त बनाता है।show_file– अपलोड की गई छवि प्रदर्शित करता है।set_clip_region– यह प्रतिबंधित करता है कि चित्र और पाठ कहाँ दिखाई दे सकते हैं।
कॉलबैक – स्क्रीन दबाने या छोड़ने पर फ़ंक्शन चलाते हैं।
छूना#
pressing#
pressing एक बूलियन मान लौटाता है जो यह दर्शाता है कि रोबोट की स्क्रीन वर्तमान में दबाई जा रही है या नहीं।
True– स्क्रीन दबाई जा रही है।False– स्क्रीन को दबाया नहीं जा रहा है।
Usage:
robot.screen.pressing()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Turn LEDs white only while the screen is pressed.
while True:
    if robot.screen.pressing():
        robot.led.on(ALL_LEDS, WHITE)
    else:
        robot.led.off(ALL_LEDS)

    wait(50, MSEC)
# Display different messages after the screen is pressed
while not robot.screen.pressing():
    wait(5, MSEC)
robot.screen.print("First message!")
robot.screen.next_row()
# Lift finger to press the screen again
while robot.screen.pressing():
    wait(5, MSEC)
while not robot.screen.pressing():
    wait(5, MSEC)
robot.screen.print("Second message!")
robot.screen.next_row()
x_position#
x_position अंतिम स्क्रीन प्रेस के x-निर्देशांक को 0 (बाएं) से 240 (दाएं) तक पूर्णांक के रूप में लौटाता है।
Usage:robot.screen.x_position()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display the x-coordinate of where
# the screen is pressed
while True:
    if robot.screen.pressing():
        robot.screen.clear_screen()
        robot.screen.print(robot.screen.x_position())
    wait (50, MSEC)
y_position#
y_position अंतिम स्क्रीन प्रेस के y-निर्देशांक को 0 (शीर्ष) से 240 (नीचे) तक पूर्णांक के रूप में लौटाता है।
Usage:robot.screen.y_position()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display the y-coordinate of where
# the screen is pressed
while True:
    if robot.screen.pressing():
        robot.screen.clear_screen()
        robot.screen.print(robot.screen.y_position())
    wait (50, MSEC)
कर्सर प्रिंट#
print#
print रोबोट की स्क्रीन पर वर्तमान कर्सर स्थिति और फ़ॉन्ट पर टेक्स्ट, संख्याएँ या चर मान प्रिंट करता है।
Usage:robot.screen.print(text)
पैरामीटर |
विवरण |
|---|---|
|
स्क्रीन पर प्रदर्शित होने वाला पाठ, संख्या या चर मान। |
# Display a message at the starting cursor position
robot.screen.print("Hello, Robot!")
set_cursor#
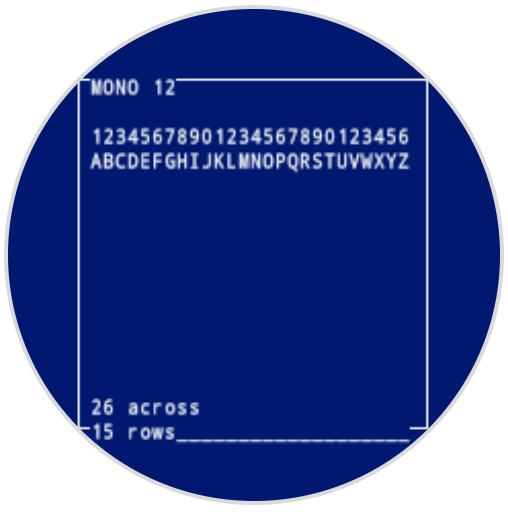
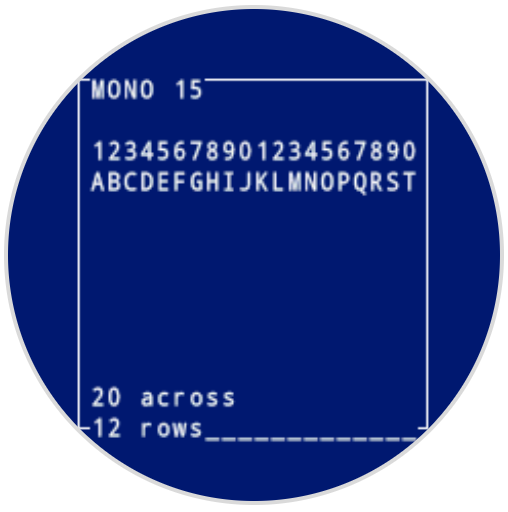
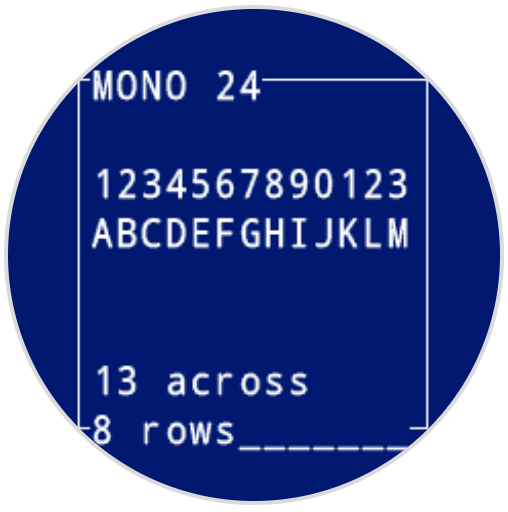
set_cursor रोबोट की स्क्रीन पर टेक्स्ट कर्सर को एक विशिष्ट पंक्ति और स्तंभ पर ले जाता है। अगली print कॉल उसी स्थान से प्रिंट करना शुरू कर देगी। प्रदर्शित होने वाली पंक्तियों और स्तंभों की संख्या चयनित फ़ॉन्ट पर निर्भर करती है। डिफ़ॉल्ट मोनोस्पेस्ड मीडियम फ़ॉन्ट के साथ, स्क्रीन पर 8 पंक्तियाँ और 13 स्तंभ स्पष्ट रूप से प्रदर्शित हो सकते हैं। इस सीमा से बाहर रखा गया टेक्स्ट कट सकता है या पढ़ने में कठिन हो सकता है।
मोनोस्पेस्ड फ़ॉन्ट में सभी अक्षर एक ही चौड़ाई के होते हैं, जिससे टेक्स्ट की प्लेसमेंट एकरूपता बनी रहती है। इसके विपरीत, प्रोपोर्शनल फ़ॉन्ट में अक्षरों की चौड़ाई अलग-अलग होती है, इसलिए कुछ अक्षर दूसरों की तुलना में अधिक जगह लेते हैं। हालांकि, चाहे कोई भी प्रकार इस्तेमाल किया जाए, set_cursor कर्सर को पंक्ति और स्तंभ के आकार के आधार पर निर्धारित करता है, न कि फ़ॉन्ट शैली के आधार पर। फ़ॉन्ट का आकार set_font का उपयोग करके समायोजित किया जा सकता है।
Usage:robot.screen.set_cursor(row, column)
पैरामीटर |
विवरण |
|---|---|
|
कर्सर को जिस पंक्ति में ले जाना है। |
|
कर्सर को जिस कॉलम में ले जाना है। |
# Display text starting at Row 3 Column 2
robot.screen.set_cursor(3, 2)
robot.screen.print("Row 3, Column 2")
next_row#
next_row कर्सर को रोबोट की स्क्रीन पर अगली पंक्ति के कॉलम 1 पर ले जाता है।
Usage:robot.screen.next_row()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Display two lines of text
robot.screen.print("Line 1")
robot.screen.next_row()
robot.screen.print("Line 2")
clear_row#
clear_row रोबोट की स्क्रीन पर टेक्स्ट की एक पंक्ति को साफ़ करता है।
Usage:robot.screen.clear_row(row, color)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। पूर्णांक के रूप में साफ़ की जाने वाली पंक्ति। डिफ़ॉल्ट रूप से वर्तमान कर्सर पंक्ति होती है। |
|
वैकल्पिक। खाली की गई पंक्ति पर लागू करने के लिए रंग। विकल्पों में शामिल हैं:
|
# Display text on two rows
robot.screen.print("This text stays")
robot.screen.next_row()
robot.screen.print("This text disappears")

# Wait 3 seconds before clearing only the second row
wait(3, SECONDS)
robot.screen.clear_row()
# Turn the 5th row green
robot.screen.clear_row(5, GREEN)
get_row#
get_row वर्तमान पंक्ति लौटाता है जहां टेक्स्ट को पूर्णांक के रूप में प्रिंट किया जाएगा।
Usage:robot.screen.get_row()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Set cursor to (3,2) and print row number
robot.screen.set_cursor(3, 2)
robot.screen.print(robot.screen.get_row())
get_column#
get_column वर्तमान कॉलम लौटाता है जहां टेक्स्ट को पूर्णांक के रूप में प्रिंट किया जाएगा।
Usage:robot.screen.get_column()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Set cursor to (3,2) and print column number
robot.screen.set_cursor(3, 2)
robot.screen.print(robot.screen.get_column())
XY प्रिंट#
print_at#
print_at वर्तमान में सेट फ़ॉन्ट और ओरिजिन का उपयोग करके रोबोट की स्क्रीन पर विशिष्ट x और y निर्देशांक (पिक्सेल में) पर टेक्स्ट, संख्याएँ या चर मान प्रिंट करता है। x यह निर्धारित करता है कि टेक्स्ट बाईं ओर से कितनी दूरी पर शुरू होता है, और y यह निर्धारित करता है कि अक्षरों का निचला भाग कहाँ स्थित है। यह विधि वर्तमान कर्सर स्थिति को अनदेखा करती है।
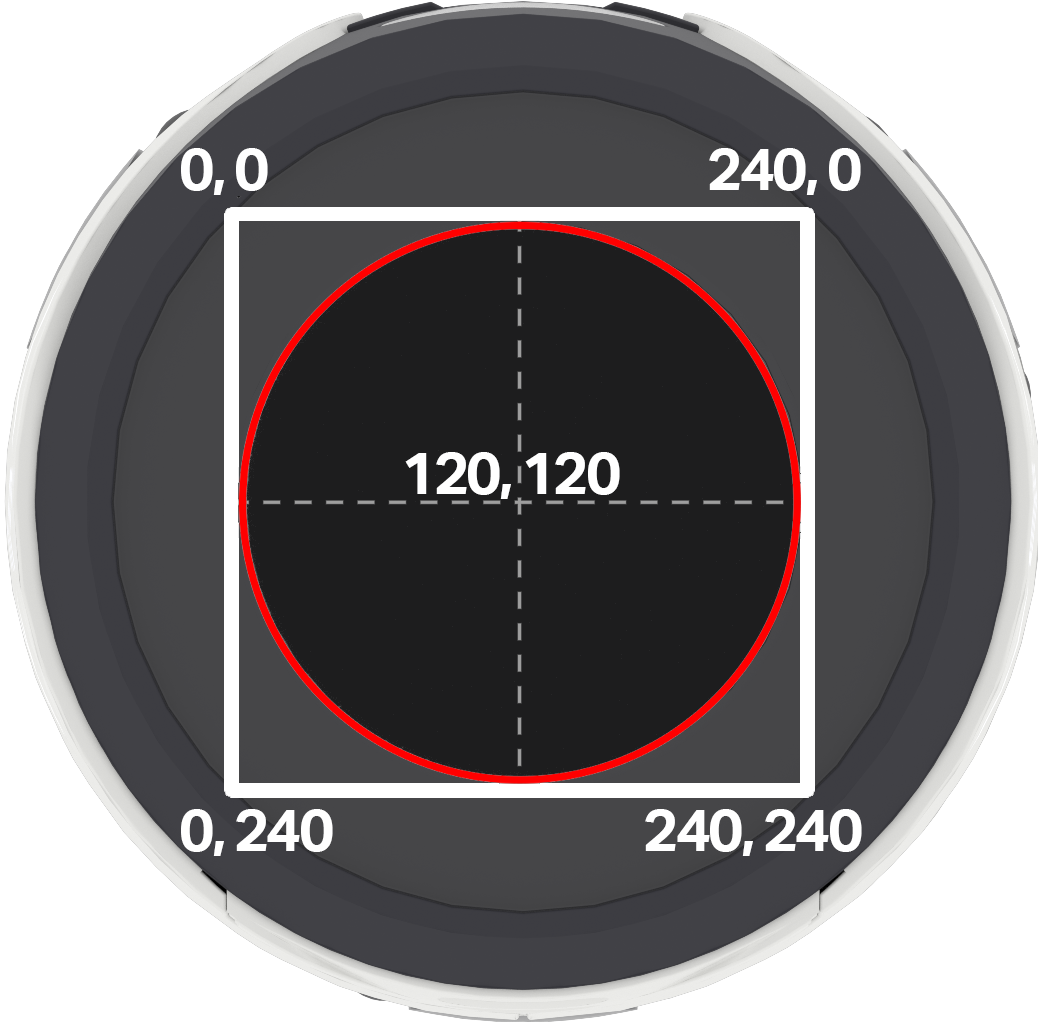
ध्यान दें: लाल वृत्त उन निर्देशांकों को दर्शाता है जो AIM रोबोट की गोलाकार स्क्रीन पर दिखाई देंगे। लाल वृत्त के बाहर स्थित निर्देशांक 0–240 की सीमा में आते हैं, लेकिन स्क्रीन पर दिखाई नहीं देंगे।
Usage:
robot.screen.print_at(text, x, y)
पैरामीटर |
विवरण |
|---|---|
|
स्क्रीन पर प्रिंट करने के लिए टेक्स्ट, संख्या या वेरिएबल का मान। |
|
टेक्स्ट की क्षैतिज स्थिति, 0 से 240 पिक्सल तक के पूर्णांक के रूप में। 0 का अर्थ है बायां; 240 का अर्थ है दायां। |
|
टेक्स्ट की ऊर्ध्वाधर स्थिति, 0 से 240 पिक्सल तक के पूर्णांक के रूप में। 0 शीर्ष है; 240 सबसे निचला है। |
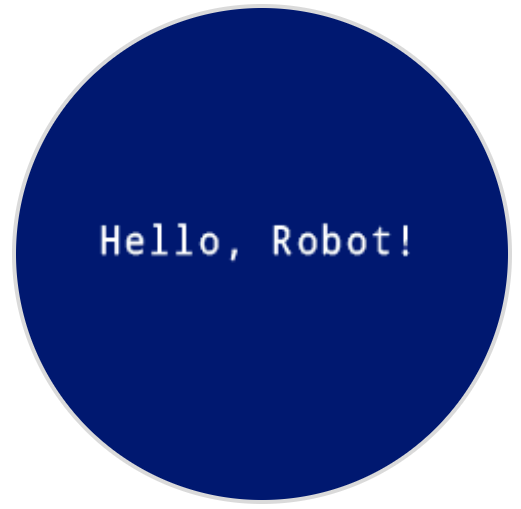
# Display a message in the middle of the screen
robot.screen.print_at("Hello, Robot!", x=40, y=120)
set_origin#
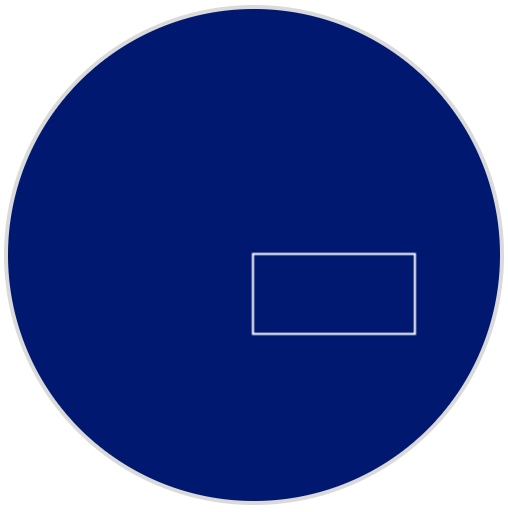
set_origin फ़ंक्शन रोबोट की स्क्रीन पर ड्राइंग और कोऑर्डिनेट-आधारित प्रिंटिंग के लिए उपयोग किए जाने वाले मूल बिंदु को निर्धारित करता है। डिफ़ॉल्ट रूप से, मूल बिंदु स्क्रीन का ऊपरी-बायां कोना होता है।
Usage:
robot.screen.set_origin(x, y)
पैरामीटर |
विवरण |
|---|---|
|
मूल बिंदु के रूप में निर्धारित किया जाने वाला नया x-निर्देशांक, 0 से 240 तक की पूर्णांक संख्या के रूप में दिया गया है। |
|
मूल बिंदु के रूप में निर्धारित किया जाने वाला नया y-निर्देशांक, 0 से 240 तक की पूर्णांक संख्या के रूप में दिया गया है। |
# Set the origin to the center of the screen
robot.screen.set_origin(120, 120)

# Draw a rectangle at the new origin
robot.screen.draw_rectangle(0, 0, 80, 40)
उत्परिवर्तक#
clear_screen#
clear_screen रोबोट की स्क्रीन से सभी चित्र और टेक्स्ट साफ़ कर देता है। डिफ़ॉल्ट रूप से, यह कर्सर की स्थिति को पंक्ति 1, स्तंभ 1 पर रीसेट कर देता है।
Usage:
robot.screen.clear_screen(color)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। स्क्रीन का रंग सेट करता है। विकल्पों में शामिल हैं:
|
# Draw a circle, and clear it after 2 seconds
robot.screen.draw_circle(120, 120, 60)
wait(2, SECONDS)
robot.screen.clear_screen()
# Set the background color of the screen to red
robot.screen.clear_screen(RED)
set_font#
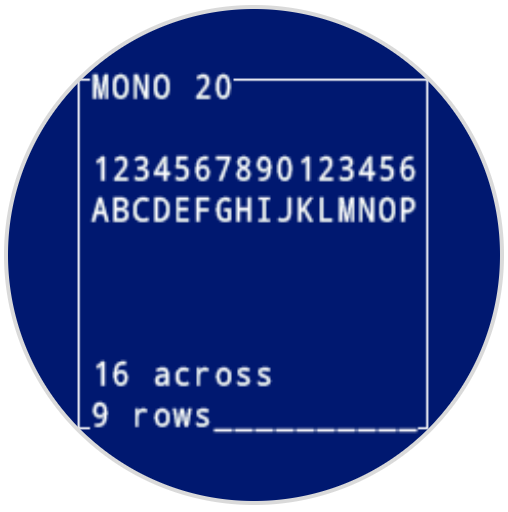
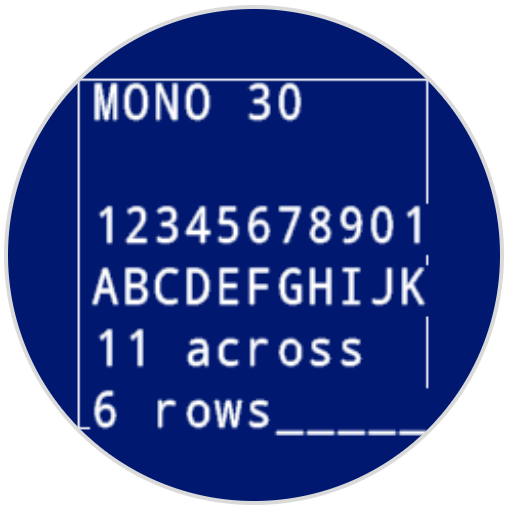
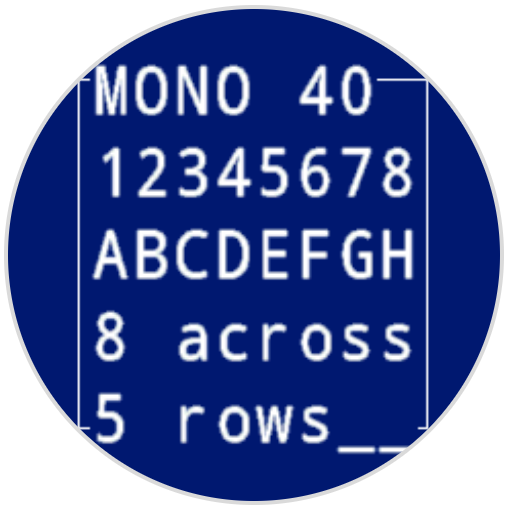
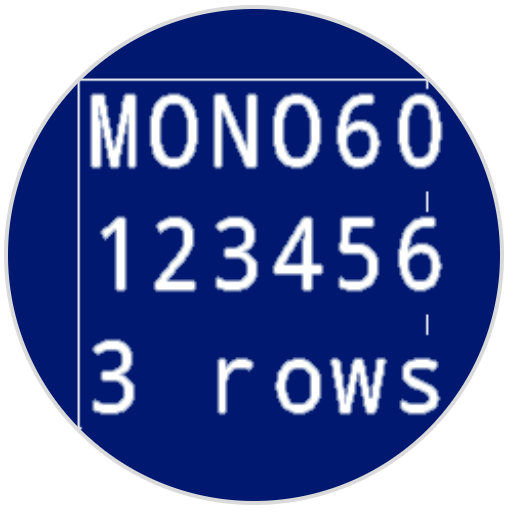
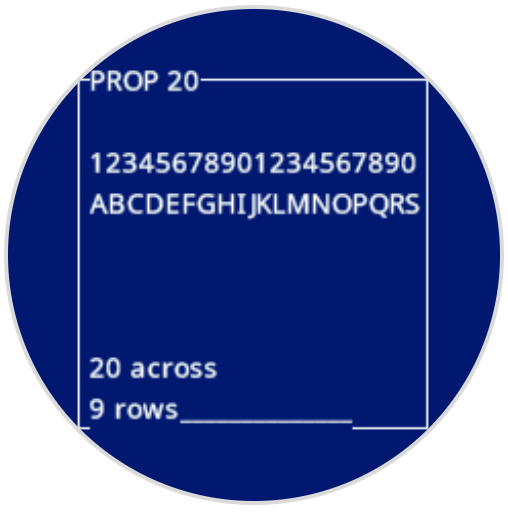
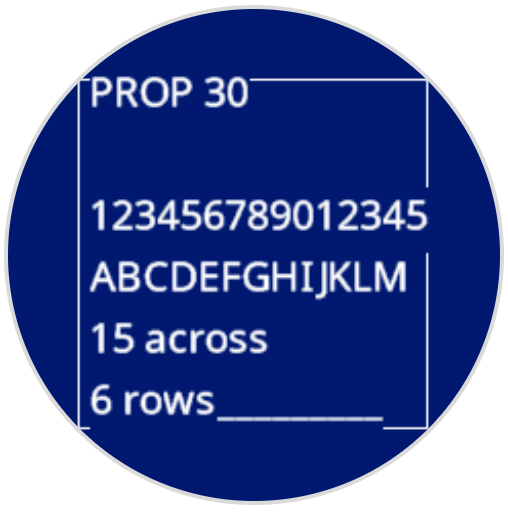
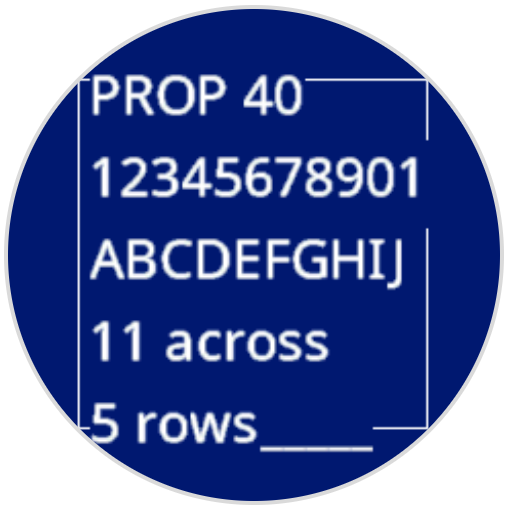
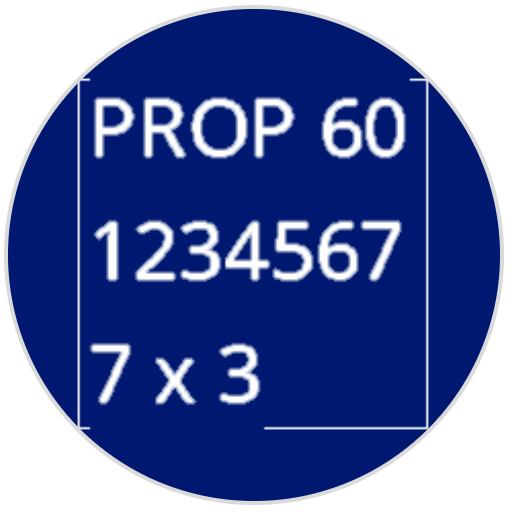
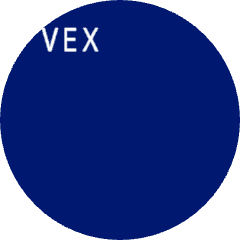
set_font रोबोट की स्क्रीन पर टेक्स्ट प्रदर्शित करने के लिए उपयोग किए जाने वाले फ़ॉन्ट को सेट करता है। यह फ़ॉन्ट print या print_at के साथ मुद्रित सभी टेक्स्ट पर लागू होगा। प्रोजेक्ट की शुरुआत में डिफ़ॉल्ट फ़ॉन्ट MONO24 है।
Usage:
robot.screen.set_font(fontname)
पैरामीटर |
विवरण |
|---|---|
|
Sets the font to one of the following:
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
# Display text using a larger font
robot.screen.set_font(MONO40)
robot.screen.print("VEX")
set_pen_width#
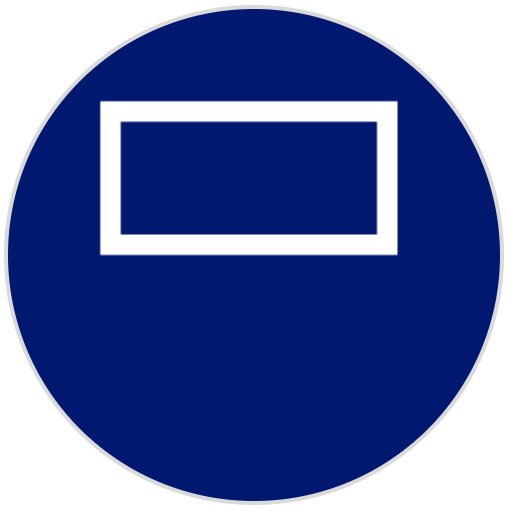
set_pen_width खींची गई रेखाओं और आकृति की रूपरेखाओं की मोटाई निर्धारित करता है।
Usage:
robot.screen.set_pen_width(width)
पैरामीटर |
विवरण |
|---|---|
|
पेन की चौड़ाई, पिक्सल में, 0 से 32 तक। |
# Draw a rectangle with a pen width of 10
robot.screen.set_pen_width(10)
robot.screen.draw_rectangle(50, 50, 130, 60)
set_pen_color#
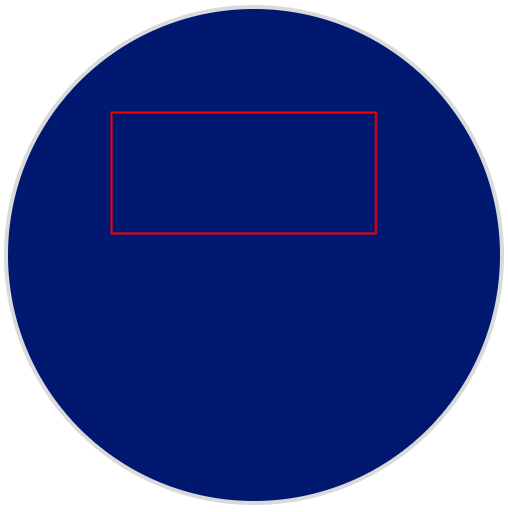
set_pen_color टेक्स्ट, पिक्सेल, लाइनों और आकार की रूपरेखाओं का रंग सेट करता है।
Usage:
robot.screen.set_pen_color(color)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। उपयोग करने के लिए पेन और फ़ॉन्ट रंग। विकल्पों में शामिल हैं:
|
# Draw a rectangle with a red pen
robot.screen.set_pen_color(RED)
robot.screen.draw_rectangle(50, 50, 130, 60)
set_fill_color#
set_fill_color आकृतियों को बनाते समय और मुद्रित पाठ में पृष्ठभूमि का उपयोग करते समय उपयोग किए जाने वाले भरने के रंग को सेट करता है।
Usage:robot.screen.set_fill_color(color)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। उपयोग करने के लिए भरने का रंग। विकल्पों में शामिल हैं:
|
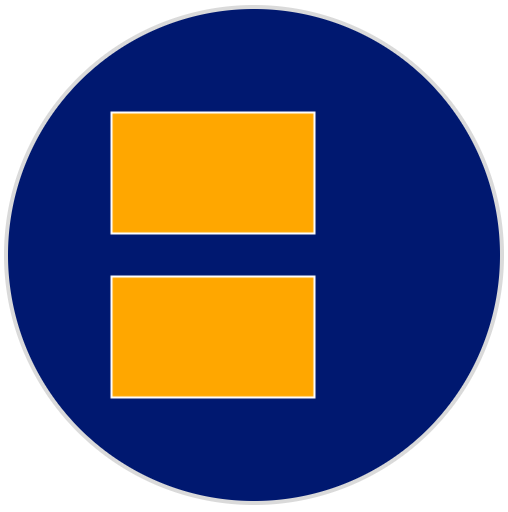
# Draw two orange rectangles
robot.screen.set_fill_color(ORANGE)
robot.screen.draw_rectangle(50, 50, 100, 60)
robot.screen.draw_rectangle(50, 130, 100, 60)
# Display text with a purple background
robot.screen.set_fill_color(PURPLE)
robot.screen.print("Highlight")
खींचना#
draw_pixel#
draw_pixel चयनित x और y निर्देशांक पर वर्तमान पेन रंग का उपयोग करके एक पिक्सेल खींचता है।
Usage:
robot.screen.draw_pixel(x, y)
पैरामीटर |
विवरण |
|---|---|
|
वह x-निर्देशांक जहाँ पिक्सेल बनाया जाएगा, 0 से 240 तक के पूर्णांक के रूप में दिया गया है। |
|
पिक्सेल को जिस y-निर्देशांक पर बनाया जाएगा, उसे 0 से 240 तक के पूर्णांक के रूप में दिया जाता है। |
# Draw a pixel at the center of the screen
robot.screen.draw_pixel(120, 120)
draw_line#
draw_line पहली स्क्रीन निर्देशांक (x1, y1) से दूसरी स्क्रीन निर्देशांक (x2, y2) तक वर्तमान पेन चौड़ाई और पेन रंग का उपयोग करके एक रेखा खींचता है।
x और y-निर्देशांक डिफ़ॉल्ट मूल (0, 0) का उपयोग करते हैं जब तक कि set_origin का उपयोग करके एक अलग मूल सेट नहीं किया गया हो।
Usage:
robot.screen.draw_line(x1, y1, x2, y2)
पैरामीटर |
विवरण |
|---|---|
|
रेखा का प्रारंभिक x-निर्देशांक, जो 0 से 240 तक की पूर्णांक संख्या के रूप में दिया गया है। |
|
रेखा का प्रारंभिक y-निर्देशांक, जो 0 से 240 तक की पूर्णांक संख्या के रूप में दिया गया है। |
|
रेखा का अंतिम x-निर्देशांक, जो 0 से 240 तक की पूर्णांक संख्या के रूप में दिया गया है। |
|
रेखा का अंतिम y-निर्देशांक, जो 0 से 240 तक की पूर्णांक संख्या के रूप में दिया गया है। |
# Draw a line from the top left to bottom right of the screen
robot.screen.draw_line(0, 0, 240, 240)
draw_rectangle#
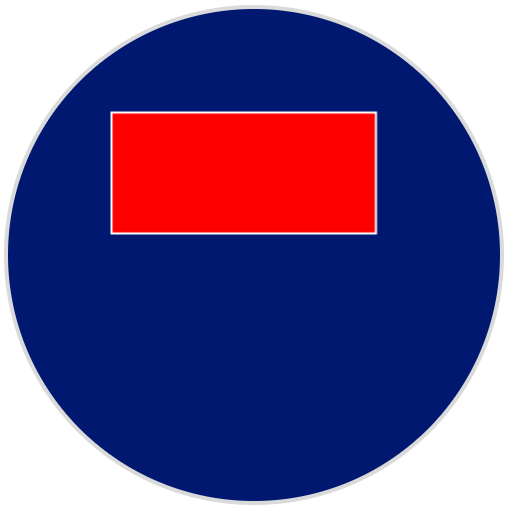
draw_rectangle draws a rectangle with its top-left corner at the selected (x, y) coordinate and a size determined by the given width and height, all measured in pixels. The rectangle’s outline is drawn using the current pen width and pen color. The interior is filled with the current fill color, unless the optional color parameter is used.
x और y-निर्देशांक डिफ़ॉल्ट मूल (0, 0) का उपयोग करते हैं जब तक कि set_origin का उपयोग करके एक अलग मूल सेट नहीं किया गया हो।
Usage:robot.screen.draw_rectangle(x, y, width, height, color)
पैरामीटर |
विवरण |
|---|---|
|
आयत के ऊपरी-बाएँ कोने का x-निर्देशांक, जो 0 से 240 तक की पूर्णांक संख्या के रूप में दिया गया है। |
|
आयत के ऊपरी-बाएँ कोने का y-निर्देशांक, जो 0 से 240 तक की पूर्णांक संख्या के रूप में दिया गया है। |
|
आयत की चौड़ाई, जो 0 से 240 तक की पूर्णांक संख्या के रूप में दी गई है। |
|
आयत की ऊँचाई, जो 0 से 240 तक की पूर्णांक संख्या के रूप में दी गई है। |
|
वैकल्पिक। आयत का भरने का रंग। विकल्पों में शामिल हैं:
|
# Draw a red rectangle on the screen
robot.screen.draw_rectangle(50, 50, 130, 60, RED)
draw_circle#
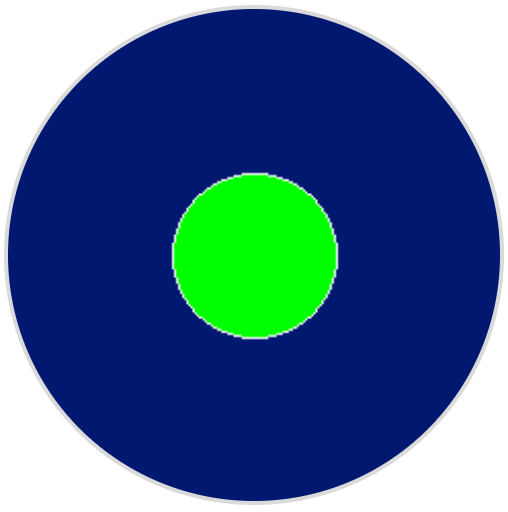
draw_circle draws a circle with its center at the selected (x, y) coordinate and a size determined by the given radius, all measured in pixels. The circle’s outline is drawn using the current pen width and pen color. The interior is filled with the current fill color, unless the optional color parameter is used.
x और y-निर्देशांक डिफ़ॉल्ट मूल (0, 0) का उपयोग करते हैं जब तक कि set_origin का उपयोग करके एक अलग मूल सेट नहीं किया गया हो।
Usage:robot.screen.draw_circle(x, y, radius, color)
पैरामीटर |
विवरण |
|---|---|
|
वृत्त के केंद्र का x-निर्देशांक, जो 0 से 240 तक की पूर्णांक संख्या के रूप में दिया गया है। |
|
वृत्त के केंद्र का y-निर्देशांक, जो 0 से 240 तक की पूर्णांक संख्या के रूप में दिया गया है। |
|
वृत्त की त्रिज्या, जो 0 से 240 पिक्सेल तक की पूर्णांक संख्या के रूप में दी गई है। |
|
वैकल्पिक। वृत्त का भरने का रंग। विकल्पों में शामिल हैं:
|
# Draw a green circle on the screen
robot.screen.draw_circle(120, 120, 40, GREEN)
show_file#
show_file रोबोट की स्क्रीन पर एक कस्टम अपलोड की गई छवि प्रदर्शित करता है, जिसकी स्थिति छवि के संदर्भ बिंदु के आधार पर x, y, और center मापदंडों का उपयोग करके सेट की जाती है।
Usage:
robot.screen.show_file(file, x, y, center)
पैरामीटर |
विवरण |
|---|---|
|
उपयोग की जाने वाली कस्टम छवि, |
|
छवि का क्षैतिज ऑफ़सेट, पिक्सेल में एक पूर्णांक के रूप में दिया गया है। धनात्मक मान इसे दाईं ओर ले जाते हैं; ऋणात्मक मान इसे बाईं ओर ले जाते हैं। |
|
छवि का ऊर्ध्वाधर ऑफ़सेट, पिक्सेल में एक पूर्णांक के रूप में दिया गया है। धनात्मक मान इसे नीचे की ओर ले जाते हैं; ऋणात्मक मान इसे ऊपर की ओर ले जाते हैं। |
|
वैकल्पिक। यदि |
# Display uploaded Image 1 in the top left corner
robot.screen.show_file(IMAGE1, 0, 0)
# Show the same image on both sides of the screen
# Image size is 120 x 120
robot.screen.show_file(IMAGE1, 65, 0, center=True)
robot.screen.show_file(IMAGE1, -65, 0, center=True)
set_clip_region#
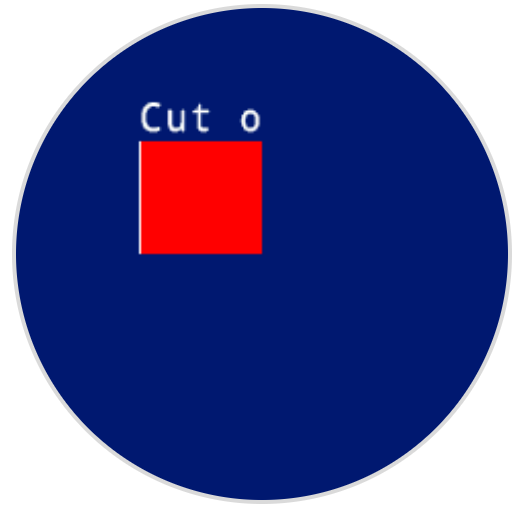
set_clip_region स्क्रीन पर एक आयताकार क्षेत्र परिभाषित किया जाता है, जहाँ सभी चित्र और पाठ सीमित रहेंगे। इस क्षेत्र के बाहर की कोई भी सामग्री प्रदर्शित नहीं होगी।
Usage:
robot.screen.set_clip_region(x, y, width, height)
पैरामीटर |
विवरण |
|---|---|
|
क्लिप क्षेत्र के ऊपरी-बाएँ कोने का x-निर्देशांक, दशमलव ( |
|
क्लिप क्षेत्र के ऊपरी-बाएँ कोने का y-निर्देशांक, दशमलव ( |
|
क्लिप क्षेत्र की चौड़ाई पिक्सेल में, दशमलव ( |
|
क्लिप क्षेत्र की ऊंचाई पिक्सेल में, दशमलव ( |
# Restrict text and drawings to a specific region
robot.screen.set_clip_region(0, 0, 120, 120)
robot.screen.draw_rectangle(60, 60, 100, 100, RED)
robot.screen.print_at("Cut off!", x=60, y=60)
कॉलबैक#
pressed#
pressed रजिस्टर हो जाता है, जिससे रोबोट की स्क्रीन दबाए जाने पर कॉल की जाने वाली विधि पंजीकृत हो जाती है।
Usage:robot.screen.pressed(callback, arg)
पैरामीटर |
विवरण |
|---|---|
|
एक फ़ंक्शन जिसे नियंत्रक स्क्रीन दबाए जाने पर निष्पादित करने के लिए पहले से परिभाषित किया गया है। |
|
वैकल्पिक। कॉलबैक फ़ंक्शन को पास करने के लिए तर्क युक्त एक टपल। अधिक जानकारी के लिए पैरामीटर के साथ फ़ंक्शन का उपयोग करना देखें। |
# Set the LEDs to green when the screen is pressed.
def screen_touched():
    robot.led.on(ALL_LEDS, GREEN)

robot.screen.pressed(screen_touched)
released#
released रोबोट की स्क्रीन रिलीज़ होने पर कॉल किए जाने वाले मेथड को रजिस्टर करता है।
Usage:robot.screen.released(callback, arg)
पैरामीटर |
विवरण |
|---|---|
|
एक फ़ंक्शन जिसे नियंत्रक स्क्रीन दबाए जाने पर निष्पादित करने के लिए पहले से परिभाषित किया गया है। |
|
वैकल्पिक। कॉलबैक फ़ंक्शन को पास करने के लिए तर्क युक्त एक टपल। अधिक जानकारी के लिए पैरामीटर के साथ फ़ंक्शन का उपयोग करना देखें। |
# Set the LEDs to blue when the screen is released.
def screen_released():
    robot.led.on(ALL_LEDS, BLUE)

robot.screen.released(screen_released)