
Layar#
Perkenalan#
Metode Layar mengontrol bagaimana Robot Pemrograman VEX AIM menampilkan teks, angka, dan grafik di layarnya, serta bagaimana robot tersebut merespons tekanan pada layar.
Berikut adalah daftar semua metode:
Sentuh – Mendeteksi dan merespons sentuhan layar.
pressing– Mengembalikan apakah layar sedang ditekan.x_position– Mengembalikan koordinat x dari penekanan layar terakhir.y_position– Mengembalikan koordinat y dari penekanan layar terakhir.
Cetak Kursor – Menampilkan teks menggunakan sistem baris/kolom.
print– Mencetak teks, angka, atau nilai variabel pada posisi kursor saat ini.set_cursor– Memindahkan kursor ke baris dan kolom tertentu.next_row– Memindahkan kursor ke kolom 1 baris berikutnya.clear_row– Menghapus baris teks.get_row– Mengembalikan baris kursor saat ini.get_column– Mengembalikan kolom kursor saat ini.
Pencetakan XY – Menampilkan teks pada koordinat layar tertentu.
print_at– Mencetak teks, angka, atau nilai variabel pada koordinat x dan y tertentu.set_origin– Mengatur titik asal yang digunakan untuk pencetakan dan penggambaran berbasis koordinat.
Mutator – Bersihkan layar atau perbarui pengaturan visual.
clear_screen– Menghapus semua gambar dan teks dari layar.set_font– Mengatur font untuk teks yang dicetak.set_pen_width– Mengatur ketebalan garis yang digambar dan garis luar bentuk.set_pen_color– Mengatur warna teks, piksel, garis, dan garis luar bentuk.set_fill_color– Mengatur warna isian untuk bentuk yang digambar dan latar belakang teks yang dicetak.
Gambar – Tambahkan grafik dan gambar ke layar.
draw_pixel– Menggambar piksel pada posisi x dan y tertentu.draw_line– Menggambar garis antara dua titik.draw_rectangle– Menggambar persegi panjang.draw_circle– Menggambar lingkaran.show_file– Menampilkan gambar yang diunggah.set_clip_region– Membatasi di mana gambar dan teks dapat muncul.
Callback – Menjalankan fungsi saat layar ditekan atau dilepaskan.
Menyentuh#
pressing#
Menekan pressing akan mengembalikan nilai Boolean yang menunjukkan apakah layar robot sedang ditekan atau tidak.
True– Layar sedang ditekan.False– Layar tidak ditekan.
Usage:
robot.screen.pressing()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Turn LEDs white only while the screen is pressed.
while True:
    if robot.screen.pressing():
        robot.led.on(ALL_LEDS, WHITE)
    else:
        robot.led.off(ALL_LEDS)

    wait(50, MSEC)
# Display different messages after the screen is pressed
while not robot.screen.pressing():
    wait(5, MSEC)
robot.screen.print("First message!")
robot.screen.next_row()
# Lift finger to press the screen again
while robot.screen.pressing():
    wait(5, MSEC)
while not robot.screen.pressing():
    wait(5, MSEC)
robot.screen.print("Second message!")
robot.screen.next_row()
x_position#
x_position mengembalikan koordinat x dari penekanan layar terakhir sebagai bilangan bulat dari 0 (kiri) hingga 240 (kanan).
Usage:robot.screen.x_position()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Display the x-coordinate of where
# the screen is pressed
while True:
    if robot.screen.pressing():
        robot.screen.clear_screen()
        robot.screen.print(robot.screen.x_position())
    wait (50, MSEC)
y_position#
y_position mengembalikan koordinat y dari penekanan layar terakhir sebagai bilangan bulat dari 0 (atas) hingga 240 (bawah).
Usage:robot.screen.y_position()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Display the y-coordinate of where
# the screen is pressed
while True:
    if robot.screen.pressing():
        robot.screen.clear_screen()
        robot.screen.print(robot.screen.y_position())
    wait (50, MSEC)
Cetak Kursor#
print#
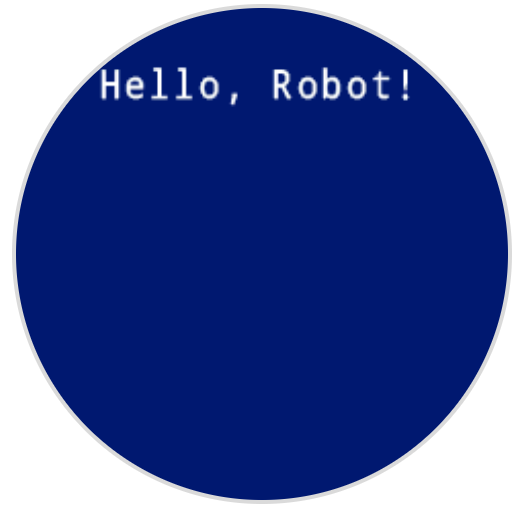
print mencetak teks, angka, atau nilai variabel pada layar robot di posisi kursor dan font saat ini.
Usage:robot.screen.print(text)
Parameter |
Keterangan |
|---|---|
|
Teks, angka, atau nilai variabel yang akan ditampilkan di layar. |
# Display a message at the starting cursor position
robot.screen.print("Hello, Robot!")
set_cursor#
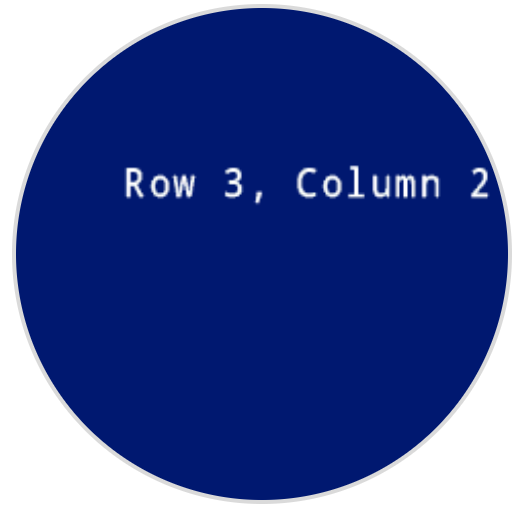
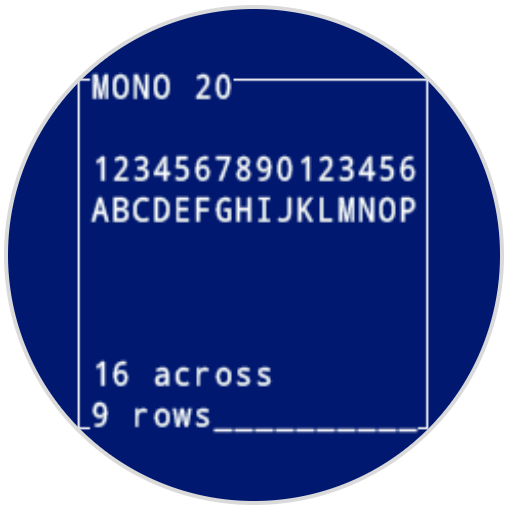
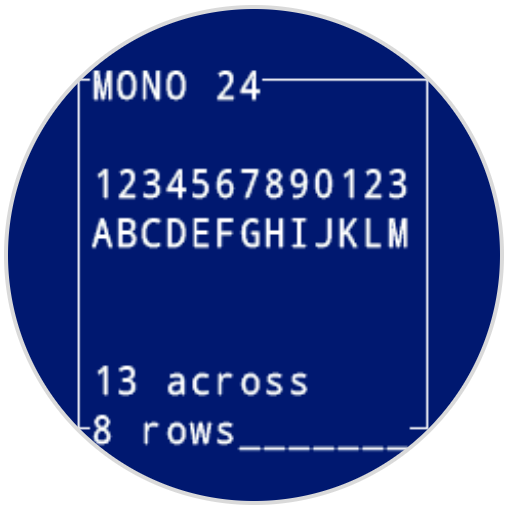
set_cursor memindahkan kursor teks ke baris dan kolom tertentu di layar robot. Panggilan print berikutnya akan mulai mencetak di lokasi tersebut. Jumlah baris dan kolom yang muat bergantung pada font yang dipilih. Dengan font monospasi medium default, layar dapat menampilkan hingga 8 baris dan 13 kolom dengan jelas. Teks yang ditempatkan di luar rentang ini mungkin terpotong atau lebih sulit dibaca.
Font monospasi memiliki karakter yang semuanya memiliki lebar yang sama, sehingga penempatan teks konsisten. Sebaliknya, font proporsional bervariasi lebar karakternya, sehingga beberapa huruf membutuhkan lebih banyak ruang daripada yang lain. Namun, terlepas dari jenis mana yang digunakan, set_cursor memposisikan kursor berdasarkan ukuran baris dan kolom, bukan gaya font. Ukuran font dapat disesuaikan menggunakan set_font.
Usage:robot.screen.set_cursor(row, column)
Parameter |
Keterangan |
|---|---|
|
Baris tempat kursor akan dipindahkan. |
|
Kolom tempat kursor akan dipindahkan. |
# Display text starting at Row 3 Column 2
robot.screen.set_cursor(3, 2)
robot.screen.print("Row 3, Column 2")
next_row#
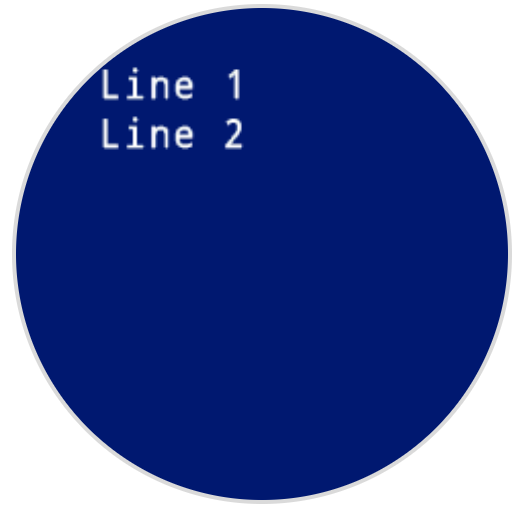
next_row memindahkan kursor ke kolom 1 pada baris berikutnya di layar robot.
Usage:robot.screen.next_row()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Display two lines of text
robot.screen.print("Line 1")
robot.screen.next_row()
robot.screen.print("Line 2")
clear_row#
clear_row menghapus satu baris teks pada layar robot.
Usage:robot.screen.clear_row(row, color)
Parameter |
Keterangan |
|---|---|
|
Opsional. Baris yang akan dihapus sebagai bilangan bulat. Nilai default adalah baris kursor saat ini. |
|
Opsional. Warna yang akan diterapkan pada baris yang telah dibersihkan. Pilihannya meliputi:
|
# Display text on two rows
robot.screen.print("This text stays")
robot.screen.next_row()
robot.screen.print("This text disappears")

# Wait 3 seconds before clearing only the second row
wait(3, SECONDS)
robot.screen.clear_row()
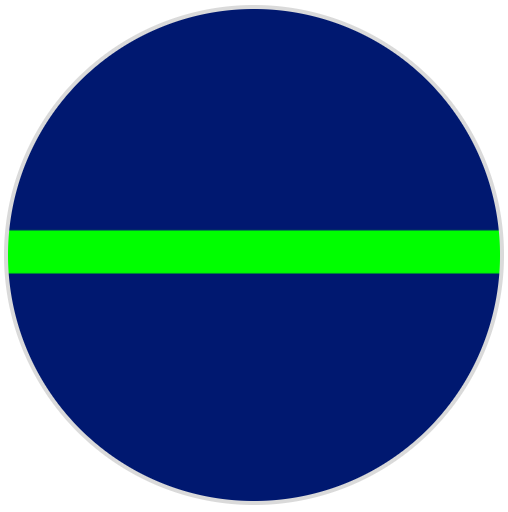
# Turn the 5th row green
robot.screen.clear_row(5, GREEN)
get_row#
get_row mengembalikan baris saat ini tempat teks akan dicetak sebagai bilangan bulat.
Usage:robot.screen.get_row()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Set cursor to (3,2) and print row number
robot.screen.set_cursor(3, 2)
robot.screen.print(robot.screen.get_row())
get_column#
get_column mengembalikan kolom saat ini tempat teks akan dicetak sebagai bilangan bulat.
Usage:robot.screen.get_column()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Set cursor to (3,2) and print column number
robot.screen.set_cursor(3, 2)
robot.screen.print(robot.screen.get_column())
Cetak XY#
print_at#
print_at mencetak teks, angka, atau nilai variabel pada layar robot di koordinat x dan y tertentu dalam piksel, menggunakan font dan origin yang saat ini diatur. x mengatur seberapa jauh teks dimulai dari sisi kiri, dan y mengatur letak bagian bawah huruf. Metode ini mengabaikan posisi kursor saat ini.
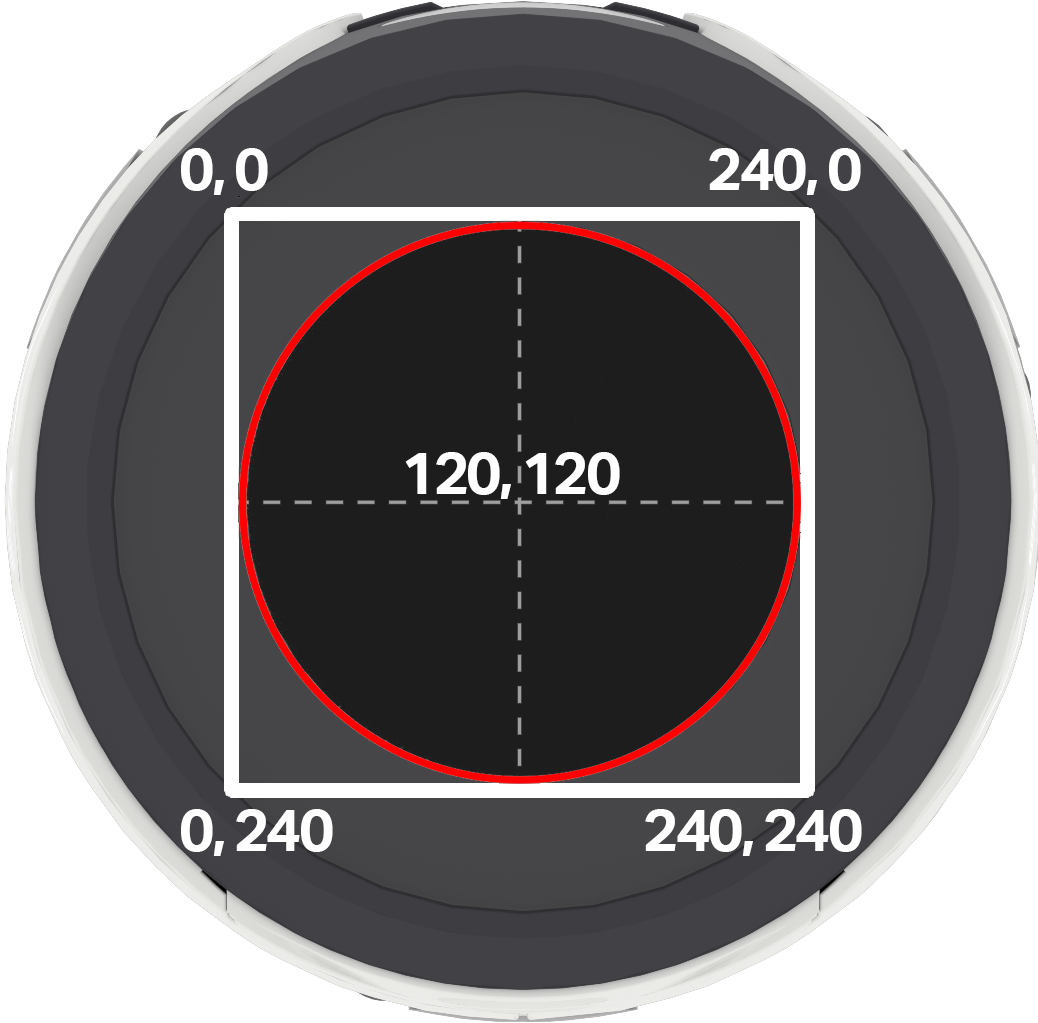
Catatan: Lingkaran merah menunjukkan koordinat mana yang akan terlihat pada layar melingkar robot AIM. Koordinat yang berada di luar lingkaran merah berada dalam rentang 0–240 tetapi tidak akan muncul di layar.
Usage:
robot.screen.print_at(text, x, y)
Parameter |
Keterangan |
|---|---|
|
Teks, angka, atau nilai variabel yang akan dicetak di layar. |
|
Posisi horizontal teks, sebagai bilangan bulat dari 0 hingga 240 piksel. 0 adalah kiri; 240 adalah kanan. |
|
Posisi vertikal teks, sebagai bilangan bulat dari 0 hingga 240 piksel. 0 adalah bagian atas; 240 adalah bagian bawah. |
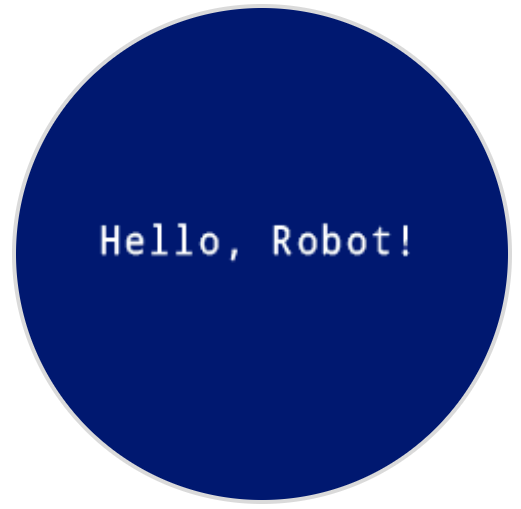
# Display a message in the middle of the screen
robot.screen.print_at("Hello, Robot!", x=40, y=120)
set_origin#
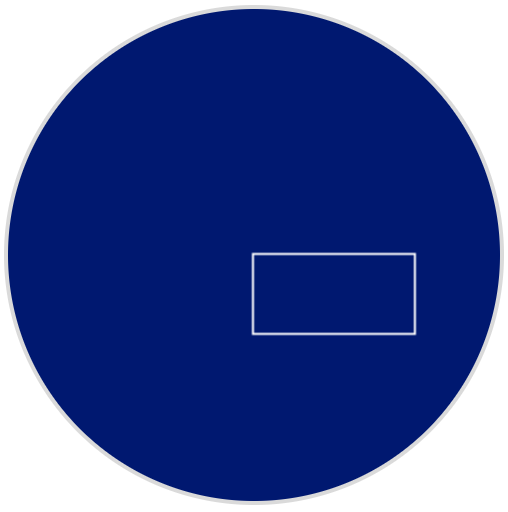
set_origin mengatur titik asal yang digunakan untuk menggambar dan mencetak berbasis koordinat pada layar robot. Secara default, titik asalnya adalah pojok kiri atas layar.
Usage:
robot.screen.set_origin(x, y)
Parameter |
Keterangan |
|---|---|
|
Koordinat x baru yang akan ditetapkan sebagai titik asal, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Koordinat y baru yang akan ditetapkan sebagai titik asal, diberikan sebagai bilangan bulat dari 0 hingga 240. |
# Set the origin to the center of the screen
robot.screen.set_origin(120, 120)

# Draw a rectangle at the new origin
robot.screen.draw_rectangle(0, 0, 80, 40)
Mutator#
clear_screen#
clear_screen menghapus semua gambar dan teks dari layar robot. Secara default, perintah ini juga mengatur ulang posisi kursor ke baris 1, kolom 1.
Usage:
robot.screen.clear_screen(color)
Parameter |
Keterangan |
|---|---|
|
Opsional. Mengatur warna layar. Pilihannya meliputi:
|
# Draw a circle, and clear it after 2 seconds
robot.screen.draw_circle(120, 120, 60)
wait(2, SECONDS)
robot.screen.clear_screen()
# Set the background color of the screen to red
robot.screen.clear_screen(RED)
set_font#
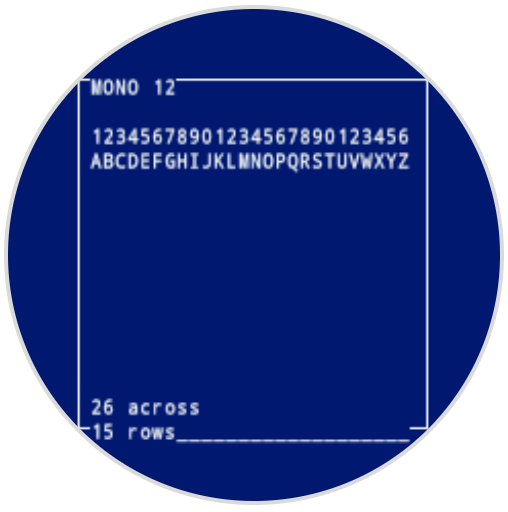
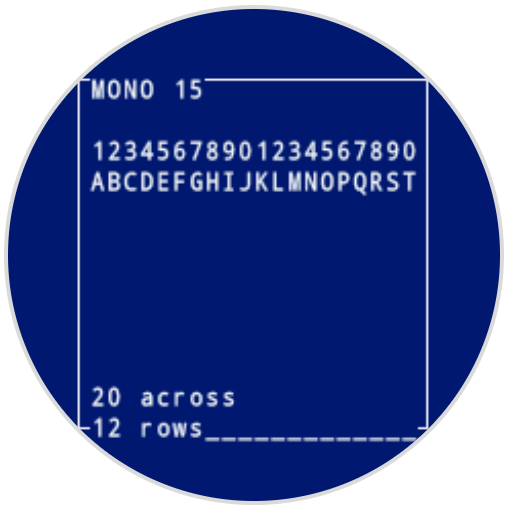
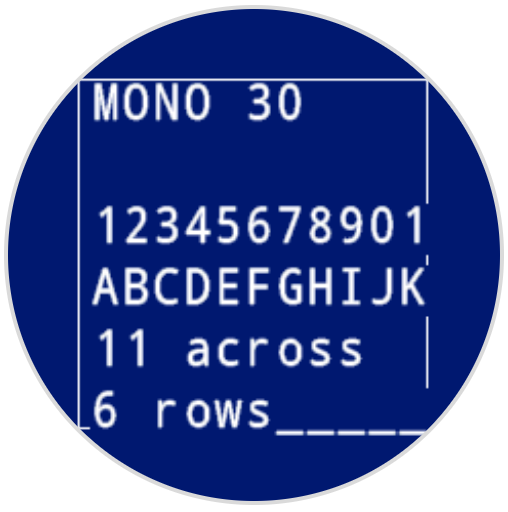
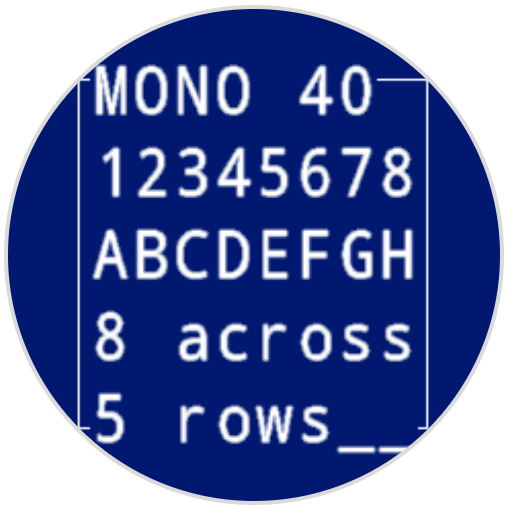
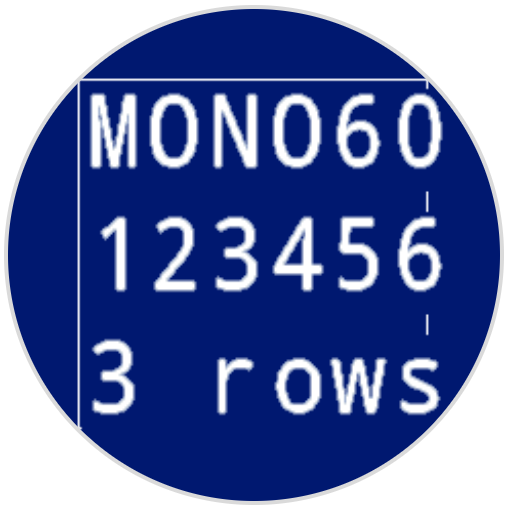
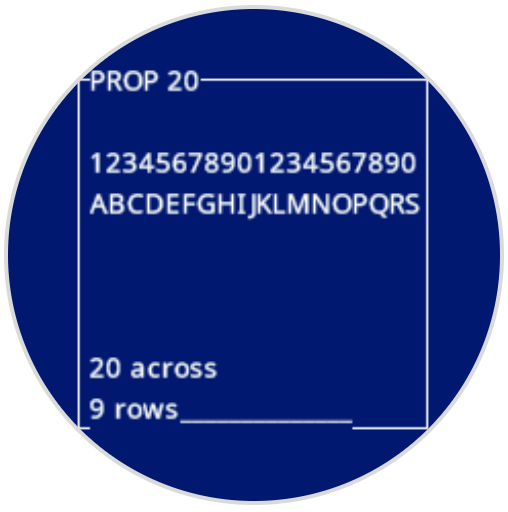
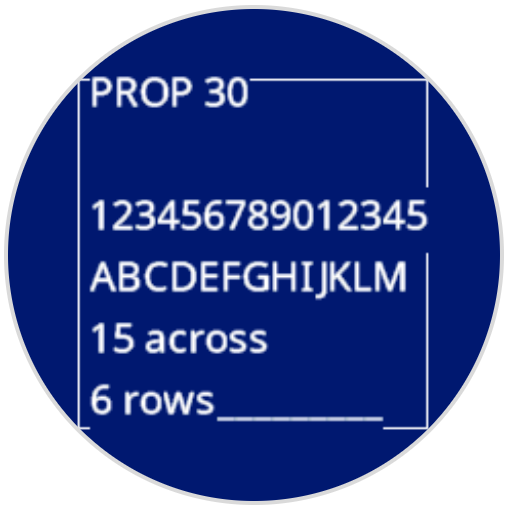
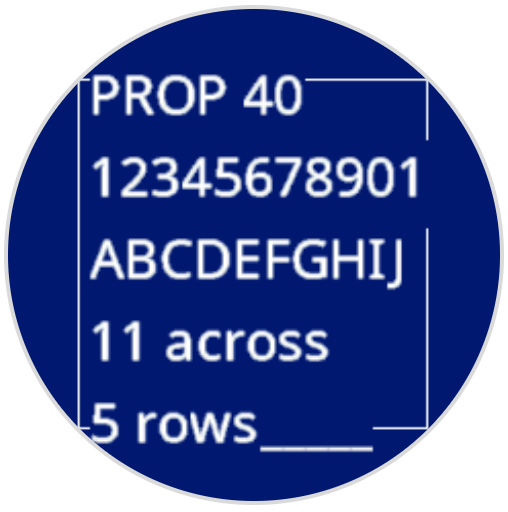
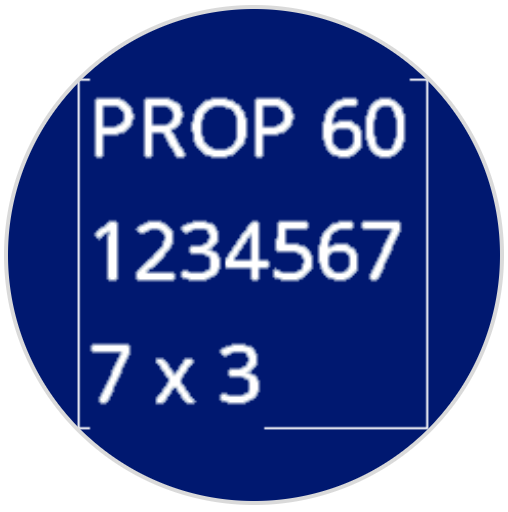
set_font mengatur font yang digunakan untuk menampilkan teks di layar robot. Font ini akan berlaku untuk semua teks yang dicetak dengan print atau print_at. Font default di awal proyek adalah MONO24.
Usage:
robot.screen.set_font(fontname)
Parameter |
Keterangan |
|---|---|
|
Sets the font to one of the following:
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
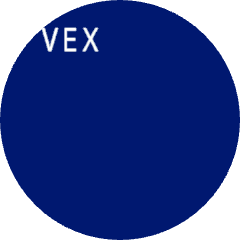
# Display text using a larger font
robot.screen.set_font(MONO40)
robot.screen.print("VEX")
set_pen_width#
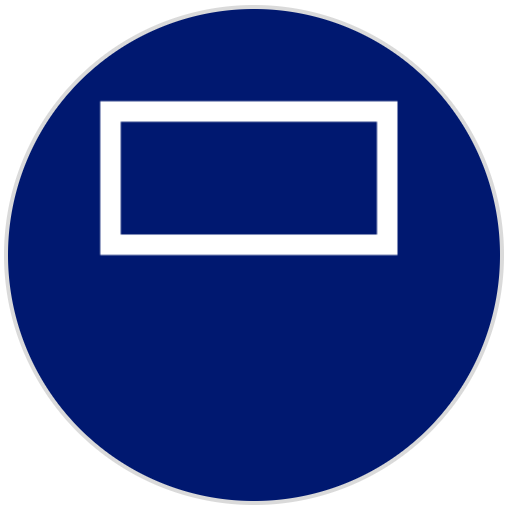
set_pen_width mengatur ketebalan garis yang digambar dan garis luar bentuk.
Usage:
robot.screen.set_pen_width(width)
Parameter |
Keterangan |
|---|---|
|
Lebar pena, dalam piksel, dari 0 hingga 32. |
# Draw a rectangle with a pen width of 10
robot.screen.set_pen_width(10)
robot.screen.draw_rectangle(50, 50, 130, 60)
set_pen_color#
set_pen_color mengatur warna teks, piksel, garis, dan garis luar bentuk.
Usage:
robot.screen.set_pen_color(color)
Parameter |
Keterangan |
|---|---|
|
Opsional. Warna pena dan font yang akan digunakan. Pilihannya meliputi:
|
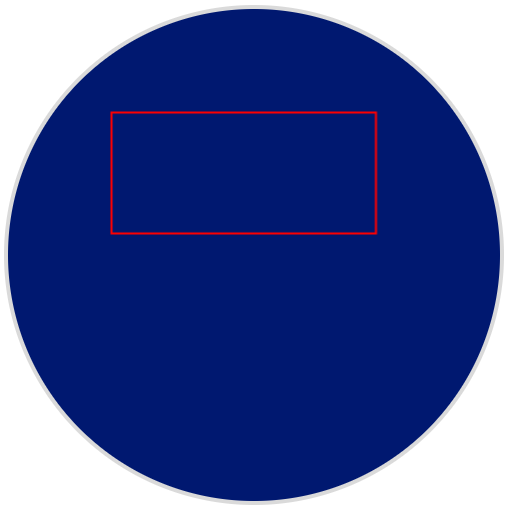
# Draw a rectangle with a red pen
robot.screen.set_pen_color(RED)
robot.screen.draw_rectangle(50, 50, 130, 60)
set_fill_color#
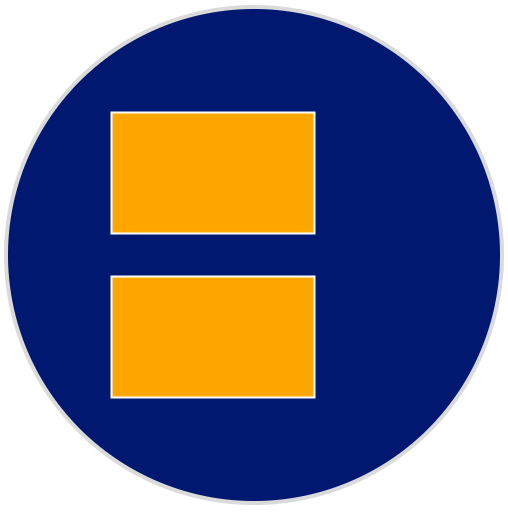
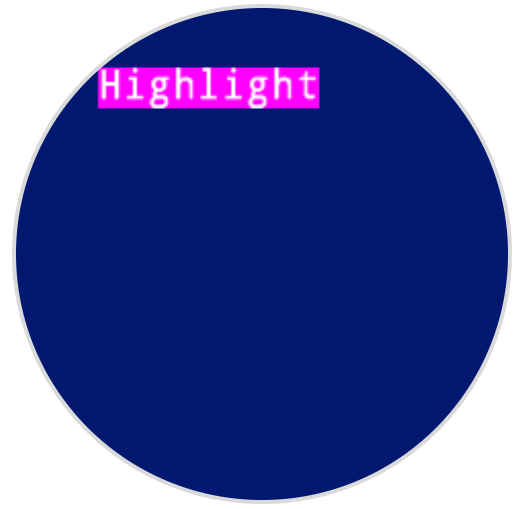
set_fill_color mengatur warna isian yang digunakan saat bentuk digambar dan saat teks yang dicetak menggunakan latar belakang.
Usage:robot.screen.set_fill_color(color)
Parameter |
Keterangan |
|---|---|
|
Opsional. Warna isian yang akan digunakan. Pilihannya meliputi:
|
# Draw two orange rectangles
robot.screen.set_fill_color(ORANGE)
robot.screen.draw_rectangle(50, 50, 100, 60)
robot.screen.draw_rectangle(50, 130, 100, 60)
# Display text with a purple background
robot.screen.set_fill_color(PURPLE)
robot.screen.print("Highlight")
Menggambar#
draw_pixel#
draw_pixel menggambar satu piksel pada koordinat x dan y yang dipilih menggunakan warna pena saat ini.
Usage:
robot.screen.draw_pixel(x, y)
Parameter |
Keterangan |
|---|---|
|
Koordinat x tempat piksel akan digambar, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Koordinat y tempat piksel akan digambar, diberikan sebagai bilangan bulat dari 0 hingga 240. |
# Draw a pixel at the center of the screen
robot.screen.draw_pixel(120, 120)
draw_line#
draw_line menggambar garis dari koordinat layar pertama (x1, y1) ke koordinat layar kedua (x2, y2) menggunakan lebar pena dan warna pena saat ini.
Koordinat x dan y menggunakan titik asal default (0, 0) kecuali jika titik asal yang berbeda telah ditetapkan menggunakan set_origin.
Usage:
robot.screen.draw_line(x1, y1, x2, y2)
Parameter |
Keterangan |
|---|---|
|
Koordinat x awal garis, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Koordinat y awal garis, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Koordinat x terakhir dari garis tersebut, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Koordinat y ujung garis, diberikan sebagai bilangan bulat dari 0 hingga 240. |
# Draw a line from the top left to bottom right of the screen
robot.screen.draw_line(0, 0, 240, 240)
draw_rectangle#
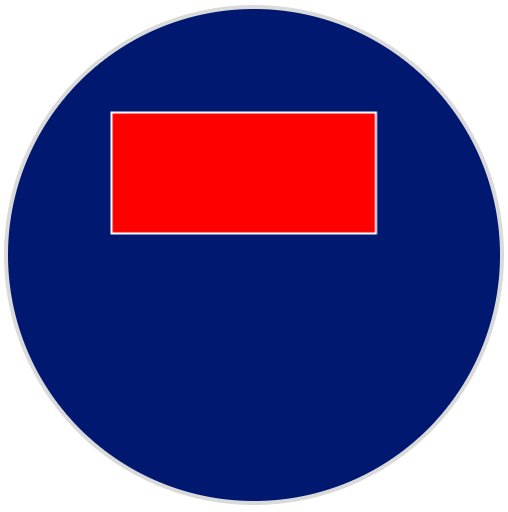
draw_rectangle menggambar sebuah persegi panjang dengan sudut kiri atasnya berada pada koordinat (x, y) yang dipilih dan ukurannya ditentukan oleh lebar dan tinggi yang diberikan, semuanya diukur dalam piksel. Garis luar persegi panjang digambar menggunakan lebar pena dan warna pena saat ini. Bagian dalamnya diisi dengan warna isi, kecuali jika parameter warna color opsional digunakan.
Koordinat x dan y menggunakan titik asal default (0, 0) kecuali jika titik asal yang berbeda telah ditetapkan menggunakan set_origin.
Usage:robot.screen.draw_rectangle(x, y, width, height, color)
Parameter |
Keterangan |
|---|---|
|
Koordinat x dari sudut kiri atas persegi panjang, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Koordinat y dari sudut kiri atas persegi panjang, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Lebar persegi panjang, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Tinggi persegi panjang, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Opsional. Warna isian persegi panjang. Pilihannya meliputi:
|
# Draw a red rectangle on the screen
robot.screen.draw_rectangle(50, 50, 130, 60, RED)
draw_circle#
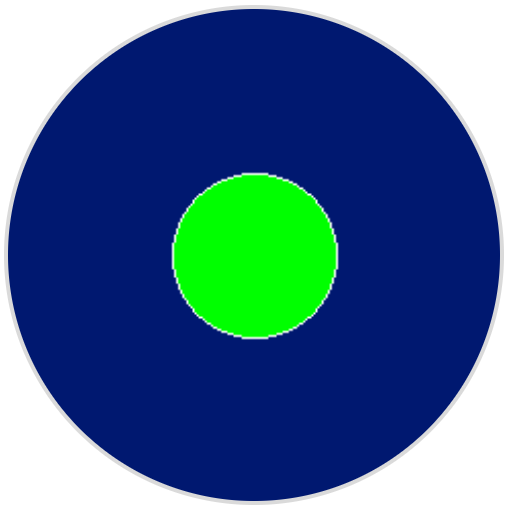
draw_circle menggambar lingkaran dengan pusat di koordinat (x, y) yang dipilih dan ukuran yang ditentukan oleh jari-jari yang diberikan, semuanya diukur dalam piksel. Garis luar lingkaran digambar menggunakan lebar pena dan warna pena saat ini. Bagian dalamnya diisi dengan warna isi, kecuali jika parameter warna color opsional digunakan.
Koordinat x dan y menggunakan titik asal default (0, 0) kecuali jika titik asal yang berbeda telah ditetapkan menggunakan set_origin.
Usage:robot.screen.draw_circle(x, y, radius, color)
Parameter |
Keterangan |
|---|---|
|
Koordinat x dari pusat lingkaran, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Koordinat y dari pusat lingkaran, diberikan sebagai bilangan bulat dari 0 hingga 240. |
|
Jari-jari lingkaran, diberikan sebagai bilangan bulat dari 0 hingga 240 piksel. |
|
Optional. The fill color of the circle. Options include:
|
# Draw a green circle on the screen
robot.screen.draw_circle(120, 120, 40, GREEN)
show_file#
Perintah show_file menampilkan gambar kustom yang diunggah pada layar robot, dengan posisinya diatur menggunakan parameter x, y, dan center berdasarkan titik referensi gambar.
Usage:
robot.screen.show_file(file, x, y, center)
Parameter |
Keterangan |
|---|---|
|
Gambar kustom yang akan digunakan, dari |
|
Pergeseran horizontal untuk gambar, diberikan sebagai bilangan bulat dalam piksel. Nilai positif menggesernya ke kanan; nilai negatif menggesernya ke kiri. |
|
Pergeseran vertikal untuk gambar, diberikan sebagai bilangan bulat dalam piksel. Nilai positif menggesernya ke bawah; nilai negatif menggesernya ke atas. |
|
Opsional. Jika |
# Display uploaded Image 1 in the top left corner
robot.screen.show_file(IMAGE1, 0, 0)
# Show the same image on both sides of the screen
# Image size is 120 x 120
robot.screen.show_file(IMAGE1, 65, 0, center=True)
robot.screen.show_file(IMAGE1, -65, 0, center=True)
set_clip_region#
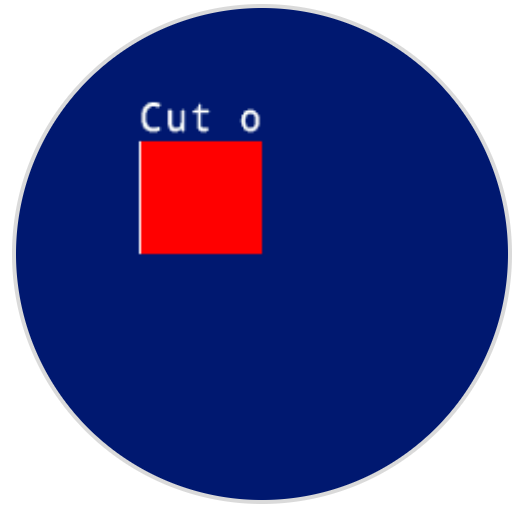
set_clip_region mendefinisikan area persegi panjang di layar tempat semua gambar dan teks akan dibatasi. Konten apa pun di luar area ini tidak akan ditampilkan.
Usage:
robot.screen.set_clip_region(x, y, width, height)
Parameter |
Keterangan |
|---|---|
|
Koordinat x dari sudut kiri atas wilayah klip, diberikan sebagai desimal ( |
|
Koordinat y dari sudut kiri atas wilayah klip, diberikan sebagai desimal ( |
|
Lebar wilayah klip dalam piksel, diberikan sebagai desimal ( |
|
Tinggi wilayah klip dalam piksel, diberikan sebagai desimal ( |
# Restrict text and drawings to a specific region
robot.screen.set_clip_region(0, 0, 120, 120)
robot.screen.draw_rectangle(60, 60, 100, 100, RED)
robot.screen.print_at("Cut off!", x=60, y=60)
Panggilan balik#
pressed#
pressed mendaftarkan sebuah metode yang akan dipanggil ketika layar robot ditekan.
Usage:robot.screen.pressed(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya untuk dieksekusi ketika layar pengontrol ditekan. |
|
Opsional. Sebuah tuple yang berisi argumen untuk diteruskan ke fungsi callback. Lihat Menggunakan Fungsi dengan Parameter untuk informasi lebih lanjut. |
# Set the LEDs to green when the screen is pressed.
def screen_touched():
    robot.led.on(ALL_LEDS, GREEN)

robot.screen.pressed(screen_touched)
released#
released mendaftarkan sebuah metode yang akan dipanggil ketika layar robot dilepaskan.
Usage:robot.screen.released(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya untuk dieksekusi ketika layar pengontrol ditekan. |
|
Opsional. Sebuah tuple yang berisi argumen untuk diteruskan ke fungsi callback. Lihat Menggunakan Fungsi dengan Parameter untuk informasi lebih lanjut. |
# Set the LEDs to blue when the screen is released.
def screen_released():
    robot.led.on(ALL_LEDS, BLUE)

robot.screen.released(screen_released)