
दंगेबाज#
परिचय#
VEX AIM कोडिंग रोबोट में सामने की ओर एक किकर लगा होता है जो रोबोट के चुंबकीय अंग से वस्तुओं को दूर धकेल देता है। इससे वस्तु चुंबक से अलग हो जाती है, जिससे रोबोट अलग-अलग बल से गेंद को किक कर सकता है या किसी वस्तु को धीरे से रोबोट के सामने रख सकता है।
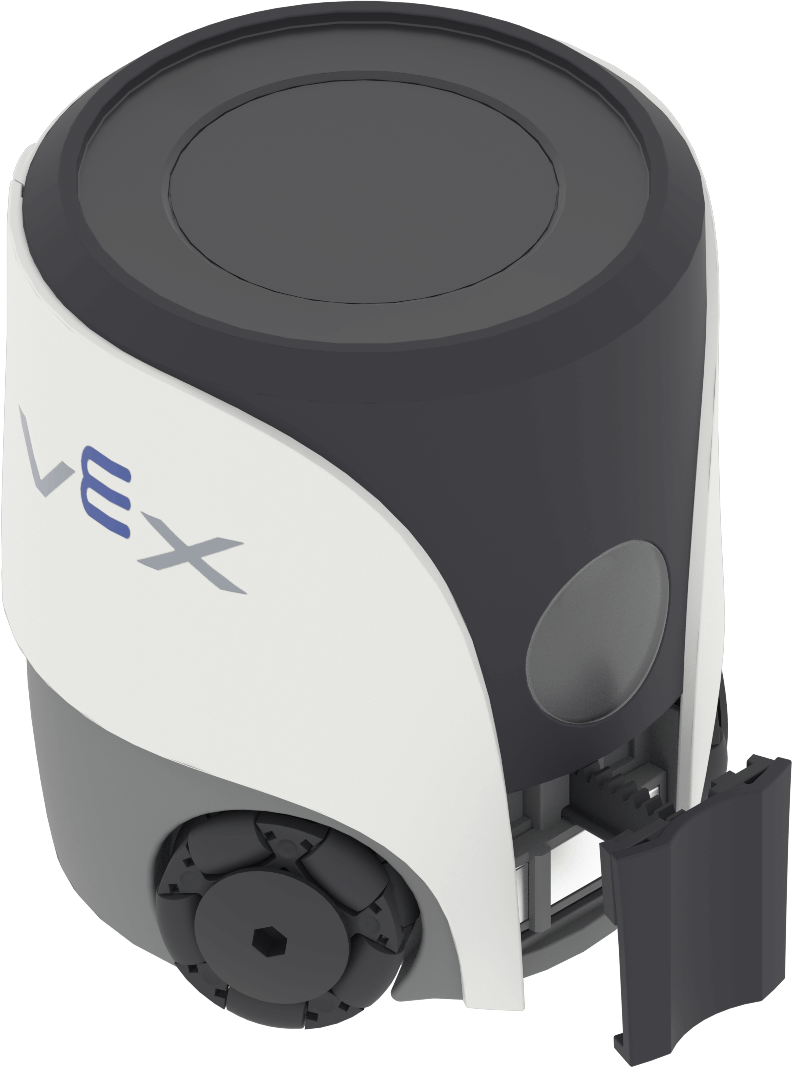
नीचे सभी विधियों की सूची दी गई है:
कार्य — किसी वस्तु को लात मारें या रखें।
कार्रवाई#
kick#
kick रोबोट के किकर को सक्रिय करता है जिससे वह किसी वस्तु को किक मार सके।
Usage:
robot.kicker.kick(force)
पैरामीटर |
विवरण |
|---|---|
|
वस्तु को लात मारने के लिए प्रयुक्त बल:
|
उदाहरण
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
place रोबोट के किकर का उपयोग करके रोबोट के सामने एक वस्तु को धीरे से रखता है।
Usage:
robot.kicker.place()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
उदाहरण
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)