
दूरी सेंसर#
परिचय#
दूरी संवेदक यह पता लगा सकता है कि कोई वस्तु संवेदक के सामने है या नहीं और उसकी दूरी बता सकता है। यह संवेदक वस्तु के सापेक्ष वेग की जानकारी भी दे सकता है और अनुमान लगा सकता है कि वस्तु छोटी, मध्यम या बड़ी है।
डिस्टेंस सेंसर 20 मिमी से 2000 मिमी की रेंज में काम करता है।
200 मिमी से कम दूरी पर सटीकता लगभग ±15 मिमी होती है। 200 मिमी से अधिक दूरी पर सटीकता बढ़कर लगभग 5% हो जाती है।
डिस्टेंस सेंसर में क्लास 1 लेजर का उपयोग किया जाता है। यह सीधे आगे की ओर डिटेक्शन करता है और कक्षा के लिए सुरक्षित है।
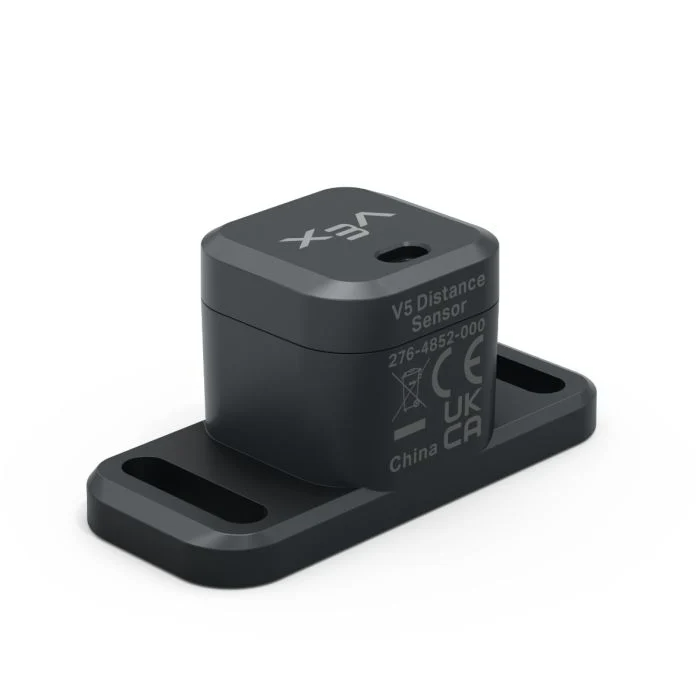
नीचे उपलब्ध ब्लॉकों की सूची दी गई है:
वस्तु दूरी — दूरी सेंसर और निकटतम पता लगाई गई वस्तु के बीच की दूरी की रिपोर्ट करता है।
वस्तु वेग — रिपोर्ट करता है कि पता लगाई गई वस्तु दूरी सेंसर की ओर या उससे दूर कितनी तेज़ी से बढ़ रही है।
वस्तु का आकार है — रिपोर्ट करता है कि क्या पता लगाई गई वस्तु चयनित आकार से मेल खाती है।
दूरी से वस्तु का पता चला — रिपोर्ट करता है कि क्या दूरी सेंसर वर्तमान में किसी वस्तु का पता लगाता है।
वस्तु की दूरी#
ऑब्जेक्ट डिस्टेंस रिपोर्टर ब्लॉक डिस्टेंस सेंसर और निकटतम पता लगाए गए ऑब्जेक्ट के बीच की दूरी की रिपोर्ट करता है।
([mm v] में [Distance1 v] ऑब्जेक्ट की दूरी)
पैरामीटर |
विवरण |
|---|---|
उपकरण |
उपयोग करने के लिए दूरी सेंसर। डिवाइस विंडो में कॉन्फ़िगर किए गए दूरी सेंसरों में से चुनें। |
इकाइयां |
दूरी की इकाई: मिमी (20 मिमी से 2000 मिमी) या इंच (0.78 इंच से 78.74 इंच)। |
उदाहरण
जब शुरू हो
[Drive forward until the object is within 50 mm away.]
[आगे v] दिशा में चलाएं
<([mm v] में [Distance1 v] ऑब्जेक्ट की दूरी) [math_less_than v] [50]> होने तक प्रतीक्षा करें
चलाना बंद करें
वस्तु का वेग#
ऑब्जेक्ट वेलोसिटी रिपोर्टर ब्लॉक पता लगाए गए ऑब्जेक्ट के सापेक्ष वेग को मीटर प्रति सेकंड (m/s) में दशमलव संख्या के रूप में रिपोर्ट करता है।
वेग यह दर्शाता है कि वस्तु दूरी संवेदक की ओर या उससे दूर कितनी तेज़ी से गति कर रही है। 0 के निकट का मान दर्शाता है कि वस्तु संवेदक के सापेक्ष अधिक गति नहीं कर रही है।
(m/s में [Distance1 v] ऑब्जेक्ट की वेलोसिटी)
पैरामीटर |
विवरण |
|---|---|
उपकरण |
उपयोग करने के लिए दूरी सेंसर। डिवाइस विंडो में कॉन्फ़िगर किए गए दूरी सेंसरों में से चुनें। |
वस्तु का आकार है#
ऑब्जेक्ट साइज़ इज़ बूलियन ब्लॉक यह बताता है कि डिस्टेंस सेंसर द्वारा पता लगाया गया ऑब्जेक्ट चयनित आकार से मेल खाता है या नहीं।
डिस्टेंस सेंसर, पता लगाई गई वस्तु द्वारा सेंसर के दृश्य क्षेत्र के कितने हिस्से को कवर किया गया है, इसके आधार पर वस्तु के आकार का अनुमान लगाता है।
सही — दूरी सेंसर चयनित आकार की वस्तु का पता लगाता है।
गलत — दूरी सेंसर चयनित आकार की वस्तु का पता नहीं लगा पा रहा है।
<[Distance1 v] ऑब्जेक्ट का आकार [छोटा v] है?>
पैरामीटर |
विवरण |
|---|---|
उपकरण |
उपयोग करने के लिए दूरी सेंसर। डिवाइस विंडो में कॉन्फ़िगर किए गए दूरी सेंसरों में से चुनें। |
आकार |
जांच के लिए वस्तु का आकार:
|
दूरी ने एक वस्तु का पता लगाया#
डिस्टेंस फाउंड एन ऑब्जेक्ट बूलियन ब्लॉक यह रिपोर्ट करता है कि क्या डिस्टेंस सेंसर वर्तमान में किसी ऑब्जेक्ट का पता लगा रहा है।
सही — दूरी सेंसर ने एक वस्तु का पता लगाया है।
गलत — दूरी सेंसर किसी वस्तु का पता नहीं लगा पा रहा है।
<[Distance1 v] को कोई ऑब्जेक्ट मिला?>
पैरामीटर |
विवरण |
|---|---|
उपकरण |
उपयोग करने के लिए दूरी सेंसर। डिवाइस विंडो में कॉन्फ़िगर किए गए दूरी सेंसरों में से चुनें। |
उदाहरण
जब शुरू हो
[Drive forward until the object is within 50 mm away.]
हमेशा
[आगे v] दिशा में चलाएं
यदि <[Distance1 v] को कोई ऑब्जेक्ट मिला?> तो
यदि <([mm v] में [Distance1 v] ऑब्जेक्ट की दूरी) [math_less_than v] [50]> तो
चलाना बंद करें
ब्रेक