
Abstandssensor#
Einführung#
Der Abstandssensor erkennt, ob sich ein Objekt vor dem Sensor befindet und meldet dessen Entfernung. Er kann außerdem die relative Geschwindigkeit des erfassten Objekts messen und dessen Größe (klein, mittel oder groß) einschätzen.
Der Distanzsensor arbeitet in einem Bereich von 20 mm bis 2000 mm.
Unterhalb von 200 mm beträgt die Genauigkeit etwa ±15 mm. Oberhalb von 200 mm verbessert sich die Genauigkeit auf etwa 5 %.
Der Abstandssensor verwendet einen Laser der Klasse 1. Die Erfassung erfolgt geradlinig nach vorn und ist für den Einsatz im Klassenzimmer unbedenklich.
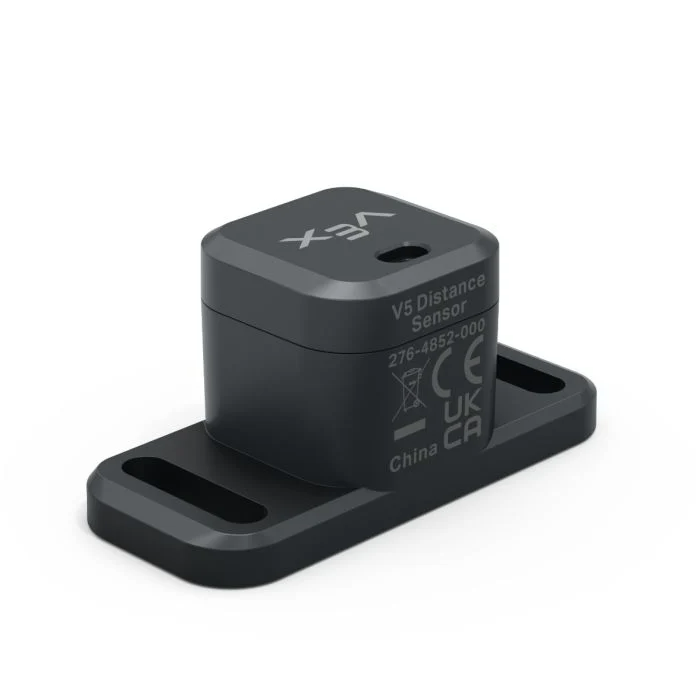
Nachfolgend finden Sie eine Liste der verfügbaren Blöcke:
Objektdistanz — Gibt die Distanz zwischen dem Distanzsensor und dem nächstgelegenen erkannten Objekt an.
Objektgeschwindigkeit — Gibt an, wie schnell sich das erkannte Objekt auf den Abstandssensor zu oder von ihm weg bewegt.
Objektgröße ist — Gibt an, ob das erkannte Objekt der ausgewählten Größe entspricht.
Distanz gefunden Objekt — Meldet, ob der Distanzsensor aktuell ein Objekt erkennt.
Objektentfernung#
Der Objektdistanz-Reporterblock meldet die Distanz zwischen dem Distanzsensor und dem nächstgelegenen erkannten Objekt.
([Distance1 v] Objektabstand in [mm v])
Parameter |
Beschreibung |
|---|---|
Gerät |
Der zu verwendende Distanzsensor. Wählen Sie einen der im Gerätefenster konfigurierten Distanzsensoren aus. |
Einheiten |
Die Entfernungseinheit: mm (20 mm bis 2000 mm) oder Zoll (0,78 Zoll bis 78,74 Zoll). |
Beispiel
wenn gestartet
[Drive forward until the object is within 50 mm away.]
fahre [vorwärts v]
warte bis <([Distance1 v] Objektabstand in [mm v]) [math_less_than v] [50]>
Fahren stoppen
Objektgeschwindigkeit#
Der Objektgeschwindigkeits-Reporterblock meldet die relative Geschwindigkeit des erkannten Objekts als Dezimalzahl in m/s (Meter pro Sekunde).
Die Geschwindigkeit gibt an, wie schnell sich das Objekt auf den Abstandssensor zu oder von ihm weg bewegt. Ein Wert nahe 0 bedeutet, dass sich das Objekt relativ zum Sensor kaum bewegt.
([Distance1 v] Objektgeschwindigkeit in m/s)
Parameter |
Beschreibung |
|---|---|
Gerät |
Der zu verwendende Distanzsensor. Wählen Sie einen der im Gerätefenster konfigurierten Distanzsensoren aus. |
Objektgröße ist#
Der boolesche Block Objektgröße ist gibt an, ob das vom Distanzsensor erfasste Objekt der ausgewählten Größe entspricht.
Der Distanzsensor schätzt die Objektgröße anhand dessen, wie viel des Sichtfelds des Sensors vom erkannten Objekt eingenommen wird.
Wahr — Der Abstandssensor erkennt ein Objekt der ausgewählten Größe.
Falsch — Der Abstandssensor erkennt kein Objekt der ausgewählten Größe.
<[Distance1 v] Objektgröße ist [klein v]?>
Parameter |
Beschreibung |
|---|---|
Gerät |
Der zu verwendende Distanzsensor. Wählen Sie einen der im Gerätefenster konfigurierten Distanzsensoren aus. |
Größe |
Die zu prüfende Objektgröße:
|
Entfernung, die ein Objekt gefunden hat#
Der boolesche Block Entfernung hat ein Objekt gefunden gibt an, ob der Entfernungssensor aktuell ein Objekt erkennt.
Wahr — Der Abstandssensor erkennt ein Objekt.
Falsch — Der Abstandssensor erkennt kein Objekt.
<[Distance1 v] Objekt gefunden?>
Parameter |
Beschreibung |
|---|---|
Gerät |
Der zu verwendende Distanzsensor. Wählen Sie einen der im Gerätefenster konfigurierten Distanzsensoren aus. |
Beispiel
wenn gestartet
[Drive forward until the object is within 50 mm away.]
für immer
fahre [vorwärts v]
wenn <[Distance1 v] Objekt gefunden?> dann
wenn <([Distance1 v] Objektabstand in [mm v]) [math_less_than v] [50]> dann
Fahren stoppen
Abbruch