
Afstandssensor#
Invoering#
De afstandssensor kan detecteren of een object zich voor de sensor bevindt en de afstand tot dat object aangeven. Hij kan ook de relatieve snelheid van het gedetecteerde object meten en inschatten of het object klein, middelgroot of groot is.
De afstandssensor werkt binnen een bereik van 20 mm tot 2000 mm.
Onder de 200 mm bedraagt de nauwkeurigheid ongeveer ±15 mm. Boven de 200 mm verbetert de nauwkeurigheid tot ongeveer 5%.
De afstandssensor maakt gebruik van een klasse 1-laser. De detectie is recht vooruit gericht en is veilig voor gebruik in de klas.
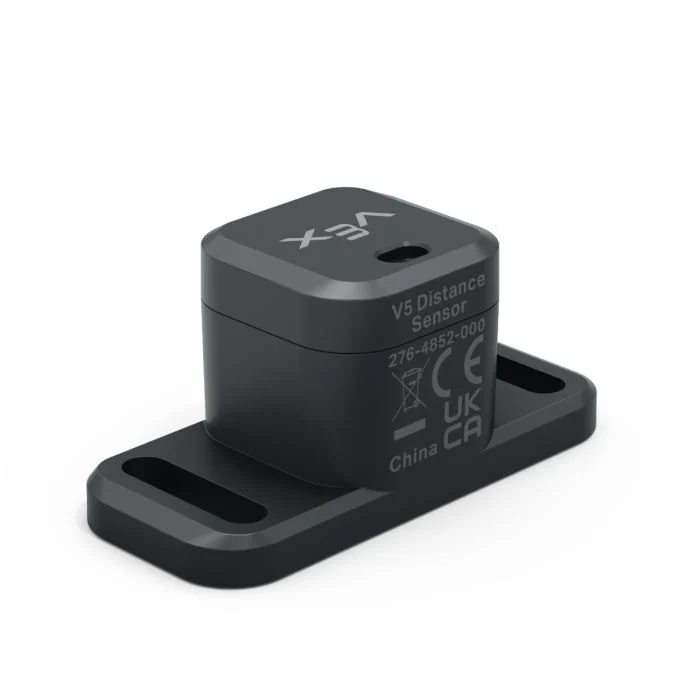
Hieronder vindt u een lijst met beschikbare blokken:
object distance — Geeft de afstand weer tussen de afstandssensor en het dichtstbijzijnde gedetecteerde object.
objectsnelheid — Geeft aan hoe snel het gedetecteerde object zich naar de afstandssensor toe of van de afstandssensor af beweegt.
objectgrootte is — Rapporteert of het gedetecteerde object overeenkomt met de geselecteerde grootte.
Afstand gevonden object — Rapporteert of de afstandssensor momenteel een object detecteert.
objectafstand#
Het objectafstand-rapportageblok geeft de afstand weer tussen de afstandssensor en het dichtstbijzijnde gedetecteerde object.
([Distance1 v] objectafstand in [mm v])
Parameters |
Beschrijving |
|---|---|
apparaat |
De te gebruiken afstandssensor. Kies uit de afstandssensoren die zijn geconfigureerd in het venster Apparaten. |
eenheden |
De afstandseenheid: mm (20 mm tot 2000 mm) of inches (0,78 inch tot 78,74 inch). |
Voorbeeld
wanneer gestart
[Drive forward until the object is within 50 mm away.]
rijd [vooruit v]
wacht totdat <([Distance1 v] objectafstand in [mm v]) [math_less_than v] [50]>
stop rijden
objectsnelheid#
Het objectsnelheid-rapportageblok geeft de relatieve snelheid van het gedetecteerde object weer als een decimaal getal in m/s (meter per seconde).
De snelheid geeft aan hoe snel het object zich naar de afstandssensor toe of van de sensor af beweegt. Een waarde dicht bij 0 betekent dat het object ten opzichte van de sensor nauwelijks beweegt.
([Distance1 v] objectsnelheid in m/s)
Parameters |
Beschrijving |
|---|---|
apparaat |
De te gebruiken afstandssensor. Kies uit de afstandssensoren die zijn geconfigureerd in het venster Apparaten. |
objectgrootte is#
Het Booleaanse blok objectgrootte geeft aan of het object dat door de afstandssensor is gedetecteerd, overeenkomt met de geselecteerde grootte.
De afstandssensor schat de objectgrootte op basis van hoeveel van het gezichtsveld van de sensor wordt ingenomen door het gedetecteerde object.
Waar — De afstandssensor detecteert een object van de geselecteerde grootte.
Onjuist — De afstandssensor detecteert geen object van de geselecteerde grootte.
<[Distance1 v] objectgrootte is [klein v]?>
Parameters |
Beschrijving |
|---|---|
apparaat |
De te gebruiken afstandssensor. Kies uit de afstandssensoren die zijn geconfigureerd in het venster Apparaten. |
maat |
De objectgrootte waarop gecontroleerd moet worden:
|
Afstand gemeten tot een object#
Het Booleaanse blok Afstand heeft een object gevonden geeft aan of de afstandssensor momenteel een object detecteert.
Waar — De afstandssensor detecteert een object.
Onjuist — De afstandssensor detecteert geen object.
<[Distance1 v] object gevonden?>
Parameters |
Beschrijving |
|---|---|
apparaat |
De te gebruiken afstandssensor. Kies uit de afstandssensoren die zijn geconfigureerd in het venster Apparaten. |
Voorbeeld
wanneer gestart
[Drive forward until the object is within 50 mm away.]
altijd
rijd [vooruit v]
als <[Distance1 v] object gevonden?> dan
als <([Distance1 v] objectafstand in [mm v]) [math_less_than v] [50]> dan
stop rijden
onderbreek