
Sensor Jarak#
Perkenalan#
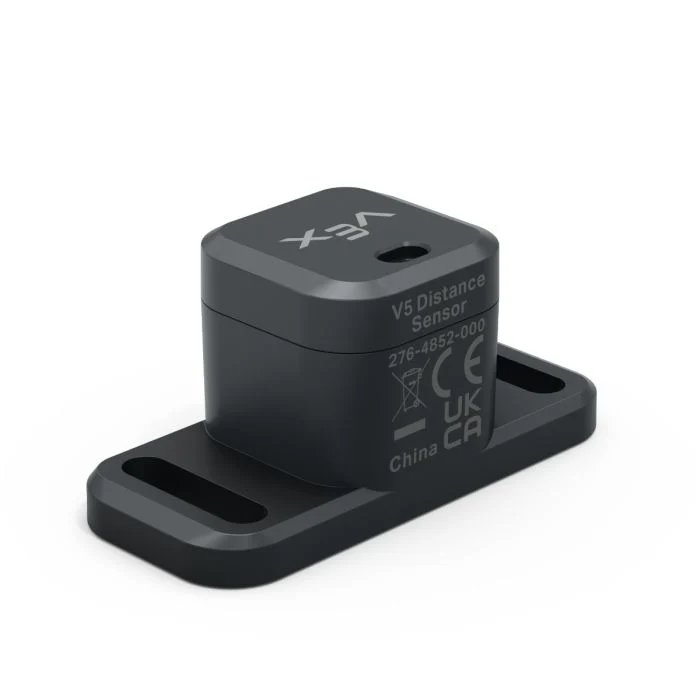
Sensor Jarak dapat mendeteksi apakah ada objek di depan sensor dan melaporkan seberapa jauh objek tersebut. Sensor ini juga dapat melaporkan kecepatan relatif objek yang terdeteksi dan memperkirakan apakah objek tersebut kecil, sedang, atau besar.
Sensor Jarak beroperasi dalam rentang 20 mm hingga 2000 mm.
Di bawah 200 mm, akurasinya sekitar ±15 mm. Di atas 200 mm, akurasi meningkat menjadi sekitar 5%.
Sensor Jarak menggunakan laser Kelas 1. Deteksi diarahkan lurus ke depan dan aman untuk digunakan di ruang kelas.
Berikut adalah daftar blok yang tersedia:
jarak objek — Melaporkan jarak antara Sensor Jarak dan objek terdekat yang terdeteksi.
kecepatan objek — Melaporkan seberapa cepat objek yang terdeteksi bergerak mendekati atau menjauhi Sensor Jarak.
ukuran objek adalah — Melaporkan apakah objek yang terdeteksi sesuai dengan ukuran yang dipilih.
Jarak mendeteksi objek — Melaporkan apakah Sensor Jarak saat ini mendeteksi suatu objek.
jarak objek#
Blok pelapor jarak objek melaporkan jarak antara Sensor Jarak dan objek terdekat yang terdeteksi.
(jarak objek [Distance1 v] dalam [mm v])
Parameter |
Keterangan |
|---|---|
perangkat |
Sensor Jarak yang akan digunakan. Pilih dari Sensor Jarak yang telah dikonfigurasi di jendela Perangkat. |
satuan |
Satuan jarak: mm (20 mm hingga 2000 mm) atau inci (0,78 inci hingga 78,74 inci). |
Contoh
saat dimulai
[Drive forward until the object is within 50 mm away.]
kendarai [maju v]
tunggu sampai <(jarak objek [Distance1 v] dalam [mm v]) [math_less_than v] [50]>
hentikan mengemudi
kecepatan objek#
Blok pelapor kecepatan objek melaporkan kecepatan relatif objek yang terdeteksi sebagai angka desimal dalam m/s (meter per detik).
Kecepatan menunjukkan seberapa cepat objek bergerak mendekati atau menjauhi Sensor Jarak. Nilai mendekati 0 berarti objek tidak banyak bergerak relatif terhadap sensor.
(kecepatan objek [Distance1 v] dalam m/s)
Parameter |
Keterangan |
|---|---|
perangkat |
Sensor Jarak yang akan digunakan. Pilih dari Sensor Jarak yang telah dikonfigurasi di jendela Perangkat. |
ukuran objek adalah#
Blok Boolean ukuran objek melaporkan apakah objek yang terdeteksi oleh Sensor Jarak sesuai dengan ukuran yang dipilih.
Sensor Jarak memperkirakan ukuran objek berdasarkan seberapa banyak area pandang sensor yang ditempati oleh objek yang terdeteksi.
Benar — Sensor Jarak mendeteksi objek dengan ukuran yang dipilih.
Salah — Sensor Jarak tidak mendeteksi objek dengan ukuran yang dipilih.
<ukuran objek [Distance1 v] adalah [kecil v]?>
Parameter |
Keterangan |
|---|---|
perangkat |
Sensor Jarak yang akan digunakan. Pilih dari Sensor Jarak yang telah dikonfigurasi di jendela Perangkat. |
ukuran |
Ukuran objek yang perlu diperiksa:
|
Jarak yang ditempuh suatu objek#
Blok Boolean Distance found an object melaporkan apakah Sensor Jarak saat ini mendeteksi suatu objek.
Benar — Sensor Jarak mendeteksi sebuah objek.
Salah — Sensor Jarak tidak mendeteksi objek.
<[Distance1 v] menemukan objek?>
Parameter |
Keterangan |
|---|---|
perangkat |
Sensor Jarak yang akan digunakan. Pilih dari Sensor Jarak yang telah dikonfigurasi di jendela Perangkat. |
Contoh
saat dimulai
[Drive forward until the object is within 50 mm away.]
selamanya
kendarai [maju v]
jika <[Distance1 v] menemukan objek?> maka
jika <(jarak objek [Distance1 v] dalam [mm v]) [math_less_than v] [50]> maka
hentikan mengemudi
hentikan