
Sensor de distancia#
Introducción#
El Sensor de distancia puede detectar si un objeto está frente al sensor e informar qué tan lejos está ese objeto. También puede informar la velocidad relativa del objeto detectado y estimar si el objeto es pequeño, mediano o grande.
El sensor de distancia funciona en un rango de 20 mm a 2000 mm.
Por debajo de 200 mm, la precisión es de aproximadamente ±15 mm. Por encima de 200 mm, la precisión mejora hasta aproximadamente un 5%.
El sensor de distancia utiliza un láser de clase 1. La detección se dirige directamente hacia adelante y es segura en el aula.
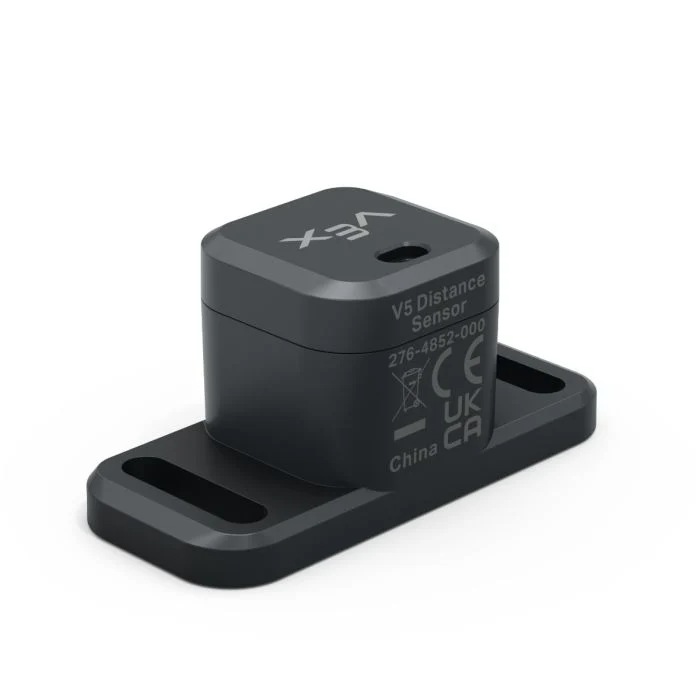
A continuación se muestra una lista de bloques disponibles:
distancia del objeto — Informa la distancia entre el sensor de distancia y el objeto detectado más cercano.
velocidad del objeto: informa de la rapidez con la que el objeto detectado se acerca o se aleja del sensor de distancia.
el tamaño del objeto es — Informa si el objeto detectado coincide con el tamaño seleccionado.
Distancia encontrada un objeto — Informa si el sensor de distancia detecta actualmente un objeto.
distancia del objeto#
El bloque de informe de distancia del objeto informa la distancia entre el sensor de distancia y el objeto detectado más cercano.
(distancia del objeto de [Distance1 v] en [mm v])
Parámetros |
Descripción |
|---|---|
dispositivo |
El sensor de distancia a utilizar. Elija entre los sensores de distancia configurados en la ventana Dispositivos. |
unidades |
La unidad de distancia: mm (20 mm a 2000 mm) o pulgadas (0,78 pulgadas a 78,74 pulgadas). |
Ejemplo
cuando inicie
[Drive forward until the object is within 50 mm away.]
conducir [adelante v]
esperar hasta <(distancia del objeto de [Distance1 v] en [mm v]) [math_less_than v] [50]>
detener conducción
velocidad del objeto#
El bloque indicador * * velocidad del objeto * * informa de la velocidad relativa del objeto detectado como un número decimal en m/s (metros por segundo).
La velocidad muestra la rapidez con la que el objeto se acerca o se aleja del sensor de distancia. Un valor cercano a 0 significa que el objeto no se está moviendo mucho en relación con el sensor.
(velocidad del objeto de [Distance1 v] en m/s)
Parámetros |
Descripción |
|---|---|
dispositivo |
El sensor de distancia a utilizar. Elija entre los sensores de distancia configurados en la ventana Dispositivos. |
el tamaño del objeto es#
El tamaño del objeto es El bloque booleano informa si el objeto detectado por el sensor de distancia coincide con el tamaño seleccionado.
El sensor de distancia estima el tamaño del objeto en función de la cantidad de vista del sensor que ocupa el objeto detectado.
Verdadero: el sensor de distancia detecta un objeto del tamaño seleccionado.
Falso — El sensor de distancia no detecta un objeto del tamaño seleccionado.
<¿tamaño del objeto de [Distance1 v] es [pequeño v]?>
Parámetros |
Descripción |
|---|---|
dispositivo |
El sensor de distancia a utilizar. Elija entre los sensores de distancia configurados en la ventana Dispositivos. |
tamaño |
El tamaño del objeto a verificar es:
|
Distancia encontrada un objeto#
El bloque booleano Distancia encontrada un objeto informa si el sensor de distancia detecta actualmente un objeto.
Verdadero: el sensor de distancia detecta un objeto.
Falso: el sensor de distancia no detecta ningún objeto.
<¿[Distance1 v] encontró un objeto?>
Parámetros |
Descripción |
|---|---|
dispositivo |
El sensor de distancia a utilizar. Elija entre los sensores de distancia configurados en la ventana Dispositivos. |
Ejemplo
cuando inicie
[Drive forward until the object is within 50 mm away.]
por siempre
conducir [adelante v]
si <¿[Distance1 v] encontró un objeto?> entonces
si <(distancia del objeto de [Distance1 v] en [mm v]) [math_less_than v] [50]> entonces
detener conducción
interrumpir