
Czujnik odległości#
Wstęp#
Czujnik odległości może wykryć, czy obiekt znajduje się przed czujnikiem i podać jego odległość. Może również podać względną prędkość wykrytego obiektu i oszacować, czy jest on mały, średni czy duży.
Czujnik odległości działa w zakresie od 20 mm do 2000 mm.
Poniżej 200 mm dokładność wynosi około ±15 mm. Powyżej 200 mm dokładność poprawia się do około 5%.
Czujnik odległości wykorzystuje laser klasy 1. Detekcja odbywa się na wprost i jest bezpieczna w klasach szkolnych.
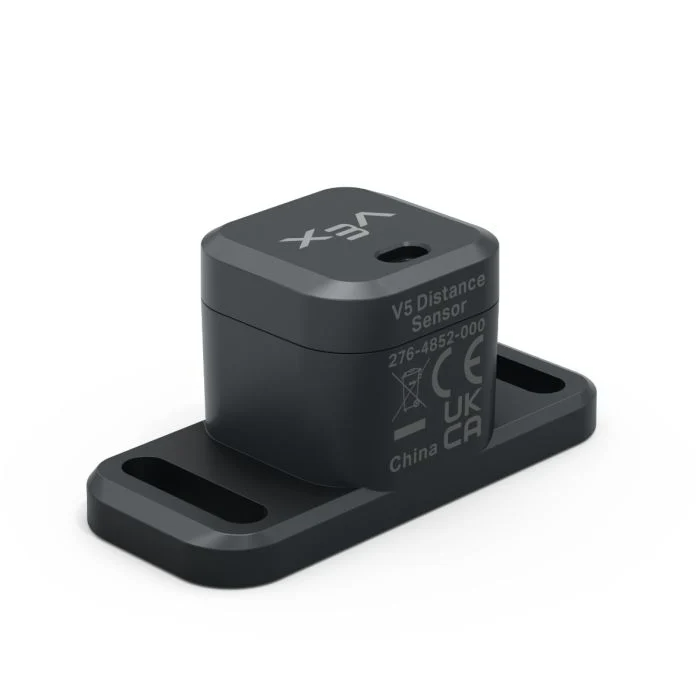
Poniżej znajduje się lista dostępnych bloków:
odległość obiektu — Raportuje odległość między czujnikiem odległości a najbliższym wykrytym obiektem.
prędkość obiektu — Raportuje, jak szybko wykryty obiekt porusza się w kierunku czujnika odległości lub od niego.
rozmiar obiektu to — Raportuje, czy wykryty obiekt pasuje do wybranego rozmiaru.
Odległość od obiektu — Raportuje, czy czujnik odległości aktualnie wykrył obiekt.
odległość obiektu#
Blok raportujący odległość obiektu raportuje odległość między czujnikiem odległości a najbliższym wykrytym obiektem.
(odległość obiektu [Distance1 v] w [mm v])
Parametry |
Opis |
|---|---|
urządzenie |
Czujnik odległości, którego chcesz użyć. Wybierz jeden z czujników odległości skonfigurowanych w oknie Urządzenia. |
jednostki |
Jednostka odległości: mm (od 20 mm do 2000 mm) lub cale (od 0,78 cala do 78,74 cala). |
Przykład
gdy uruchomiony
[Drive forward until the object is within 50 mm away.]
jedź [do przodu v]
czekaj dopóki <(odległość obiektu [Distance1 v] w [mm v]) [math_less_than v] [50]>
zatrzymaj jazdę
prędkość obiektu#
Blok raportujący prędkość obiektu raportuje względną prędkość wykrytego obiektu jako liczbę dziesiętną w m/s (metrach na sekundę).
Prędkość pokazuje, jak szybko obiekt zbliża się do czujnika odległości lub od niego odsuwa. Wartość bliska 0 oznacza, że obiekt nie porusza się znacząco względem czujnika.
(prędkość obiektu [Distance1 v] w m/s)
Parametry |
Opis |
|---|---|
urządzenie |
Czujnik odległości, którego chcesz użyć. Wybierz jeden z czujników odległości skonfigurowanych w oknie Urządzenia. |
rozmiar obiektu to#
Blok logiczny rozmiar obiektu to informuje, czy obiekt wykryty przez czujnik odległości odpowiada wybranemu rozmiarowi.
Czujnik odległości szacuje rozmiar obiektu na podstawie tego, jaka część pola widzenia czujnika zajmuje wykryty obiekt.
Prawda — Czujnik odległości wykrywa obiekt o wybranym rozmiarze.
Fałsz — Czujnik odległości nie wykrył obiektu o wybranym rozmiarze.
<[Distance1 v] rozmiar obiektu to [mały v]?>
Parametry |
Opis |
|---|---|
urządzenie |
Czujnik odległości, którego chcesz użyć. Wybierz jeden z czujników odległości skonfigurowanych w oknie Urządzenia. |
rozmiar |
Rozmiar obiektu do sprawdzenia:
|
Odległość znaleziona dla obiektu#
Blok logiczny Odległość od obiektu informuje, czy czujnik odległości aktualnie wykrył obiekt.
Prawda — Czujnik odległości wykrywa obiekt.
Fałsz — Czujnik odległości nie wykrył obiektu.
<[Distance1 v] znalazł obiekt?>
Parametry |
Opis |
|---|---|
urządzenie |
Czujnik odległości, którego chcesz użyć. Wybierz jeden z czujników odległości skonfigurowanych w oknie Urządzenia. |
Przykład
gdy uruchomiony
[Drive forward until the object is within 50 mm away.]
zawsze
jedź [do przodu v]
jeśli <[Distance1 v] znalazł obiekt?> to
jeśli <(odległość obiektu [Distance1 v] w [mm v]) [math_less_than v] [50]> to
zatrzymaj jazdę
przerwij