
距離センサー#
導入#
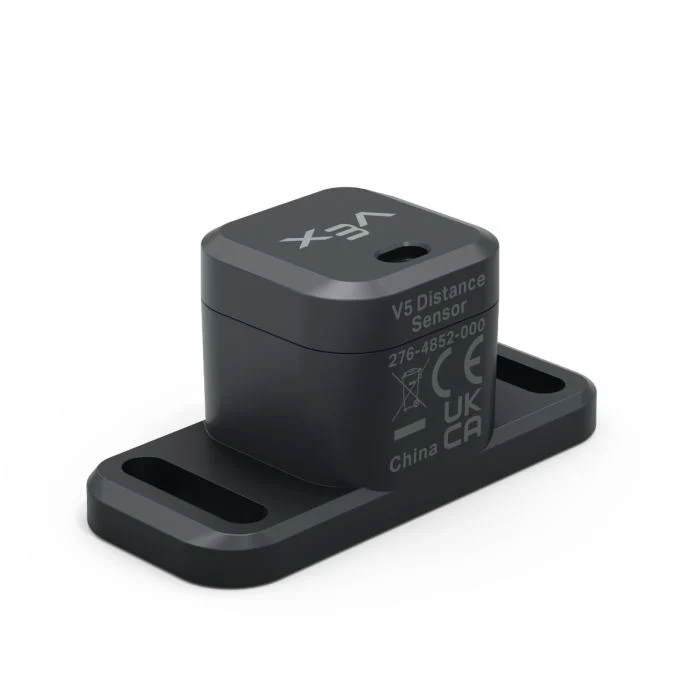
距離センサーは、センサーの前に物体があるかどうかを検知し、その物体までの距離を報告します。また、検知した物体の相対速度を報告し、物体が小型、中型、大型のいずれであるかを推定することもできます。
距離センサーは20mmから2000mmの範囲で動作します。
200mm未満の場合、精度は約±15mmです。200mmを超えると、精度は約5%に向上します。
距離センサーはクラス1レーザーを使用しています。検出方向は正面で、教室での使用にも安全です。
利用可能なブロックの一覧は以下のとおりです。
オブジェクト距離 — 距離センサーと最も近い検出されたオブジェクト間の距離を報告します。
オブジェクト速度 — 検出されたオブジェクトが距離センサーに向かって、または遠ざかる速度を報告します。
オブジェクトサイズは — 検出されたオブジェクトが選択されたサイズと一致するかどうかを報告します。
距離センサーが物体を検出しました — 距離センサーが現在物体を検出しているかどうかを報告します。
物体距離#
オブジェクト距離レポーターブロックは、距離センサーと検出された最も近いオブジェクトとの間の距離を報告します。
([Distance1 v] のオブジェクト距離([mm v]))
パラメータ |
説明 |
|---|---|
デバイス |
使用する距離センサーを選択してください。デバイスウィンドウで設定されている距離センサーの中から選択してください。 |
ユニット |
距離の単位:mm(20mm~2000mm)またはインチ(0.78インチ~78.74インチ)。 |
例
開始したとき
[Drive forward until the object is within 50 mm away.]
[前進 v] へ走行
<([Distance1 v] のオブジェクト距離([mm v])) [math_less_than v] [50]> まで待つ
走行停止
物体の速度#
オブジェクト速度レポーターブロックは、検出されたオブジェクトの相対速度をm/s(メートル毎秒)単位の小数値で報告します。
速度は、物体が距離センサーに向かって、または遠ざかる速度を示します。値が0に近い場合は、物体がセンサーに対してほとんど動いていないことを意味します。
([Distance1 v] のオブジェクト速度(m/s))
パラメータ |
説明 |
|---|---|
デバイス |
使用する距離センサーを選択してください。デバイスウィンドウで設定されている距離センサーの中から選択してください。 |
オブジェクトのサイズは#
オブジェクトサイズはブールブロックは、距離センサーによって検出されたオブジェクトが選択されたサイズと一致するかどうかを報告します。
距離センサーは、検出された物体がセンサーの視野のどれだけを占めているかに基づいて、物体のサイズを推定します。
正解 — 距離センサーは、選択したサイズの物体を検出します。
誤り — 距離センサーは、選択したサイズの物体を検出しません。
<[Distance1 v] のオブジェクトサイズは [小 v]?>
パラメータ |
説明 |
|---|---|
デバイス |
使用する距離センサーを選択してください。デバイスウィンドウで設定されている距離センサーの中から選択してください。 |
サイズ |
チェック対象のオブジェクトサイズ:
|
距離がオブジェクトを検出しました#
距離が物体を検出しました ブール値ブロックは、距離センサーが現在物体を検出しているかどうかを報告します。
正解 — 距離センサーが物体を検出します。
誤り — 距離センサーは物体を検出しません。
<[Distance1 v] がオブジェクトを検出?>
パラメータ |
説明 |
|---|---|
デバイス |
使用する距離センサーを選択してください。デバイスウィンドウで設定されている距離センサーの中から選択してください。 |
例
開始したとき
[Drive forward until the object is within 50 mm away.]
ずっと
[前進 v] へ走行
もし <[Distance1 v] がオブジェクトを検出?> なら
もし <([Distance1 v] のオブジェクト距離([mm v])) [math_less_than v] [50]> なら
走行停止
ブレーク