
जीपीएस सेंसर#
परिचय#
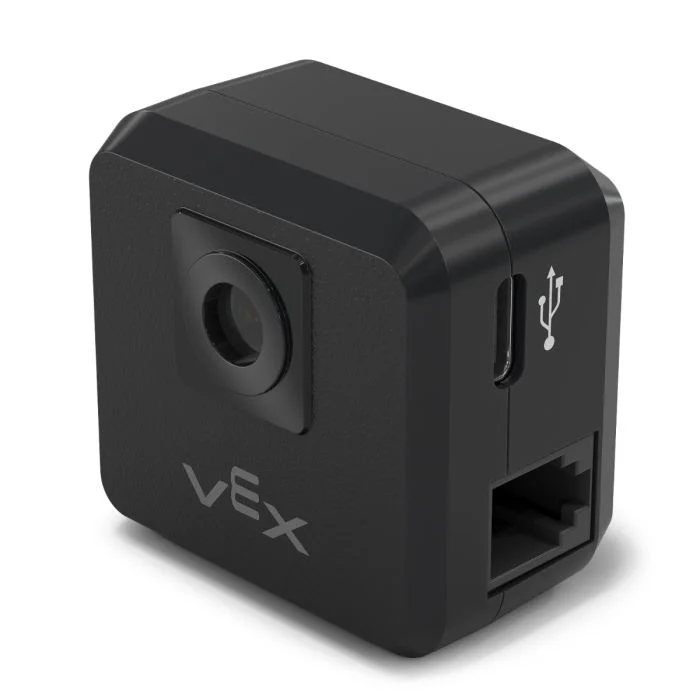
V5 GPS (गेम पोजिशनिंग सिस्टम™) सेंसर VEX फील्ड पर रोबोट की सटीक स्थिति और दिशा का पता लगाने में मदद करता है। यह फील्ड की परिधि के आसपास मौजूद GPS फील्ड कोड का उपयोग करके रोबोट के X और Y निर्देशांक और दिशा की गणना वास्तविक समय में करता है।
जीपीएस सेंसर, डिवाइस विंडो में जीपीएस सेंसर को कॉन्फ़िगर करते समय दर्ज किए गए ऑफसेट से स्वचालित रूप से गणना किए गए संदर्भ बिंदु का उपयोग करके रोबोट की स्थिति लौटाता है।
जीपीएस सेंसर के बारे में अधिक जानकारी के लिए, वीईएक्स लाइब्रेरी में वीईएक्स वी5 के साथ जीपीएस सेंसर का उपयोग करना पढ़ें।
संदर्भ बिंदु जीपीएस सेंसर की अपनी (0, 0) स्थिति के रूप में कार्य करता है, जहां जीपीएस ब्लॉक द्वारा लौटाए गए सभी निर्देशांक, दिशाएं और गतिविधियां इस कॉन्फ़िगर किए गए बिंदु के सापेक्ष होती हैं।
नीचे उपलब्ध ब्लॉकों की सूची दी गई है:
जीपीएस कैलिब्रेट करें – जीपीएस सेंसर को कैलिब्रेट करता है ताकि इसकी दिशा को वर्तमान ड्राइवट्रेन दिशा के रूप में सेट किया जा सके।
जीपीएस स्थान सेट करें – फ़ील्ड पर संदर्भ बिंदु की स्थिति और दिशा निर्धारित करता है।
जीपीएस स्थिति – फ़ील्ड पर संदर्भ बिंदु का x या y निर्देशांक लौटाता है।
जीपीएस हेडिंग – फ़ील्ड ओरिएंटेशन के आधार पर संदर्भ बिंदु की हेडिंग लौटाता है।
जीपीएस त्वरण – चयनित अक्ष पर रोबोट का त्वरण लौटाता है।
जीपीएस जाइरो दर – चयनित अक्ष पर रोबोट की घूर्णीय गति लौटाता है।
जीपीएस ओरिएंटेशन – डिग्री में रोबोट का रोल, पिच या यॉ ओरिएंटेशन लौटाता है।
जीपीएस सिग्नल गुणवत्ता – जीपीएस सेंसर की सिग्नल शक्ति लौटाता है।
जब जीपीएस हेडिंग बदली – जब भी जीपीएस सेंसर हेडिंग में बदलाव का पता लगाता है, संलग्न स्टैक को चलाता है।
जीपीएस को कैलिब्रेट करें#
कैलिब्रेट जीपीएस ब्लॉक संदर्भ बिंदु को कैलिब्रेट करता है, और इसकी कॉन्फ़िगर की गई दिशा को वर्तमान ड्राइवट्रेन दिशा के रूप में सेट करता है। इस दौरान, रोबोट को पूरी तरह से स्थिर रहना चाहिए क्योंकि कैलिब्रेशन के दौरान हलचल होने से गलत परिणाम प्राप्त होंगे।
[GPS1 v] को कैलिब्रेट करें
पैरामीटर |
विवरण |
|---|---|
उपकरण |
किस जीपीएस सेंसर का उपयोग करना है, यह डिवाइस विंडो में कॉन्फ़िगर किया जाता है। |
जीपीएस स्थान सेट करें#
सेट जीपीएस लोकेशन ब्लॉक फील्ड पर संदर्भ बिंदु की स्थिति और दिशा को मैन्युअल रूप से सेट करता है। ऐसा करने से उन अशुद्धियों को कम करने में मदद मिलती है जब जीपीएस सेंसर स्टार्टअप के समय फील्ड की दीवारों के बहुत करीब होता है और जीपीएस फील्ड कोड का पर्याप्त हिस्सा उसके दृश्य में नहीं आ पाता है।
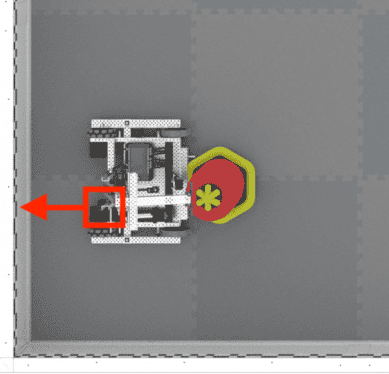
[GPS1 v] की स्थिति x [0] y [0] [mm v] और दिशा [0] डिग्री पर सेट करें
पैरामीटर |
विवरण |
|---|---|
उपकरण |
किस जीपीएस सेंसर का उपयोग करना है, यह डिवाइस विंडो में कॉन्फ़िगर किया जाता है। |
एक्स |
क्षेत्र पर संदर्भ बिंदु का x निर्देशांक। |
वाई |
क्षेत्र पर संदर्भ बिंदु का y निर्देशांक। |
निर्देशांक इकाई |
x और y निर्देशांकों की माप की इकाई:
|
शीर्षक |
संदर्भ बिंदु की दिशा, निरपेक्ष क्षेत्र दिशा के सापेक्ष 0 से 359.9 डिग्री तक होती है। |
जीपीएस स्थिति#
जीपीएस पोजीशन ब्लॉक फील्ड पर संदर्भ बिंदु का x या y निर्देशांक लौटाता है।
([mm v] में [GPS1 v] की [X v] स्थिति :: custom-sensing)
पैरामीटर |
विवरण |
|---|---|
उपकरण |
किस जीपीएस सेंसर का उपयोग करना है, यह डिवाइस विंडो में कॉन्फ़िगर किया जाता है। |
अक्ष |
किस अक्ष का उपयोग करें:
|
इकाई |
माप की इकाई:
|
जीपीएस दिशा#
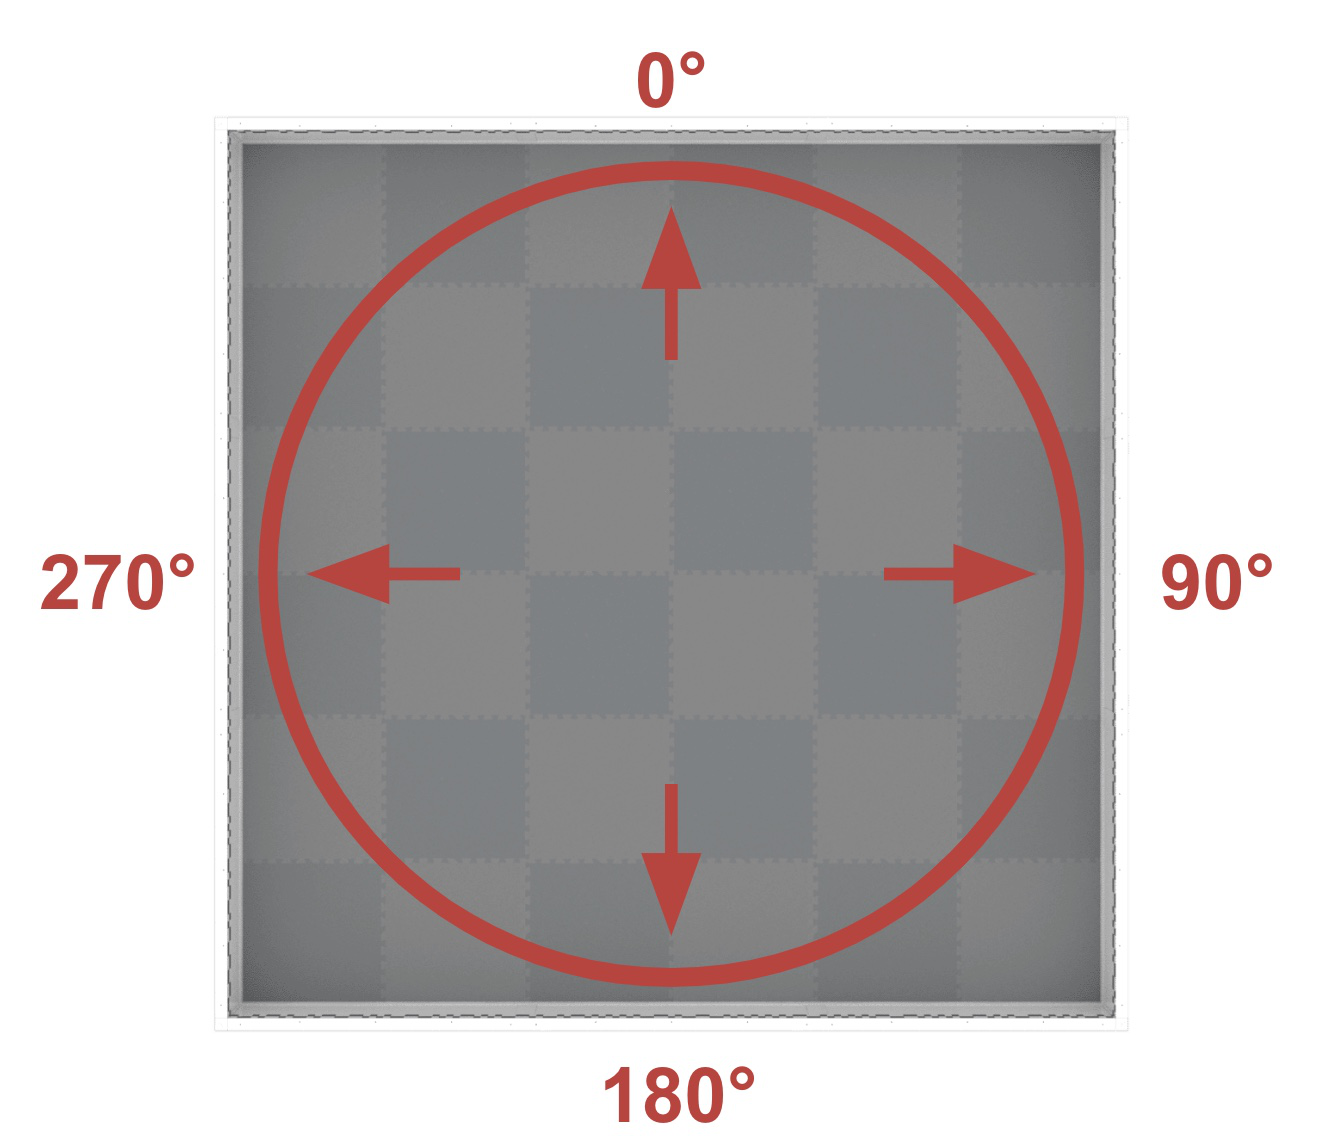
जीपीएस हेडिंग ब्लॉक 0 से 359.9 डिग्री तक के क्षेत्र में फील्ड के ओरिएंटेशन के आधार पर संदर्भ बिंदु की हेडिंग लौटाता है।
यह शीर्षक क्षेत्र के निरपेक्ष शीर्ष बिंदु को दर्शाता है, जो दक्षिणावर्त दिशा में 0º से 359.9º तक की सीमा है। 0º 12 बजे की स्थिति में है।
(डिग्री में [GPS1 v] की दिशा)
पैरामीटर |
विवरण |
|---|---|
उपकरण |
किस जीपीएस सेंसर का उपयोग करना है, यह डिवाइस विंडो में कॉन्फ़िगर किया जाता है। |
जीपीएस त्वरण#
जीपीएस त्वरण ब्लॉक -4.0 से 4.0 जीएस तक किसी निर्दिष्ट अक्ष पर रोबोट का त्वरण लौटाता है।
(g में [X v] अक्ष का [GPS1 v] त्वरण)
पैरामीटर |
विवरण |
|---|---|
उपकरण |
किस जीपीएस सेंसर का उपयोग करना है, यह डिवाइस विंडो में कॉन्फ़िगर किया जाता है। |
अक्ष |
किस अक्ष का उपयोग करें:
|
जीपीएस जाइरो दर#
जीपीएस जाइरो रेट ब्लॉक चयनित अक्ष पर रोबोट की घूर्णीय गति लौटाता है।
(में [GPS1 v] अक्ष की [X v] जाइरो दर [dps v])
पैरामीटर |
विवरण |
|---|---|
उपकरण |
किस जीपीएस सेंसर का उपयोग करना है, यह डिवाइस विंडो में कॉन्फ़िगर किया जाता है। |
अक्ष |
किस अक्ष का उपयोग करें:
|
इकाई |
मापन की इकाई:
|
जीपीएस अभिविन्यास#
जीपीएस ओरिएंटेशन ब्लॉक रोबोट के रोल, पिच या यॉ ओरिएंटेशन को डिग्री में लौटाता है।
(डिग्री में [रोल v] का [GPS1 v] ओरिएंटेशन)
पैरामीटर |
विवरण |
|---|---|
उपकरण |
किस जीपीएस सेंसर का उपयोग करना है, यह डिवाइस विंडो में कॉन्फ़िगर किया जाता है। |
अभिविन्यास |
किस दिशा में लौटना है:
|
जीपीएस सिग्नल की गुणवत्ता#
जीपीएस सिग्नल गुणवत्ता ब्लॉक जीपीएस सेंसर की सिग्नल शक्ति को प्रतिशत के रूप में लौटाता है।
संभावित मान |
विवरण |
|---|---|
100 |
जीपीएस सेंसर से प्राप्त सभी स्थिति और दिशा संबंधी डेटा मान्य है। |
~90 |
अब जीपीएस फील्ड कोड से जानकारी प्राप्त करके किसी भी प्रकार का स्थिति संबंधी डेटा नहीं निकाला जा रहा है, बल्कि वैकल्पिक तरीकों से निकाला जा रहा है। |
0 - 80 |
केवल जीपीएस सेंसर द्वारा प्राप्त दिशा संबंधी मान ही मान्य होते हैं, लेकिन जैसे-जैसे समय बीतता जाता है और जीपीएस सेंसर स्थिति और दिशा संबंधी जानकारी को सटीक रूप से निर्धारित करने के लिए जीपीएस फील्ड कोड के पर्याप्त हिस्से को स्कैन नहीं कर पाता है, वैसे-वैसे रिपोर्ट की गई सिग्नल की गुणवत्ता लगातार गिरती जाएगी जब तक कि यह 0 न हो जाए, जहां जीपीएस सेंसर का कोई भी डेटा प्रभावी रूप से स्थिर हो जाता है और अब मान्य नहीं रहता है। |
(% में [GPS1 v] सिग्नल गुणवत्ता)
पैरामीटर |
विवरण |
|---|---|
उपकरण |
किस जीपीएस सेंसर का उपयोग करना है, यह डिवाइस विंडो में कॉन्फ़िगर किया जाता है। |
जब जीपीएस दिशा बदल गई#
जब जीपीएस दिशा बदलती है ब्लॉक जीपीएस सेंसर द्वारा दिशा में परिवर्तन का पता चलने पर संलग्न स्टैक को चलाता है।
जब [GPS1 v] की दिशा बदले :: hat events
पैरामीटर |
विवरण |
|---|---|
उपकरण |
किस जीपीएस सेंसर का उपयोग करना है, यह डिवाइस विंडो में कॉन्फ़िगर किया जाता है। |