
Sensor de distância#
Introdução#
O Sensor de Distância consegue detetar se um objeto se encontra em frente a si e informar a que distância se encontra esse objeto. Pode também informar a velocidade relativa do objeto detetado e estimar se o objeto é pequeno, médio ou grande.
O sensor de distância opera numa gama de 20 mm a 2000 mm.
Abaixo dos 200 mm, a precisão é de aproximadamente ±15 mm. Acima de 200 mm, a precisão melhora para cerca de 5%.
O sensor de distância utiliza um laser de Classe 1. A deteção é feita diretamente à frente e é segura para utilização em sala de aula.
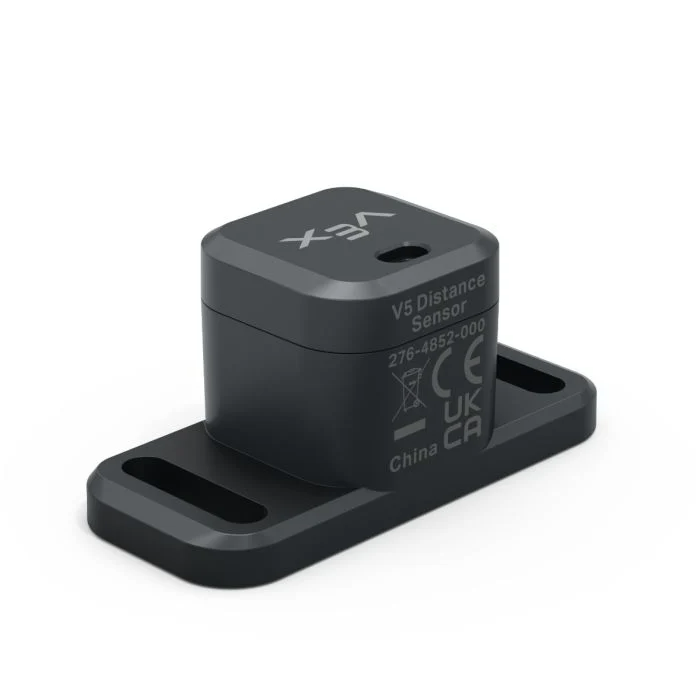
Segue abaixo a lista dos blocos disponíveis:
distância do objeto — Reporta a distância entre o sensor de distância e o objeto detetado mais próximo.
velocidade do objeto — Reporta a rapidez com que o objeto detetado se está a mover em direção ao sensor de distância ou a afastar-se dele.
tamanho do objeto é — Reporta se o objeto detetado corresponde ao tamanho selecionado.
Distância encontrou um objeto — Reporta se o Sensor de Distância detetou um objeto no momento.
distância do objeto#
O bloco de relatório de distância do objeto informa a distância entre o sensor de distância e o objeto detetado mais próximo.
(distância de objeto de [Distance1 v] em [mm v])
Parâmetros |
Descrição |
|---|---|
dispositivo |
O sensor de distância a utilizar. Escolha entre os sensores de distância configurados na janela Dispositivos. |
unidades |
A unidade de distância: mm (20 mm a 2000 mm) ou polegadas (0,78 polegadas a 78,74 polegadas). |
Exemplo
quando iniciar
[Drive forward until the object is within 50 mm away.]
conduzir [frente v]
aguardar até <(distância de objeto de [Distance1 v] em [mm v]) [math_less_than v] [50]>
parar de conduzir
velocidade do objeto#
O bloco de relatório de velocidade do objeto reporta a velocidade relativa do objeto detetado como um número decimal em m/s (metros por segundo).
A velocidade indica a rapidez com que o objeto se move em direção ao sensor de distância ou se afasta dele. Um valor próximo de 0 significa que o objeto não se está a mover muito em relação ao sensor.
(velocidade de objeto de [Distance1 v] em m/s)
Parâmetros |
Descrição |
|---|---|
dispositivo |
O sensor de distância a utilizar. Escolha entre os sensores de distância configurados na janela Dispositivos. |
tamanho do objeto#
O bloco booleano tamanho do objeto é informa se o objeto detetado pelo sensor de distância corresponde ao tamanho selecionado.
O sensor de distância estima o tamanho do objeto com base na área de visão do sensor que é ocupada pelo objeto detetado.
Verdadeiro — O sensor de distância deteta um objeto do tamanho selecionado.
Falso — O sensor de distância não detetou um objeto do tamanho selecionado.
<tamanho de objeto de [Distance1 v] é [pequeno v]?>
Parâmetros |
Descrição |
|---|---|
dispositivo |
O sensor de distância a utilizar. Escolha entre os sensores de distância configurados na janela Dispositivos. |
tamanho |
Tamanho do objeto a verificar:
|
Distância encontrada um objeto#
O bloco booleano Distância detetou um objeto informa se o sensor de distância detetou um objeto no momento.
Verdadeiro — O sensor de distância detetou um objeto.
Falso — O sensor de distância não detetou qualquer objeto.
<[Distance1 v] encontrou um objeto?>
Parâmetros |
Descrição |
|---|---|
dispositivo |
O sensor de distância a utilizar. Escolha entre os sensores de distância configurados na janela Dispositivos. |
Exemplo
quando iniciar
[Drive forward until the object is within 50 mm away.]
para sempre
conduzir [frente v]
se <[Distance1 v] encontrou um objeto?> então
se <(distância de objeto de [Distance1 v] em [mm v]) [math_less_than v] [50]> então
parar de conduzir
interromper