
Mesafe Sensörü#
giriiş#
Mesafe Sensörü, sensörün önünde bir nesne olup olmadığını algılayabilir ve bu nesnenin ne kadar uzakta olduğunu bildirebilir. Ayrıca algılanan nesnenin göreceli hızını bildirebilir ve nesnenin küçük, orta veya büyük olup olmadığını tahmin edebilir.
Mesafe sensörü 20 mm ile 2000 mm arasında bir aralıkta çalışır.
200 mm’nin altında doğruluk yaklaşık ±15 mm’dir. 200 mm’nin üzerinde doğruluk yaklaşık %5’e yükselir.
Mesafe Sensörü, 1. sınıf lazer kullanır. Algılama doğrudan ileriye yöneliktir ve sınıf ortamı için güvenlidir.
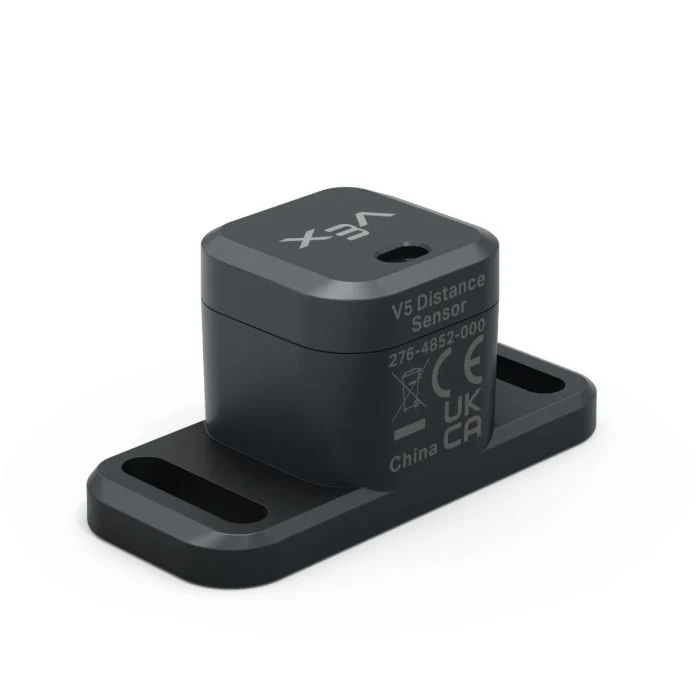
Aşağıda mevcut blokların listesi bulunmaktadır:
nesne mesafesi — Mesafe Sensörü ile en yakın algılanan nesne arasındaki mesafeyi bildirir.
nesne hızı — Algılanan nesnenin Mesafe Sensörüne doğru veya ondan uzaklaşarak ne kadar hızlı hareket ettiğini bildirir.
nesne boyutu — Algılanan nesnenin seçilen boyutla eşleşip eşleşmediğini bildirir.
Mesafe bir nesne algıladı — Mesafe Sensörünün şu anda bir nesne algılayıp algılamadığını bildirir.
nesne mesafesi#
Nesne mesafesi raporlama bloğu, Mesafe Sensörü ile en yakın tespit edilen nesne arasındaki mesafeyi rapor eder.
([Distance1 v] nesne mesafesi [mm v] cinsinden)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak Mesafe Sensörü. Cihazlar penceresinde yapılandırılmış Mesafe Sensörlerinden birini seçin. |
birimler |
Mesafe birimi: mm (20 mm ila 2000 mm) veya inç (0,78 inç ila 78,74 inç). |
Örnek
başladığında
[Drive forward until the object is within 50 mm away.]
[ileri v] yönünde sürdür
<([Distance1 v] nesne mesafesi [mm v] cinsinden) [math_less_than v] [50]> olana kadar bekle
sürüşü durdur
nesne hızı#
Nesne hızı raporlama bloğu, tespit edilen nesnenin bağıl hızını m/s (metre/saniye) cinsinden ondalık bir sayı olarak rapor eder.
Hız, nesnenin Mesafe Sensörüne doğru veya ondan uzaklaşırken ne kadar hızlı hareket ettiğini gösterir. 0’a yakın bir değer, nesnenin sensöre göre fazla hareket etmediği anlamına gelir.
([Distance1 v] nesne hızı m/s cinsinden)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak Mesafe Sensörü. Cihazlar penceresinde yapılandırılmış Mesafe Sensörlerinden birini seçin. |
nesne boyutu#
Nesne boyutu Boolean bloğu, Mesafe Sensörü tarafından algılanan nesnenin seçilen boyuta uyup uymadığını bildirir.
Mesafe sensörü, algılanan nesnenin sensörün görüş alanının ne kadarını kapladığına bağlı olarak nesnenin boyutunu tahmin eder.
Doğru — Mesafe Sensörü, seçilen boyuttaki bir nesneyi algılar.
Yanlış — Mesafe Sensörü, seçilen boyutta bir nesneyi algılamıyor.
<[Distance1 v] nesne boyutu [küçük v] mi?>
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak Mesafe Sensörü. Cihazlar penceresinde yapılandırılmış Mesafe Sensörlerinden birini seçin. |
boyut |
Kontrol edilecek nesne boyutu:
|
Mesafe bir nesneyi buldu#
Mesafe bir nesne algıladı Boolean bloğu, Mesafe Sensörünün şu anda bir nesne algılayıp algılamadığını bildirir.
Doğru — Mesafe Sensörü bir nesneyi algılıyor.
Yanlış — Mesafe Sensörü herhangi bir nesne algılamadı.
<[Distance1 v] bir nesne buldu mu?>
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak Mesafe Sensörü. Cihazlar penceresinde yapılandırılmış Mesafe Sensörlerinden birini seçin. |
Örnek
başladığında
[Drive forward until the object is within 50 mm away.]
sonsuza kadar
[ileri v] yönünde sürdür
eğer <[Distance1 v] bir nesne buldu mu?> ise
eğer <([Distance1 v] nesne mesafesi [mm v] cinsinden) [math_less_than v] [50]> ise
sürüşü durdur
dur