
距離感測器#
介紹#
距離感測器可以偵測感測器前方是否有物體,並報告該物體與感測器的距離。它還可以報告被偵測物體的相對速度,並估計物體的大小(小、中、大)。
距離感測器的工作範圍為 20 毫米至 2000 毫米。
小於 200 毫米時,精確度約為 ±15 毫米;大於 200 毫米時,精確度可提高至約 5%。
此距離感測器採用1級雷射。探測方向為正前方,對教室環境安全。
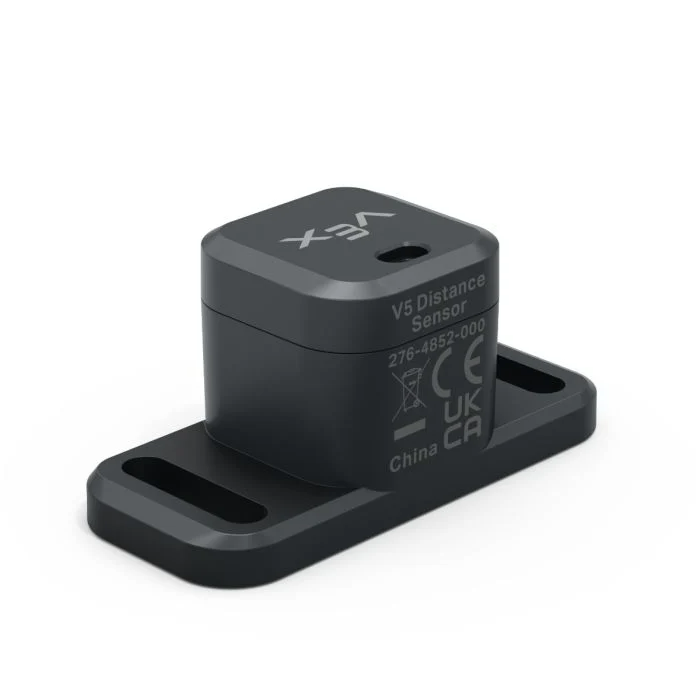
以下是可用模組列表:
物距#
物體距離報告模組報告距離感測器與最近偵測到的物體之間的距離。
([Distance1 v] 物件距離([mm v]))
參數 |
描述 |
|---|---|
裝置 |
要使用的距離感測器。請從「設備」視窗中配置的距離感測器中選擇。 |
單位 |
距離單位:毫米(20毫米至2000毫米)或英吋(0.78英吋至78.74英吋)。 |
例子
向前行駛,直到在 200 毫米範圍內偵測到物體為止#
當開始時
[Drive forward until the object is within 50 mm away.]
行駛 [前方 v]
等待直到 <([Distance1 v] 物件距離([mm v])) [math_less_than v] [50]>
停止行駛
物體速度#
物體速度報告模組以米/秒(m/s)為單位,報告檢測到的物體的相對速度(十進制數)。
速度表示物體相對於距離感測器移動或遠離的快慢。接近 0 的值表示物體相對於感測器移動的幅度很小。
([Distance1 v] 物件速度(m/s))
參數 |
描述 |
|---|---|
裝置 |
要使用的距離感測器。請從「設備」視窗中配置的距離感測器中選擇。 |
物體大小是#
物體大小布林模組報告距離感測器偵測到的物體是否與選定的大小相符。
距離感測器根據被偵測到的物體在感測器視野中所佔的比例來估計物體的大小。
正確 — 距離感測器偵測到選取尺寸的物體。
錯誤 — 距離感測器未偵測到所選尺寸的物體。
<[Distance1 v] 物件大小為 [小 v]?>
參數 |
描述 |
|---|---|
裝置 |
要使用的距離感測器。請從「設備」視窗中配置的距離感測器中選擇。 |
尺寸 |
要檢查的物體尺寸:
|
距離測量結果顯示物體#
「距離偵測到物體」布林模組報告距離感測器目前是否偵測到物體。
正確 — 距離感測器偵測到物體。
錯誤 — 距離感測器未偵測到物體。
<[Distance1 v] 偵測到物件?>
參數 |
描述 |
|---|---|
裝置 |
要使用的距離感測器。請從「設備」視窗中配置的距離感測器中選擇。 |
例子
向前行駛,直到在 50 毫米範圍內偵測到物體為止#
當開始時
[Drive forward until the object is within 50 mm away.]
永遠
行駛 [前方 v]
如果 <[Distance1 v] 偵測到物件?> 則
如果 <([Distance1 v] 物件距離([mm v])) [math_less_than v] [50]> 則
停止行駛
中斷