Het gebruik van de elektromagneet#
Deze tutorial laat je zien hoe je de elektromagneet gebruikt om een schijf op te pakken en neer te zetten in VEXcode GO. Aan het einde heb je een project dat een schijf oppakt, even wacht en hem vervolgens neerzet.
Zorg ervoor dat uw robot een elektromagneet heeft aangesloten. Zie Apparaten configureren als u er nog geen hebt toegevoegd.
Bevestig een energize magnet-blok, ingesteld op boost, onder het when started-blok om een schijf op te pakken.
wanneer gestart :: hat events
activeer [Magnet2 v] naar [boost v]
Voeg een wacht-blok toe, zodat je robot tijd heeft om te reageren voordat de schijf wordt losgelaten.
wanneer gestart :: hat events
activeer [Magnet2 v] naar [boost v]
wacht [1] seconden
Bevestig nog een activeringsmagneet-blok onder het wacht-blok.
wanneer gestart :: hat events
activeer [Magnet2 v] naar [boost v]
wacht [1] seconden
activeer [Magnet2 v] naar [boost v]
Wijzig de parameter naar drop om de schijf vrij te geven.
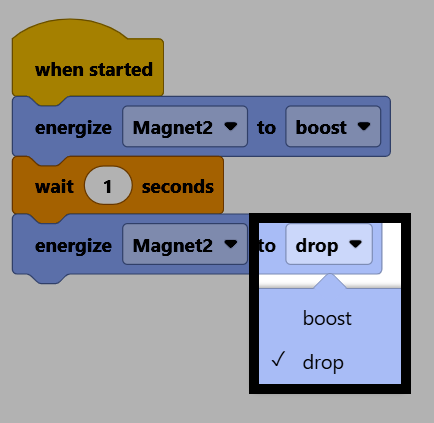
Bevestig een aandrijfblok onder het tweede activeringsmagneetblok.
wanneer gestart :: hat events
activeer [Magnet2 v] naar [boost v]
wacht [1] seconden
activeer [Magnet2 v] naar [loslaten v]
rijd [vooruit v] voor (100) [mm v] ▶
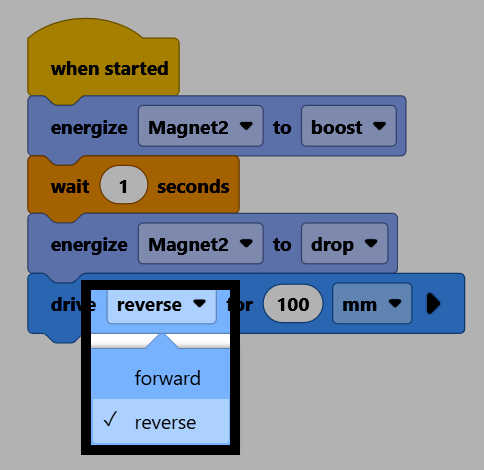
Wijzig de richtingparameter naar omgekeerd, zodat de schijf zich van de schijf af beweegt zodra deze is neergelegd.
Zorg ervoor dat uw robot is verbonden met VEXcode. Zie Verbinding maken met uw robot als dit nog niet het geval is.
Selecteer Start om het project uit te voeren. De elektromagneet pakt een schijf op, wacht een seconde, laat hem vallen en trekt zich vervolgens terug.