Objecten detecteren#
Deze handleiding laat je zien hoe je de oogsensor gebruikt om een object te detecteren. Aan het einde heb je een project dat een bericht afdrukt zodra een object is gedetecteerd.
Zorg ervoor dat uw robot een oogsensor heeft aangesloten. Zie Apparaten configureren als u er nog geen hebt toegevoegd.
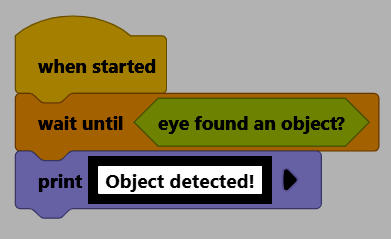
Plaats een wacht tot-blok onder het wanneer gestart-blok.
wanneer gestart :: hat events
wacht totdat <>
Sleep het Booleaanse blok een object gevonden? van de oogsensor naar het voorwaardevak van het blok wacht tot.
wanneer gestart :: hat events
wacht totdat <oog heeft object gevonden?>
Plaats een print-blok onder het wacht tot-blok.
wanneer gestart :: hat events
wacht totdat <oog heeft object gevonden?>
druk [VEXcode] af ▶
Wijzig de tekst in Object gedetecteerd!.
Zorg ervoor dat uw robot is verbonden met VEXcode. Zie Verbinding maken met uw robot als dit nog niet het geval is.
Selecteer Start om het project uit te voeren en houd vervolgens een object voor de oogsensor. Zodra het object is gedetecteerd, verschijnt Object gedetecteerd! in de console.