
V5 High Stakes (Axel)#
Axel is de VEX V5 Hero Bot die gebruikt wordt in de V5 24-25 High Stakes Playground.
Robotoverzicht#
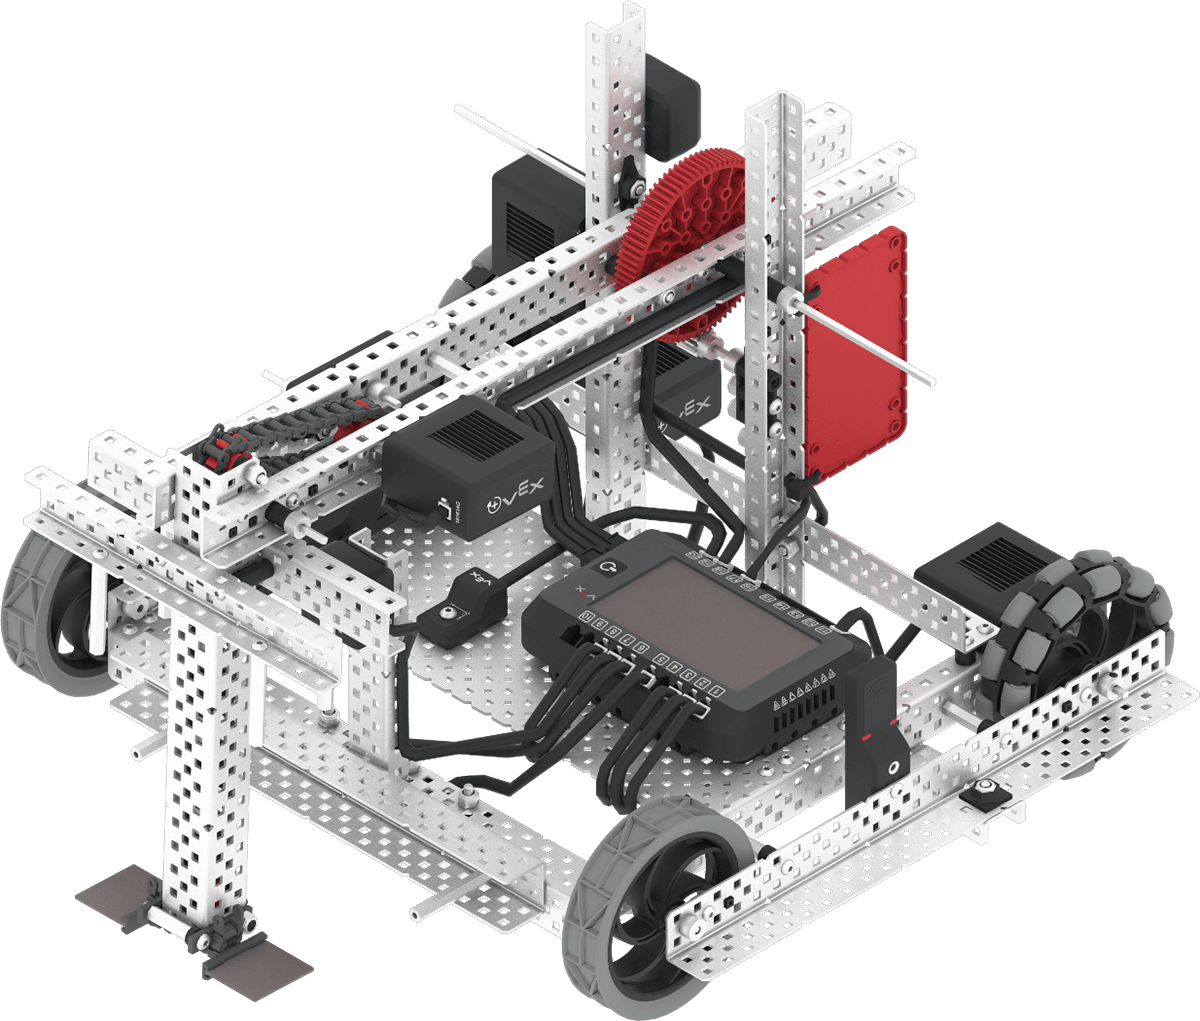
Axel ondersteunt standaard VR-besturingselementen en sensoren zoals de traagheidssensor en de Brain Timer, met aanvullende Axel-specifieke functies die worden behandeld in Robot-specifieke blokken en Robot-specifieke Python.
Motoren#
Configuratie & |
Beschrijving |
|---|---|
|
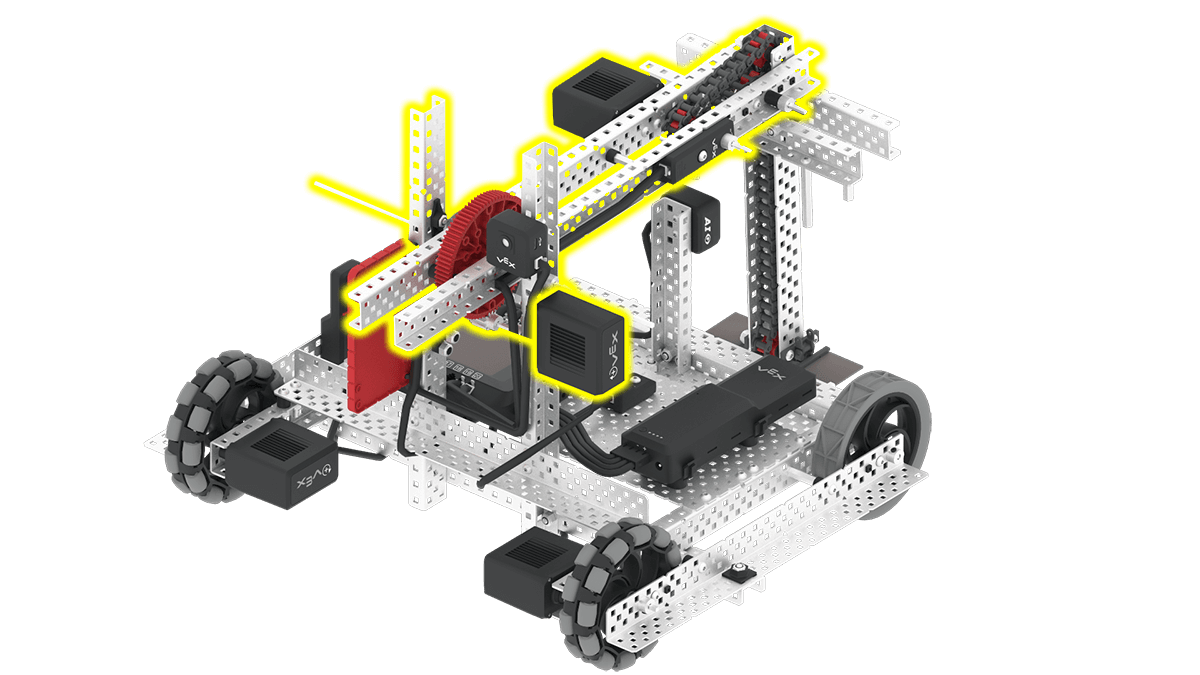
De arm tilt Axels arm op en neer. De arm moet zo hoog mogelijk worden opgetild, zodat hij de AI-zichtsensor niet blokkeert en om ringen op palen te kunnen duwen. |
|
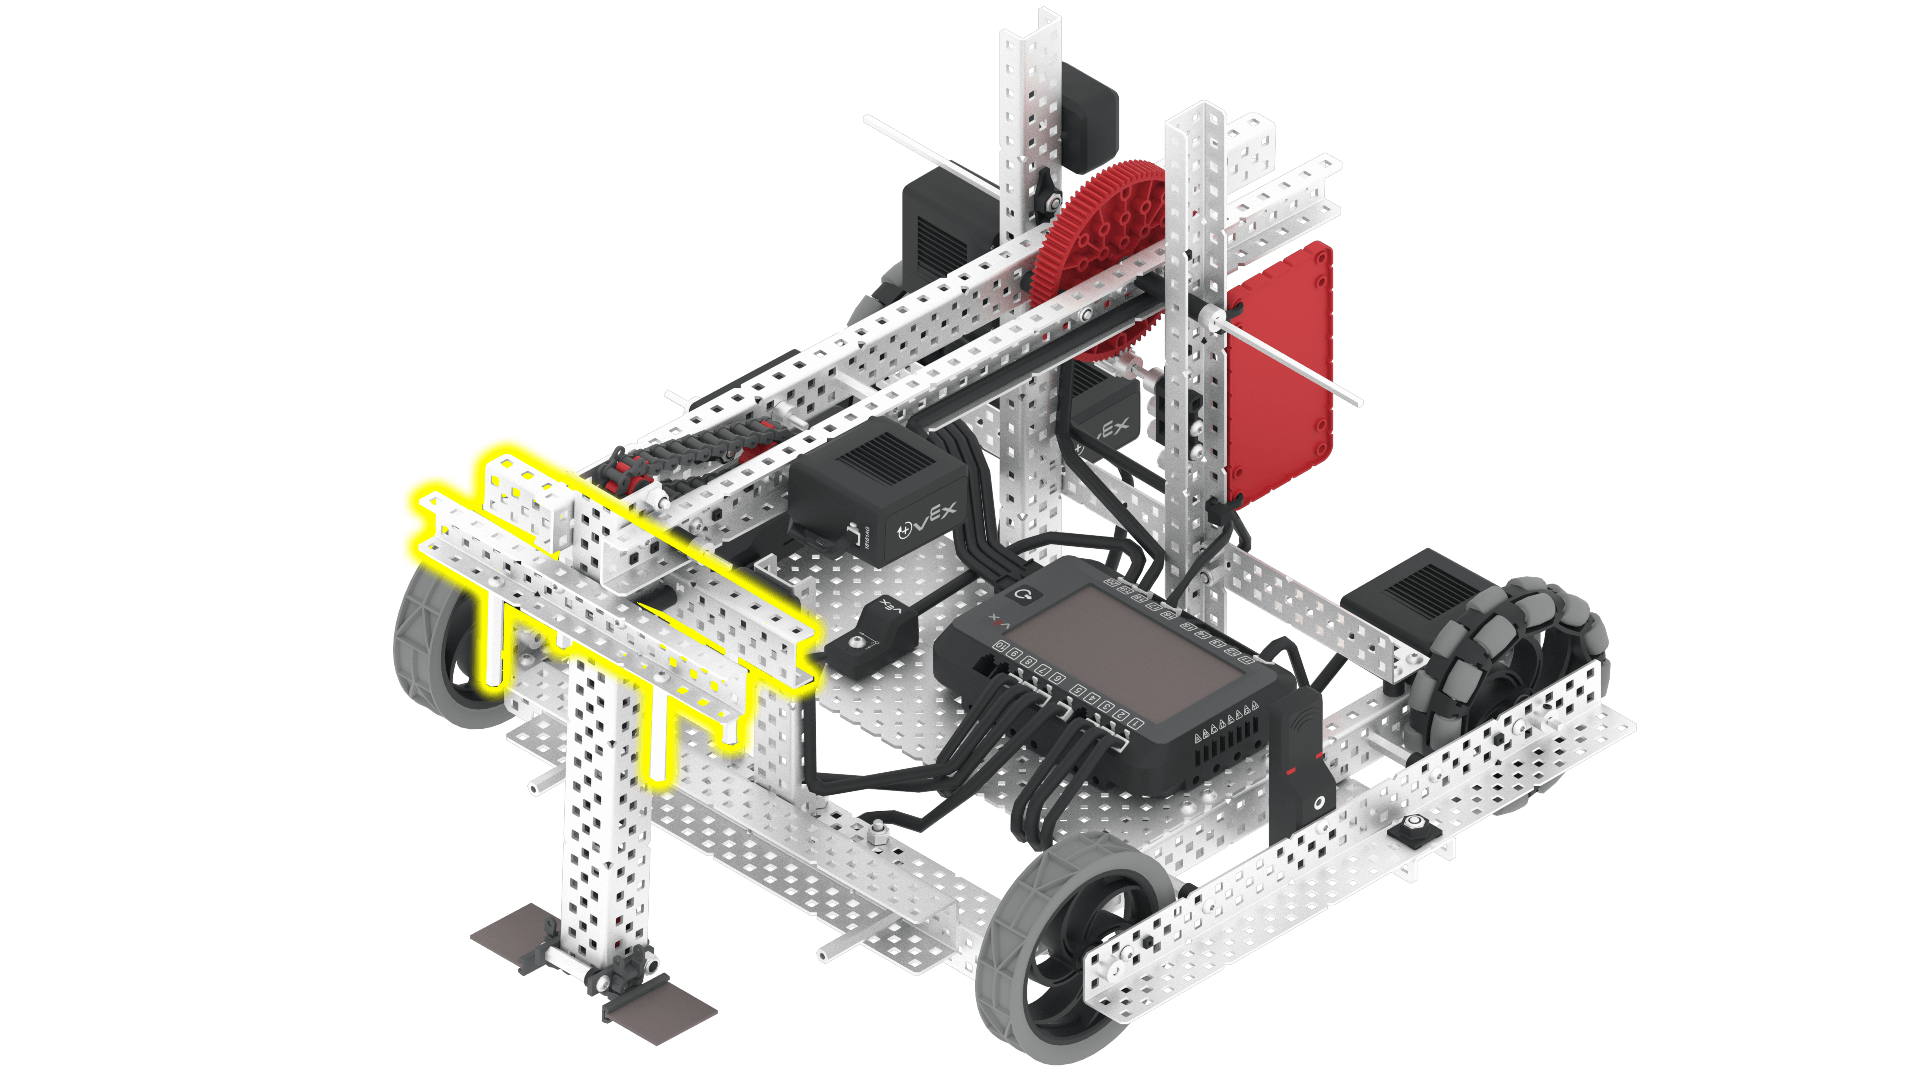
De duwmotor beweegt de duwer langs de arm naar beneden. Hierdoor kunnen ringen van de arm worden geduwd en op een paal worden |
Onderdelen en kenmerken#
Onderdeel of kenmerk |
Gebruik |
API-documentatie |
|---|---|---|
Aandrijving |
Beweegt en draait de robot. |
|
Armmotor |
De arm wordt omhoog en omlaag bewogen om spelobjecten te manipuleren. De arm moet zo hoog mogelijk worden opgetild dat hij de AI-zichtsensor niet blokkeert en om ringen op de palen te kunnen duwen. Om de arm hoog genoeg op te tillen om een ring op een paal te duwen, moet de arm minimaal 310 graden omhoog worden bewogen. |
|
Duwmotor |
De duwer beweegt langs de arm naar beneden. Hierdoor kunnen ringen van de arm af worden geduwd en op een paaltje worden geplaatst. De positie van de duwer bovenaan de arm is 0 graden. Om een ring van de arm af te duwen, moet de duwmotor 780 graden naar beneden zakken. |
|
AI-visiesensor |
Detecteert spelobjecten zodat de robot zich autonoom kan oriënteren. |
|
Afstandssensor |
Geeft aan hoe ver een object zich van de voorkant van de robot bevindt. |
|
Optische sensor |
Detecteert objecten voor de robot en bepaalt hun kleur. |
|
Rotatiesensor |
Geeft de huidige draaihoek en positie van de duwmotor weer. |
|
GPS-sensor |
Geeft de huidige positie en richting van de robot op het speelveld weer. |
|
Brain Timer |
Houdt de verstreken tijd bij sinds de start van het project. |
Speeltuinen#
Speeltuin |
Beschrijving |
|---|---|
Scoor ringen en mobiele doelen in het V5 24-25 virtuele vaardigheidsveld. |