
Objektsensor#
Introduktion#
Objektsensorn är en infraröd (IR) närhetssensor som detekterar när ett objekt är nära med hjälp av reflekterat IR-ljus.
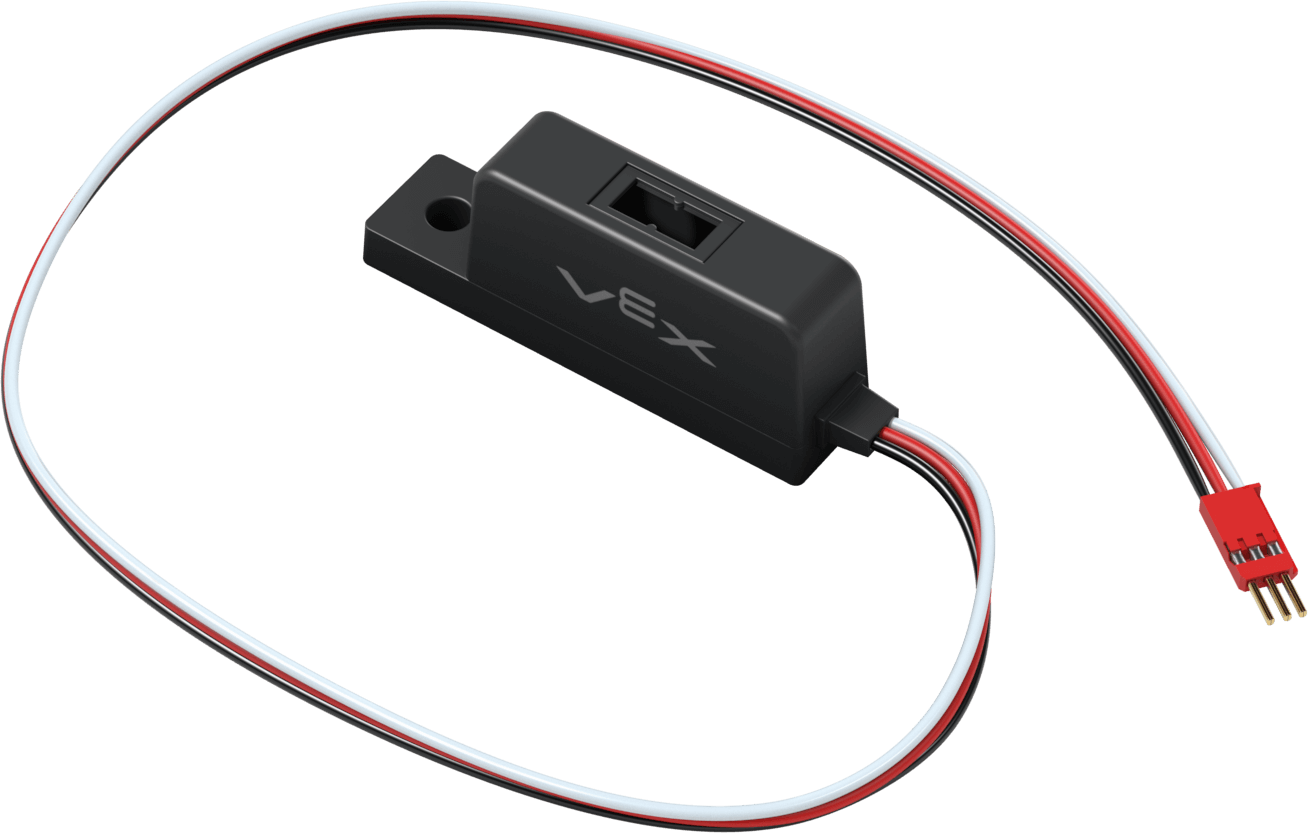
Nedan följer en lista över tillgängliga block:
Objektsensorns reflektivitet – Rapporterar mängden ljus som reflekteras från objektet.
Objektsensor detekterar objekt – Rapporterar om objektsensorn detekterar ett objekt.
ställ in tröskelvärde för objektsensordetektering – Ställer in mängden reflekterat ljus som behövs innan ett objekt anses vara detekterat.
när objektsensor – Kör den bifogade blockstapeln när objektsensorn detekterar eller förlorar ett objekt.
Objektsensorns reflektivitet#
Blocket Objektsensorns reflektivitet rapporterar mängden ljus som reflekteras från objektet i procent.
Notera:
0 % reflektivitet betyder att objektet är mycket mörkt. Sensorn ser ett råvärde på 3000 eller högre.
100 % reflektivitet innebär att objektet är mycket ljusstarkt. Sensorn ser ett råvärde på 0.
([ObjectSensorA v] reflektivitet i %)
Parameter |
Beskrivning |
|---|---|
anordning |
Vilken objektsensor som ska användas, konfigureras i fönstret Enheter. |
Objektsensorn detekterar objekt#
Det booleska blocket Objektsensor detekterar objekt rapporterar om objektsensorn detekterar ett objekt.
Sant – Objektsensorn detekterar ett objekt.
Falskt – Objektsensorn detekterar inte ett objekt.
<[ObjectSensorA v] detekterar objekt?>
Parameter |
Beskrivning |
|---|---|
anordning |
Vilken objektsensor som ska användas, konfigureras i fönstret Enheter. |
ställ in tröskelvärde för objektsensordetektering#
Stackblocket ställ in tröskelvärdet för objektsensordetektering anger mängden reflekterat ljus som behövs i procent innan ett objekt anses vara detekterat.
ställ in [ObjectSensorA v] detekteringströskel till [50] %
Parameter |
Beskrivning |
|---|---|
anordning |
Vilken objektsensor som ska användas, konfigureras i fönstret Enheter. |
detektionströskel |
Mängden reflekterat ljus som behövs för att betrakta ett objekt som ett heltal. |
när objektsensor#
Hat-blocket when Object Sensor kör den bifogade stapeln av block när Object Sensor detekterar eller förlorar ett objekt.
when [ObjectSensorA v] object is [detected v] :: hat events
Parametrar |
Beskrivning |
|---|---|
anordning |
Vilken objektsensor att använda. |
ange |
När den bifogade blockstapeln körs: upptäckt kör block när ett oupptäckt objekt nu upptäcks. förlorat körs när ett detekterat objekt inte längre upptäcks. |