
Stötfångarbrytare#
Introduktion#
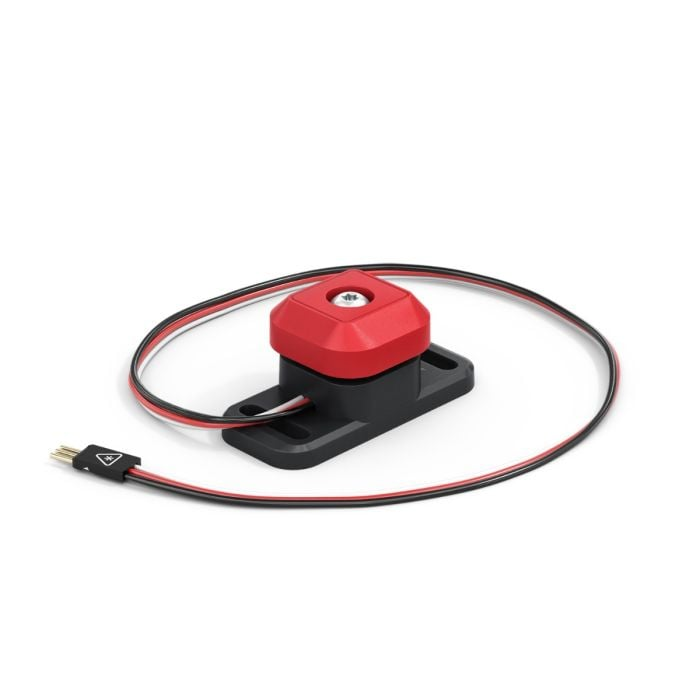
Stötfångarbrytaren är en mekanisk brytare som sluter en krets när den trycks ner, vilket gör att roboten kan upptäcka tryckningar och släppningar.
Nedan följer en lista över tillgängliga block:
Stötfångarbrytare nedtryckt – Rapporterar ett booleskt värde som indikerar om stötfångarbrytaren trycks ned.
när stötfångarbrytaren – Kör den bifogade stapeln av block när stötfångarbrytaren trycks ned eller släpps.
Stötfångarbrytaren nedtryckt?#
Det booleska blocket Stötfångarbrytare nedtryckt rapporterar om en stötfångarbrytare trycks ner eller inte. Detta kan användas för att kontrollera om roboten stöter in i andra föremål.
Sant — Stötfångarknappen trycks in.
Falskt — Stötfångarknappen trycks inte in
<[BumperA v] tryckt?>
Parameter |
Beskrivning |
|---|---|
anordning |
Vilken Bumper Switch som ska användas, konfigurerad i Enheter-fönstret. |
när startad
[Display a message when the Bumper Switch is pressed.]
vänta tills <[BumperA v] tryckt?>
skriv ut [Bumper Switch pressed!] på skärmen ▶
när stötfångarbrytaren#
Hattblocket när stötfångarbrytaren kör den bifogade stapeln av block när den valda stötfångarbrytaren trycks ned eller släpps.
när [BumperA v] [tryckt v] :: hat events
Parameter |
Beskrivning |
|---|---|
anordning |
Vilken Bumper Switch som ska användas, konfigurerad i Enheter-fönstret. |
ange |
När den bifogade stapeln med block körs: nedtryckt körs när stötfångarknappen trycks ner, och släppt körs när stötfångarknappen släpps. |
när [BumperA v] [tryckt v]  :: hat events
[Display a message when the Bumper Switch is pressed.]
skriv ut [Bumper Switch pressed!] på skärmen ▶