
控制器#
介紹#
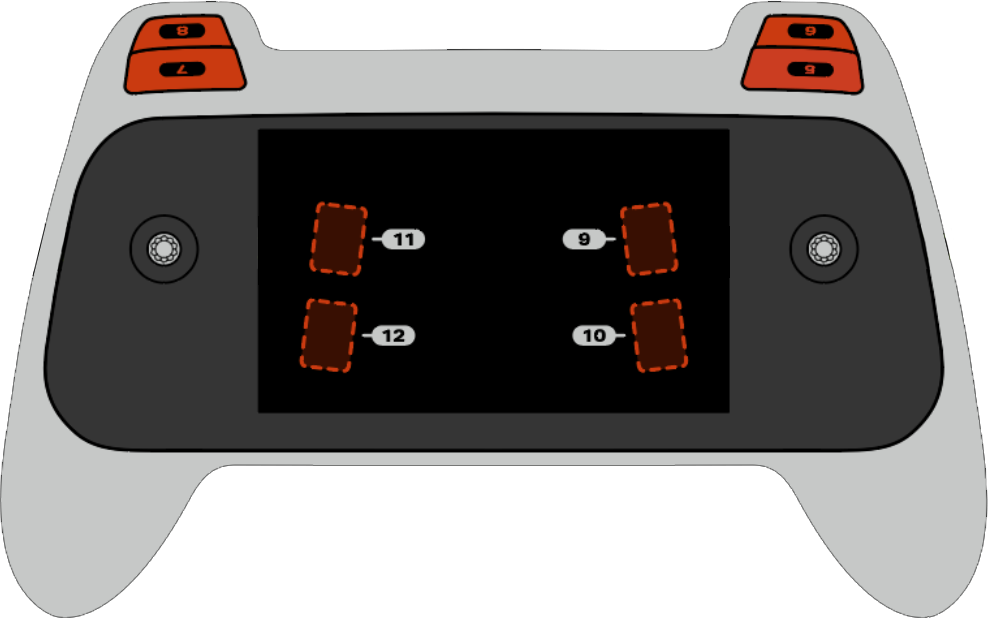
VEX AIR 無人機控制器採用 12 個按鈕佈局和兩個操縱桿。這些輸入使無人機能夠偵測按鈕按下和操縱桿移動,從而實現互動式和靈敏的控制。
以下是所有可用區塊的清單:
控制器按鈕被按下 — 檢查目前是否按下了某個特定的按鈕。
控制器軸位置 — 報告操縱桿沿指定軸的位置。
控制器已連接 — 報告控制器是否已連接到無人機。
控制器電池電量 — 報告控制器的電池電量。
當控制器按鈕時 — 按下或釋放按鈕時執行一堆塊。
當控制器軸改變時 — 當操縱桿的位置沿著選定的軸改變時,運行附加的堆疊。
按下控制器按鈕#
控制器按鈕被按下 布林塊報告特定控制器按鈕是否被按下。
正確 — 指定的按鈕正在被按下。
錯誤 — 指定的按鈕未按下。
控制器按鈕按下布林塊。#
<控制器按鈕 [5 v] 按下?>
參數 |
描述 |
|---|---|
按鈕 |
檢查是否被按下的按鈕,範圍從5到12。 |
例子
當開始時
[Take a picture when button 5 is pressed.]
起飛至 [500] [mm v] ▶
永遠
以控制器移動
如果 <控制器按鈕 [5 v] 按下?> 則
以 [前方 v] 相機拍照
結束
結束
控制器軸位置#
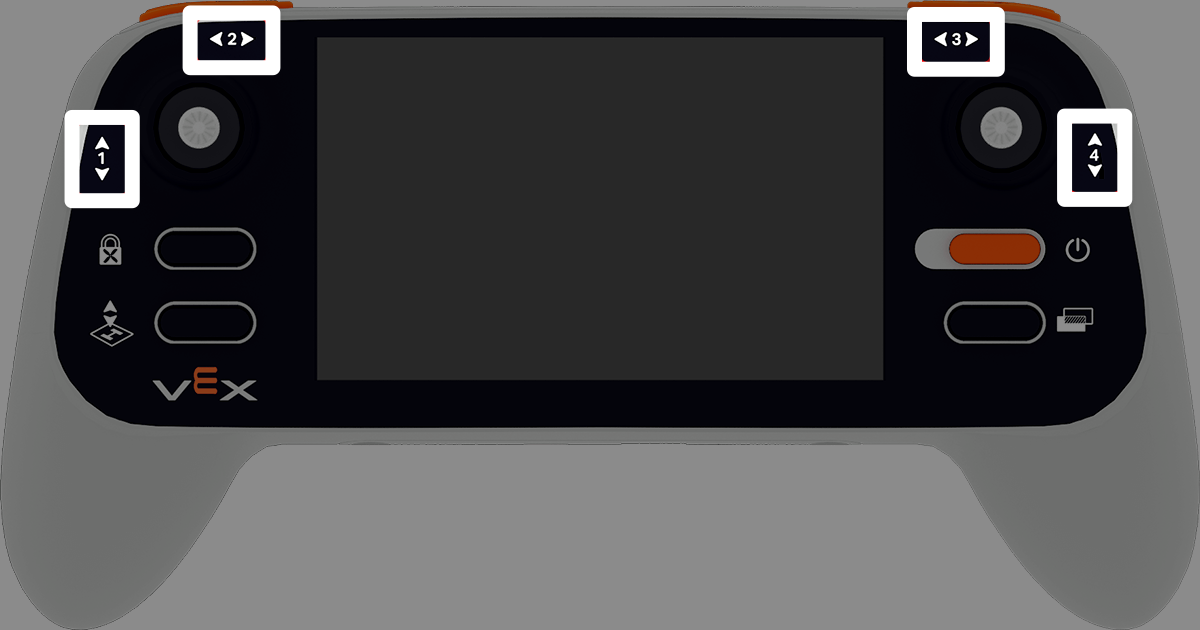
控制器軸位置報告模組報告指定操縱桿軸的位置。此模組報告的數值為 -100 到 100 之間的整數。
控制器軸位置報告區塊。#
(控制器搖桿 [1 v] 位置)
參數 |
描述 |
|---|---|
軸 |
報告位置的軸:
|
例子
當開始時
[Climb when the left joystick is moved up.]
起飛至 [500] [mm v] ▶
永遠
如果 <(控制器搖桿 [1 v] 位置) [math_greater_than v] [0]> 則
爬升 [上升 v]
否則
懸停
結束
控制器已連接#
控制器已連接 布林塊報告控制器是否已連接到無人機。
正確 — 控制器已連接。
錯誤 — 控制器未連接。
控制器軸位置報告區塊。#
<控制器已連接至無人機?>
參數 |
描述 |
|---|---|
該塊沒有參數。 |
例子
當開始時
[Print controller connection status on screen.]
永遠
如果 <控制器已連接至無人機?> 則
清除螢幕
將游標設定到螢幕第 (1) 列第 (1) 欄
在螢幕上列印 [Controller connected] ▶
等待 (0.5) 秒
結束
結束
控制器電池電量#
控制器電池電量報告模組會報告控制器的電池電量,以 0% 到 100% 的百分比表示。
控制器軸位置報告區塊。#
(控制器電池電量(%))
參數 |
描述 |
|---|---|
該塊沒有參數。 |
例子
當開始時
[Show controller's battery level.]
如果 <(控制器電池電量(%)) [math_greater_than v] [50]> 則
在螢幕上列印 [Battery level ok] ▶
否則
在螢幕上列印 [Battery level low] ▶
當控制器按鈕#
當按下或釋放按鈕時,當控制器按鈕帽子模組會運行連接的模組堆疊。
當控制器按鈕帽子塊。#
當控制器按鈕 [5 v] [按下 v] 時
參數 |
描述 |
|---|---|
按鈕 |
確定哪個按鈕將觸發該事件,取值範圍為 5 到 12。 |
行動 |
決定何時執行所附加的模組堆疊:pressed 將在按下按鈕時運行,released 將在釋放按鈕時運行。 |
例子
當開始時
起飛至 [500] [mm v] ▶
永遠
以控制器移動
結束

當控制器按鈕 [5 v] [按下 v] 時
[Take a picture when button 5 is pressed.]
以 [前方 v] 相機拍照
當控制器軸改變時#
當控制器軸發生變化時,當控制器軸發生變化時帽子模組會運行附加的堆疊,當操縱桿的位置沿著選定的軸發生變化時。
當控制器軸改變時帽子塊。#
當控制器搖桿 [1 v] 改變時
參數 |
描述 |
|---|---|
軸 |
需要監測變化的軸:
|
例子
當開始時
[Move forward when the left joystick moves.]
起飛至 [500] [mm v] ▶

當控制器搖桿 [1 v] 改變時
移動 [前方 v] (200) [mm v] ▶