
コントローラ#
導入#
VEX AIRドローンコントローラーは、12個のボタンと2つのジョイスティックを備えています。これらの入力により、ドローンはボタンの押下とジョイスティックの動きを検知し、インタラクティブで応答性の高い制御を実現します。
以下は利用可能なブロックの一覧です。
コントローラーボタンが押された — 特定のボタンが現在押されているかどうかを確認します。
コントローラー軸位置 — 指定された軸に沿ったジョイスティックの位置を報告します。
コントローラーが接続されています — コントローラーがドローンに接続されているかどうかを報告します。
コントローラーのバッテリーレベル — コントローラーのバッテリーレベルを報告します。
コントローラーボタンが押されたとき — ボタンが押されたときまたは離されたときにブロックのスタックを実行します。
コントローラーの軸が変更されたとき — ジョイスティックの位置が選択された軸に沿って変化したときに、添付されているスタックを実行します。
コントローラーのボタンが押された#
コントローラーボタンが押されたブールブロックは、特定のコントローラーボタンが押されているかどうかを報告します。
真 — 指定されたボタンが押されています。
誤り — 指定されたボタンが押されていません。
<コントローラーボタン [5 v] 押された?>
パラメータ |
説明 |
|---|---|
ボタン |
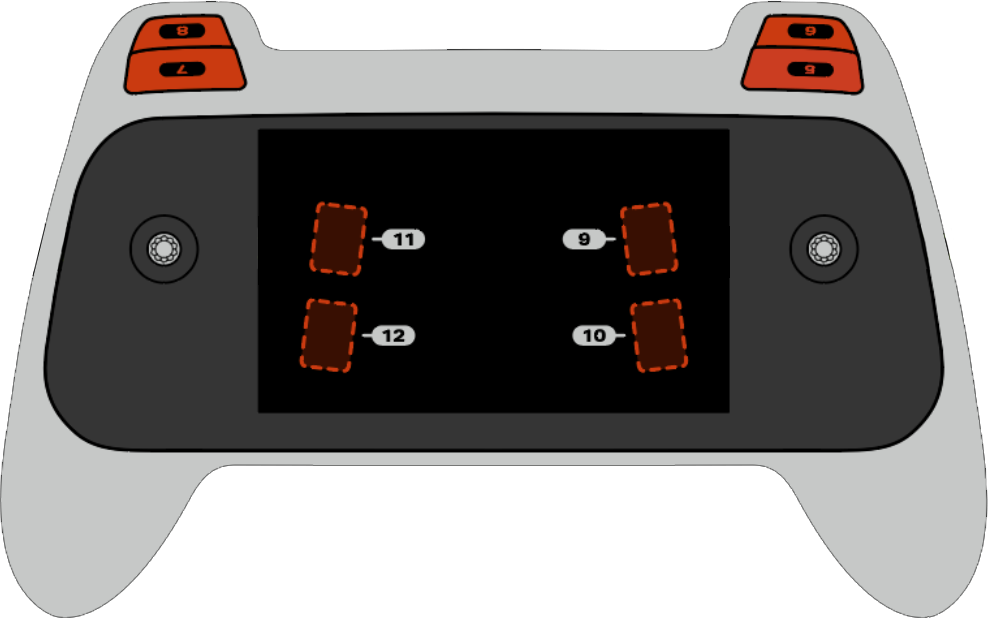
押されたかどうかを確認するためのボタンで、5から12までの範囲です。 |
例
開始したとき
[Take a picture when button 5 is pressed.]
[500] [mm v] の高さへ離陸 ▶
ずっと
コントローラーで移動
もし <コントローラーボタン [5 v] 押された?> なら
[前進 v] カメラで画像を撮影
終わり
終わり
コントローラー軸位置#
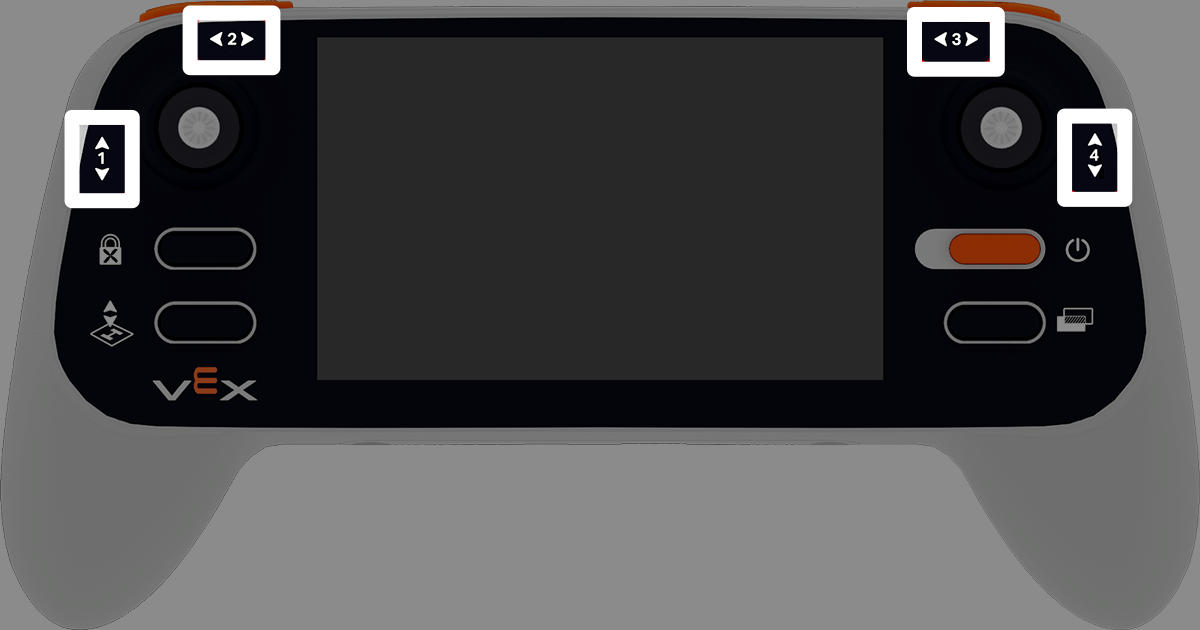
コントローラー軸位置レポーターブロックは、指定されたジョイスティック軸の位置を報告します。この値は-100から100までの整数で返されます。
(コントローラー軸 [1 v] の位置)
パラメータ |
説明 |
|---|---|
軸 |
位置を報告する軸:
|
例
開始したとき
[Climb when the left joystick is moved up.]
[500] [mm v] の高さへ離陸 ▶
ずっと
もし <(コントローラー軸 [1 v] の位置) [math_greater_than v] [0]> なら
[上 v] へ上昇
でなければ
ホバリング
終わり
コントローラーが接続されています#
コントローラーが接続されているブールブロックは、コントローラーがドローンに接続されているかどうかを報告します。
真 — コントローラーが接続されています。
誤り — コントローラーが接続されていません。
<コントローラーがドローンに接続中?>
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Print controller connection status on screen.]
ずっと
もし <コントローラーがドローンに接続中?> なら
スクリーンをクリア
スクリーンのカーソルを行 (1) 列 (1) に設定
[Controller connected] をスクリーンに表示 ▶
(0.5) 秒待つ
終わり
終わり
コントローラーのバッテリー残量#
コントローラーバッテリーレベルレポーターブロックは、コントローラーのバッテリーレベルを0%から100%までのパーセンテージで報告します。
(コントローラーのバッテリー残量(%))
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Show controller's battery level.]
もし <(コントローラーのバッテリー残量(%)) [math_greater_than v] [50]> なら
[Battery level ok] をスクリーンに表示 ▶
でなければ
[Battery level low] をスクリーンに表示 ▶
コントローラーのボタンが#
コントローラーボタンハットブロックは、ボタンが押されたときまたは離されたときに、接続されているブロックのスタックを実行します。
コントローラーボタン [5 v] が [押された v] されたとき
パラメータ |
説明 |
|---|---|
ボタン |
イベントをトリガーするボタンを指定します。値は5から12までです。 |
アクション |
添付されたブロックのスタックがいつ実行されるかを決定します。pressed はボタンが押されたときに実行され、released はボタンが離されたときに実行されます。 |
例
開始したとき
[500] [mm v] の高さへ離陸 ▶
ずっと
コントローラーで移動
終わり

コントローラーボタン [5 v] が [押された v] されたとき
[Take a picture when button 5 is pressed.]
[前進 v] カメラで画像を撮影
コントローラーの軸が変更されたとき#
コントローラーの軸が変更されたときハットブロックは、ジョイスティックの位置が選択された軸に沿って変化したときに、アタッチされたスタックを実行します。
コントローラー軸 [1 v] が変化したとき
パラメータ |
説明 |
|---|---|
軸 |
変化を監視する軸:
|
例
開始したとき
[Move forward when the left joystick moves.]
[500] [mm v] の高さへ離陸 ▶

コントローラー軸 [1 v] が変化したとき
[前進 v] へ (200) [mm v] 移動 ▶