
Kontrolör#
giriiş#
VEX AIR Drone Kumandası, 12 düğmeli bir düzene ve iki joystick’e sahiptir. Bu girişler, dronun düğme basışlarını ve joystick hareketlerini algılamasını sağlayarak etkileşimli ve duyarlı kontrol imkanı sunar.
Aşağıda mevcut tüm blokların listesi bulunmaktadır:
kontrolcü düğmesine basıldı — Belirli bir düğmenin şu anda basılı olup olmadığını kontrol eder.
kontrolör eksen konumu — Joystick’in belirtilen bir eksen boyunca konumunu bildirir.
Kontrol cihazı bağlı — Kontrol cihazının drone’a bağlı olup olmadığını bildirir.
kontrol cihazı pil seviyesi — Kontrol cihazının pil seviyesini bildirir.
kontrolcü düğmesine basıldığında — Bir düğmeye basıldığında veya bırakıldığında bir blok yığını çalıştırır.
kontrolör ekseni değiştiğinde — Bir joystick’in konumu seçilen eksen boyunca değiştiğinde ekli yığını çalıştırır.
kumanda düğmesine basıldı#
Kontrolcü düğmesine basıldı Boolean bloğu, belirli bir kontrolcü düğmesine basılıp basılmadığını bildirir.
Doğru — Belirtilen düğmeye basılıyor.
Yanlış — Belirtilen düğmeye basılmıyor.
<kumanda düğmesi [5 v] basıldı mı?>
Parametreler |
Tanım |
|---|---|
düğme |
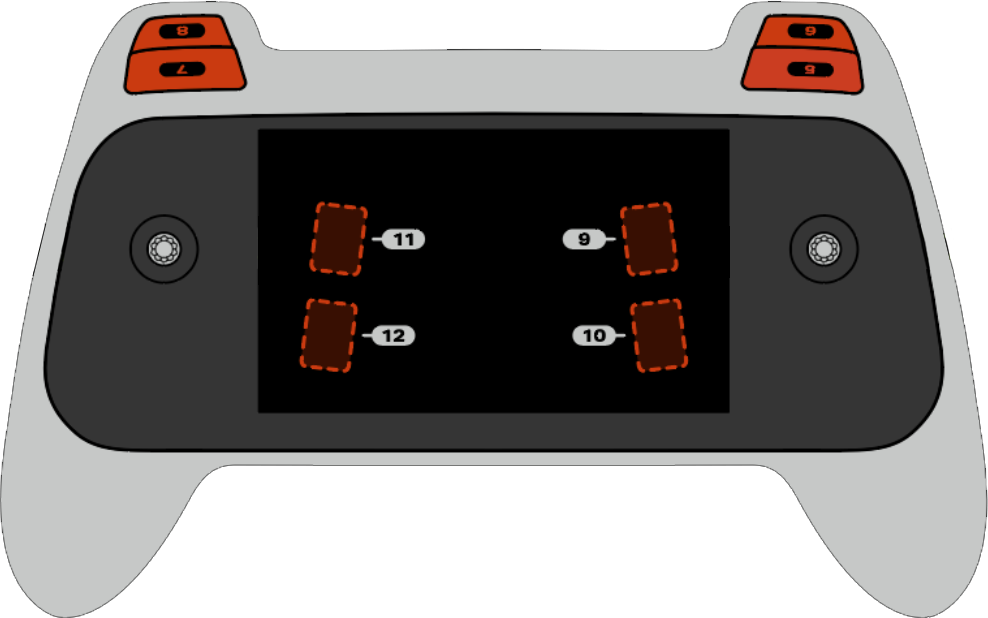
Basılıp basılmadığını kontrol etmek için kullanılan düğme sayısı 5 ile 12 arasında değişmektedir. |
Örnek
başladığında
[Take a picture when button 5 is pressed.]
[500] [mm v] yüksekliğe kalkış yap ▶
sonsuza kadar
kumandayla hareket et
eğer <kumanda düğmesi [5 v] basıldı mı?> ise
[ileri v] kamerada görüntü yakala
son
son
kontrolör eksen konumu#
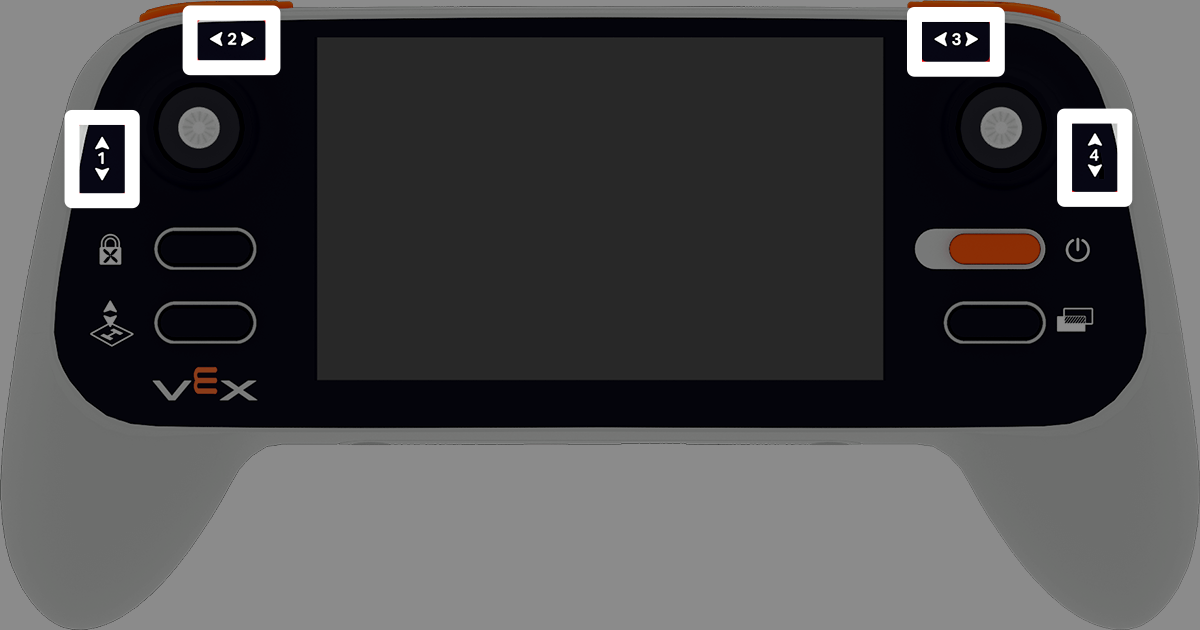
Kontrolcü eksen konumu raporlayıcı bloğu, belirtilen joystick ekseninin konumunu rapor eder. Bu, -100 ile 100 arasında bir tamsayı değeri rapor eder.
(kumanda ekseni [1 v] konumu)
Parametreler |
Tanım |
|---|---|
eksen |
Konumunu bildirecek eksenler:
|
Örnek
başladığında
[Climb when the left joystick is moved up.]
[500] [mm v] yüksekliğe kalkış yap ▶
sonsuza kadar
eğer <(kumanda ekseni [1 v] konumu) [math_greater_than v] [0]> ise
[yukarı v] yönünde tırman
değilse
askıda kal
son
kontrol cihazı bağlı#
Kontrol cihazı bağlı Boolean bloğu, kontrol cihazının drone’a bağlı olup olmadığını bildirir.
Doğru — Kontrol cihazı bağlı.
Yanlış — Kontrol cihazı bağlı değil.
<kumanda insansız hava aracına bağlı mı?>
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Print controller connection status on screen.]
sonsuza kadar
eğer <kumanda insansız hava aracına bağlı mı?> ise
ekranı temizle
imleci ekranda satır (1) sütun (1) konumuna taşı
ekranda [Controller connected] yazdır ▶
(0.5) saniye bekle
son
son
kontrol cihazı pil seviyesi#
Kontrol cihazı pil seviyesi raporlama bloğu, kontrol cihazının pil seviyesini %0 ile %100 arasında bir yüzde olarak rapor eder.
(kumanda pil seviyesi % cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Show controller's battery level.]
eğer <(kumanda pil seviyesi % cinsinden) [math_greater_than v] [50]> ise
ekranda [Battery level ok] yazdır ▶
değilse
ekranda [Battery level low] yazdır ▶
kumanda düğmesi#
Kontrolcü düğmesine basıldığında şapka bloğu, düğmeye basıldığında veya bırakıldığında bağlı blok yığınını çalıştırır.
kumanda düğmesi [5 v] [basıldı v] olduğunda
Parametreler |
Tanım |
|---|---|
düğme |
Olayı tetikleyecek düğmeyi belirler; sayı 5 ile 12 arasında değişir. |
aksiyon |
Ekli blok yığınının ne zaman çalıştırılacağını belirler: pressed, bir düğmeye basıldığında, released ise bir düğme bırakıldığında çalışır. |
Örnek
başladığında
[500] [mm v] yüksekliğe kalkış yap ▶
sonsuza kadar
kumandayla hareket et
son

kumanda düğmesi [5 v] [basıldı v] olduğunda
[Take a picture when button 5 is pressed.]
[ileri v] kamerada görüntü yakala
kontrol ekseni değiştirildiğinde#
Kontrolcü ekseni değiştiğinde çalışan şapka bloğu, joystick’in konumu seçilen eksen boyunca değiştiğinde bağlı yığını çalıştırır.
kumanda ekseni [1 v] değiştiğinde
Parametreler |
Tanım |
|---|---|
eksen |
Değişiklikleri izlenecek eksenler:
|
Örnek
başladığında
[Move forward when the left joystick moves.]
[500] [mm v] yüksekliğe kalkış yap ▶

kumanda ekseni [1 v] değiştiğinde
[ileri v] yönünde (200) [mm v] hareket et ▶